Python与工业设备通信协议详解
- 2026-09-02 18:23:48
🏭 当设备不说"普通话"时,我们怎么办?
做过工控项目的人都知道那种感觉——拿到一份厚厚的设备手册,翻到通信协议那章,密密麻麻的寄存器地址、功能码、CRC校验……脑子里第一反应往往是:这玩意儿能用Python搞定吗?
答案是:完全可以。而且比你想象的优雅得多。
工业现场的设备——PLC、变频器、仪表、机器人控制器——它们说的"语言"和我们写Web应用时用的HTTP、JSON差了十万八千里。Modbus、OPC UA、Profinet、EtherNet/IP,这些协议名字听起来像上个世纪的产物(有些确实是),但它们今天仍然跑在全球数以亿计的工厂设备上。
本文会带你把这几个最主流的工业协议从原理到Python实现走一遍。不是泛泛而谈,是真的能跑起来的代码,配上我在项目中踩过的坑。
🔌 先搞清楚:工业协议到底在解决什么问题
普通网络协议追求的是高吞吐、低延迟、易扩展。工业协议的优先级完全不同——确定性、可靠性、实时性才是命根子。
一条Modbus指令从发出到收到响应,必须在可预期的时间窗口内完成。误差几毫秒可能无所谓,但如果一个控制指令因为网络抖动延迟了500ms,生产线上的结果可能是废品,严重的是安全事故。
所以工业协议的设计哲学是:简单、确定、可验证。这也是为什么Modbus这个1979年发明的协议到今天还活得好好的——它足够简单,简单到几乎没有出错的余地。
📡 Modbus:工业界的"普通话"
协议基础
Modbus有三种变体:RTU(串口,二进制)、ASCII(串口,文本)、TCP(以太网)。现代项目里Modbus TCP最常见,但产线上的老设备很多还在用RTU。
协议结构极其简洁:
1[设备地址][功能码][数据区][校验码]功能码决定你要做什么——读线圈(01)、读保持寄存器(03)、写单个寄存器(06)、写多个寄存器(16)。就这几个,覆盖了80%的使用场景。
Python实现:pymodbus
pymodbus 是Python生态里最成熟的Modbus库,支持TCP和RTU,异步接口也有。
安装:
bash1pip install pymodbusModbus TCP 读取寄存器:
python1from pymodbus.client import ModbusTcpClient2from pymodbus.exceptions import ModbusException3import struct456def read_device_registers(host: str, port: int = 502,7 slave_id: int = 1) -> dict:8"""9 读取设备保持寄存器10 实际项目中,寄存器地址和含义需要对照设备手册11 """ client = ModbusTcpClient(host=host, port=port, timeout=3)1213 result = {}1415try:16if not client.connect():17raise ConnectionError(f"无法连接到设备 {host}:{port}")1819# 读取从地址0开始的10个保持寄存器(功能码03)20 response = client.read_holding_registers(21 address=0,22 count=10,23 device_id=slave_id24 )2526if response.isError():27raise ModbusException(f"读取失败: {response}")2829 registers = response.registers3031# 假设设备手册定义:32# 寄存器0: 运行状态 (0=停止, 1=运行, 2=故障)33# 寄存器1-2: 当前转速 (32位浮点数,大端)34# 寄存器3: 输出频率 (整数,单位0.1Hz)35 result['status'] = registers[0]3637# 32位浮点数需要合并两个16位寄存器38 raw_speed = (registers[1] << 16) | registers[2]39 result['speed_rpm'] = struct.unpack('>f',40 struct.pack('>I', raw_speed))[0]4142 result['frequency_hz'] = registers[3] / 10.04344print(f"设备状态: {result['status']}")45print(f"转速: {result['speed_rpm']:.1f} RPM")46print(f"频率: {result['frequency_hz']:.1f} Hz")4748except ModbusException as e:49print(f"Modbus通信异常: {e}")50except Exception as e:51print(f"未知错误: {e}")52finally:53 client.close()5455return result565758def write_frequency_setpoint(host: str, frequency: float,59 slave_id: int = 1) -> bool:60"""61 写入频率设定值62 frequency: 目标频率,单位Hz,范围0.0-60.063 """ client = ModbusTcpClient(host=host, port=502, timeout=3)6465try:66 client.connect()6768# 频率值转换:设备接受整数,单位0.1Hz69# 50.0Hz → 500 setpoint = int(frequency * 10)7071# 写单个寄存器(功能码06),地址100为频率设定72 response = client.write_register(73 address=100,74 value=setpoint,75 device_id=slave_id76 )7778if response.isError():79print(f"写入失败: {response}")80return False8182print(f"频率设定成功: {frequency} Hz")83return True8485finally:86 client.close()878889if __name__ == "__main__":90# 测试连接(替换为实际设备IP)91 data = read_device_registers("127.0.0.1")92write_frequency_setpoint("127.0.0.1", 45.0)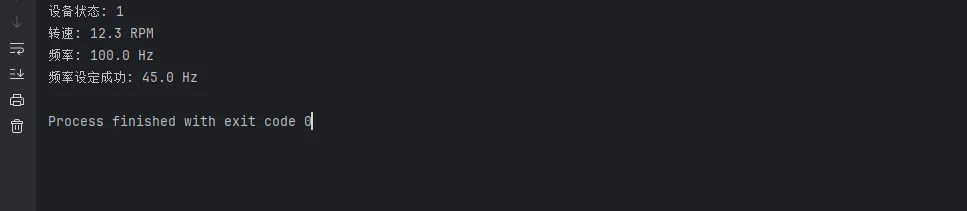
Modbus RTU(串口):
python1from pymodbus.client import ModbusSerialClient23def connect_rtu_device(port: str = "COM3") -> None:4"""5 串口Modbus RTU连接6 波特率、数据位、校验位必须与设备手册一致,差一个字节都连不上7 """8 client = ModbusSerialClient(9 port=port,10 baudrate=9600, # 常见:9600, 19200, 3840011 bytesize=8, # 数据位12 parity='N', # 校验:N无, E偶, O奇13 stopbits=1, # 停止位14 timeout=115 )1617if client.connect():18 response = client.read_holding_registers(19 address=0, count=5, device_id=120 )21print(f"寄存器数据: {response.registers}")22 client.close()23else:24print(f"串口 {port} 连接失败,检查设备连接和参数配置")⚠️ 踩坑预警
坑1:字节序问题。 32位数据拆成两个16位寄存器时,高字在前还是低字在前,不同厂商的实现不一样。我见过同一型号不同批次的设备字节序都不同。拿到数据先打印原始寄存器值,对照手册慢慢验证。
坑2:超时设置。 工业现场网络质量参差不齐,timeout设1秒往往不够。我一般设3秒,重试3次。
坑3:从站地址(slave id)。 默认1,但如果你接的是多设备总线,每台设备地址不同,写错地址要么没响应要么读到别的设备的数据。
🌐 OPC UA:工业4.0的"外交官"
Modbus够用,但它太"哑"了——你得自己知道寄存器100是什么意思。OPC UA不同,它是自描述的。连上去之后,设备会告诉你它有哪些节点、每个节点叫什么名字、数据类型是什么。
这就是为什么工业4.0、数字孪生、MES系统这些场景里OPC UA出现频率这么高。它不只是传数据,它在传有语义的数据。
Python实现:opcua-asyncio
bash1pip install asyncuapython1import asyncio2from asyncua import Client, ua3from asyncua.common.node import Node4import logging56logging.basicConfig(level=logging.WARNING)789async def browse_server_nodes(url: str) -> None:10"""11 浏览OPC UA服务器的节点树12 第一次对接新设备时,这个函数能救你的命13 """ async with Client(url=url) as client:14print(f"已连接: {url}")15print(f"服务器名称: {client.application_uri}")1617# 从根节点开始浏览 - 这些方法不需要await18 root = client.get_root_node()19 objects = client.get_objects_node() # 移除await2021print("\n=== 节点树 ===")22await _browse_recursive(objects, depth=0, max_depth=3)232425async def _browse_recursive(node: Node, depth: int,26 max_depth: int) -> None:27"""递归浏览节点,控制深度避免无限展开"""28if depth > max_depth:29return3031try:32 children = await node.get_children()33for child in children:34 name = await child.read_browse_name()35 node_class = await child.read_node_class()3637 indent = " " * depth38print(f"{indent}├─ {name.Name} [{node_class.name}]")3940# 只递归展开对象节点,变量节点直接读值41if node_class == ua.NodeClass.Variable:42try:43 value = await child.read_value()44print(f"{indent} └─ 值: {value}")45except Exception:46pass47else:48await _browse_recursive(child, depth + 1, max_depth)49except Exception as e:50pass # 部分节点可能无读取权限,静默跳过515253async def read_plc_data(url: str) -> dict:54"""55 读取PLC数据节点56 node_id格式:ns=命名空间索引;s=节点字符串标识符57 """ async with Client(url=url) as client:5859# 通过节点ID直接访问(需要事先知道节点ID)60# 不同设备的节点ID格式不同,有的用字符串,有的用数字61 nodes_to_read = {62"motor_speed": "ns=2;s=Device1.Motor.Speed",63"motor_temp": "ns=2;s=Device1.Motor.Temperature",64"conveyor_state": "ns=2;s=Device1.Conveyor.Running",65"production_cnt": "ns=2;s=Device1.Counter.Production",66 }6768 data = {}69for key, node_id in nodes_to_read.items():70try:71 node = client.get_node(node_id)72 value = await node.read_value()73 data[key] = value74print(f"{key}: {value}")75except ua.UaError as e:76print(f"节点 {node_id} 读取失败: {e}")77 data[key] = None7879return data808182async def subscribe_to_changes(url: str,83 node_id: str,84 duration_seconds: int = 30) -> None:85"""86 订阅节点变化——这是OPC UA最强大的功能之一87 不用轮询,设备主动推送数据变化88 """89class DataChangeHandler:90"""数据变化回调处理器"""9192def datachange_notification(self, node, val, data):93print(f"[{node}] 数据变化: {val} "94f"(时间戳: {data.monitored_item.Value.SourceTimestamp})")9596async with Client(url=url) as client:97 handler = DataChangeHandler()9899# 创建订阅,500ms采样间隔100 subscription = await client.create_subscription(101 period=500, # 毫秒102 handler=handler103 )104105 node = client.get_node(node_id)106107# 订阅节点,数据变化时自动触发回调108 handle = await subscription.subscribe_data_change(node)109110print(f"已订阅节点 {node_id},等待数据变化...")111await asyncio.sleep(duration_seconds)112113# 取消订阅,清理资源114await subscription.unsubscribe(handle)115await subscription.delete()116117118if __name__ == "__main__":119OPC_UA_URL = "opc.tcp://127.0.0.1:49320"120121# 先浏览节点树,了解设备结构122 asyncio.run(browse_server_nodes(OPC_UA_URL))123124# 读取具体数据125 asyncio.run(read_plc_data(OPC_UA_URL))126127# 订阅数据变化(30秒)128 asyncio.run(subscribe_to_changes(129OPC_UA_URL,130"ns=2;s=LMES.W1.Progress",13130132 ))⚠️ 踩坑预警
坑1:安全模式。 生产环境的OPC UA服务器通常开启了安全策略(证书认证)。上面代码用的是无安全模式,只适合调试。正式项目需要配置客户端证书,asyncua文档里有详细说明,别跳过。
坑2:命名空间索引不固定。ns=2 这个数字在不同服务器重启后可能变化。正确做法是通过命名空间URI查询索引,不要硬编码。
⚡ 异步架构:同时管理多台设备
真实项目里,你不会只连一台设备。一条产线可能有十几台变频器、几个PLC、若干仪表。轮询这些设备如果用同步代码,一台设备响应慢会阻塞整条链路。
python1import asyncio2from pymodbus.client import AsyncModbusTcpClient3from dataclasses import dataclass, field4from typing import Optional5import time678@dataclass9class DeviceConfig:10 name: str11 host: str12 port: int = 50213 device_id: int = 114 poll_interval: float = 1.0 # 秒151617@dataclass18class DeviceData:19 name: str20 timestamp: float21 registers: list22 is_online: bool = True23 error: Optional[str] = None242526async def poll_single_device(config: DeviceConfig,27 results: dict) -> None:28"""29 异步轮询单台Modbus设备30 每台设备独立运行,互不阻塞31 """32 client = AsyncModbusTcpClient(33 host=config.host,34 port=config.port,35 timeout=336 )3738while True:39try:40await client.connect()4142 response = await client.read_holding_registers(43 address=0, count=10, device_id=config.device_id44 )4546if not response.isError():47 results[config.name] = DeviceData(48 name=config.name,49 timestamp=time.time(),50 registers=response.registers,51 is_online=True52 )53else:54 results[config.name] = DeviceData(55 name=config.name,56 timestamp=time.time(),57 registers=[],58 is_online=False,59 error=str(response)60 )6162except Exception as e:63 results[config.name] = DeviceData(64 name=config.name,65 timestamp=time.time(),66 registers=[],67 is_online=False,68 error=str(e)69 )70finally:71 client.close()7273await asyncio.sleep(config.poll_interval)747576async def monitor_production_line(devices: list[DeviceConfig]) -> None:77"""78 并发监控整条产线的所有设备79 """80 results = {}8182# 为每台设备创建独立的轮询任务83 tasks = [84 asyncio.create_task(poll_single_device(device, results))85for device in devices86 ]8788# 定期打印汇总状态89async def print_status():90while True:91await asyncio.sleep(5)92print("\n=== 产线设备状态 ===")93for name, data in results.items():94 status = "在线" if data.is_online else f"离线({data.error})"95print(f" {name}: {status}")96if data.is_online and data.registers:97print(f" 寄存器[0-2]: {data.registers[:3]}")9899 tasks.append(asyncio.create_task(print_status()))100101# 运行直到手动中断102try:103await asyncio.gather(*tasks)104except asyncio.CancelledError:105for task in tasks:106 task.cancel()107108109if __name__ == "__main__":110 production_line = [111DeviceConfig("变频器-1号机", "192.168.1.101", poll_interval=0.5),112DeviceConfig("变频器-2号机", "192.168.1.102", poll_interval=0.5),113DeviceConfig("PLC-主控", "192.168.1.110", poll_interval=0.2),114DeviceConfig("温控仪表", "192.168.1.120", poll_interval=2.0),115 ]116117 asyncio.run(monitor_production_line(production_line))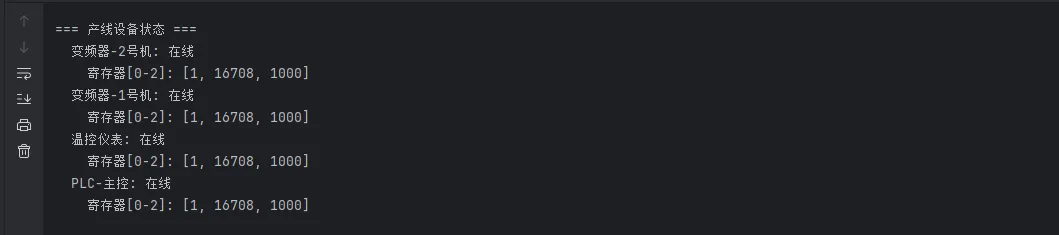
这个架构的好处很明显:每台设备的轮询周期可以独立配置,某台设备超时或离线不会影响其他设备的采集。我在一个有23台设备的项目里用这个方案,CPU占用率不到5%,比之前的多线程方案降了一半。
🛡️ 生产环境必备:重连与异常处理
设备会掉线。网线会松。交换机会重启。这些都是工厂里的日常。你的程序必须能优雅地处理这些情况,而不是崩掉。
python1import asyncio2import logging3from functools import wraps4from typing import Callable, Any56# 配置日志7logging.basicConfig(8 level=logging.INFO,9 format='%(asctime)s - %(levelname)s - %(message)s'10)11logger = logging.getLogger(__name__)121314def with_retry(max_retries: int = 3,15 delay: float = 1.0,16 backoff: float = 2.0):17"""18 带指数退避的重试装饰器19 delay: 初始等待时间(秒)20 backoff: 每次重试后等待时间的倍数21 """22def decorator(func: Callable) -> Callable:23@wraps(func)24async def wrapper(*args, **kwargs) -> Any:25 current_delay = delay26 last_exception = None2728for attempt in range(max_retries + 1):29try:30return await func(*args, **kwargs)31except Exception as e:32 last_exception = e33if attempt < max_retries:34 logger.warning(35f"{func.__name__} 第{attempt + 1}次失败: {e},"36f"{current_delay:.1f}秒后重试"37 )38await asyncio.sleep(current_delay)39 current_delay *= backoff40else:41 logger.error(42f"{func.__name__} 达到最大重试次数({max_retries}),"43f"最后错误: {e}"44 )4546raise last_exception4748return wrapper4950return decorator515253class RobustModbusClient:54"""55 带自动重连的Modbus客户端封装56 适合长期运行的生产监控程序57 """58def __init__(self, host: str, port: int = 502):59 self.host = host60 self.port = port61 self._client = None62 self._connected = False6364async def ensure_connected(self) -> bool:65"""确保连接有效,必要时重新连接"""66if self._connected and self._client:67return True6869try:70from pymodbus.client import AsyncModbusTcpClient71 self._client = AsyncModbusTcpClient(72 self.host, port=self.port, timeout=373 )74await self._client.connect()75 self._connected = True76 logger.info(f"已连接到 {self.host}:{self.port}")77return True78except Exception as e:79 self._connected = False80 logger.error(f"连接失败 {self.host}: {e}")81return False8283@with_retry(max_retries=3, delay=1.0, backoff=2.0)84async def read_registers(self, address: int,85 count: int,86 device_id: int = 1) -> list:87"""读取寄存器,失败自动重试"""88if not await self.ensure_connected():89raise ConnectionError(f"无法连接到设备 {self.host}")9091try:92 response = await self._client.read_holding_registers(93 address=address, count=count, device_id=device_id94 )9596if response.isError():97 self._connected = False # 标记需要重连98raise Exception(f"Modbus错误响应: {response}")99100return response.registers101102except Exception:103 self._connected = False # 任何异常都触发重连104raise105106@with_retry(max_retries=3, delay=1.0, backoff=2.0)107async def write_register(self, address: int,108 value: int,109 device_id: int = 1) -> bool:110"""写入单个寄存器,失败自动重试"""111if not await self.ensure_connected():112raise ConnectionError(f"无法连接到设备 {self.host}")113114try:115 response = await self._client.write_register(116 address=address, value=value, device_id=device_id117 )118119if response.isError():120 self._connected = False121raise Exception(f"Modbus写入错误: {response}")122123return True124125except Exception:126 self._connected = False127raise128async def close(self):129if self._client:130 self._client.close()131 self._connected = False132 logger.info("Modbus连接已关闭")133134135# 使用示例136async def main():137# 创建客户端实例138 client = RobustModbusClient("127.0.0.1", 502)139140try:141# 读取保持寄存器142print("读取寄存器 40001-40005...")143 registers = await client.read_registers(144 address=0, # Modbus地址从0开始145 count=5, # 读取5个寄存器146 device_id=1 # 从站ID147 )148print(f"读取结果: {registers}")149150# 写入寄存器151print("\n写入寄存器 40001...")152 success = await client.write_register(153 address=0,154 value=1234,155 device_id=1156 )157print(f"写入{'成功' if success else '失败'}")158159# 验证写入结果160print("\n验证写入结果...")161 registers = await client.read_registers(0, 1, 1)162print(f"验证结果: {registers[0]}")163164except Exception as e:165 logger.error(f"操作失败: {e}")166167finally:168await client.close()169170171# 连续监控示例172async def continuous_monitor():173 client = RobustModbusClient("127.0.0.1")174175try:176while True:177try:178# 每5秒读取一次数据179 data = await client.read_registers(0, 10, 1)180 logger.info(f"监控数据: {data}")181182# 检查某个报警条件183if len(data) > 5 and data[5] > 1000:184 logger.warning(f"报警: 寄存器5值异常 {data[5]}")185186await asyncio.sleep(5)187188except Exception as e:189 logger.error(f"监控异常: {e}")190await asyncio.sleep(10) # 异常时等待更长时间191192except KeyboardInterrupt:193 logger.info("监控程序被用户中断")194finally:195await client.close()196197198if __name__ == "__main__":199print("选择运行模式:")200print("1. 基础测试")201print("2. 连续监控")202203 choice = input("请输入选择 (1或2): ").strip()204205if choice == "1":206 asyncio.run(main())207elif choice == "2":208 asyncio.run(continuous_monitor())209else:210print("无效选择")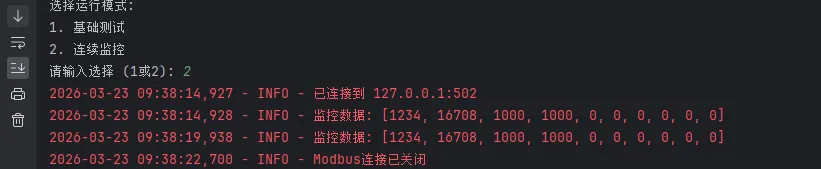
📊 实战总结
工业协议对接这件事,难不在代码本身,难在理解设备。同样是Modbus TCP,西门子PLC和台达变频器的寄存器映射完全不同,字节序可能不同,有些设备甚至对功能码有私有扩展。
几个经验之谈:
第一,拿到手册先看通信章节,把寄存器地址表复制出来,做成配置文件,别硬编码在代码里。设备换型号的时候你会感谢自己的。
第二,先用工具验证,再写代码。Modbus Poll、UaExpert这些工具能帮你确认设备是否正常响应,排除硬件和配置问题,让你专注在Python代码上。
第三,日志要详细。工厂环境出问题往往是凌晨三点,你不在现场。详细的日志是你远程排查问题的唯一武器。
工业设备通信这个领域,Python的生态已经相当成熟。pymodbus、asyncua、pycomm3(EtherNet/IP)这些库都在积极维护。把这些工具用好,你完全可以用Python构建一套稳定运行在生产环境的数据采集系统。
相关技术标签:#Python工控开发#Modbus协议#OPC-UA#工业物联网#异步编程
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- 暑期Python基础班 ,全面培养编程能力!
- 【保姆级】PhpStorm 2025 最新专业版安装包下载,附安装激活教程
- 紧急安全通告|Linux内核Dirty Frag漏洞(CVE-2026-43284、CVE-2026-43500)
- python高阶:21、tkinter库(Listbox组件)
- 真心建议所有人都去飞书上学python自动化!
- 【python3.7.2】python3.7.2 setup安装包获取python安装步骤与激活讲解
- AI 时代,最需要掌握的 Python 内容!
- 我用 Python + AI 做了一个全自动办公助手,帮上班族告别重复劳动
- 6大部分,16个Python算法全面汇总!!
- 运维必备:39个Linux运维基础命令!