第二篇进入真正的构建现场:XSA 如何变成 Linux,PYNQ board repository 如何组织,SD 镜像又该怎样被验证。
如果第一篇解决的是“这条路该怎么走”,这一篇解决的就是“每一步该产出什么”。建议你边读边对照自己的工程目录,把板卡名、overlay 名、网络配置和启动文件都换成自己的。
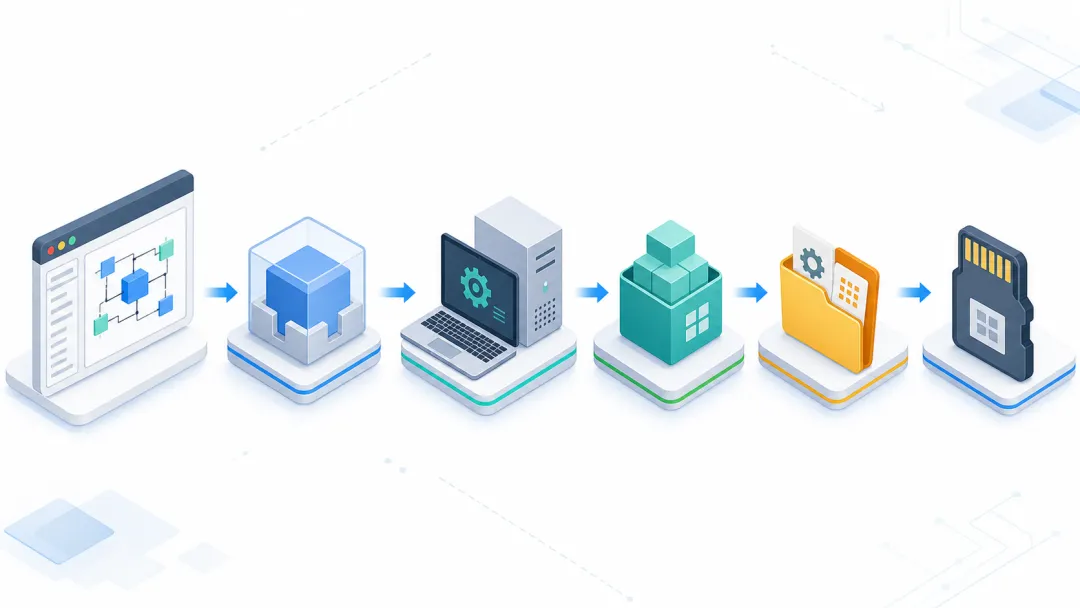
从 XSA 到镜像的流水线
最小 Linux 路线可以只使用 PetaLinux:创建工程、导入 XSA、配置内核和设备树、构建、打包启动文件,再把 BOOT.BIN、image.ub、boot.scr 复制到启动分区。若要做 PYNQ 镜像,则在这条链路之外再增加 PYNQ sdbuild,由它生成 Ubuntu rootfs、PYNQ Python 环境、overlay 包和最终 SD card image。
这两条路线不是互斥关系。PYNQ 的板级支持仍然要依赖 PetaLinux 生成启动文件和 Linux 支持;PetaLinux 是底座,PYNQ 是更高层的开发体验。
Vivado project
  -> export hardware: test_design.xsa
  -> package overlay: base.bit + base.hwh

PetaLinux project
  -> import XSA
  -> configure device tree / rootfs / bootargs
  -> build images/linux
  -> package BOOT.BIN + image.ub + boot.scr

PYNQ sdbuild
  -> external board repository
  -> board spec + overlay package + runtime package
  -> output/test_board-3.1.x.img
准备一个外部 board repository
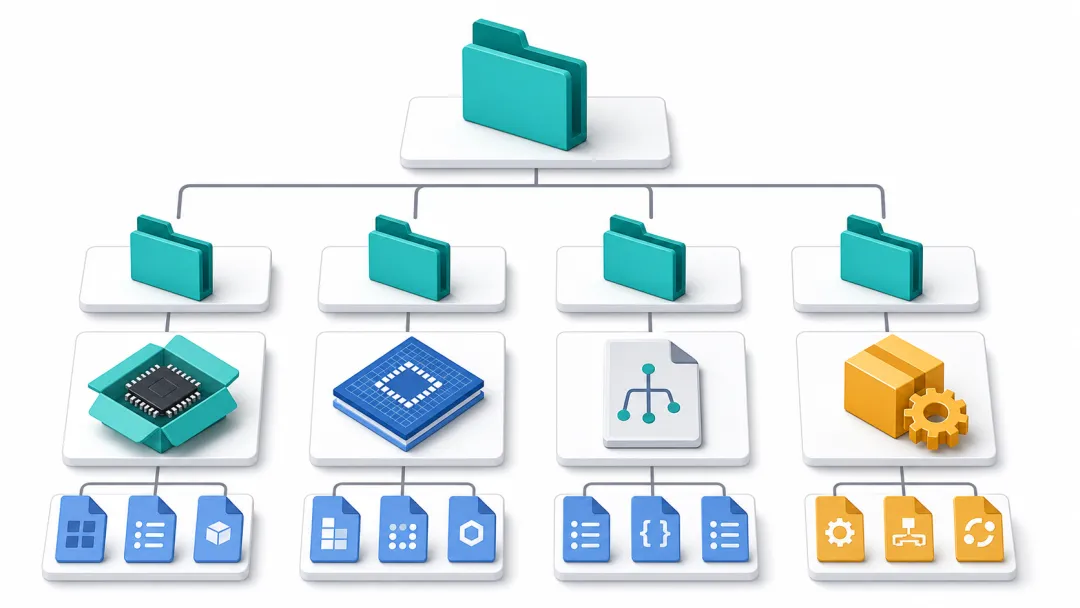
PYNQ 官方文档支持 third-party board repository。也就是说,你不必改官方 PYNQ 仓库,只要把自己的板卡目录按规则放好,再把 BOARDDIR 指向这个目录。这样做的好处是升级 PYNQ 时更干净,也方便在同一个仓库里维护多块测试板卡。
pynq_image/
  boards/
    test_board/
      test_board.spec
      base/
        base.bit
        base.hwh
        base.py
      petalinux_bsp/
        hardware_project/
          test_design.xsa
        meta-user/
          conf/
          recipes-bsp/
          recipes-kernel/
      packages/
        test_runtime/
          pre.sh
          qemu.sh
          post.sh
          boot.py
          test-board-config.py
          test-board-config.service
          test-pynq-rpc.service
      configs/
        test-board.default.json
        test-board.lab-a.json
        test-board.lab-b.json
这里有三个容易被忽略的文件。第一,overlay 目录里的 `.py` wrapper 即使很薄,也应该存在,否则某些 stage4 包复制规则会找不到 Python 文件。第二,`meta-user` 是你长期维护 device tree、PHY、bootargs、rootfs package 的地方,不建议在构建输出目录里手改。第三,`configs` 可以让多块板共用同一张镜像,把 hostname、静态 IP 和板卡角色放到 `/boot/test-board.json` 里。
| 目录或文件 | 作用 | 是否必备 |
| test_board.spec | PYNQ 识别板卡的入口,定义架构、bitstream、BSP 和 stage4 packages。 | 必备 |
| base.bit / base.hwh | 默认 overlay。hwh 用于解析 IP 和地址信息。 | 按 PYNQ 目标必备 |
| petalinux_bsp | 放 XSA 或 BSP,以及 meta-user 自定义。 | 必备 |
| packages/test_runtime | 安装板端服务、Python 包、boot hook 和配置脚本。 | 推荐 |
spec 文件要写清楚
spec 文件不长,但它决定了 PYNQ 构建系统如何识别你的板卡。Zynq-7000 常见架构是 arm,ZynqMP/RFSoC 常见架构是 aarch64。若没有现成 BSP,可以让构建流程从 `petalinux_bsp/hardware_project/` 下的 XSA 生成板级支持;若已有可靠 BSP,则直接指定 BSP 文件。
ARCH_test_board := aarch64
BSP_test_board :=
BITSTREAM_test_board := base/base.bit
FPGA_MANAGER_test_board := 1
STAGE4_PACKAGES_test_board := pynq ethernet xrt xrfclk xrfdc xsdfec test_runtime
如果你的板卡不是 RFSoC,不需要 RFDC 或 RF clock 相关能力,可以删掉 `xrfclk`、`xrfdc`、`xsdfec`。如果你只是构建最小 Linux,也可以先不接入 PYNQ,把精力集中在 PetaLinux 工程能稳定生成和启动。
PetaLinux 构建要关心三件事
第一是硬件输入。 导入 XSA 后,PetaLinux 会基于硬件描述生成或更新板级配置。XSA 发生变化后,不要只替换 bitstream 就继续用旧设备树;PS 外设、地址映射、中断和时钟变了,Linux 侧也要同步。
第二是启动文件。 AMD UG1144 文档说明,PetaLinux 构建产物会放在 `images/linux`,常见 SD 启动需要把 BOOT.BIN、image.ub、boot.scr 放到启动分区。image.ub 通常包含内核和设备树,BOOT.BIN 则承载第一阶段启动所需内容。
第三是 rootfs。 rootfs 决定系统启动后有哪些工具、服务和库。调试早期建议保留串口登录、网络工具、SSH、Python 基础环境;正式镜像再按体积和安全需求裁剪。
source /tools/Xilinx/PetaLinux/2024.1/settings.sh
petalinux-create -t project --template zynqMP -n test_linux
cd test_linux
petalinux-config --get-hw-description ../hardware
petalinux-config
petalinux-config -c kernel
petalinux-config -c rootfs
petalinux-build
petalinux-package boot --u-boot --force
❗不要把 PetaLinux settings.sh 全局写进 .bashrc。 它会修改 PATH、sysroot、pkg-config 等环境,容易污染普通 host 编译。更稳妥的做法是只在构建脚本内部 source。
离线缓存能救很多时间
PetaLinux 和 Yocto 首次构建会拉取大量源码和 sstate。网络不稳定时,失败往往发生在等待很久之后。工程化做法是提前准备 downloads 和 sstate cache,并在 `petalinuxbsp.conf` 中固定路径。离线构建并不是为了“更高级”,而是为了让构建可重复。
DL_DIR = "/tools/petalinux/downloads"
SSTATE_DIR = "/tools/petalinux/sstate-cache"
SOURCE_MIRROR_URL = "file:///tools/petalinux/downloads"
INHERIT += "own-mirrors"
SSTATE_MIRRORS ?= "file://.* file:///tools/petalinux/sstate-cache/PATH"
BB_NO_NETWORK = "1"
如果 downloads 解压后出现嵌套目录,例如 `downloads/downloads`,脚本要检测真正含 tarball 的目录。否则你以为自己已经配置了离线缓存,Yocto 实际仍在找不到源码后失败。
构建完成后先验证镜像文件
不要把“构建命令退出 0”当作镜像可用的证明。烧录前至少看分区、校验和、启动分区内容和关键文件名。尤其是团队协作时,SHA256 可以帮你确认大家讨论的是同一张镜像。
fdisk -l output/test_board-3.1.x.img
sha256sum output/test_board-3.1.x.img
mkdir -p /tmp/test_boot
# 只读挂载启动分区后检查 BOOT.BIN、image.ub、boot.scr 是否存在
第二篇的落点:让构建可重复
一个能偶然启动的镜像还不够。你需要让它可重复构建:硬件产物有版本,PetaLinux 配置进仓库,离线缓存路径固定,PYNQ board repository 独立维护,runtime package 的安装脚本可审查。这样下一次换板、换 bitstream、换 kernel 配置时,你才知道应该改哪里。
参考资料
- PYNQ SD Card image 文档:https://pynq.readthedocs.io/en/v3.1/pynq_sd_card.html
- PYNQ sdbuild README:https://github.com/Xilinx/PYNQ/blob/master/sdbuild/README.md
- AMD UG1144 PetaLinux Copying Image Files:https://docs.amd.com/r/2024.1-English/ug1144-petalinux-tools-reference-guide/Copying-Image-Files
 10个月宝宝每天需要喝多少奶粉?