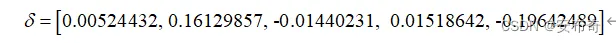1.内容简介
使用python opencv 标定相机内参。
2.实现方案
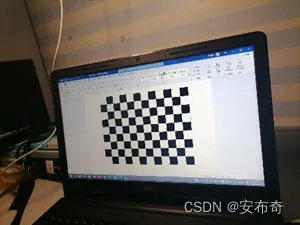
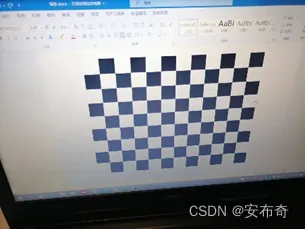
(1)从网络上下载一张棋盘格图片,粘贴到word文档上,设定尺寸大小为合适值,作为标定板。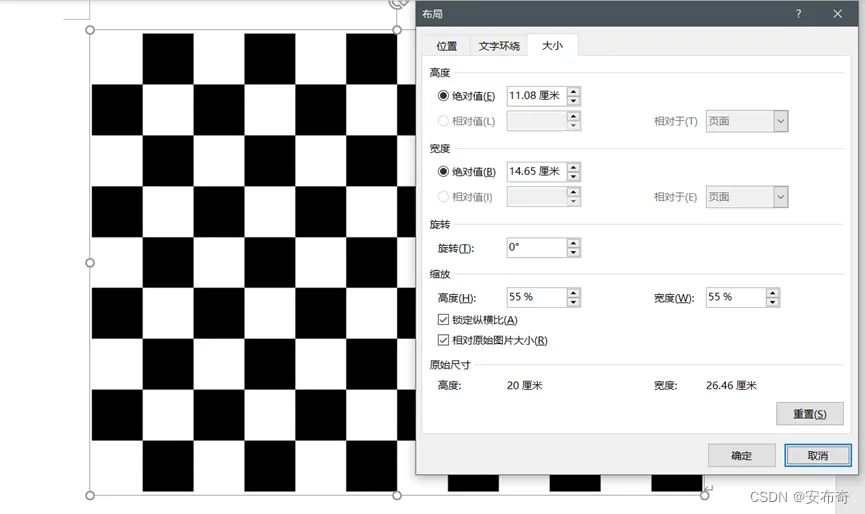 (2)在不同距离,不同角度下用手机相机拍摄棋盘图片。|
 |
 ||--|--||
 |
 |
(3)调用opencv findChessboardCorners和cornerSubPix函数提取棋盘的角点。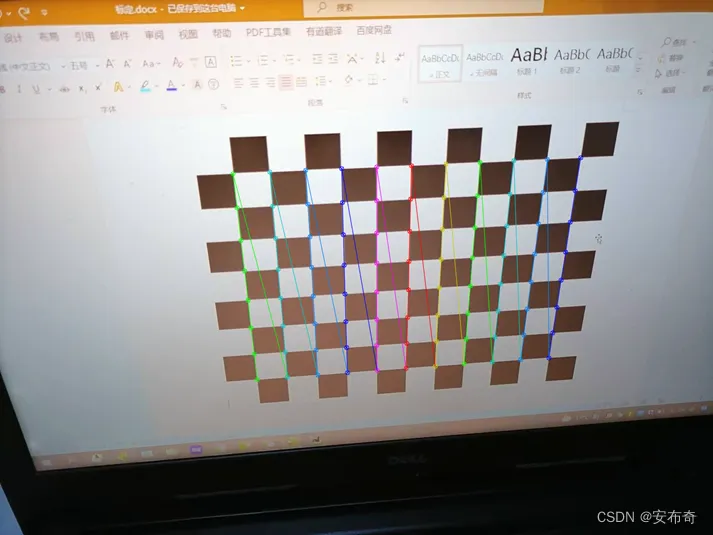 (4)调用opencv calibrateCamera函数标定相机内参。
3 代码实现
import globimport cv2import numpy as npfrom PIL import Image# 8行11列棋盘角点CHECKERBOARD = (8, 11)criteria = (cv2.TERM_CRITERIA_EPS + cv2.TERM_CRITERIA_MAX_ITER, 30, 0.001)# 世界坐标中的3D角点,z恒为0objpoints = []# 像素坐标中的2D点imgpoints = []# 利用棋盘定义世界坐标系中的角点objp = np.zeros((1, CHECKERBOARD[0] * CHECKERBOARD[1], 3), np.float32)objp[0, :, :2] = np.mgrid[0:CHECKERBOARD[0], 0:CHECKERBOARD[1]].T.reshape(-1, 2)# 从文件夹中读取所有图片images = glob.glob('chessboard_images/*.jpg')gray = Nonefor i inrange(len(images)): fname = images[i] img = cv2.imread(fname) gray = cv2.cvtColor(img, cv2.COLOR_BGR2GRAY)# 查找棋盘角点 ret, corners = cv2.findChessboardCorners(gray, CHECKERBOARD, cv2.CALIB_CB_ADAPTIVE_THRESH + cv2.CALIB_CB_FAST_CHECK + cv2.CALIB_CB_NORMALIZE_IMAGE)""" 使用cornerSubPix优化探测到的角点 """if ret == True: objpoints.append(objp) corners2 = cv2.cornerSubPix(gray, corners, (11, 11), (-1, -1), criteria) imgpoints.append(corners2)# 显示角点 img = cv2.drawChessboardCorners(img, CHECKERBOARD, corners2, ret) new_img = Image.fromarray(img.astype(np.uint8)) new_img.save('chessboard_{}.png'.format(i))# plt.imshow(img)# plt.show()# cv2.imshow('img', img)# cv2.waitKey(0)# cv2.destroyAllWindows()# 标定ret, mtx, dist, rvecs, tvecs = cv2.calibrateCamera(objpoints, imgpoints, gray.shape[::-1], None, None)print("重投影误差:\n")print(ret)print("内参 : \n")print(mtx)print("畸变 : \n")print(dist)print("旋转向量 : \n")print(rvecs)print("平移向量 : \n")print(tvecs)
4 标定结果
试验相机标定后得到的相机内参矩阵为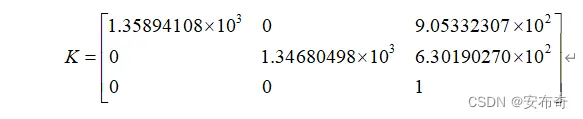 镜头畸变值为: