Linux Tasklet 深度剖析: 从设计思想到底层实现
1. 引言: 为什么需要 Tasklet?
在深入技术细节之前, 让我们先思考一个根本问题: 为什么 Linux 内核需要 tasklet 这样的机制?
想象一下这样的场景: 你正在厨房做饭 (CPU 在执行主要任务) , 突然门铃响了 (硬件中断) . 你去开门并接收快递 (中断处理) , 但快递需要拆箱、整理物品 (耗时操作) . 明智的做法是先签收快递 (快速响应中断) , 然后回到厨房继续做饭, 等有空时再处理拆箱 (延迟处理耗时部分)
这个 "等有空时再处理" 的哲学, 正是 Linux 中断处理的核心思想. Linux 将中断处理分为两部分:
Tasklet 正是众多 "下半部" 实现机制中的一种. 让我们通过一个Mermaid时序图来直观理解:
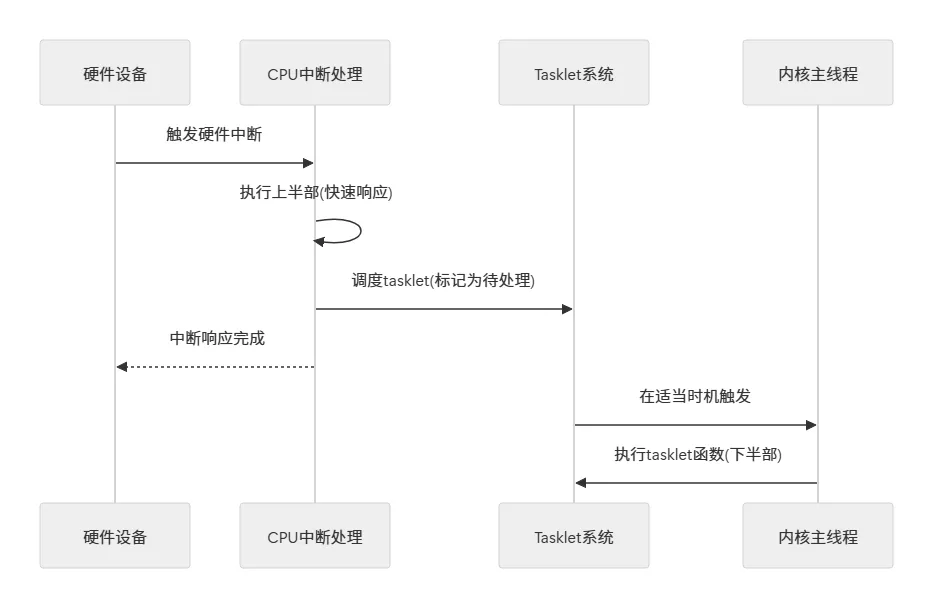
2. Tasklet 的设计哲学
2.1 核心设计原则
Tasklet 的设计体现了几个关键原则:
- 1. 串行化执行: 同一 tasklet 在多个 CPU 上不会并发执行
- 2. 原子性调度: tasklet 的调度是原子的, 避免竞争条件
- 3. 轻量级: 相比内核线程, tasklet 的开销极小
2.2 与其他下半部机制的对比
理解 tasklet 最好的方式之一就是将其与其他机制对比:
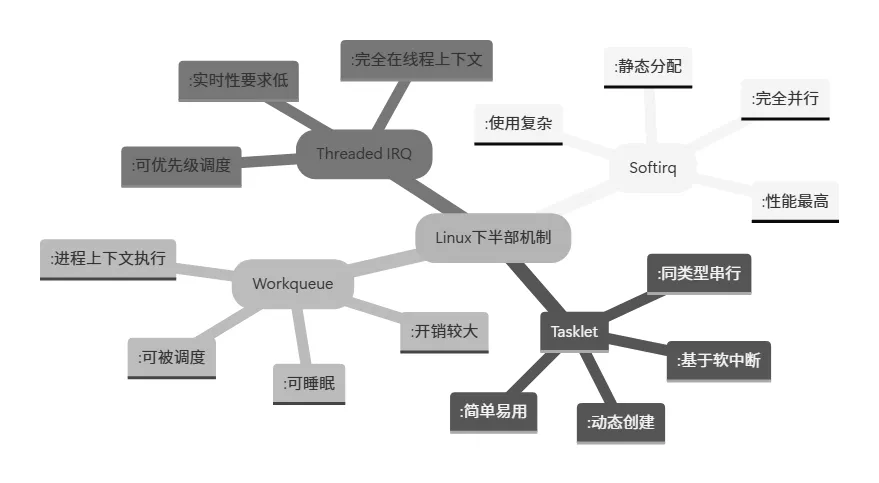
表格形式对比更加清晰:
3. Tasklet 的核心数据结构
3.1 基础结构体
让我们深入内核源码, 看看 tasklet 是如何定义的:
/* 位于 include/linux/interrupt.h */

struct tasklet_struct {
struct tasklet_struct *next;      // 链表指针
    unsigned long state;              // 状态标志
    atomic_t count;                   // 引用计数器
    void (*func)(unsigned long);      // 实际的处理函数
    unsigned long data;               // 传递给函数的参数
};
这个看似简单的结构体, 却包含了 tasklet 的全部奥秘. 让我们逐一分析每个字段:
| | |
|---|
next | struct tasklet_struct * | |
state | unsigned long | |
count | atomic_t | |
func | void (*)(unsigned long) | |
data | unsigned long | |
3.2 状态标志详解
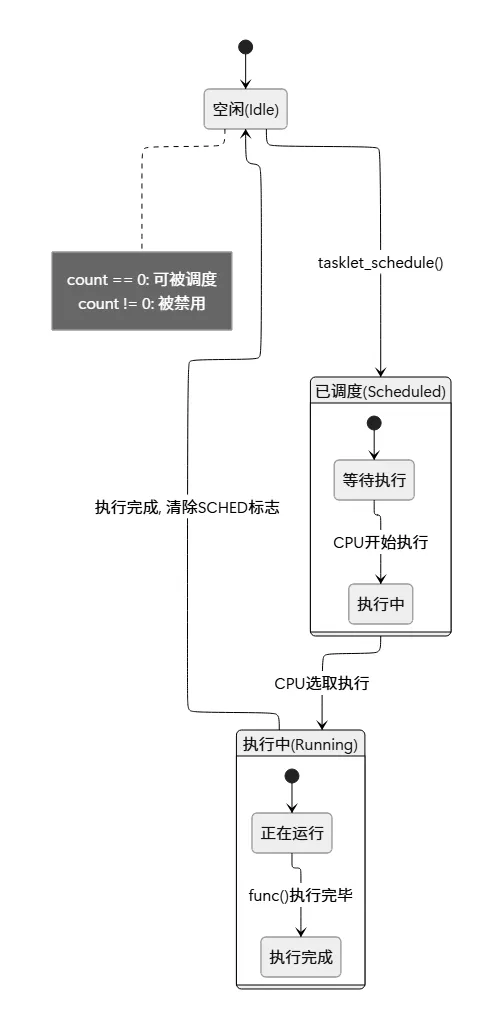
state 字段是理解 tasklet 行为的关键. 它使用位掩码表示不同的状态:
/* tasklet 状态标志 */
enum {
    TASKLET_STATE_SCHED,   /* Tasklet 已被调度, 等待执行 */
    TASKLET_STATE_RUN,     /* Tasklet 正在执行中 */
    TASKLET_STATE_PENDING  /* 已废弃, 旧版内核使用 */
};
我们可以通过一个状态转换图来理解 tasklet 的生命周期:
3.3 每个CPU的数据结构
Tasklet 的实现依赖于每个CPU的数据结构. 这是实现高效并行处理的关键:
/* 每个CPU的tasklet链表 */
struct tasklet_head {
struct tasklet_struct *head;
struct tasklet_struct **tail;
};

/* 每个CPU有两个tasklet链表 */
static DEFINE_PER_CPU(struct tasklet_head, tasklet_vec);
static DEFINE_PER_CPU(struct tasklet_head, tasklet_hi_vec);
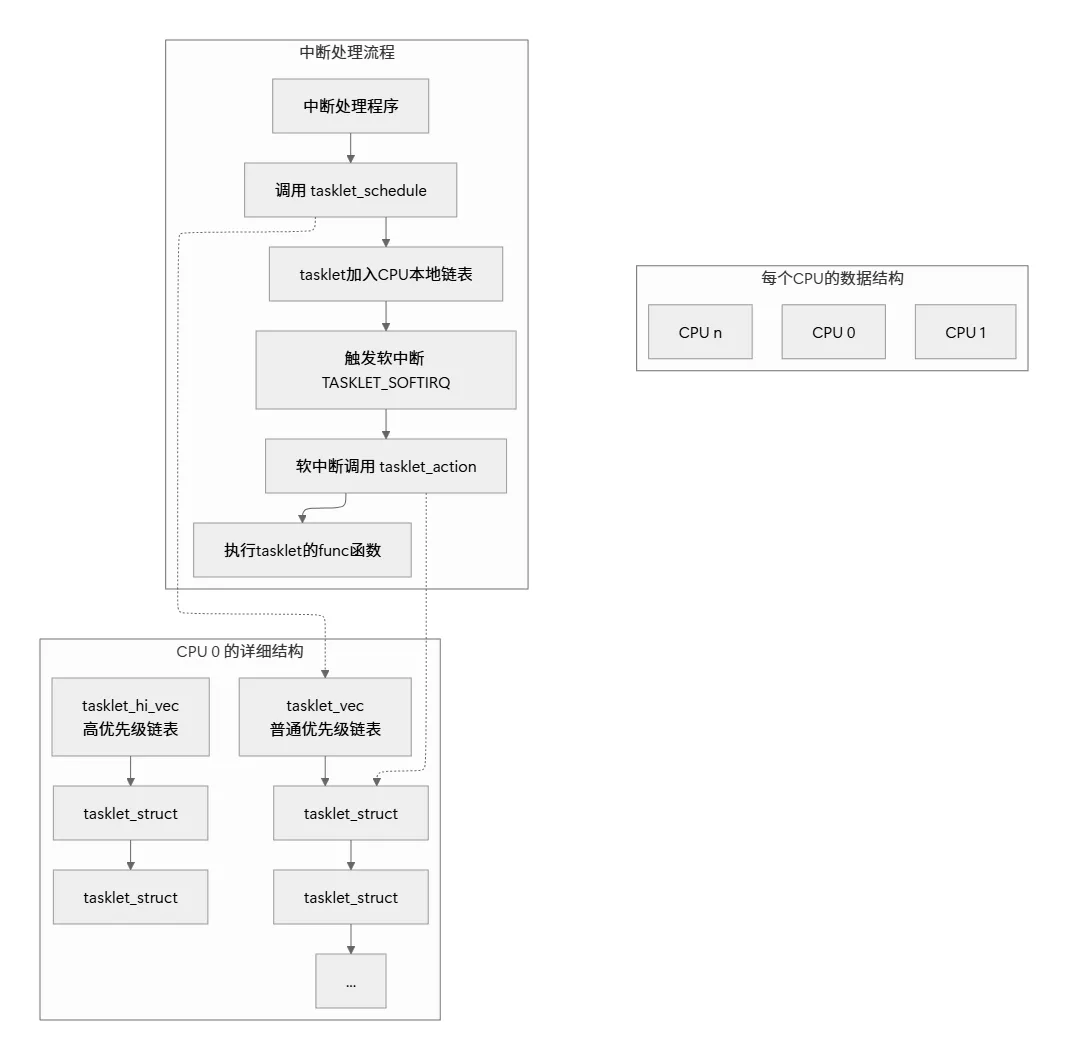
这里有一个重要的设计细节: 两个优先级. tasklet_vec 是普通优先级, tasklet_hi_vec 是高优先级. 这种设计允许紧急的 tasklet 优先执行
4. Tasklet 的实现机制深度解析
4.1 调度过程: tasklet_schedule()
让我们从调度开始, 理解 tasklet 的生命周期:
void tasklet_schedule(struct tasklet_struct *t)
{
    /* 1. 检查tasklet是否已被调度 */
    if (test_and_set_bit(TASKLET_STATE_SCHED, &t->state))
        return; /* 已经在调度队列中, 直接返回 */

    /* 2. 添加到当前CPU的链表中 */
    __tasklet_schedule(t);
}
EXPORT_SYMBOL(tasklet_schedule);
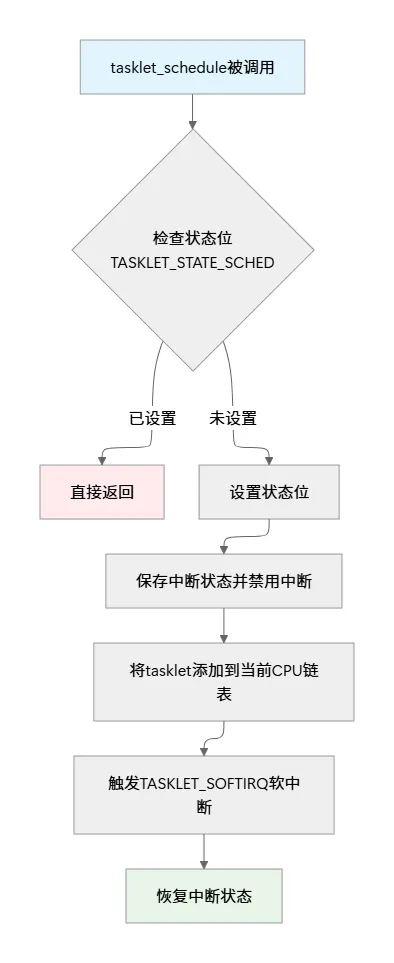
实际的调度函数 __tasklet_schedule() 更加精彩:
void __tasklet_schedule(struct tasklet_struct *t)
{
    unsigned long flags;

    /* 获取当前CPU的ID */
    local_irq_save(flags);  /* 保存中断状态并禁用本地中断 */

    /* 将tasklet添加到当前CPU的链表中 */
    t->next = NULL;
    *__this_cpu_read(tasklet_vec.tail) = t;
    __this_cpu_write(tasklet_vec.tail, &(t->next));

    /* 触发软中断 */
    raise_softirq_irqoff(TASKLET_SOFTIRQ);

    local_irq_restore(flags);  /* 恢复中断状态 */
}
这个过程可以用一个流程图清晰地表示:
4.2 执行过程: tasklet_action()
当软中断被触发后, 最终会调用 tasklet_action() 来执行 tasklet:
static __latent_entropy void tasklet_action(struct softirq_action *a)
{
struct tasklet_struct *list;

    /* 1. 禁用本地中断并获取当前CPU的tasklet链表 */
    local_irq_disable();
    list = __this_cpu_read(tasklet_vec.head);
    __this_cpu_write(tasklet_vec.head, NULL);
    __this_cpu_write(tasklet_vec.tail, this_cpu_ptr(&empty_tasklet_vec.head));
    local_irq_enable();

    /* 2. 遍历链表执行所有tasklet */
    while (list) {
struct tasklet_struct *t = list;
        list = list->next;

        /* 3. 检查tasklet是否可执行 (count == 0)  */
        if (tasklet_trylock(t)) {
            /* 4. 确保它仍被调度 (可能被tasklet_kill取消)  */
            if (!atomic_read(&t->count)) {
                /* 5. 清除调度状态 */
                clear_bit(TASKLET_STATE_SCHED, &t->state);

                /* 6. 设置运行状态并执行 */
                set_bit(TASKLET_STATE_RUN, &t->state);

                /* 执行用户提供的处理函数 */
                t->func(t->data);

                /* 7. 清除运行状态 */
                clear_bit(TASKLET_STATE_RUN, &t->state);
            }
            tasklet_unlock(t);
        }

        /* 8. 重新检查链表, 处理新添加的tasklet */
        local_irq_disable();
        t->next = NULL;
        *__this_cpu_read(tasklet_vec.tail) = t;
        __this_cpu_write(tasklet_vec.tail, &(t->next));
        list = __this_cpu_read(tasklet_vec.head);
        if (!list)
            __this_cpu_write(tasklet_vec.tail, this_cpu_ptr(&empty_tasklet_vec.head));
        __this_cpu_write(tasklet_vec.head, NULL);
        local_irq_enable();
    }
}
这个执行过程相当精巧, 有几个关键点需要注意:
- 1. 原子性操作: 使用
local_irq_disable/enable() 保护关键区域 - 2. 锁机制:
tasklet_trylock() 确保同一 tasklet 不会在多个CPU上并发执行 - 3. 重入处理: 在执行过程中可能新的 tasklet 被调度, 因此需要重新检查链表
4.3 禁止和启用: tasklet_disable() 和 tasklet_enable()
Tasklet 提供了简单的启用/禁用机制, 这是通过原子计数器实现的:
void tasklet_disable(struct tasklet_struct *t)
{
    /* 原子增加计数器 */
    atomic_inc(&t->count);

    /*
     * 同步屏障: 确保在计数器增加后,
     * 任何正在运行的tasklet都能看到这个变化
     */
    smp_mb__after_atomic();

    /*
     * 等待正在运行的tasklet完成
     * 这是一个忙等待, 但通常很快
     */
    while (test_bit(TASKLET_STATE_RUN, &(t->state)))
        cpu_relax();
}

void tasklet_enable(struct tasklet_struct *t)
{
    /*
     * 同步屏障: 确保在计数器减少前,
     * 所有内存操作都已完成
     */
    smp_mb__before_atomic();

    /* 原子减少计数器 */
    atomic_dec(&t->count);
}
这种设计的巧妙之处在于:
- • 执行时: 只有在
count == 0 时才会执行
4.4 整体架构图解
现在让我们用 Mermaid 图来展示 tasklet 的整体架构:
5. Tasklet 的典型使用场景和实例
5.1 何时使用 Tasklet?
Tasklet 特别适合以下场景:
- 1. 中断处理的后半部分: 当上半部需要快速返回时
- 2. 中小型数据处理: 数据量不大但需要及时处理的情况
- 3. 设备驱动中的异步操作: 如完成 DMA 后的数据处理
5.2 一个简单的字符设备驱动示例
让我们通过一个具体的例子来理解 tasklet 的用法. 假设我们有一个虚拟的字符设备, 当数据到达时触发中断, 我们使用 tasklet 来处理这些数据:
#include <linux/module.h>
#include <linux/init.h>
#include <linux/interrupt.h>
#include <linux/fs.h>
#include <linux/cdev.h>
#include <linux/uaccess.h>

/* 定义我们的设备结构 */
struct my_device {
struct cdev cdev;
    dev_t devno;
struct tasklet_struct my_tasklet;
    char buffer[256];
    int data_ready;
};

staticstruct my_device my_dev;

/* Tasklet 处理函数 */
static void my_tasklet_handler(unsigned long data)
{
struct my_device *dev = (struct my_device *)data;

    printk(KERN_INFO "Tasklet 执行: 处理缓冲区数据\n");

    /* 这里应该处理设备数据 */
    /* 例如: 解析数据、唤醒等待进程等 */

    /* 标记数据已处理 */
    dev->data_ready = 0;
}

/* 模拟的中断处理程序 */
static irqreturn_t my_interrupt_handler(int irq, void *dev_id)
{
struct my_device *dev = (struct my_device *)dev_id;

    printk(KERN_INFO "中断上半部: 接收数据\n");

    /* 模拟从硬件读取数据 */
    snprintf(dev->buffer, sizeof(dev->buffer),
             "数据来自中断, 时间戳: %lld", ktime_get_ns());
    dev->data_ready = 1;

    /* 调度 tasklet 进行后续处理 */
    tasklet_schedule(&dev->my_tasklet);

    return IRQ_HANDLED;
}

/* 文件操作: 读取函数 */
static ssize_t my_read(struct file *filp, char __user *buf,
                       size_t count, loff_t *f_pos)
{
struct my_device *dev = filp->private_data;
    int ret;

    /* 等待数据就绪 */
    while (!dev->data_ready) {
        if (filp->f_flags & O_NONBLOCK)
            return -EAGAIN;
        /* 在实际驱动中, 这里应该使用等待队列 */
        msleep(10);
    }

    /* 将数据复制到用户空间 */
    if (count > sizeof(dev->buffer))
        count = sizeof(dev->buffer);

    ret = copy_to_user(buf, dev->buffer, count);
    if (ret)
        return -EFAULT;

    dev->data_ready = 0;

    return count;
}

static conststruct file_operations my_fops = {
    .owner = THIS_MODULE,
    .read = my_read,
};

/* 模块初始化 */
static int __init my_module_init(void)
{
    int ret;

    printk(KERN_INFO "初始化 Tasklet 示例模块\n");

    /* 初始化 tasklet */
    tasklet_init(&my_dev.my_tasklet, my_tasklet_handler,
                 (unsigned long)&my_dev);

    /* 分配设备号 */
    ret = alloc_chrdev_region(&my_dev.devno, 0, 1, "my_tasklet_dev");
    if (ret < 0) {
        printk(KERN_ERR "无法分配设备号\n");
        return ret;
    }

    /* 初始化字符设备 */
    cdev_init(&my_dev.cdev, &my_fops);
    my_dev.cdev.owner = THIS_MODULE;

    ret = cdev_add(&my_dev.cdev, my_dev.devno, 1);
    if (ret < 0) {
        printk(KERN_ERR "无法添加字符设备\n");
        unregister_chrdev_region(my_dev.devno, 1);
        return ret;
    }

    /* 注册中断处理程序 (这里使用虚拟中断号)  */
    ret = request_irq(100, my_interrupt_handler, 0,
                      "my_tasklet_irq", &my_dev);
    if (ret < 0) {
        printk(KERN_ERR "无法注册中断\n");
        cdev_del(&my_dev.cdev);
        unregister_chrdev_region(my_dev.devno, 1);
        return ret;
    }

    printk(KERN_INFO "模块初始化完成\n");
    return 0;
}

/* 模块清理 */
static void __exit my_module_exit(void)
{
    /* 禁用 tasklet */
    tasklet_disable(&my_dev.my_tasklet);

    /* 等待 tasklet 完成 */
    tasklet_kill(&my_dev.my_tasklet);

    /* 释放中断 */
    free_irq(100, &my_dev);

    /* 删除字符设备 */
    cdev_del(&my_dev.cdev);
    unregister_chrdev_region(my_dev.devno, 1);

    printk(KERN_INFO "模块卸载完成\n");
}

module_init(my_module_init);
module_exit(my_module_exit);

MODULE_LICENSE("GPL");
MODULE_AUTHOR("Linux Kernel Expert");
MODULE_DESCRIPTION("Tasklet 使用示例");
5.3 执行流程分析
这个示例展示了典型的 tasklet 使用模式:
- 1. 中断到来:
my_interrupt_handler 被调用 - 2. 快速处理: 保存必要数据, 调度 tasklet
- 3. tasklet 调度:
tasklet_schedule 将 tasklet 加入队列 - 4. 异步执行: 在软中断上下文中执行
my_tasklet_handler - 5. 完整处理: tasklet 处理耗时的数据操作
6. Tasklet 的高级主题和内部细节
6.1 锁机制和并发控制
Tasklet 的并发控制是其设计的精髓之一. 让我们深入理解其中的锁机制:
/* tasklet_trylock 的实现 */
static inline int tasklet_trylock(struct tasklet_struct *t)
{
    return !test_and_set_bit(TASKLET_STATE_RUN, &t->state);
}

/* tasklet_unlock 的实现 */
static inline void tasklet_unlock(struct tasklet_struct *t)
{
    smp_mb__before_atomic();
    clear_bit(TASKLET_STATE_RUN, &t->state);
}
关键点:
- • test_and_set_bit: 原子操作, 同时测试和设置位
6.2 Tasklet 的优先级系统
Linux 提供了两种优先级的 tasklet:
/* 高优先级 tasklet 的调度 */
void tasklet_hi_schedule(struct tasklet_struct *t)
{
    /* 实现与 tasklet_schedule 类似, 但使用高优先级链表 */
}

/* 高优先级 tasklet 的处理 */
static void tasklet_hi_action(struct softirq_action *a)
{
    /* 与 tasklet_action 类似, 但处理高优先级链表 */
}
优先级差异体现在软中断的编号上:
| | | |
|---|
HI_SOFTIRQ | | | |
TIMER_SOFTIRQ | | | |
NET_TX_SOFTIRQ | | | |
NET_RX_SOFTIRQ | | | |
BLOCK_SOFTIRQ | | | |
IRQ_POLL_SOFTIRQ | | | |
TASKLET_SOFTIRQ | | | |
SCHED_SOFTIRQ | | | |
HRTIMER_SOFTIRQ | | | |
RCU_SOFTIRQ | | | |
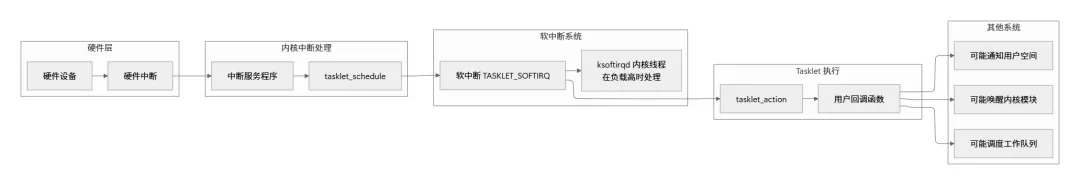
6.3 与其他机制的交互
Tasklet 不是孤立的, 它与内核的其他部分密切交互:
7. Tasklet 的调试和性能分析
7.1 调试工具和技术
调试 tasklet 问题需要专门的工具和技术:
7.1.1 Proc 文件系统接口
# 查看软中断统计信息
cat /proc/softirqs
输出示例:
                    CPU0       CPU1       CPU2       CPU3
          HI:          5          2          3          1
       TIMER:     123456     123450     123445     123440
      NET_TX:        100         95         90         85
      NET_RX:       1000        995        990        985
       BLOCK:         50         45         40         35
    IRQ_POLL:          0          0          0          0
     TASKLET:        200        195        190        185
       SCHED:       5000       4995       4990       4985
     HRTIMER:         10          8          6          4
         RCU:      30000      29995      29990      29985
7.1.2 Ftrace 跟踪
# 启用 tasklet 跟踪
echo 1 > /sys/kernel/debug/tracing/events/irq/tasklet_entry/enable
echo 1 > /sys/kernel/debug/tracing/events/irq/tasklet_exit/enable

# 查看跟踪结果
cat /sys/kernel/debug/tracing/trace
7.1.3 动态打印调试
在驱动代码中添加调试信息:
#include <linux/dynamic_debug.h>

/* 控制动态打印 */
static void debug_tasklet(struct tasklet_struct *t, const char *action)
{
    pr_debug("Tasklet %ps %s on CPU %d, state: 0x%lx, count: %d\n",
             t->func, action, smp_processor_id(), t->state,
             atomic_read(&t->count));
}

/* 在调度时调用 */
debug_tasklet(t, "scheduled");
7.2 常见问题和解决方案
| | |
|---|
| 系统延迟增加 | | |
| 死锁 | | |
| 数据竞争 | | |
| Tasklet 不执行 | count | 1. 检查 tasklet_disable/enable 调用
2. 确认调度函数被调用 |
| CPU 使用率过高 | | |
7.3 性能优化技巧
- 2. 延迟调度: 使用
tasklet_hi_schedule 提高优先级 - 3. CPU 亲和性: 绑定 tasklet 到特定 CPU
- 4. 监控统计: 使用
/proc/softirqs 监控性能
8. 实战案例分析: 网络驱动中的 Tasklet
让我们分析一个真实世界的例子: Linux 网络驱动中 tasklet 的使用
/* 简化版的网络驱动 tasklet 处理 */
struct nic_private {
struct net_device *dev;
struct tasklet_struct tx_tasklet;
struct tasklet_struct rx_tasklet;
struct sk_buff_head tx_queue;
struct sk_buff_head rx_queue;
};

/* 发送 tasklet 处理函数 */
static void tx_tasklet_handler(unsigned long data)
{
struct nic_private *priv = (struct nic_private *)data;
struct sk_buff *skb;

    /* 处理所有待发送的数据包 */
    while ((skb = skb_dequeue(&priv->tx_queue))) {
        if (nic_send_packet(priv, skb) < 0) {
            /* 发送失败, 重新排队 */
            skb_queue_head(&priv->tx_queue, skb);
            break;
        }
        dev_kfree_skb(skb);
    }
}

/* 接收 tasklet 处理函数 */
static void rx_tasklet_handler(unsigned long data)
{
struct nic_private *priv = (struct nic_private *)data;
struct sk_buff *skb;

    /* 处理所有接收到的数据包 */
    while ((skb = skb_dequeue(&priv->rx_queue))) {
        /* 传递给网络协议栈 */
        netif_receive_skb(skb);
    }
}

/* 中断处理程序 */
static irqreturn_t nic_interrupt(int irq, void *dev_id)
{
struct nic_private *priv = dev_id;
    u32 status;

    /* 读取中断状态 */
    status = nic_read_status(priv);

    if (status & TX_COMPLETE) {
        /* 调度发送 tasklet */
        tasklet_schedule(&priv->tx_tasklet);
    }

    if (status & RX_READY) {
        /* 调度接收 tasklet */
        tasklet_hi_schedule(&priv->rx_tasklet); /* 使用高优先级 */
    }

    return IRQ_HANDLED;
}
这个例子展示了 tasklet 在网络驱动中的典型应用模式:
- 1. 中断处理尽可能快: 只读取状态和调度 tasklet
- 2. 批量处理: tasklet 处理队列中的所有数据包
- 3. 优先级区分: 接收使用高优先级, 发送使用普通优先级
9. 总结和最佳实践
9.1 Tasklet 的核心要点总结
让我们用一张表格总结 tasklet 的关键特性:
| |
|---|
| 设计目标 | |
| 执行上下文 | |
| 调度方式 | |
| 并发特性 | |
| 同步原语 | |
| 优先级 | |
| 生命周期 | |
| 调试支持 | |
9.2 最佳实践指南
根据多年的内核开发经验, 我总结了以下最佳实践:
- 3. 性能优化建议:
/* 不好的做法: 频繁调度小任务 */
for (i = 0; i < 100; i++) {
    tasklet_schedule(&small_task);
}

/* 好的做法: 批量处理 */
void process_batch(unsigned long data) {
    for (i = 0; i < 100; i++) {
        process_item(i);
    }
}
- 4. 错误处理建议:
/* 总是检查tasklet状态 */
if (!test_bit(TASKLET_STATE_SCHED, &t->state)) {
    /* 安全地调度 */
    tasklet_schedule(t);
}

/* 在模块退出时正确清理 */
static void __exit my_exit(void) {
    tasklet_disable(&my_tasklet);
    tasklet_kill(&my_tasklet);  /* 等待完成 */
    /* 其他清理工作 */
}
 10个月宝宝每天需要喝多少奶粉?