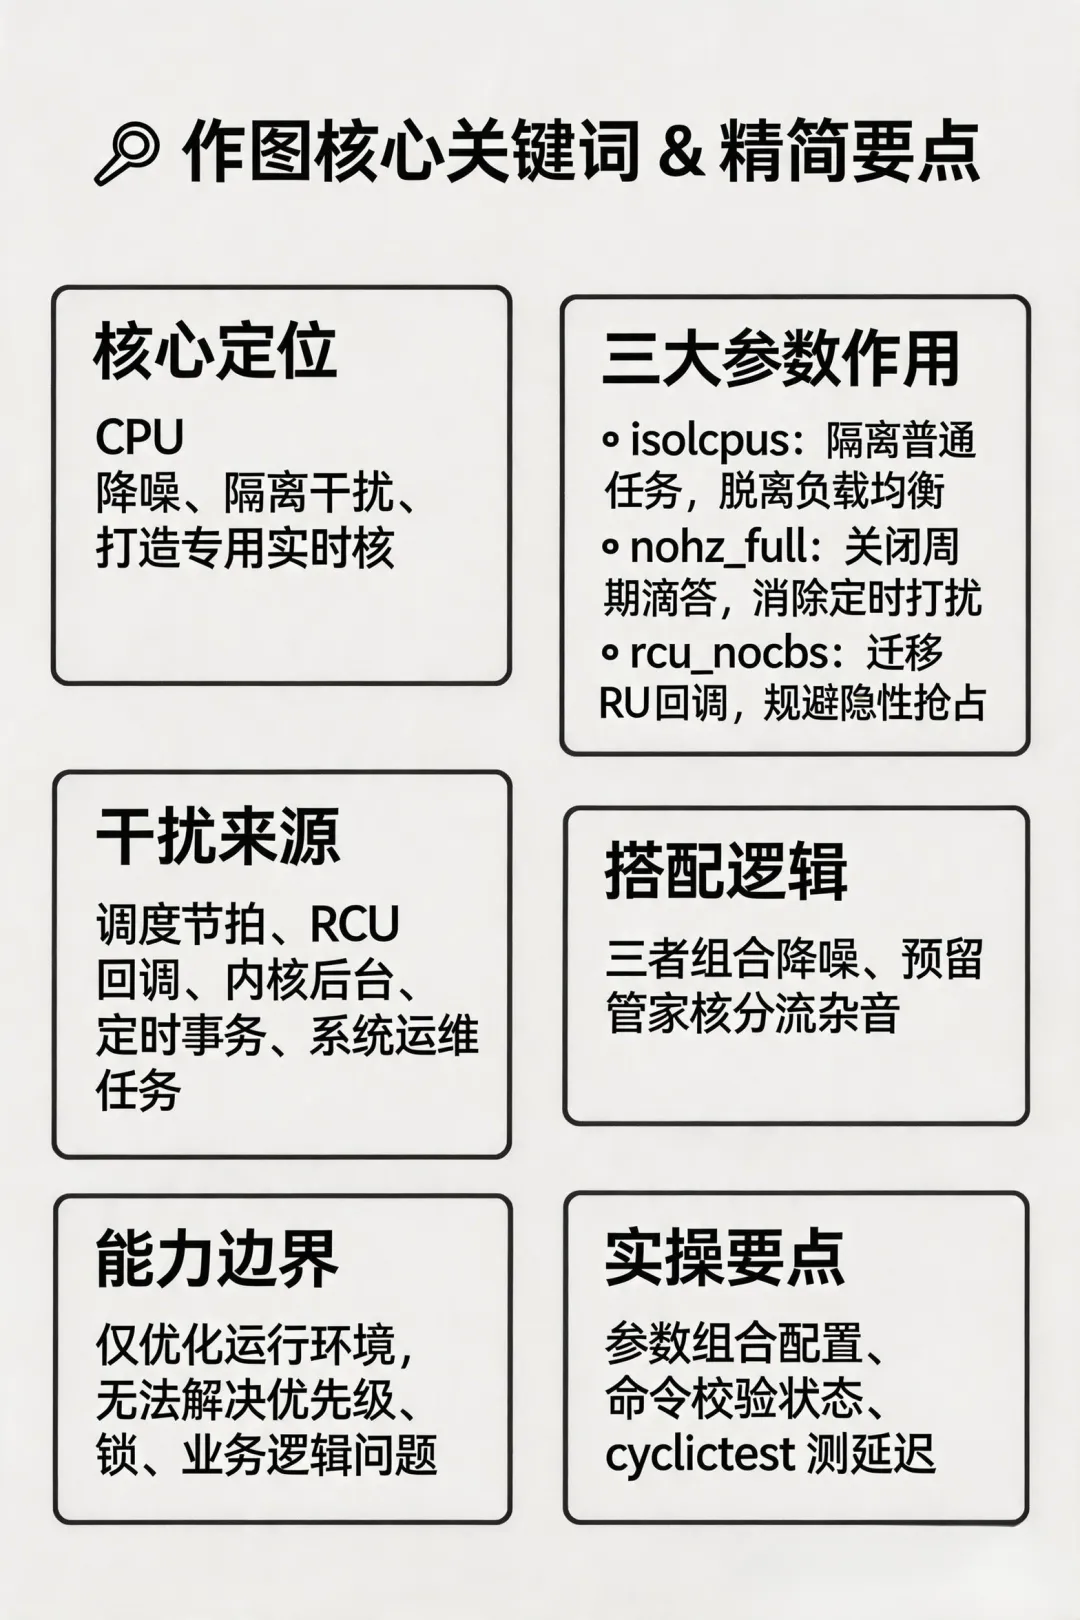
很多人第一次做 Linux 实时调优,都会看到这几个参数:
isolcpus、nohz_full、rcu_nocbs。
心里通常犯嘀咕:
不就是绑核、提优先级、挪 IRQ 吗?
为啥还要加这些?
因为只靠绑核,很多时候还不够。
你把线程绑到 CPU2,不等于 CPU2 就真的“干净”了。
它上面可能还在偷摸跑着:
调度类后台任务、周期 tick、RCU 回调、内核 housekeeping 杂活。
这几个参数总和实时一起出现,不是因为它们“高级”。
而是因为它们都在干同一件事:
把某个 CPU 清出来,减少和实时线程无关的内核干扰。
一句话先讲明白
这三个参数的共同目标,不是提升算力,而是给关键 CPU 做“大扫除”,让它更干净、更稳定。
第一,为什么绑核之后,系统还是会抖?
这是最容易误判的地方。
你做完这些:线程绑核、IRQ 绑核、优先级拉高。
结果 cyclictest一跑,还是抖。
原因通常不是绑核没生效。
而是:CPU 上除了你的实时线程,还有很多内核自己会跑的工作。
比如:调度 tick、RCU 回调、内核后台线程、定时器处理、housekeeping 任务。
这些东西单次不重。
但对实时线程来说,最烦的是:偶尔插一脚。
实时系统最怕的,恰恰就是这种偶发干扰。
所以调优做到后面,问题不再是“线程去哪跑”。
而是:这个 CPU 上还有谁会偷偷跑。
第二,这三个参数的共同定位是什么?
先别急着分开记,先抓共同点。
它们本质上都在服务一个目标:
把某些 CPU 从“通用打杂核”变成“实时专用核”。
你希望这个核只干一件事:
跑实时线程。
少被系统后台工作打扰。
少被周期性内核活动打扰。
少被延迟不可预测的回调打扰。
所以这三个参数不是在解决三个无关问题。
而是在从不同角度清理 CPU 环境。
可以粗记成:
第三,isolcpus到底在干什么?
它的核心作用是:把指定 CPU 从普通调度池里踢出去。
最直观的效果是:
系统不会再随手把普通任务调度到这个 CPU 上。
比如 isolcpus=2,意思就是:
CPU2 别再参与普通任务的默认负载均衡。
这一步的价值在于:
你想把 CPU2 留给关键实时线程,先别让系统把普通任务塞进来。
它解决的是:普通调度任务污染关键 CPU。
但要注意:
它不是“这个 CPU 从此什么都不跑了”。
它主要隔离用户态普通任务。
内核线程、软中断、IRQ 等后台活动,仍可能在该 CPU 上运行。
所以单独用 isolcpus,通常还不够。
第四,为什么只有 isolcpus还不够?
因为 CPU 上的干扰不只来自普通线程。
即使你把普通任务隔离开了,上面仍然可能有:
周期 tick、RCU 回调、内核后台工作、未迁走的 IRQ。
也就是说:
你隔离了用户态,不等于隔离了内核背景噪声。
如果你的目标只是“别让应用线程来抢我”,isolcpus够用。
如果你想打造“尽量安静的实时核”,还必须处理 tick 和 RCU。
第五,nohz_full到底在干什么?
它的核心作用是:让指定 CPU 尽量关掉周期滴答(Tick)。
普通 Linux 里,CPU 会周期性收到调度 tick。
像定时闹钟,用来做统计、时间推进。
对通用系统没问题,对实时线程很烦。
因为你正跑着,啪一声闹钟响了,能不抖吗?
nohz_full想做的就是:
如果这个 CPU 上跑的是合适任务,就别再用周期 tick 去打扰它。
注意:
它生效有一个强建议前提:强烈建议配套 rcu_nocbs。
因为 RCU 回调常驻会阻碍 Tick 彻底休眠。
虽然内核不强制报错,但这已是实时调优的必备配套。
此外,nohz_full可能会让 top/htop在该 CPU 上的统计(如 idle)不准。
这是“减噪”的正常副作用,不必惊慌。
第六,为什么实时系统特别在意 tick?
因为实时系统最怕稳定路径里混进固定频率的噪声。
tick 的问题不在于多重,而在于:它是周期性来的。
这会带来两个后果:
周期线程容易在固定节奏上被打扰。
延迟分布里会出现和 tick 节拍相关的波动。
如果你在做:
高频周期控制、EtherCAT 周期线程、多轴同步。
那这种固定节拍的干扰就特别讨厌。
所以 nohz_full总和实时系统一起出现。
第七,rcu_nocbs又是在解决什么?
它针对的是另一类更隐蔽的干扰:RCU 回调。
RCU 是内核核心的同步机制,运行中会产生回调。
如果这些回调就地在你的关键 CPU 上跑,也会变成干扰。
rcu_nocbs的核心意思是:
指定某些 CPU 不自己处理 RCU 回调,把工作挪走。
比如 rcu_nocbs=2,就是:别让 CPU2 自己扛 RCU 回调。
这样做的价值是:
把那些不属于实时业务、但会偶发插进来的内核回调迁走。
第八,为什么 rcu_nocbs很重要,但很多人注意不到?
因为它不像网卡中断那样显眼。
IRQ 很好理解:中断一多,CPU 就忙了。
RCU 回调的问题更隐蔽:
它常见的表现不是“CPU 一直 100%”,而是“关键线程偶尔被插一下”。
这类干扰最烦的地方就在于:
不持续、不直观、不好一眼看出来。
但足够把实时线程的尖峰拉高。
所以很多实时环境里这三个参数经常一起配。
不是为了模板化,而是经验证明:
想把一个核真正清干净,RCU 这层不能不管。
第九,这三个参数分别解决哪类干扰?
这三者叠起来,才更接近你想要的状态:
这个 CPU 主要只为实时线程服务。
第十,为什么它们总是一起出现?
因为三者刚好对应三类背景噪声。
工程上,我们通常预留 1-2 个 Housekeeping CPU(管家核)。
比如 8 核系统,让 CPU0 做管家,CPU1-7 做实时核。
所有被 isolcpus、rcu_nocbs迁走的任务,以及未被 nohz_full消除的活动,都集中到 CPU0 上。
这就把“噪音”和“信号”物理分开了。
如果你只配 isolcpus:普通任务少了,但 tick 和 RCU 可能还在。
如果你只配 nohz_full:tick 少了,但普通任务和 RCU 可能还在。
如果你只配 rcu_nocbs:RCU 少了,但普通任务和 tick 可能还在。
所以它们常一起出现,不是为了“参数凑套装”。
而是因为:想把一个核清干净,必须多路同时下手。
第十一,它们能单独解决实时问题吗?
不能。这点必须说清。
这几个参数解决的是:CPU 环境污染问题。
它们解决不了这些根因:
线程优先级设计错了、锁竞争严重、IRQ 根本没迁走、线程自己逻辑太重。
所以你不能指望:
加了 isolcpus=nohz_full=rcu_nocbs=,系统就自动变实时。
更准确地说,它们是在做这件事:
先给实时线程一个更干净的跑道。
跑道清了之后,你的优先级、绑核、IRQ、应用逻辑才更容易见效。
第十二,工程上该怎么用这三个参数?
一个最常见的思路:
如果你想把 CPU2 留给关键实时线程,可以配置:
isolcpus=2 nohz_full=2 rcu_nocbs=2
如何验证是否生效?
看 RCU:
cat /sys/class/rcu/cpulistnocbs,应包含 CPU2。
看 Tick:
perf stat -C 2 -- sleep 10,sched:sched_tick事件应极少。
看效果:
运行 cyclictest -c 2 -m -q -p 99,对比前后最大延迟。
关键线程绑到 CPU2、高频 IRQ 移出 CPU2、停掉 irqbalance、普通服务放别的 CPU(如 CPU0 管家核)。
这样 CPU2 才更接近真正的“实时核”。
第十三,现场什么时候特别值得考虑它们?
下面这些场景里,它们通常特别有价值:
cyclictest尖峰明显。
线程已绑核、IRQ 已迁走,但还是不稳。
多轴控制、EtherCAT 周期线程对抖动敏感。
某个 CPU 上实时线程不重,却偶发慢一拍。
想留一个尽量专用的实时 CPU。
这类问题都在提示你:
线程之外,CPU 上还有内核背景活动在干扰。
第十四,工程上最该怎么理解这三个参数?
最稳的理解方式不是把它们看成:几个内核调优黑科技。
更准确的理解是:它们是给关键 CPU 做“减噪”的系统级手段。
所以这几个参数为什么总和实时系统一起出现,答案并不复杂:
因为实时系统不仅要让关键线程优先跑,还要让它跑在一个尽量少被系统背景工作打扰的环境里。
最后怎么一句话记住?
isolcpus、nohz_full、rcu_nocbs
之所以总和实时系统一起出现,是因为它们分别在减少普通调度任务、周期 tick 和 RCU 回调对关键 CPU 的干扰;
它们的共同目标不是提升算力,而是把某个 CPU 尽量清成一个更安静、更可预测的实时运行环境。