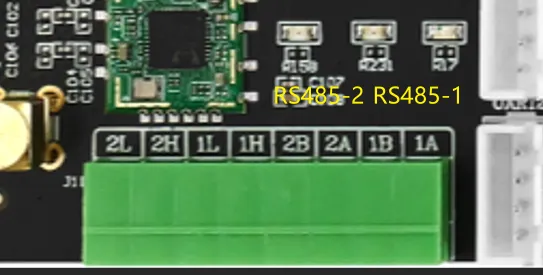
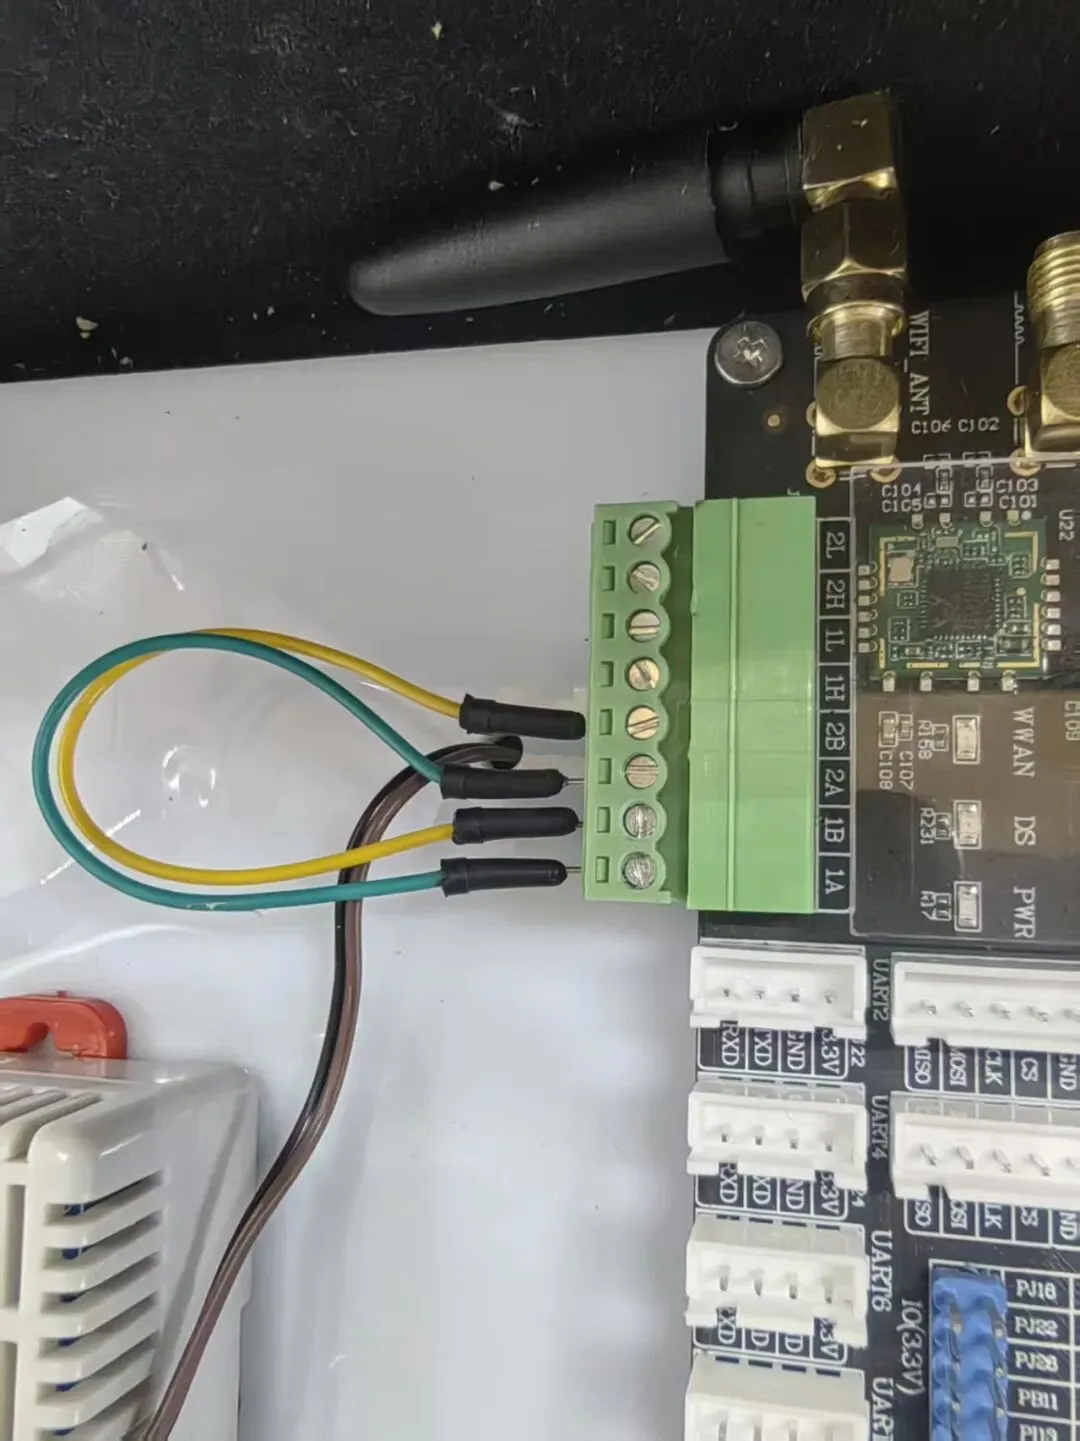
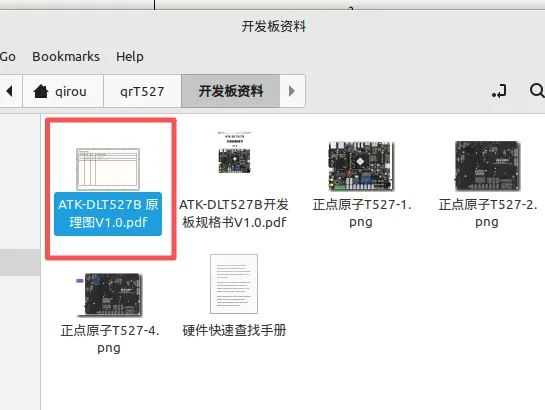
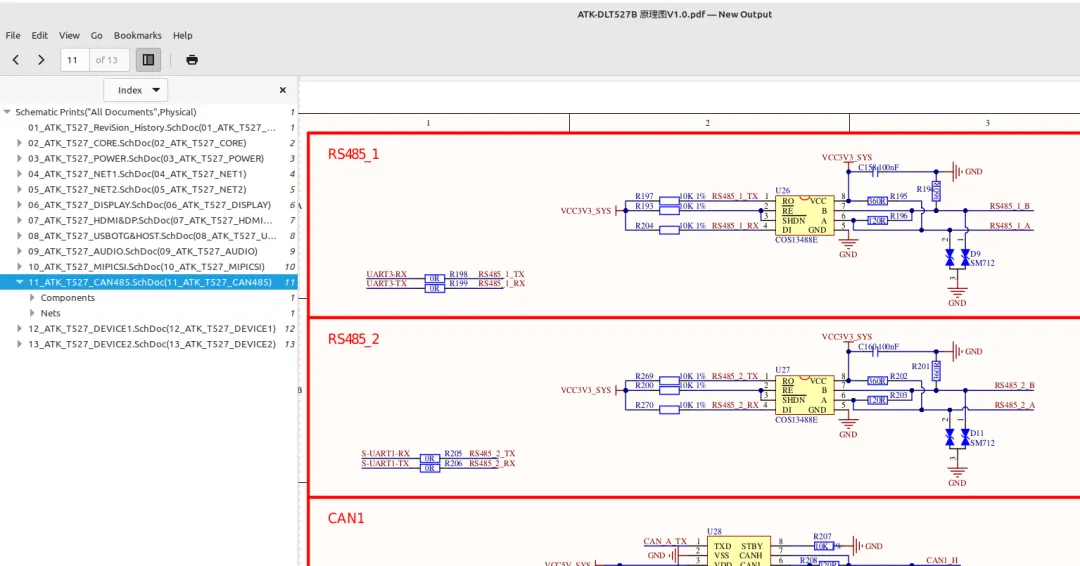
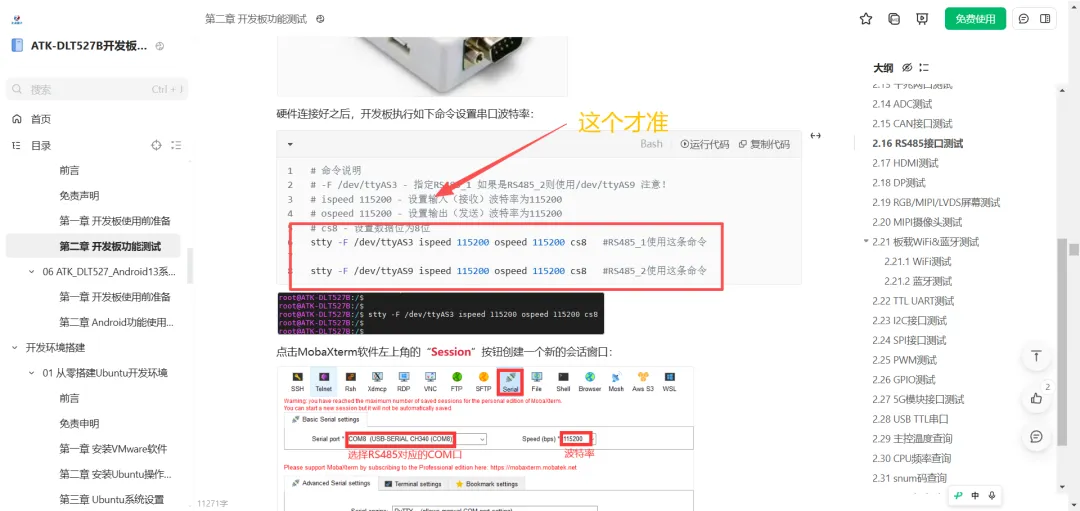
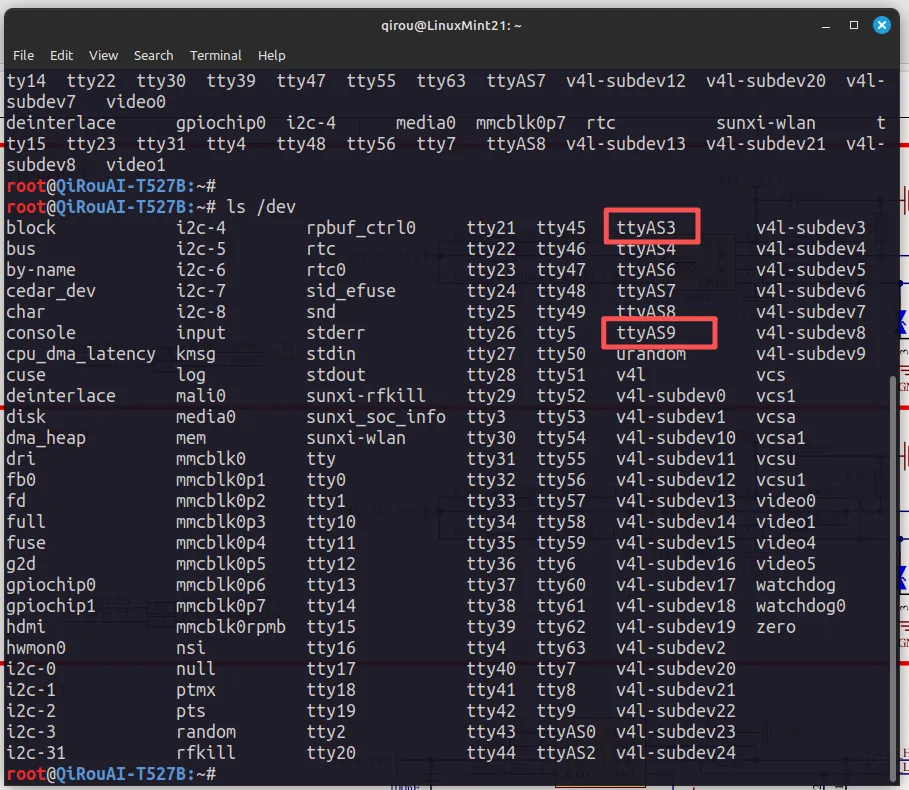
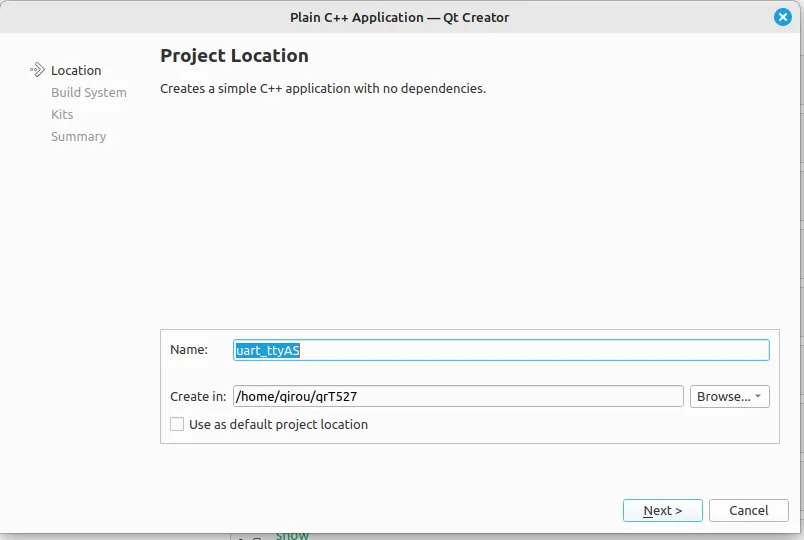
本节课讲解Linux C++ 串口编程,其中还使用到前面讲解的高并发epoll编程技术。前面章节中这个一破的时候,介绍epoll的时候,我们没有实际的硬件设备通信,使用了一个定时器作为消息出发器。这一节我们将结合串口硬件设备,使用串口消息到来这一事件来触发epoll中读取消息数据。开发板上有两路RS485,我们把两路RS485连接起来进行通信。作为一名嵌入式软件开发工程师,查看硬件手册和原理图是必须要会的,在此我们来查阅开发板的原理图,确认串口引脚分配情况。原理图在我们的仓库中有提供。1A/1B 接口对应 RS485-1,对应系统中的UART32A/2B 接口对应 RS485-2,对应系统中的UART1但是,正点原子也有马虎的时候,原理图不准,在他的手册中发现了准确的硬件资源描述:1A/1B 接口对应 RS485-1,对应系统中的UART32A/2B 接口对应 RS485-2,对应系统中的UART9确认硬件信息后开始编程,本节课分前后两部分讲解,前面讲解不使用epoll实现串口编程,后半部分加上epoll。无论用不用epoll,在Linux系统中对一个设备的编程步骤都是相似的。(其他的 网络/IIC/CAN等编程也都差不多,大概都是这几步)参考前面C++练习的课程,我们创建一个C++项目。名字叫uart_ttyAS。然后开始编程,借助AI帮我们编写部分代码,提示词:在Linux系统中所用C++编程实现串口通信的步骤下面的代码使用ttyAS3 每2秒发送一句:Hello Serial Port ttyAS3 !#include<iostream>#include<fcntl.h>#include<unistd.h>#include<termios.h>#include<cstring>#include<errno.h>#include<thread>#include<mutex>#include<chrono>#include<csignal>using namespace std;int fd;boolopenPort(constchar* portName = nullptr, int baudRate = 9600,int dataBits = 8, int stopBits = 1, char parity = 'N');boolconfigurePort(int baudRate, int dataBits, int stopBits, char parity);ssize_twriteData(constchar* data, size_t length);ssize_treadData(char* buffer, size_t maxLength);volatile sig_atomic_t stop_flag = 1;voidsignal_handler(int signum){ if (signum == SIGINT) { std::cout << "\n收到 Ctrl+C,准备退出..." << std::endl; stop_flag = -1; }}intmain(){ cout << "Hello UART3 !" << endl; struct sigaction sa; sa.sa_handler = signal_handler; sigemptyset(&sa.sa_mask); sa.sa_flags = 0; // 注册 SIGINT 处理函数 if (sigaction(SIGINT, &sa, nullptr) == -1) { perror("sigaction"); return 1; } if(openPort ("/dev/ttyAS3",115200,8,1,'N')) { std::cout << "打开串口 OK " << endl; } else { std::cerr << "打开串口失败" << std::endl; return -1; } while (stop_flag > 0) { // 发送数据 const char* sendData = "Hello Serial Port ttyAS3 !\r\n"; ssize_t n = writeData(sendData, strlen(sendData)); cout<<"send: "<< sendData <<endl; cout<<"n = "<< n <<endl; cout<<"strlen(sendData) = "<< strlen(sendData) <<endl<<endl; std::this_thread::sleep_for(std::chrono::milliseconds(2000)); } closePort(); return 0;}boolopenPort(constchar* portName, int baudRate,int dataBits, int stopBits, char parity){ fd = open(portName, O_RDWR | O_NOCTTY | O_NDELAY); if (fd == -1) { std::cerr << "无法打开串口: " << strerror(errno) << std::endl; return false; } fcntl(fd, F_SETFL, 0); if (!configurePort(baudRate, dataBits, stopBits, parity)) { close(fd); fd = -1; return false; } return true;}boolconfigurePort(int baudRate, int dataBits, int stopBits, char parity){ struct termios options; tcgetattr(fd, &options); // 波特率 speed_t speed; switch(baudRate) { case 9600: speed = B9600; break; case 19200: speed = B19200; break; case 38400: speed = B38400; break; case 57600: speed = B57600; break; case 115200: speed = B115200; break; default: speed = B9600; break; } cfsetispeed(&options, speed); cfsetospeed(&options, speed); // 基本配置 options.c_cflag |= (CLOCAL | CREAD); options.c_cflag &= ~CSIZE; // 数据位 switch(dataBits) { case 5: options.c_cflag |= CS5; break; case 6: options.c_cflag |= CS6; break; case 7: options.c_cflag |= CS7; break; case 8: options.c_cflag |= CS8; break; } // 校验位 options.c_cflag &= ~PARENB; options.c_cflag &= ~PARODD; if (parity == 'O') { options.c_cflag |= PARENB; options.c_cflag |= PARODD; } else if (parity == 'E') { options.c_cflag |= PARENB; } // 停止位 if (stopBits == 2) options.c_cflag |= CSTOPB; else options.c_cflag &= ~CSTOPB; // 禁用流控 options.c_cflag &= ~CRTSCTS; // 原始模式 options.c_lflag &= ~(ICANON | ECHO | ECHOE | ISIG); options.c_oflag &= ~OPOST; // 超时设置 options.c_cc[VMIN] = 1; options.c_cc[VTIME] = 10; tcflush(fd, TCIFLUSH); return tcsetattr(fd, TCSANOW, &options) == 0;}ssize_twriteData(constchar* data, size_t length){ return write(fd, data, length);}ssize_treadData(char* buffer, size_t maxLength){ return read(fd, buffer, maxLength);}voidclosePort(){ if (fd != -1) { close(fd); fd = -1; }}
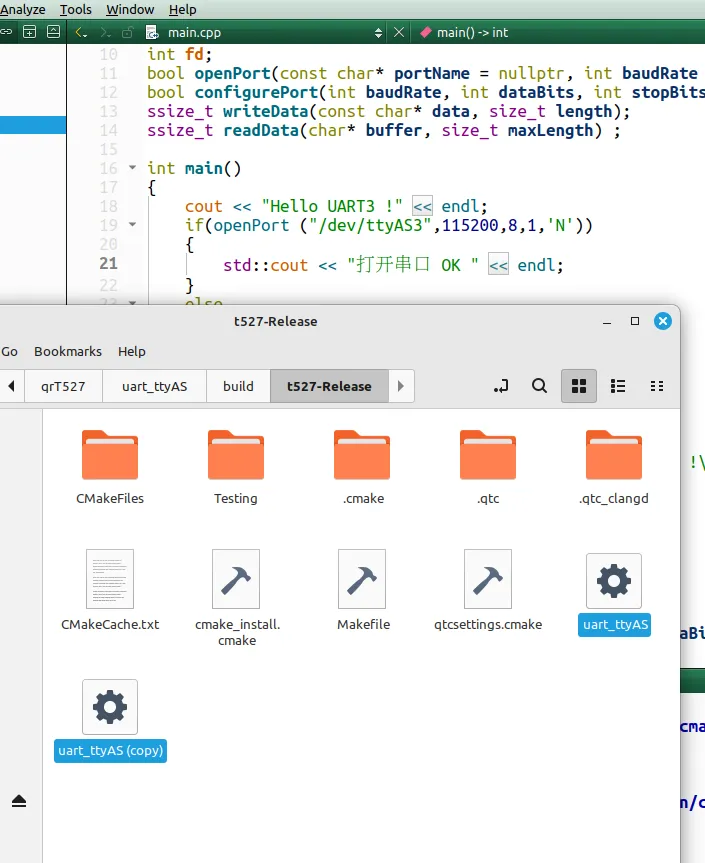
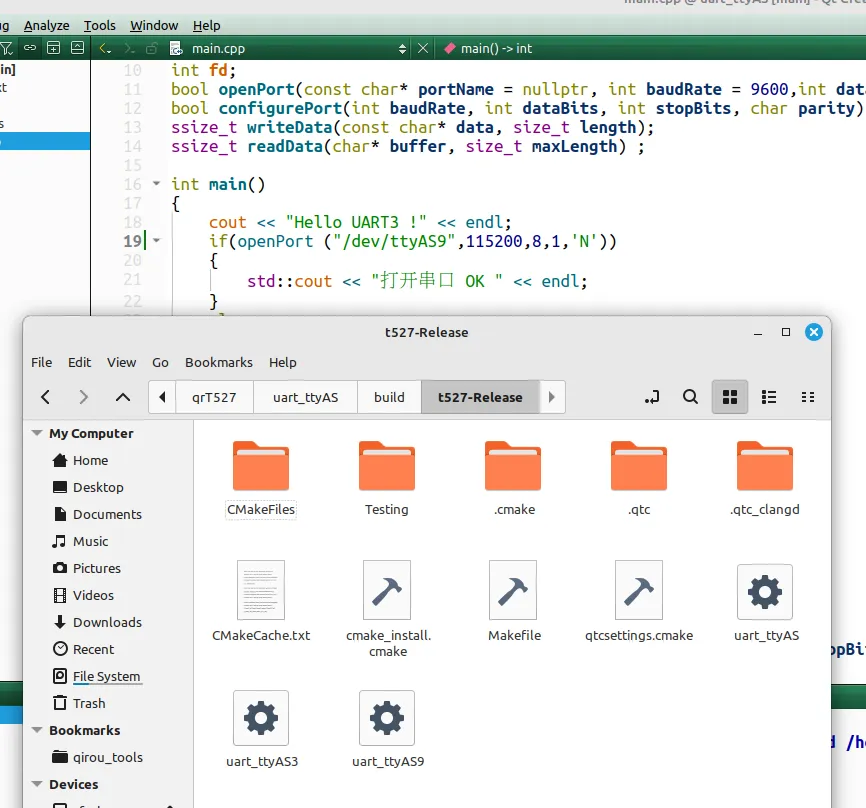
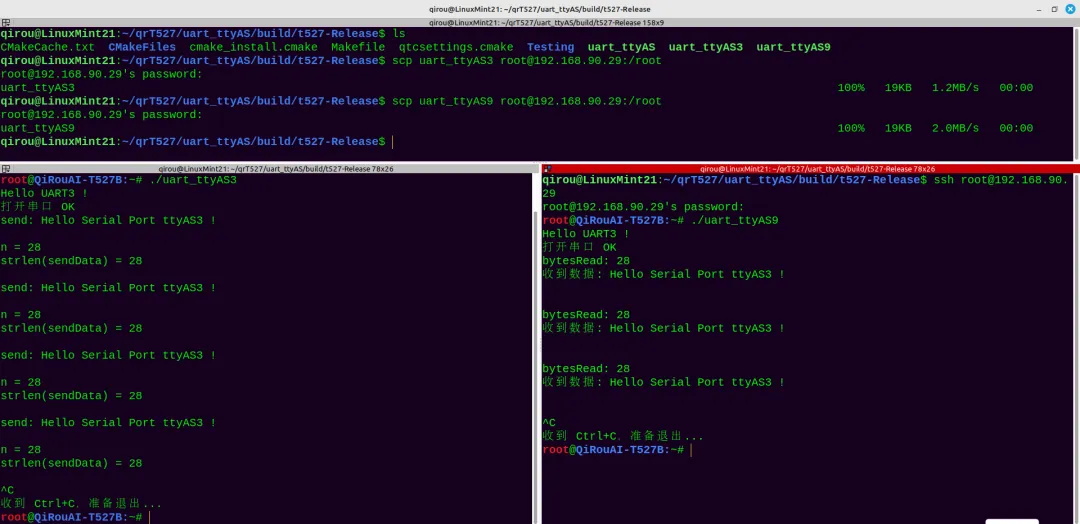
编译后生成 uart_ttyAS,我们拷贝一根可执行文件,然后把它重命名 uart_ttyAS3然后修改代码,把ttyAS3改成ttyAS9,把发送的地方改成接收。#include<iostream>#include<fcntl.h>#include<unistd.h>#include<termios.h>#include<cstring>#include<errno.h>#include<thread>#include<chrono>#include<csignal>using namespace std;int fd;boolopenPort(constchar* portName = nullptr, int baudRate = 9600,int dataBits = 8, int stopBits = 1, char parity = 'N');boolconfigurePort(int baudRate, int dataBits, int stopBits, char parity);ssize_twriteData(constchar* data, size_t length);ssize_treadData(char* buffer, size_t maxLength);voidclosePort();volatile sig_atomic_t stop_flag = 1;voidsignal_handler(int signum){ if (signum == SIGINT) { std::cout << "\n收到 Ctrl+C,准备退出..." << std::endl; stop_flag = -1; }}intmain(){ cout << "Hello UART3 !" << endl; struct sigaction sa; sa.sa_handler = signal_handler; sigemptyset(&sa.sa_mask); sa.sa_flags = 0; // 注册 SIGINT 处理函数 if (sigaction(SIGINT, &sa, nullptr) == -1) { perror("sigaction"); return 1; } if(openPort ("/dev/ttyAS9",115200,8,1,'N')) { std::cout << "打开串口 OK " << endl; } else { std::cerr << "打开串口失败" << std::endl; return -1; } while (stop_flag > 0) { // 发送数据 // const char* sendData = "Hello Serial Port ttyAS3 !\r\n"; // ssize_t n = writeData(sendData, strlen(sendData)); // cout<<"send: "<< sendData <<endl; // cout<<"n = "<< n <<endl; // cout<<"strlen(sendData) = "<< strlen(sendData) <<endl<<endl; // 接收数据 char buffer[1024]; ssize_t bytesRead = readData(buffer, sizeof(buffer) - 1); if (bytesRead > 0) { buffer[bytesRead] = '\0'; std::cout << "bytesRead: " << bytesRead << std::endl; std::cout << "收到数据: " << buffer << std::endl; } std::this_thread::sleep_for(std::chrono::milliseconds(50)); } // 关闭串口 closePort(); return 0;}boolopenPort(constchar* portName, int baudRate,int dataBits, int stopBits, char parity){ fd = open(portName, O_RDWR | O_NOCTTY | O_NDELAY); if (fd == -1) { std::cerr << "无法打开串口: " << strerror(errno) << std::endl; return false; } fcntl(fd, F_SETFL, 0); if (!configurePort(baudRate, dataBits, stopBits, parity)) { close(fd); fd = -1; return false; } return true;}boolconfigurePort(int baudRate, int dataBits, int stopBits, char parity){ struct termios options; tcgetattr(fd, &options); // 波特率 speed_t speed; switch(baudRate) { case 9600: speed = B9600; break; case 19200: speed = B19200; break; case 38400: speed = B38400; break; case 57600: speed = B57600; break; case 115200: speed = B115200; break; default: speed = B9600; break; } cfsetispeed(&options, speed); cfsetospeed(&options, speed); // 基本配置 options.c_cflag |= (CLOCAL | CREAD); options.c_cflag &= ~CSIZE; // 数据位 switch(dataBits) { case 5: options.c_cflag |= CS5; break; case 6: options.c_cflag |= CS6; break; case 7: options.c_cflag |= CS7; break; case 8: options.c_cflag |= CS8; break; } // 校验位 options.c_cflag &= ~PARENB; options.c_cflag &= ~PARODD; if (parity == 'O') { options.c_cflag |= PARENB; options.c_cflag |= PARODD; } else if (parity == 'E') { options.c_cflag |= PARENB; } // 停止位 if (stopBits == 2) options.c_cflag |= CSTOPB; else options.c_cflag &= ~CSTOPB; // 禁用流控 options.c_cflag &= ~CRTSCTS; // 原始模式 options.c_lflag &= ~(ICANON | ECHO | ECHOE | ISIG); options.c_oflag &= ~OPOST; // 超时设置 options.c_cc[VMIN] = 1; options.c_cc[VTIME] = 10; tcflush(fd, TCIFLUSH); return tcsetattr(fd, TCSANOW, &options) == 0;}ssize_twriteData(constchar* data, size_t length){ return write(fd, data, length);}ssize_treadData(char* buffer, size_t maxLength){ return read(fd, buffer, maxLength);}voidclosePort(){ if (fd != -1) { close(fd); fd = -1; }}
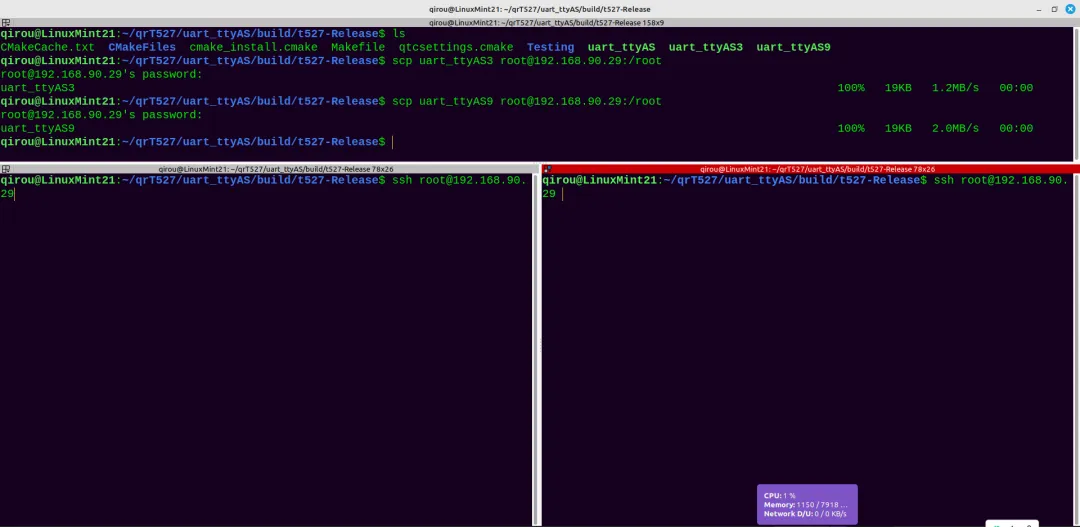
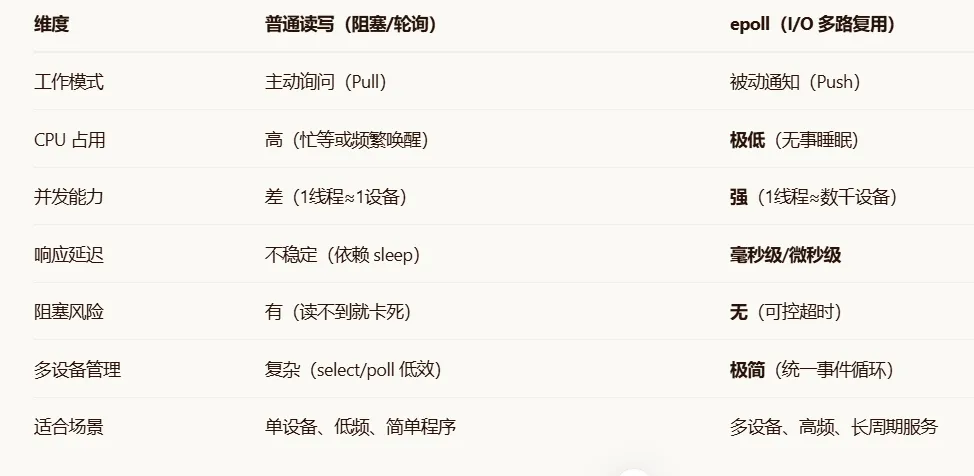
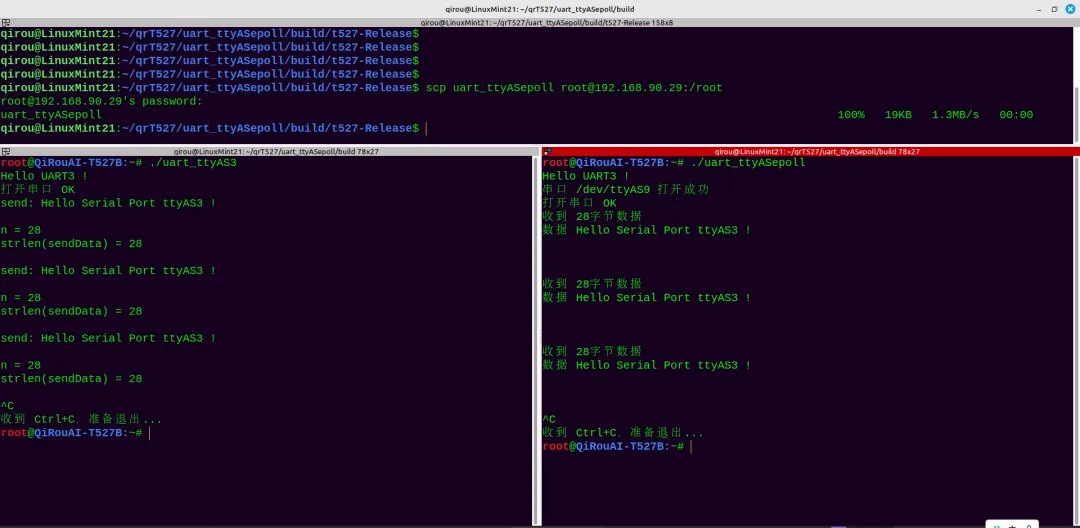
再次编译,然后重复上面重命名的过程,重命名文件名为 uart_ttyAS9。然后通过SSH把 uart_ttyAS3 和 uart_ttyAS9 上传到开发板。然后分别运行 uart_ttyAS3 和 uart_ttyAS9*如果是在教室的同学,可以尝试用RS485接口与旁边同学的进行连接,实现两个开发板通过RS485通信。在嵌入式Linux通信设备开发中使用epoll是重点加分项。优点,回顾我们讲解epoll的课程,那节课中我们使用timerfd模仿硬件event,下面我们将使用epoll监控串口fd消息。epoll只用于读取数据,所以我们基于ttyAS9读取的代码修改,拷贝一份上面的项目代码到 uart_ttyASepoll 文件夹中,并修改 cmakelists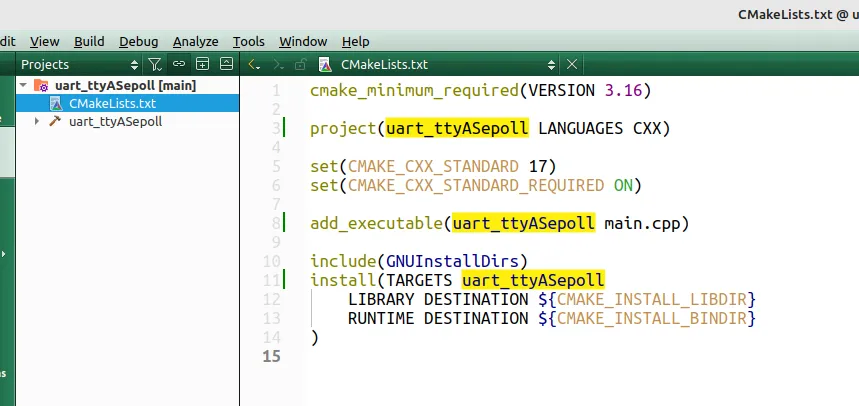
#include<iostream>#include<fcntl.h>#include<unistd.h>#include<termios.h>#include<cstring>#include<errno.h>#include<thread>#include<chrono>#include<csignal>#include<sys/epoll.h>using namespace std;int ttyAS9fd;boolopenPort(constchar* portName = nullptr, int baudRate = 115200);ssize_twriteData(constchar* data, size_t length);ssize_treadData(char* buffer, size_t maxLength);voidclosePort();volatile sig_atomic_t stop_flag = 1;voidsignal_handler(int signum){ if (signum == SIGINT) { std::cout << "\n收到 Ctrl+C,准备退出..." << std::endl; stop_flag = -1; }}intmain(){ cout << "Hello UART3 !" << endl; struct sigaction sa; sa.sa_handler = signal_handler; sigemptyset(&sa.sa_mask); sa.sa_flags = 0; // 注册 SIGINT 处理函数 if (sigaction(SIGINT, &sa, nullptr) == -1) { perror("sigaction"); return 1; } if(openPort ("/dev/ttyAS9",115200)) { std::cout << "打开串口 OK " << endl; } else { std::cerr << "打开串口失败" << std::endl; return -1; } // 3. 创建 epoll int epfd = epoll_create1(0); epoll_event ev{}, events[8]; ev.events = EPOLLIN | EPOLLET; ev.data.fd = ttyAS9fd; epoll_ctl(epfd, EPOLL_CTL_ADD, ttyAS9fd, &ev); const int BUFFER_SIZE = 2048; char buffer[BUFFER_SIZE]; ssize_t bytesRead; while (stop_flag > 0) { // 发送数据 // const char* sendData = "Hello Serial Port ttyAS3 !\r\n"; // ssize_t n = writeData(sendData, strlen(sendData)); // cout<<"send: "<< sendData <<endl; // cout<<"n = "<< n <<endl; // cout<<"strlen(sendData) = "<< strlen(sendData) <<endl<<endl; // 接收数据 // char buffer[1024]; // ssize_t bytesRead = readData(buffer, sizeof(buffer) - 1); // if (bytesRead > 0) { // buffer[bytesRead] = '\0'; // std::cout << "bytesRead: " << bytesRead << std::endl; // std::cout << "收到数据: " << buffer << std::endl; // } int nfds = epoll_wait(epfd, events, 8, 1); if (nfds < 0) { if (errno == EINTR) continue; // 被信号中断 std::cerr << "epoll_wait错误: " << strerror(errno) << std::endl; break; } for (int i = 0; i < nfds; ++i) { if (events[i].data.fd == ttyAS9fd) { // 循环读取直到没有数据(边缘触发模式必须这样) while ((bytesRead = read(ttyAS9fd, buffer, BUFFER_SIZE - 1)) > 0) { buffer[bytesRead] = '\0'; std::cout << "收到 " << bytesRead << "字节数据 "<<endl; std::cout << "数据 " << buffer ; } std::cout <<endl<<endl; } } } std::this_thread::sleep_for(std::chrono::milliseconds(50)); close(epfd); // 关闭串口 closePort(); return 0;}boolopenPort(constchar* portName, int baudRate){ // 打开串口(非阻塞模式) ttyAS9fd = open(portName, O_RDWR | O_NOCTTY | O_NONBLOCK); if (ttyAS9fd < 0) { std::cerr << "打开串口失败: " << strerror(errno) << std::endl; return false; } // 配置串口参数 struct termios options; tcgetattr(ttyAS9fd, &options); // 设置波特率 speed_t speed; switch(baudRate) { case 9600: speed = B9600; break; case 19200: speed = B19200; break; case 38400: speed = B38400; break; case 57600: speed = B57600; break; case 115200: speed = B115200; break; default: speed = B115200; break; } cfsetispeed(&options, speed); cfsetospeed(&options, speed); // 8N1配置 options.c_cflag &= ~PARENB; // 无校验 options.c_cflag &= ~CSTOPB; // 1个停止位 options.c_cflag &= ~CSIZE; // 清除数据位设置 options.c_cflag |= CS8; // 8位数据位 options.c_cflag |= CLOCAL | CREAD; // 本地连接,启用接收 options.c_cflag &= ~CRTSCTS; // 禁用硬件流控 // 原始模式(非规范模式) options.c_lflag &= ~(ICANON | ECHO | ECHOE | ISIG); options.c_oflag &= ~OPOST; // 原始输出 // 设置超时(非阻塞模式下这些设置影响read行为) options.c_cc[VMIN] = 0; // 非阻塞读取 options.c_cc[VTIME] = 0; // 不等待 // 清空缓冲区并应用配置 tcflush(ttyAS9fd, TCIFLUSH); if (tcsetattr(ttyAS9fd, TCSANOW, &options) != 0) { std::cerr << "配置串口失败: " << strerror(errno) << std::endl; close(ttyAS9fd); ttyAS9fd = -1; return false; } std::cout << "串口 " << portName << " 打开成功" << std::endl; return true;}ssize_twriteData(constchar* data, size_t length){ return write(ttyAS9fd, data, length);}ssize_treadData(char* buffer, size_t maxLength){ return read(ttyAS9fd, buffer, maxLength);}voidclosePort(){ if (ttyAS9fd != -1) { close(ttyAS9fd); ttyAS9fd = -1; }}
 10个月宝宝每天需要喝多少奶粉?