一、MicroPython不是"缩水版Python"
很多人一听到"MicroPython"就觉得是Python的阉割版——功能少、语法受限、干啥都不方便。
这个印象对了一半。MicroPython确实是Python 3.4语法的子集,但它在MCU上做了很多桌面Python做不到的事:直接操作寄存器、零开销调用C模块、微秒级中断响应。它不是"小了",是"不同了"。
ESP-VISION选择MicroPython v1.28.0作为应用开发语言,启用了EXTRA_FEATURES配置级别——这意味着设备端编译器、垃圾回收器、长整数、单精度浮点、调度器、VFS和持久字节码加载全部可用。
二、执行模型:你的代码是怎么跑的
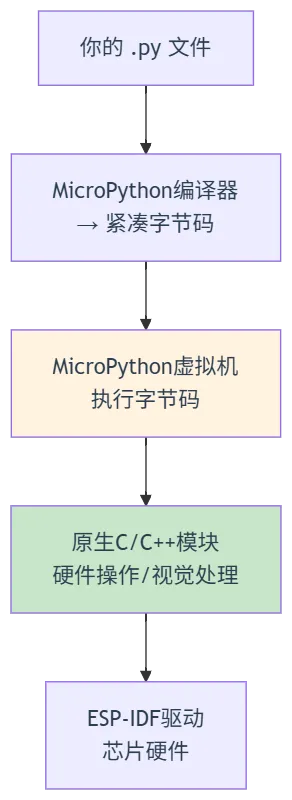
关键点:
.py- 预编译的
.mpy文件和冻结到固件的模块可以减少运行时编译开销 - 冻结模块中的不可变常量可保留在Flash中,不占RAM
- Python负责应用策略和对象生命周期,原生组件负责图像处理、编解码和AI推理
三、数据结构选择:在MCU上,选错数据结构会要命
在桌面Python上,你不太关心list和tuple的区别。但在MCU上,创建、扩容或拼接对象都会分配堆内存,而堆内存是极度有限的资源。
3.1 数据结构决策表
| | | |
|---|
int | | | |
str | | | |
bytes | | | |
bytearray | 可变 | | |
list | | | |
tuple | 不可变 | | |
dict | | | |
set | | | |
range | | | |
memoryview | | | |
3.2 对象引用陷阱
# ❌ 错误:b和a指向同一个lista = [1, 2, 3]b = ab.append(4)print(a) # [1, 2, 3, 4] — a也被改了!# ✅ 正确:显式复制a = [1, 2, 3]b = list(a) # 或 a.copy()b.append(4)print(a) # [1, 2, 3] — 不受影响
对于sensor.snapshot()返回的图像对象尤其重要——它由可复用的帧缓冲支撑,下一次snapshot()会覆盖它。
3.3 const() 优化
from micropython import const# const()让编译器直接替换常量值# 减少字节码体积和全局字典开销_MIN_PIXELS = const(80)_MAX_BLOBS = const(20)_CONFIDENCE = const(0.75)
四、MicroPython vs CPython:关键差异
| | |
|---|
| | |
| | |
| | |
| | |
| .py / .mpy / 冻结到固件,不支持pip | |
| | |
| asyncio + _thread(带GIL) + GPIO/Timer回调 | |
| | |
五、面向MCU的设计原则
5.1 初始化阶段 vs 帧循环阶段
# ✅ 好的做法:初始化阶段创建所有对象import sensor, image, timefrom micropython import const# 初始化(只执行一次)sensor.reset()sensor.set_pixformat(sensor.RGB565)sensor.set_framesize(sensor.QVGA)sensor.skip_frames(time=2000)# 预分配阈值(元组,不可变,省内存)RED_THRESHOLD = (30, 100, 15, 127, 15, 127)BLUE_THRESHOLD = (0, 50, -30, 30, -50, -20)# 预分配结构稳定的字典config = {"min_area": 200, "max_blobs": 10}clock = time.clock()# 帧循环(反复执行)while True: clock.tick() img = sensor.snapshot() # 复用帧缓冲 blobs = img.find_blobs([RED_THRESHOLD], pixels_threshold=config["min_area"]) for blob in blobs[:config["max_blobs"]]: img.draw_rectangle(blob.rect()) print(f"FPS: {clock.fps():.1f}")
5.2 内存管理黄金法则
- 初始化阶段创建所有对象
- 帧循环中不创建新对象
- snapshot()后不要持有图像引用
- 定期gc.collect()
- 监控内存:
gc.mem_free() 和 gc.mem_alloc()
5.3 常见错误
# ❌ 错误1:每帧都创建新字符串while True: img = sensor.snapshot() result = f"Found {len(blobs)} blobs at {time.ticks_ms()}" # 每帧新字符串!# ✅ 正确:预先格式化while True: img = sensor.snapshot() print(len(blobs), time.ticks_ms()) # 分开打印,不拼接# ❌ 错误2:持有snapshot()引用img1 = sensor.snapshot()img2 = sensor.snapshot()diff = img1.difference(img2) # img1已被覆盖!结果错误# ✅ 正确:复制需要保留的帧img1 = sensor.snapshot().copy()img2 = sensor.snapshot()diff = img1.difference(img2) # 正确# ❌ 错误3:循环中不断appendresults = []while True: img = sensor.snapshot() blobs = img.find_blobs([threshold]) results.extend(blobs) # 无限增长!内存泄漏# ✅ 正确:清空或限制大小while True: img = sensor.snapshot() blobs = img.find_blobs([threshold]) # 只处理当前帧结果,不累积
六、一个完整示例:零件分拣系统
"""零件分拣系统 - 基于颜色识别ESP-VISION MicroPython"""import sensor, image, timefrom micropython import const# 常量定义RED_THRESHOLD = const((30, 100, 15, 127, 15, 127))BLUE_THRESHOLD = const((0, 50, -30, 30, -50, -20))GREEN_THRESHOLD = const((0, 50, -50, -10, 0, 50))MIN_AREA = const(500)MAX_BLOBS = const(10)# 初始化摄像头sensor.reset()sensor.set_pixformat(sensor.RGB565)sensor.set_framesize(sensor.QVGA)sensor.skip_frames(time=2000)# 颜色映射COLOR_MAP = { "red": RED_THRESHOLD, "blue": BLUE_THRESHOLD, "green": GREEN_THRESHOLD,}clock = time.clock()def classify_parts(): """分类并计数零件""" img = sensor.snapshot() results = {} for color_name, threshold in COLOR_MAP.items(): blobs = img.find_blobs([threshold], pixels_threshold=MIN_AREA) count = min(len(blobs), MAX_BLOBS) results[color_name] = count # 绘制检测框 for blob in blobs[:MAX_BLOBS]: img.draw_rectangle(blob.rect(), color=(255, 0, 0)) img.draw_cross(blob.cx(), blob.cy()) return results# 主循环while True: clock.tick() results = classify_parts() print(f"FPS: {clock.fps():.1f} | Red: {results['red']} | " f"Blue: {results['blue']} | Green: {results['green']}")
参考链接
- ESP-VISION MicroPython语言基础
总结与下篇预告
在MCU上写Python,核心是内存敏感和引用敏感。不要把桌面Python的习惯直接搬过来——每帧创建新对象、不关心内存分配、随意拼接字符串,这些在MCU上都是灾难。记住三个原则:初始化阶段创建一切、帧循环中复用一切、snapshot()后要么处理要么copy。
下篇我们深入ESP-VISION的图像模型——像素格式、色彩空间、帧缓冲、ROI,这些是理解图像处理管道的基础。
作者:码农阿虎
关键词:MicroPython、ESP-VISION、MCU编程、内存管理、Python