想入门机器人学但被数学公式劝退?这个仓库用纯Python实现了路径规划、SLAM、控制算法、状态估计等几十种经典算法,每个都自带Matplotlib动画演示,跑一遍代码比啃十篇论文都管用。
📌 项目概览
核心功能
PythonRobotics 是机器人算法领域Star数最高的开源项目,由东京大学研究员 Atsushi Sakai 创建并维护。项目定位非常清晰:用最少的依赖、最直观的Python代码,把机器人学教材里的经典算法一个个跑起来给你看。
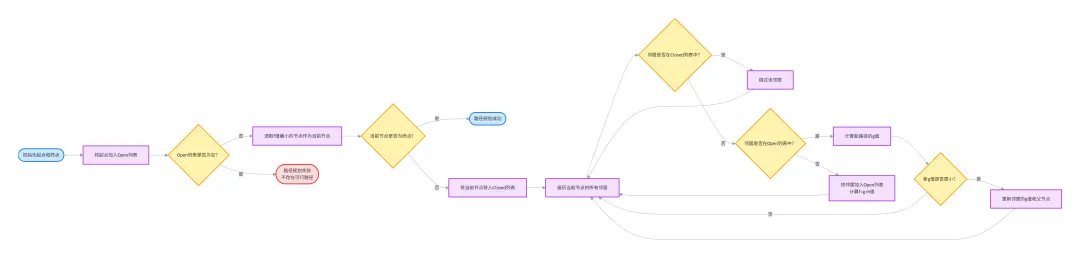
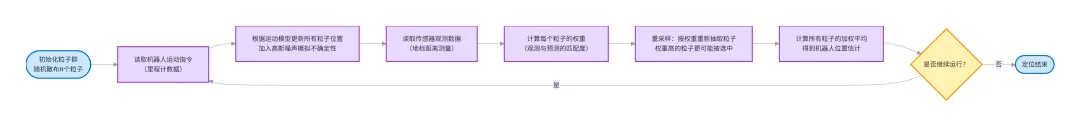
它的核心价值在于"可视化理解"——每个算法都是一个独立的Python脚本,运行后会弹出Matplotlib窗口,实时展示算法运行过程。比如A*路径规划会显示搜索节点如何从起点扩散到终点,粒子滤波定位会显示粒子群如何逐步收敛到真实位置。
项目已累计 2,219次提交,配套一本在线教科书和arXiv论文,学习路径很清晰:看文档理解原理 → 跑代码看动画 → 读源码学实现。
目标用户
- 机器人学方向的研究生和本科生,需要直观理解算法原理
- 自动驾驶/机器人行业的工程师,需要快速验证算法思路
- 转行进入机器人领域的软件开发者,需要系统学习机器人算法
解决的问题
- 各算法实现分散在不同论文作者的仓库中,格式不统一、依赖各异
📂 目录结构
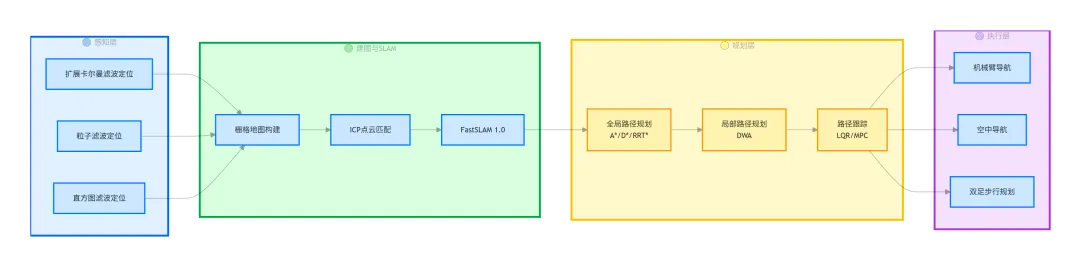
PythonRobotics/├── Localization/ # 定位算法(EKF、粒子滤波、直方图滤波)├── Mapping/ # 建图算法(高斯栅格、射线投射、k-means聚类)├── SLAM/ # 同时定位与建图(ICP匹配、FastSLAM 1.0)├── PathPlanning/ # 路径规划(最丰富的模块,含20+种算法)├── PathTracking/ # 路径跟踪(Stanley、LQR、MPC、NMPC)├── ArmNavigation/ # 机械臂导航(N关节控制、避障规划)├── AerialNavigation/ # 空中导航(无人机3D轨迹、火箭着陆)├── Bipedal/ # 双足步行(倒立摆步态规划)├── InvertedPendulum/ # 倒立摆控制├── MissionPlanning/ # 任务规划├── utils/ # 通用工具函数├── tests/ # 单元测试(pytest)├── requirements/ # 依赖文件(conda/pip)└── docs/ # Sphinx文档源文件
- PathPlanning是项目最核心的模块,覆盖了基于搜索的经典算法(Dijkstra、A*、D*、D* Lite)、基于采样的现代算法(RRT、RRT*、PRM)、基于优化的方法(LQR、Frenet最优轨迹)以及动态窗口法(DWA)等
- Localization和 SLAM模块聚焦于移动机器人的定位与建图,使用粒子滤波和扩展卡尔曼滤波等贝叶斯方法
- PathTracking模块实现了从经典的Stanley控制器到现代非线性模型预测控制(NMPC)的完整技术栈
- 每个算法目录只包含一个Python文件,直接运行即可
🏗️ 架构设计
整体架构
技术栈选型
项目刻意保持最小依赖,核心依赖只有NumPy、SciPy、Matplotlib和cvxpy,不依赖ROS、Gazebo或任何机器人中间件。这意味着你可以在任何装了Python的电脑上运行这些算法,不需要配置复杂的机器人仿真环境。
设计哲学
- 动画使用Matplotlib的
FuncAnimation,不引入额外可视化库 - 所有算法都附带单元测试,CI通过CircleCI自动运行
📊 核心算法流程
A* 路径规划流程
粒子滤波定位流程
💡 技术特点
- 可视化优先:每个算法运行后都能看到动画效果。比如A*算法会显示青色搜索节点如何扩散,粒子滤波会显示红色粒子群如何收敛到蓝色真实轨迹,DWA算法会显示速度空间中的候选轨迹和评分,直观程度远超静态图表或论文截图
- 最小依赖原则:只依赖NumPy、SciPy、Matplotlib和cvxpy,不引入ROS、PyTorch、TensorFlow等重型框架,安装和运行成本极低
- 代码即文档:每个算法文件都包含清晰的数学公式注释,变量命名直接对应论文中的符号。比如粒子滤波中的
px、py对应粒子位置,w对应权重,Q对应过程噪声协方差 - 算法覆盖广度:从经典的基于搜索的A*、Dijkstra,到基于采样的RRT、RRT*,再到基于优化的LQR、MPC,几乎覆盖了机器人学课程中涉及的所有核心算法
- 配套教学资源:除了代码,项目还提供在线教科书(Sphinx构建)和arXiv论文,构成了从理论到实践的完整学习闭环
- 活跃的社区维护:2,219次提交、完善的CI/CD流程、ruff代码规范检查、mypy类型检查,代码质量在开源机器人项目中属于较高水平
🎯 适用场景
- 课程学习:研究生机器人学课程的配套实验素材,学生可以跑代码、改参数、看效果,比纯理论推导理解更深
- 算法原型验证:在启动正式的ROS/C++实现之前,用Python快速验证算法思路是否可行,降低试错成本
- 面试准备:自动驾驶和机器人公司的算法岗面试中经常涉及路径规划和状态估计,跑一遍这些算法的Python实现是高效的复习方式
- 教学演示:高校教师可以截取动画GIF放入课件,效果远好于静态公式推导
- 入门学习:想转行进入机器人领域的软件工程师,可以从这个项目开始,逐步理解机器人的"感知-规划-控制"全链路
局限性
- 代码侧重于教学和演示,不做性能优化,不能直接用于生产环境
- 仿真环境是简化的2D平面,不涉及真实传感器噪声和动力学约束
- 动画演示依赖Matplotlib GUI,在无头服务器上运行需要额外配置
🚀 快速上手
环境要求
- NumPy、SciPy、Matplotlib、cvxpy
安装步骤
# 克隆仓库git clone https://github.com/AtsushiSakai/PythonRobotics.gitcd PythonRobotics# 安装依赖(二选一)# 方式一:使用 pippip install -r requirements/requirements.txt# 方式二:使用 condaconda env create -f requirements/environment.yml
运行示例
# 运行 A* 路径规划python PathPlanning/AStar/a_star.py# 运行粒子滤波定位python Localization/particle_filter/particle_filter_localization.py# 运行 RRT* 路径规划python PathPlanning/RRTStar/rrt_star.py# 运行 DWA 局部路径规划python PathPlanning/DynamicWindowApproach/dynamic_window_approach.py# 运行 MPC 路径跟踪python PathTracking/model_predictive_speed_and_steer_control/model_predictive_speed_and_steer_control.py
每个脚本运行后会弹出Matplotlib窗口,展示算法的实时动画效果。关闭窗口即可退出。
推荐学习路径
- 初学者:先跑 A* 和 DWA 路径规划,这两个最直观,动画效果也最好
- 进阶:跑粒子滤波和扩展卡尔曼滤波定位,理解贝叶斯滤波在机器人中的应用
- 高级:跑 RRT* 和 MPC 路径跟踪,理解采样规划和非线性优化的实际应用
 10个月宝宝每天需要喝多少奶粉?