当前位置:首页>Linux>从零构建IMX415驱动:Linux内核下的Camera Sensor开发实录

从零构建IMX415驱动:Linux内核下的Camera Sensor开发实录

  • 2026-10-11 06:58:38
从零构建IMX415驱动:Linux内核下的Camera Sensor开发实录

调试新的Camera Sensor,最头疼的往往不是电路连接,而是驱动移植。面对一块陌生的IMX415,如何让内核识别它?如何通过V4L2框架让它出图?很多开发者卡在I2C匹配失败或Probe函数报错这一步。

本文基于灵眸科技嵌入式研发部的实操记录,从零开始拆解IMX415驱动在Linux内核下的构建过程。我们不堆砌代码,而是梳理驱动加载的逻辑链条。一条推文,建立Sensor驱动开发的完整认知。

PART.01
I2C驱动注册:让内核“看见”设备

驱动开发的第一步,是让内核知道这个模块的存在。对于I2C设备,核心在于定义驱动结构体并向内核注册。

为什么需要这个?

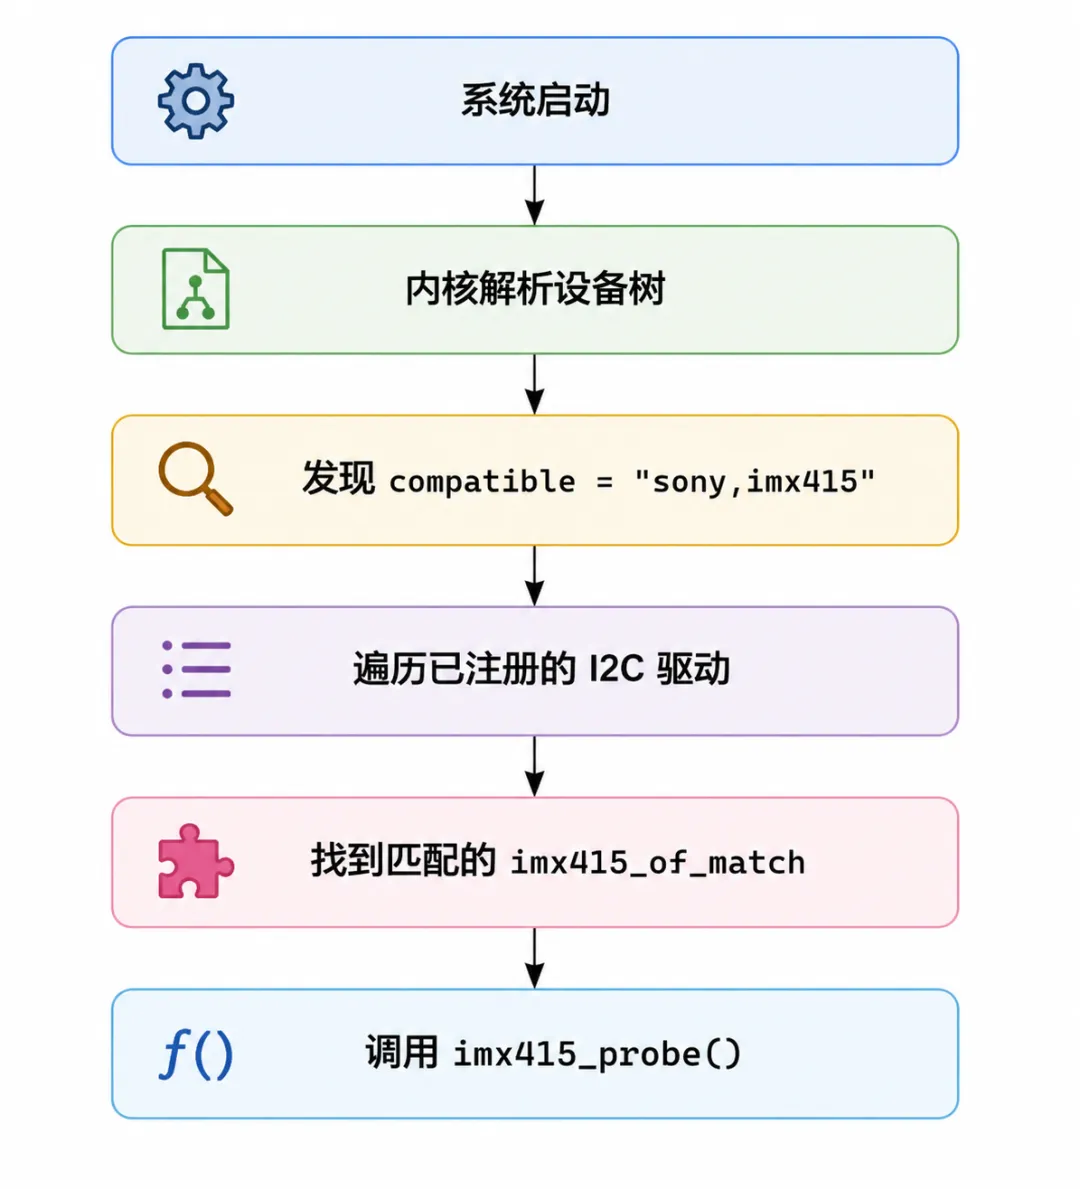
内核通过设备树(Device Tree)描述硬件。驱动必须提供一个匹配表(of_match_table),当内核启动时,它会扫描设备树节点,寻找compatible属性与驱动定义一致的节点。一旦匹配成功,内核就会自动加载驱动,并调用Probe函数。

关键代码逻辑:

static const struct of_device_id imx415_of_match[] = {    { .compatible = "sony,imx415" },    {},};MODULE_DEVICE_TABLE(of, imx415_of_match);static struct i2c_driver imx415_i2c_driver = {    .driver = {        .name = "imx415",        .of_match_table = of_match_ptr(imx415_of_match),    },    .probe    = imx415_probe,    .remove   = imx415_remove,};module_i2c_driver(imx415_i2c_driver);
PART.02
Probe函数:驱动的“构造函数”

Probe函数是驱动的灵魂,相当于面向对象中的构造函数。当I2C匹配成功后,该函数被调用,负责初始化所有硬件资源。

核心流程:

1.分配私有数据:

使用devm_kzalloc为驱动私有结构体(struct imx415)分配内存,用于存储传感器状态、I2C客户端指针等。

2.解析设备树:

调用内核标准接口(如of_property_read_u32、of_get_named_gpio)读取硬件属性。 重点获取摄像头模组索引(camera-module-index)、朝向(camera-module-facing)以及MIPI CSI-2的通道数(data-lanes)等关键参数,为后续初始化提供依据。

3.获取硬件资源:

获取时钟(xvclk)、复位GPIO(reset-gpios)、电源引脚以及各类电源稳压器(AVDD、DOVDD、DVDD)。

4.初始化V4L2子设备:

建立I2C客户端与V4L2子设备的关联,初始化Media Pad(数据流端点)。

5.上电与ID检测:

拉高电源,拉低复位,通过I2C读取传感器芯片ID(如IMX415_ID),确认硬件连接正常。

6.注册异步子设备:

调用v4l2_async_register_subdev_sensor,将自己注册到V4L2异步框架中,等待被Bridge(如MIPI CSI-2 Host)发现。

PART.03
注册V4L2子设备:打通视频管道

要让应用程序(如GStreamer、FFmpeg)能捕捉到数据,必须通过V4L2(Video4Linux2)框架。

为什么需要这个?

V4L2框架定义了一套标准的接口,屏蔽了底层硬件的差异。Sensor驱动需要注册为V4L2 Sub-device,才能被V4L2 Core管理,进而被用户空间访问。

关键操作:

  • 初始化Subdev:v4l2_i2c_subdev_init建立了I2C客户端与V4L2子设备的联系。

  • 设置Pad:Pad是V4L2实体间的数据端点。对于Sensor,通常只有一个Source Pad(输出源)。

  • 定义操作函数集:这是驱动与V4L2框架交互的桥梁。我们需要定义core_ops(电源管理)、video_ops(流控制)和pad_ops(格式设置)。

PART.04
核心操作函数:定义行为边界

V4L2框架通过函数指针表调用驱动的具体实现。IMX415驱动主要实现了三类操作:

1. Pad操作(格式与裁剪)

这是最复杂的部分,决定了Sensor输出什么样的图像。

  • set_fmt/get_fmt:  设置/获取图像格式(分辨率、像素格式)。

  • enum_mbus_code/enum_frame_size:  枚举Sensor支持的所有像素格式和分辨率。

模式匹配逻辑:

驱动内部定义了一个supported_modes[]数组,存储了所有支持的工作模式(如3864x2192@30fps)。当应用层调用set_fmt时,驱动会遍历该数组,通过imx415_find_best_fit函数找到与请求参数最接近的模式,并将对应的寄存器序列写入Sensor。

2. Video操作(流控制)

控制图像的“开”与“关”。

  • s_stream:  核心函数。当应用层启动流时,它负责上电、配置时钟、写入模式寄存器;停止流时,则停止传输并允许休眠。

3. Core操作(电源管理)
  • s_power:  处理电源状态变化,通常由Runtime PM(电源管理)框架调用。

PART.05
驱动架构总览与代码组织

理解一个驱动,最好的方式是看它的头文件包含和结构体定义。IMX415驱动主要依赖以下内核头文件:

  • linux/module.h:模块基础框架。

  • linux/i2c.h:I2C子系统核心。

  • media/v4l2-subdev.h:V4L2子设备定义。

  • media/v4l2-ctrls.h:控制接口(如曝光、增益)。

工程结构建议:

为了保持代码清晰,建议将驱动拆分为多个文件:

  • imx415.c:核心逻辑(Probe、Remove、I2C驱动注册)。

  • imx415_mode.c:模式定义(supported_modes数组及寄存器表)。

  • imx415_regs.h:寄存器地址与值的定义。

结语:从“能跑”到“用好”

构建IMX415驱动的过程,本质上是填充Linux内核框架模板的过程。理解了I2C匹配、Probe初始化、V4L2注册以及Ops回调这四大支柱,你就能应对绝大多数Camera Sensor的移植工作。

上述驱动框架的稳定性已在EASYEAI灵眸科技的多款开发板上验证过稳定性。灵眸科技开发者社区内同系列还有MIPI-CSI信号完整性排查、ISP参数调优等相关笔记。更多关于Sensor驱动开发的实战经验,欢迎前往灵眸开发者社区交流。
获取完整源码与文档:请访问灵眸科技开发者社区

https://developer.easy-eai.com/blog-content/493

最新文章

随机文章