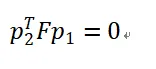当前位置:首页>python>OpenCV-Python实战|对极几何与极线约束:双视图三维重建核心原理+完整代码

OpenCV-Python实战|对极几何与极线约束:双视图三维重建核心原理+完整代码

  • 2026-10-11 07:37:50
OpenCV-Python实战|对极几何与极线约束:双视图三维重建核心原理+完整代码

前面我们学完solvePnP 单目姿态估计,可以通过2D-3D点对求解相机位姿。

但在双目视觉、双帧位姿解算、无标定场景三维重建中,我们只有两张不同视角的2D图像,没有任何3D坐标信息。

此时最大难题:

已知左图一个特征点,如何快速、精准找到右图对应的匹配点?难道要遍历整张图片盲目搜索?

答案当然是否定的!

解决双图匹配搜索、约束匹配关系、求解双相机相对位姿的核心底层理论,就是今天的干货:对极几何(极线约束)。

它是双目视觉、视觉SLAM、三维重建、双视图测距的地基核心,彻底解决跨图像特征匹配的冗余搜索和误匹配问题。

今天零基础带你吃透:核心概念、几何关系、基础/本质矩阵区别、极线约束原理、全套可运行OpenCV实战代码。

一、为什么需要对极几何?(通俗核心价值)

在两张视角不同的图像中,同一三维空间点,会在两张图上形成两个像素点。

如果没有约束:匹配一个点需要遍历全图,速度慢、误匹配极高。

有了极线约束:

左图任意一个特征点,其右图匹配点,一定落在对应的极线上!

直接把二维全图搜索降维成一维直线搜索,大幅提升匹配速度,同时过滤大量误匹配,这就是极线约束的终极意义。

二、对极几何核心术语(新手必背)

先搞懂4个核心元素,彻底吃透几何逻辑:

1、基线(Baseline)

左右两个相机光心的连线,是双视图几何的基准线。

2、极点(Epipole)

左相机光心在右图像的投影、右相机光心在左图像的投影,即为极点,所有极线都会汇聚于极点。

3、极平面(Epipolar Plane)

空间三维点 + 两个相机光心,三点构成的平面,是对极几何的核心平面。

4、极线(Epipolar Line)

极平面与图像平面的交线,匹配点必须落在极线上,这就是极线约束。

三、本质矩阵 & 基础矩阵(核心区别)

对极几何的求解,完全依赖两个关键矩阵,90%新手都会混淆,这里一次性讲透:

1、本质矩阵 E(Essential Matrix)

•需要已知相机内参

•直接包含两个相机的旋转R、平移T位姿信息

•用于:双相机相对位姿求解、三维重建

2、基础矩阵 F(Fundamental Matrix)

•无需相机内参,纯基于像素关系求解

•只描述两张图像的像素匹配约束关系

•用于:计算极线、筛选匹配对、剔除误匹配

最简总结:求位姿用E矩阵,画极线、筛匹配用F矩阵。

四、极线约束数学逻辑(通俗理解)

已知左图像素点 p1、右图像素点 p2,基础矩阵 F 满足核心公式:

只要是正确匹配的点对,必然满足该公式;误匹配点大概率不满足。

依托这个约束,我们可以:

•精准计算对应极线

•过滤错误特征匹配对

•约束匹配搜索范围

五、OpenCV完整实战:对极几何+极线绘制

完整工程流程:ORB特征匹配 → RANSAC求解基础矩阵F → 计算左右极线 → 可视化极线约束 → 剔除误匹配

pythonimport cv2import numpy as np# 1. 读取双视角图像img1 = cv2.imread("view1.jpg")img2 = cv2.imread("view2.jpg")gray1 = cv2.cvtColor(img1, cv2.COLOR_BGR2GRAY)gray2 = cv2.cvtColor(img2, cv2.COLOR_BGR2GRAY)# 2. ORB特征提取与匹配orb = cv2.ORB_create(nfeatures=2000)kp1, des1 = orb.detectAndCompute(gray1, None)kp2, des2 = orb.detectAndCompute(gray2, None)# 暴力匹配+优质筛选bf = cv2.BFMatcher(cv2.NORM_HAMMING, crossCheck=True)matches = bf.match(des1, des2)# 提取匹配点坐标pts1 = np.float32([kp1[m.queryIdx].pt for m in matches])pts2 = np.float32([kp2[m.trainIdx].pt for m in matches])# 3. RANSAC求解基础矩阵F(去噪抗误匹配)F, mask = cv2.findFundamentalMat(pts1, pts2, cv2.FM_RANSAC, 1.0, 0.99)# 筛选有效内点匹配对pts1_in = pts1[mask.ravel() == 1]pts2_in = pts2[mask.ravel() == 1]# 4. 定义极线绘制函数def draw_epilines(img_src, img_dst, lines, pts_src, pts_dst):r, c = img_src.shape[:2]img_src = cv2.cvtColor(img_src, cv2.COLOR_GRAY2BGR)img_dst = cv2.cvtColor(img_dst, cv2.COLOR_GRAY2BGR)for line, pt1, pt2 in zip(lines, pts_src, pts_dst):# 随机配色绘制极线color = tuple(np.random.randint(0,255,3).tolist())x0, y0 = map(int, [0, -line[2]/line[1]])x1, y1 = map(int, [c, -(line[2]+line[0]*c)/line[1]])img_src = cv2.line(img_src, (x0,y0), (x1,y1), color, 1)img_src = cv2.circle(img_src, tuple(np.int32(pt1)), 5, color, -1)img_dst = cv2.circle(img_dst, tuple(np.int32(pt2)), 5, color, -1)return img_src, img_dst# 5. 计算左右视图极线lines1 = cv2.computeCorrespondEpilines(pts2_in.reshape(-1,1,2), 2, F)lines1 = lines1.reshape(-1,3)lines2 = cv2.computeCorrespondEpilines(pts1_in.reshape(-1,1,2), 1, F)lines2 = lines2.reshape(-1,3)# 绘制极线可视化结果img1_line, img2_line = draw_epilines(gray1, gray2, lines1, pts1_in, pts2_in)img2_line2, img1_line2 = draw_epilines(gray2, gray1, lines2, pts2_in, pts1_in)# 拼接展示结果res = np.hstack((img1_line, img2_line))cv2.imshow("Epipolar Geometry - Epiline Constraint", res)cv2.waitKey(0)cv2.destroyAllWindows()print("基础矩阵F:")print(F)print(f"有效匹配对数:{len(pts1_in)}")

六、核心函数参数详解

1、求解基础矩阵

pythoncv2.findFundamentalMat(points1, points2, method, ransacReprojThreshold, confidence)

•method:推荐 FM_RANSAC,自带外点剔除,适配复杂场景

•ransacReprojThreshold:重投影误差阈值,默认1.0

•返回值:基础矩阵F、匹配掩码(区分内外点)

2、计算对应极线

pythoncv2.computeCorrespondEpilines(points, whichImage, F)

•whichImage:1=输入左图点位、2=输入右图点位

•输出:对应另一张图的所有极线方程

七、对极几何落地场景

•双目视觉匹配:约束匹配范围,提升匹配效率与精度

•双帧位姿解算:无3D点情况下,求解两相机相对旋转平移

•视觉SLAM前端:特征筛选、误匹配剔除、帧间位姿估计

•三维重建:结合三角测量,由2D匹配点恢复3D空间坐标

•图像矫正对齐:基于极线约束实现图像极线校正

八、新手高频避坑指南

•坑1:匹配点过少求解基础矩阵至少需要8对点,点数不足会导致矩阵求解失效

•坑2:不使用RANSAC降噪原始匹配存在大量误匹配,必须用FM_RANSAC剔除外点,否则极线完全错乱

•坑3:混淆E矩阵和F矩阵无内参、画极线用F;有内参、求位姿用E,切勿混用

•坑4:极线不收敛两张图像视角差异过小、运动位移不足,会导致极线分布异常,无法求解有效约束

九、全文总结

对极几何+极线约束,是2D双视图进阶3D视觉的关键转折点。

它彻底解决了跨图像特征匹配的盲目搜索问题,通过几何约束降维匹配、剔除误匹配、解算位姿。

给大家梳理完整进阶链路:

特征提取匹配→ 对极几何约束筛选 → 基础/本质矩阵求解 → 双相机位姿解算 → 三角测量三维重建

吃透这篇内容,你就打通了传统2D视觉到3D视觉的核心壁垒!

下一期我们将讲解三角测量,手把手教大家通过2D匹配点还原真实3D坐标!

❤️ 点赞+在看,后台回复关键词【对极几何】,领取优化版降噪代码+极线校正完整工程源码!

关注【AI与计算机视觉】,持续更新OpenCV三维视觉、SLAM、工业实战干货!

评论区打卡:极线约束,一起深耕三维计算机视觉!

最新文章

随机文章