GitHub 今日爆火项目:用 Python 重建 3D 世界!这个开源模型太惊艳了
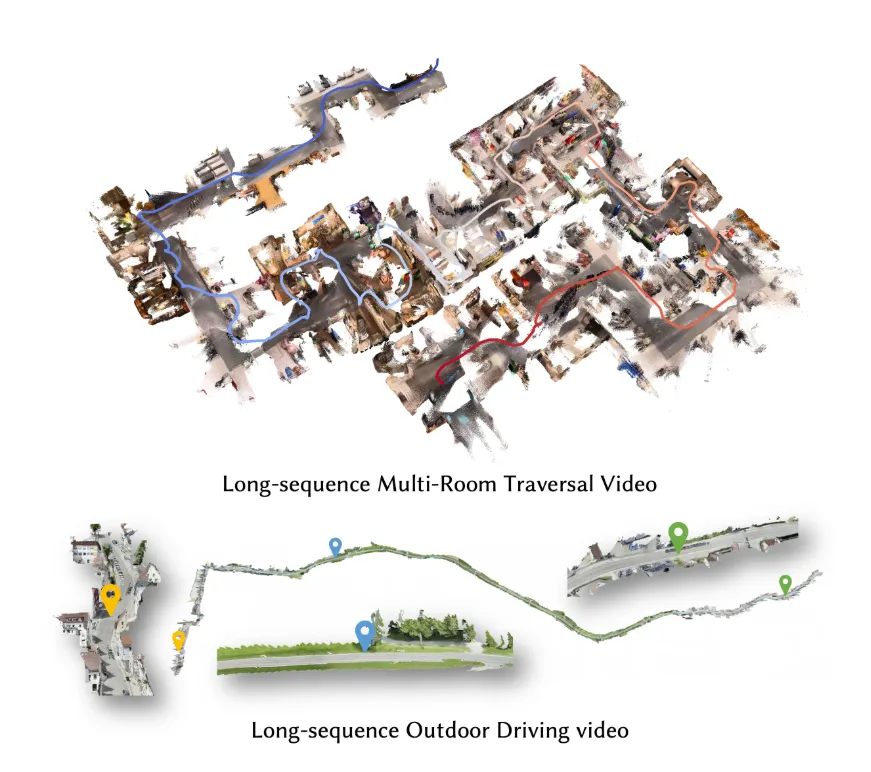
如果给 AI 一段连续的视频,它能不能一边看,一边实时生成完整的 3D 场景?
今天推荐的 GitHub 热门项目LingBot-Map,就实现了这一点。
它是一个面向**流式三维重建(Streaming 3D Reconstruction)**的 3D Foundation Model,可以在持续接收图像数据的同时,实时重建三维环境。
相比传统需要反复优化的三维重建方案,LingBot-Map 采用Feed-Forward 架构,速度更快、延迟更低,更适合机器人、无人机和 AR/VR 等实时场景。
🚀 项目亮点
- 🎯 多项公开数据集达到 SOTA(State of the Art)表现
核心技术
🧠 Geometric Context Transformer
项目提出了 Geometric Context Transformer。
通过:
把空间坐标、几何信息以及长距离运动轨迹统一建模。
这样即使处理超长视频,也能有效减少漂移,提高重建稳定性。
⚡ 高效流式推理
LingBot-Map 使用 Feed-Forward 推理架构。
结合Paged KV Cache Attention,能够持续处理超过10000 帧的视频序列。
官方数据显示:
真正做到边输入、边重建。
🏆 更好的三维重建效果
相比传统需要不断优化参数的方法,
LingBot-Map 在多个公开 Benchmark 上取得了更优秀的重建效果。
不仅速度更快,精度也更高。
可以应用在哪?
🚁 无人机三维建图
无人机飞行过程中,
实时生成三维地图,
无需等待飞行结束再离线计算。
🤖 机器人环境感知
机器人能够一边移动,
一边持续更新三维环境。
为导航、避障和任务规划提供实时地图。
🥽 AR / VR
快速恢复真实场景,
为虚拟现实、数字孪生等应用提供三维数据。
🚗 自动驾驶
持续重建道路环境,
帮助车辆获得更加完整的空间信息。
如何上手?
① 克隆仓库
git clone https://github.com/Robbyant/lingbot-map.git
② 创建 Python 虚拟环境
③ 安装依赖
按照 README 完成环境配置。
建议优先使用官方推荐版本。
④ 运行 Demo
先体验官方示例。
了解完整的数据输入、推理和三维重建流程。
确认运行成功后,再替换成自己的数据进行测试。
可以怎么改?
如果准备二次开发,可以尝试:
适合谁?
总结
随着具身智能、机器人和空间计算的发展,实时三维重建正成为越来越重要的基础能力。
LingBot-Map 采用全新的 Feed-Forward 架构,实现了高效、稳定的流式三维重建,为机器人感知、数字孪生、自动驾驶等领域提供了新的技术方案。
如果你关注3D AI、机器人、计算机视觉,这个项目值得收藏。
GitHub:
👉https://github.com/Robbyant/lingbot-map
你觉得实时 3D 重建最有前景的应用会是什么?欢迎评论区聊聊!
 10个月宝宝每天需要喝多少奶粉?