1.4关键概念入门——理解嵌入式Linux系统构建的五大基石
- 2026-09-21 17:55:53
源码资源:
2、【CORDIC工程源码】
在深入代码之前,必须理解以下5个核心概念。这5个概念贯穿整个构建流程,理解了它们,后面的代码就容易读懂了。
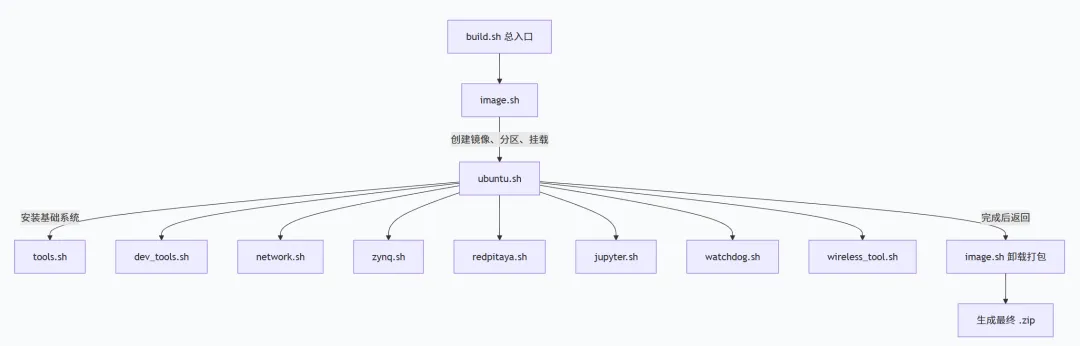
图1:整体构建脚本调用层次
一、磁盘镜像文件(Disk Image)
什么是磁盘镜像?
磁盘镜像(Disk Image)是计算机领域中的一个文件,它包含一个磁盘卷或数据存储装置的完整内容和结构,包括硬盘、软盘、磁带、光盘、闪存盘等。
关键特征:磁盘镜像是按照原介质的扇区级复制,从而完全复制存储装置文件系统的结构和内容。这意味着镜像文件的字节排列和真实存储介质完全一致,不是简单的文件拷贝,而是位对位的精确复制。
项目中的应用场景
在嵌入式Linux构建中,我们创建一个.img文件作为虚拟SD卡:
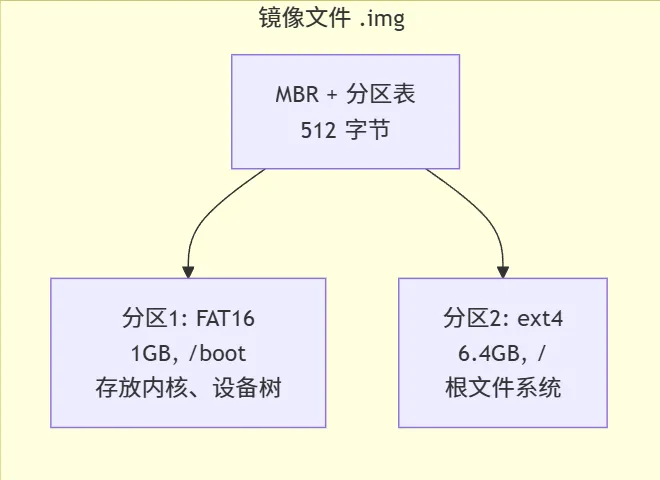
图4:磁盘镜像分区结构
生活中的类比:.img文件就像SD卡的克隆体,内容和真正的SD卡一模一样。你可以把它理解为一个容器的快照——把整个容器的内容原封不动地装进一个文件里。
为什么使用磁盘镜像?
分发便捷:一个文件包含了完整的操作系统和所有数据 写入简单: dd if=image.img of=/dev/sdX一条命令即可烧录版本控制:不同版本的镜像可以独立存档和回退 虚拟化支持:可以通过loop设备直接挂载查看和修改内容
二、文件系统挂载(Mount)
什么是挂载?
挂载(Mount)是将存储设备接入Linux目录树的过程。Linux的设计哲学是一切皆文件,要访问存储设备里的数据,必须把它“接入”到目录树中。
普通挂载 vs Loop挂载
mount /dev/sda1 /mnt | ||
mount -o loop image.img /mnt |
Loop设备的本质:/dev/loop(Loop Device)是Linux内核提供的一类伪设备,其核心功能是将普通文件映射为块设备。它不直接关联物理硬件,而是将普通文件(如ISO镜像文件)模拟为块设备,使得系统可以像操作物理块设备一样对这些文件进行分区、格式化和挂载。
项目中的两种挂载方式
方式一:使用losetup分区映射
# 1. 找空闲的loop设备DEVICE=$(losetup -f)# 通常返回 /dev/loop0# 2. 关联镜像文件,-P参数自动探测分区losetup -P $DEVICE $IMAGE# 结果:/dev/loop0p1 → 分区1(boot),/dev/loop0p2 → 分区2(root)
方式二:使用offset偏移挂载
# 计算偏移量:4MB = 8192扇区 × 512字节BOOT_OFFSET=$((8192 * 512))# 4194304 字节# 直接用offset挂载,跳过分区表mount -o loop,offset=$BOOT_OFFSET,sizelimit=$BOOT_SIZE $IMAGE $BOOT_DIR
工作流程是:用户先将镜像文件与/dev/loop设备关联,将镜像文件转换为块设备,然后再通过mount命令将/dev/loop设备挂载到目录中。绑定完成后,操作系统对/dev/loop设备发起的所有I/O请求都会被内核转化为对原始镜像文件的读写操作。
生活中的类比:挂载就像把一个新硬盘接入到文件柜里,给它分配一个抽屉(目录),之后就可以通过抽屉名字访问里面的文件。
三、chroot(Change Root)
什么是chroot?
chroot,即change root directory(更改根目录)。它是Linux内核中的一个系统调用,软件可以通过调用库函数chroot,来更改某个进程所能见到的根目录。
chroot的工作原理
在Linux系统中,系统默认的目录结构都是以/(根目录)开始的。而在使用chroot之后,系统的目录结构将以指定的位置作为新的/位置。
宿主机视角:/ (根目录)├── bin/├── etc/└── mnt/└── target/ ← 我们创建的新系统├── bin/└── etc/执行 chroot /mnt/target 后,进程看到的”根目录”变成了 /mnt/target此时 /bin 实际上是宿主机的 /mnt/target/bin
简单来说,chroot命令通过更改路径名解析过程中的一个成分来隔离文件系统。当某个进程经过chroot操作之后,它的根目录就会被锁定在命令参数所指定的位置,以后它或者它的子进程将不能再访问和操作该目录之外的其他文件。
为什么使用chroot?
使用chroot带来的好处主要有三点:
增强安全性:经过chroot之后,在新根下将访问不到旧系统的根目录结构和文件,限制了用户的权力 建立隔离环境:创建一个与原系统隔离的目录结构,方便软件的独立开发和测试 切换根目录:在系统引导过程中切换根位置,或用于系统急救
关键理解:chroot后,进程以为自己在一个完整的系统里,实际上它被关在了一个子目录中。这样我们就能在新系统里运行apt-get安装软件,而不会影响宿主机。
生活中的类比:chroot就像给进程戴上一副VR眼镜,让它以为整个世界就是/mnt/target这个目录,看不到外面的真实系统。
四、QEMU用户态模拟
为什么需要QEMU?
核心问题:chroot后,ARM的二进制程序在x86 CPU上不能直接运行!
ARM程序使用ARM指令集,而x86 CPU只认识x86指令集,直接执行会报错“Exec format error”。
QEMU的两种运行模式
QEMU是一个处理器模拟器,支持ARM、PowerPC、SPARC、x86等多种架构的模拟。它有两种运行模式:
用户态模拟比全系统模拟快得多,因为它只翻译用户程序(如apt-get、bash),不模拟整个硬件。这足够我们用来构建系统。
binfmt_misc:让一切自动化
Linux内核有一个功能叫binfmt_misc,它可以注册文件格式处理器:
注册规则:如果文件是 ARM ELF 格式 → 用 /usr/bin/qemu-arm-static 来执行它结果:当你执行 /usr/bin/apt-get(ARM 程序)内核自动调用:/usr/bin/qemu-arm-static /usr/bin/apt-get→ 翻译执行,就像在ARM机器上一样!
binfmt_misc是Linux内核的一个特性,它通过检测二进制文件的魔数(magic bytes)来识别其架构,并将其路由到正确的解释器。
项目中的实现
# 1. 复制QEMU模拟器到新系统cp /usr/bin/qemu-arm-static $ROOT_DIR/usr/bin/# 2. 进入chroot后,ARM程序自动被QEMU翻译执行chroot $ROOT_DIR apt-get install vim# → apt-get是ARM程序# → binfmt_misc检测到ARM格式# → 自动调用qemu-arm-static翻译执行
生活中的类比:QEMU就像一个随身翻译,你(x86 CPU)和外国客户(ARM程序)交流时,翻译实时把对方的话翻译成你能听懂的语言。
五、systemd服务单元
什么是systemd?
systemd是现代Linux的启动管理器(init系统),它负责系统启动后的进程管理和服务控制。
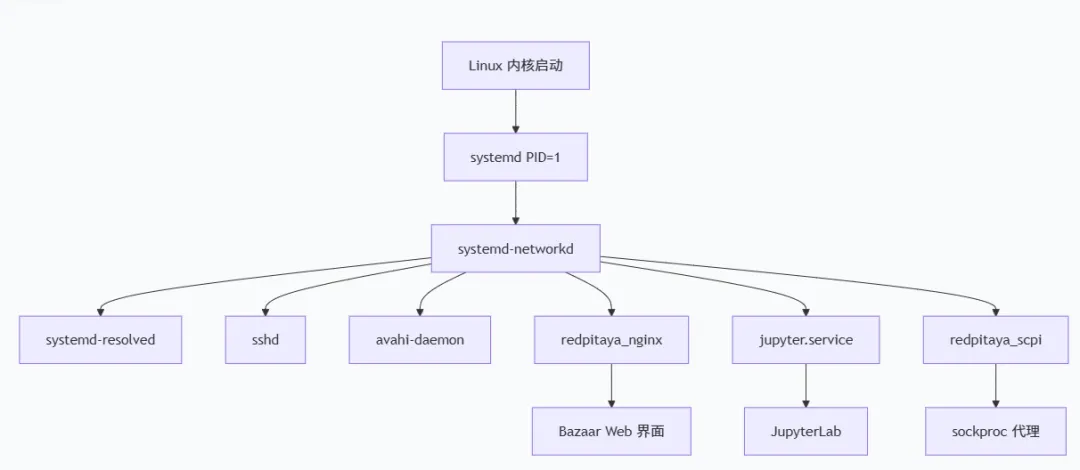
图3:systemd 服务启动顺序
服务单元(Service Unit)
一个unit配置文件编码了关于服务、套接字、设备、挂载点等信息。对于服务单元(.service文件),它定义了:
什么时候启动这个服务 执行什么命令 依赖哪些其他服务
服务单元文件的三个核心段落
[Unit] | After=network.target | |
[Service] | ExecStart= | |
[Install] | WantedBy=multi-user.target |
服务单元文件必须包含一个[Service]段落,其中包含了关于服务及其所监督进程的信息。
实际示例:redpitaya_nginx.service
[Unit]Description=Red Pitaya Nginx Web ServerAfter=network.target# 等网络就绪后启动[Service]ExecStart=/usr/sbin/nginx# 启动命令[Install]WantedBy=multi-user.target# 加入多用户模式启动列表
启用服务的命令:
systemctl enable jupyter# → 在 /etc/systemd/system/multi-user.target.wants/ 创建软链接# → 下次启动时自动运行
生活中的类比:systemd就像一栋大楼的物业管家,服务单元文件就是每个住户的入住登记表,写明了住户是谁、什么时候搬进来、需要哪些前置服务(比如水电)。
五个概念如何串联起来?
在项目的构建流程中,这5个概念是这样配合的:
1. 磁盘镜像 → 创建一个 .img 文件作为”虚拟SD卡”↓2. 挂载 → 把镜像的两个分区挂载到 boot/ 和 root/↓3. chroot → 进入 root/ 目录,把它当成新系统的根↓4. QEMU → 让chroot里的ARM程序能在x86上运行↓5. systemd → 在新系统里配置开机自启的服务↓最终得到一个完整的、可启动的SD卡镜像
理解了这5个概念,你就拿到了理解整个项目的钥匙。后面的章节会逐一深入每个技术细节,而你现在已经具备了读懂它们的基础。
下一篇预告:第二部分将深入讲解磁盘镜像与分区原理、Loop设备与挂载技术的底层实现。
✨ 如果本文对你有帮助
点赞支持,让更多人看到 收藏起来,随时查阅 留言讨论,分享你的使用经验 关注我们,获取更多嵌入式实战干货 感谢阅读!我们下一篇文章见!
推荐合集阅读
👇
下载资料请扫码进小程序,正在内测中.......
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- 怎么用 Python 写终端界面?Textual 让命令行长出按钮和输入框
- Mac 和 Linux 到底是什么关系?终于有人讲明白了
- 畅联云平台丨RustFS Linux 手动部署实战:单机单盘生产可用(附 systemd 与多盘配置)
- Python多进程提速利器:ProcessPoolExecutor从入门到实战
- 实操复现顶刊!Python 机器学习材料高通量实训
- MCP 到底是个啥,我亲手用 Go 和 Python 各接了一遍
- 2026编程语言排行榜:Python跌了,这匹黑马杀进前十
- 29岁转行Python数据分析,说点掏心窝子的大实话
- 10步Python图解PCA,零基础也能跟着从头跑通
- 我愿称之为Python最伟大的网站,没有之一……