
当前位置:首页>java>【青年创新创效-青山故事】专注为刃,代码为阶:记机器人关节模组控制软件攻坚新人贾飞

【青年创新创效-青山故事】专注为刃,代码为阶:记机器人关节模组控制软件攻坚新人贾飞

  • 2026-08-27 05:22:48
【青年创新创效-青山故事】专注为刃,代码为阶:记机器人关节模组控制软件攻坚新人贾飞

2024年夏,在机器人从实验室迈向产业化的重要关口,重庆青山前瞻技术研究院会议室内,一场技术讨论已持续三个小时。

“80N·m机器狗关节模组的软件架构,到底走哪条路?”项目负责人敲击着白板上的技术路线图。

会议室角落,一个眼神专注的年轻人推了推眼镜——他是贾飞,不久前刚完成应届生入职培训,正坐在决定公司机器人关节模组战略走向的核心项目会议中。

01
沉入细节,以专注定义方向

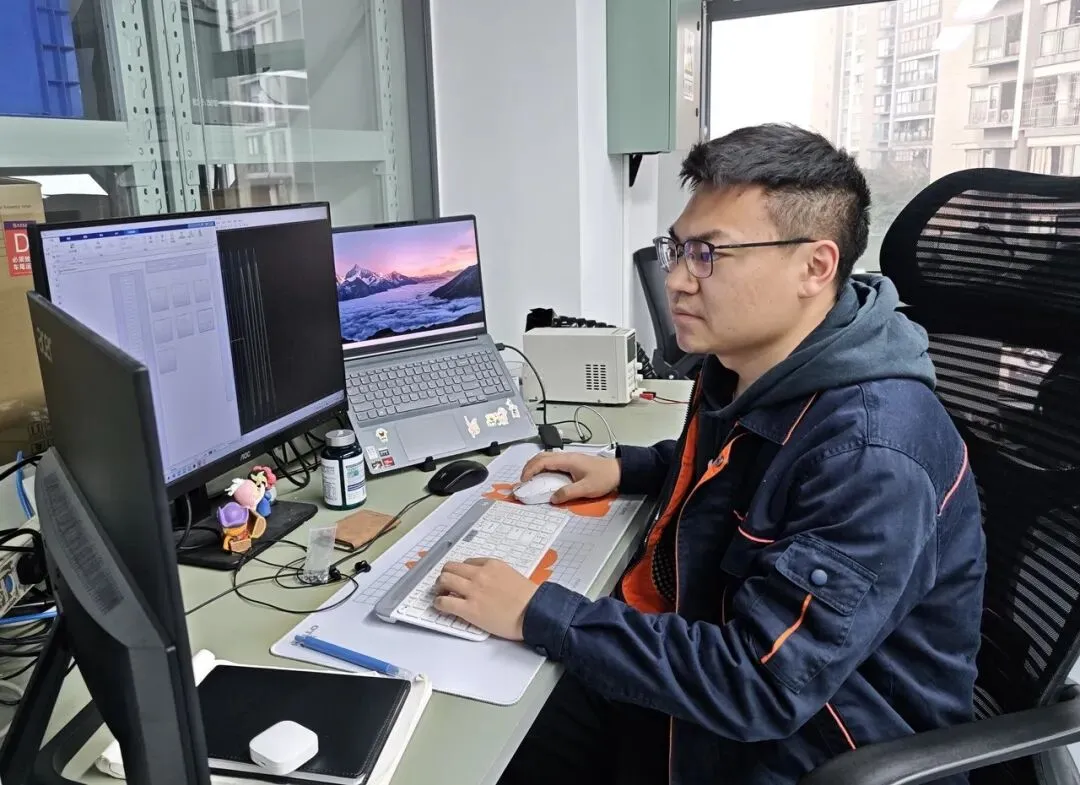
项目初期,80N·m机器狗关节模组的技术方向尚未明晰。贾飞埋首文献与技术文档,对驱动器控制架构、通信协议进行系统性比对。深夜的工位上,他的屏幕同时打开着论文、开源代码和十几份技术白皮书。笔记本上密密麻麻记录着:“传统手写代码的方式灵活性高,但开发效率低、可维护性差,MDB开发的方式开发效率高、可维护性好,但可行性与运行效率还存疑……”

项目例会上,当团队再次陷入软件开发方式的讨论时,贾飞调出自己绘制的软件架构图:“我们可以借鉴现代伺服控制算法,但重新设计软件架构,利用MBD进行算法层的开发,同时采用手写代码作为底层与算法的接口,这样的开发方式可以使软件可维护性与开发效率提升三倍。”

02
从零构建,让代码扎根现实

2025年10月的一个周末,空荡的实验室里,贾飞的键盘声如雨点般密集。在没有成熟框架可借鉴的情况下,贾飞牵头起草《关节模组控制软件开发方案》与《关节模组控制软件架构设计文档》。他独自完成了80N·m机器狗关节模组控制芯片底层配置、传感器驱动、RS485以及初版调试上位机的开发,在全新架构的控制软件中,他还主导完成了控制模型的搭建,并对各个环节进行了系统性优化。针对80N·m机器狗关节模组提出的分层解耦控制软件架构,有效解决了多平台、多策略带来的系统复杂性。

又是一个深夜,屏幕弹出错误:“内存地址冲突”。他扎进调试器逐行检查,三小时后,当修改后的代码通过编译,第一个LED指示灯在关节模组初版硬件上亮起、电机电流环正常运行。

窗外已是晨光微露,他揉了揉发胀的眼睛,心里满是欣喜,这条路终于走通了!

03
持续精进,完善核心控制能力

2025年12月,80N·m机器狗关节模组进入联调阶段,在特定工况下,却出现了转速波动较大的问题,影响了运动的平稳性。贾飞对控制环路的数据流进行了梳理,发现原始位置信号中夹杂的细微噪声,经过微分获取转速时会被放大,最终表现为转速的波动。

“一阶低通效果不太明显,在转速环引入二阶低通滤波器试试?”经过贾飞的调研与仿真测试,该方案最终实现了平滑的转速曲线,同时将相位延迟控制在了可接受的范围内,转速波动终于达标了!

从80N·m机器狗关节模组的软件开发的技术调研到方案落地,再从架构搭建到性能调优,贾飞展现出的不仅是扎实的技术功底,更是沉得下心、耐得住寂寞的工程师本色。那些由他编写的代码、搭建的模型,已悄然成为公司机器人关节模组走向产业化之路的坚实基石。而在波形与数据之间,这个年轻工程师用专注与执着,为机器人关节模组的“智能”与“灵活”写下了扎实的软件注脚。

文字:邱珍、贾飞

编辑:罗艺

初审:杨毅敏、袁敏

审核:叶虹麟

·
·
·
点击上方 [ 公众号名片 ] 关注我们

最新文章

随机文章