Linux power: 电源控制(pwrctrl)的架构和软件接口使用方法
- 2026-09-02 20:02:05
Linux power: 电源控制(pwrctrl)的架构和软件接口使用方法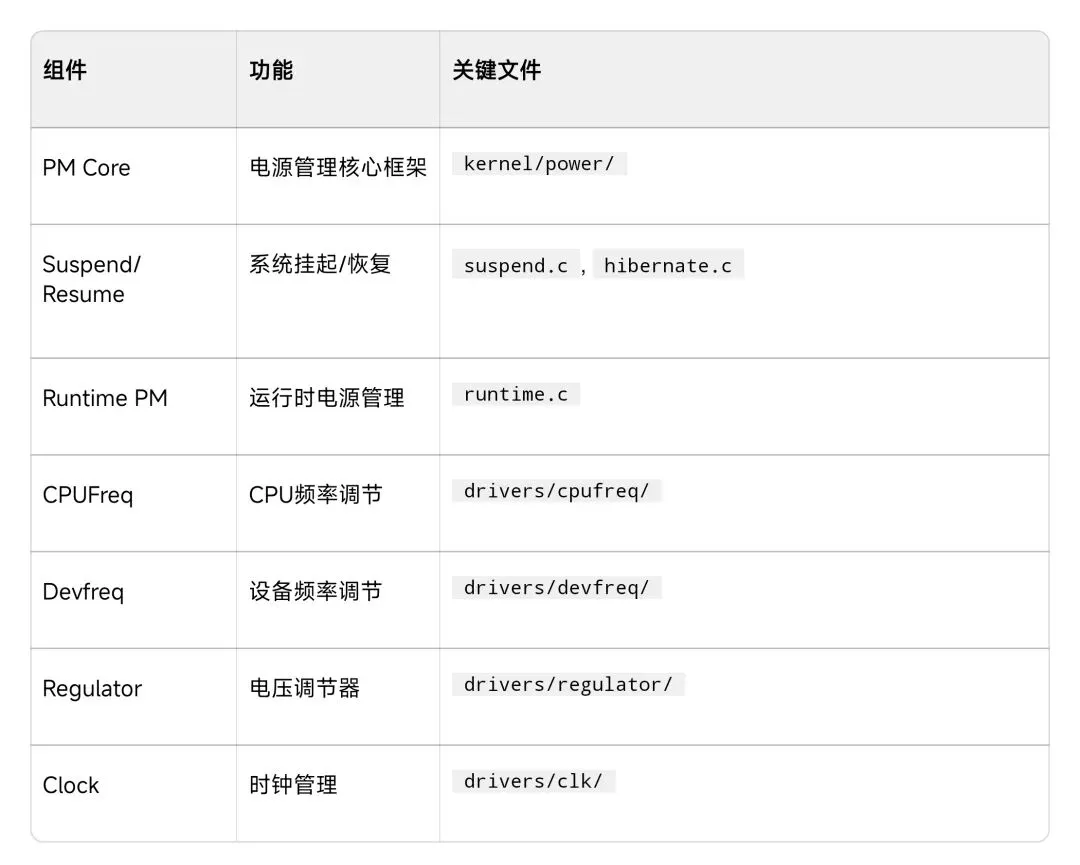
knowledge base:
PCIe power: D3hot/D3cold进入流程及软件实现
一、Linux 电源管理架构
- 1. 整体架构层次
┌─────────────────────────────────────────┐
│  用户空间 (User Space)                   │
│  - systemctl / pm-utils / powertop      │
│  - 应用程序电源管理接口                  │
├─────────────────────────────────────────┤
│  系统调用接口 (Syscall Interface)        │
│  - /sys/power/state                     │
│  - /sys/power/mem_sleep                 │
├─────────────────────────────────────────┤
│  电源管理核心 (PM Core)                  │
│  - PM Subsystem                         │
│  - Device PM                            │
│  - CPU PM / CPUFreq                     │
├─────────────────────────────────────────┤
│  设备驱动层 (Device Drivers)             │
│  - Platform Driver                      │
│  - Device Driver PM Ops                 │
├─────────────────────────────────────────┤
│  硬件抽象层 (Hardware Abstraction)       │
│  - ACPI / PSCI / DT                     │
├─────────────────────────────────────────┤
│  硬件层 (Hardware)                       │
│  - SoC Power Controller                 │
│  - PMIC / Regulator                     │
└─────────────────────────────────────────┘- 2. 核心组件说明
二、软件接口使用流程
- 1. 系统级电源控制接口
1.1 Sysfs 接口(用户空间)
# 查看可用电源状态
cat /sys/power/state          # 显示支持的挂起状态: freeze standby mem disk
cat /sys/power/mem_sleep      # 显示支持的内存睡眠模式: s2idle shallow deep

# 触发系统挂起
echo freeze > /sys/power/state    # 冻结(最轻)
echo standby > /sys/power/state   # 待机
echo mem > /sys/power/state       # 内存睡眠(S3)
echo disk > /sys/power/state      # 休眠到磁盘(S4)

# 设置内存睡眠模式
echo deep > /sys/power/mem_sleep  # 设置深度睡眠
1.2 内核编程接口
#include <linux/suspend.h>
#include <linux/pm.h>

// 1. 注册系统挂起通知
static int my_pm_notifier(struct notifier_block *nb,
                          unsigned long event, void *ptr)
{
    switch (event) {
    case PM_SUSPEND_PREPARE:    // 准备挂起
        // 保存设备状态
        break;
    case PM_POST_SUSPEND:       // 恢复完成
        // 恢复设备状态
        break;
    }
    return NOTIFY_OK;
}

static struct notifier_block my_pm_nb = {
    .notifier_call = my_pm_notifier,
};

// 注册
pm_notifier(my_pm_nb, 0);

// 2. 设备电源管理操作
static int my_dev_suspend(struct device *dev, pm_message_t state)
{
    // 设备挂起处理
    return 0;
}

static int my_dev_resume(struct device *dev)
{
    // 设备恢复处理
    return 0;
}

static const struct dev_pm_ops my_dev_pm_ops = {
    .suspend = my_dev_suspend,
    .resume = my_dev_resume,
    .freeze = my_dev_suspend,
    .thaw = my_dev_resume,
    .poweroff = my_dev_suspend,
    .restore = my_dev_resume,
};- 2. 运行时电源管理(Runtime PM)
2.1 核心接口使用流程
#include <linux/pm_runtime.h>

// ===== 设备驱动初始化流程 =====
int my_probe(struct platform_device *pdev)
{
    struct device *dev = &pdev->dev;

    // 1. 使能Runtime PM(默认挂起状态)
    pm_runtime_enable(dev);

    // 2. 设置自动挂起延迟(可选)
    pm_runtime_set_autosuspend_delay(dev, 500); // 500ms延迟

    // 3. 使用自动挂起(可选)
    pm_runtime_use_autosuspend(dev);

    return 0;
}

int my_remove(struct platform_device *pdev)
{
    struct device *dev = &pdev->dev;

    // 禁用Runtime PM
    pm_runtime_disable(dev);
    return 0;
}

// ===== 设备操作时的电源控制 =====
int my_open(struct inode *inode, struct file *file)
{
    struct device *dev = ...;

    // 1. 获取设备(唤醒设备)
    int ret = pm_runtime_get_sync(dev);
    if (ret < 0)
        return ret;

    // 设备现在处于active状态,可以操作
    // ...

    return 0;
}

int my_release(struct inode *inode, struct file *file)
{
    struct device *dev = ...;

    // 2. 释放设备(允许挂起)
    pm_runtime_put_sync(dev);  // 同步版本
    // 或 pm_runtime_put(dev);     // 异步版本

    return 0;
}

// ===== 回调函数实现 =====
static int my_runtime_suspend(struct device *dev)
{
    // 执行硬件层面的挂起操作
    // 关闭时钟、降低电压等
    return 0;
}

static int my_runtime_resume(struct device *dev)
{
    // 执行硬件层面的恢复操作
    // 开启时钟、恢复电压等
    return 0;
}

static const struct dev_pm_ops my_pm_ops = {
    .runtime_suspend = my_runtime_suspend,
    .runtime_resume = my_runtime_resume,
};
2.2 Runtime PM 状态机
                    ┌─────────┐
        ┌──────────│ active  │◄────────┐
        │          └────┬────┘         │
   resume/suspend      │               │
        │         idle │               │
        │              ▼               │
        │          ┌─────────┐         │
        └─────────►│  idle   │─────────┘
                   └────┬────┘   autosuspend
                        │
                        ▼
                   ┌─────────┐
                   │ suspended│
└─────────┘- 3. 设备电源域(Power Domain)管理
#include <linux/pm_domain.h>

// 1. 定义电源域
static struct generic_pm_domain my_pd = {
    .name = "my_power_domain",
    .power_off = my_pd_power_off,    // 关电回调
    .power_on = my_pd_power_on,      // 上电回调
};

// 2. 注册电源域
int __init my_pd_init(void)
{
    pm_genpd_init(&my_pd, NULL, false);
    of_genpd_add_provider_simple(pdev->dev.of_node, &my_pd);
    return 0;
}

// 3. 设备关联电源域(在设备树中)
/*
 * device-tree:
 * my_device@1000 {
 *     ...
 *     power-domains = <&my_pd>;
 * };
 */

// 4. 运行时自动处理
// 当设备调用 pm_runtime_put() 时,如果domain内所有设备都idle,
// 电源域会自动power_off- 4. 调节器(Regulator)控制接口
#include <linux/regulator/consumer.h>

// 1. 获取调节器句柄
struct regulator *reg = regulator_get(dev, "vcc-io");
if (IS_ERR(reg))
    return PTR_ERR(reg);

// 2. 使能/禁用调节器
int ret = regulator_enable(reg);    // 上电
ret = regulator_disable(reg);       // 断电

// 3. 设置电压
ret = regulator_set_voltage(reg, 1800000, 3300000); // min, max uV

// 4. 获取当前电压
int uV = regulator_get_voltage(reg);

// 5. 设置工作模式(效率 vs 性能)
ret = regulator_set_mode(reg, REGULATOR_MODE_STANDBY);  // 低功耗
ret = regulator_set_mode(reg, REGULATOR_MODE_NORMAL);     // 正常
ret = regulator_set_mode(reg, REGULATOR_MODE_FAST);      // 高性能

// 6. 释放
regulator_put(reg);- 5. 时钟控制接口
#include <linux/clk.h>

// 1. 获取时钟
struct clk *clk = clk_get(dev, "bus_clk");
if (IS_ERR(clk))
    return PTR_ERR(clk);

// 2. 准备/使能时钟
clk_prepare_enable(clk);    // 原子操作:准备+使能

// 3. 禁用/取消准备
clk_disable_unprepare(clk);

// 4. 设置频率
clk_set_rate(clk, 100000000);  // 设置100MHz

// 5. 获取频率
unsigned long rate = clk_get_rate(clk);

// 6. 释放
clk_put(clk);
三、完整使用流程示例
场景:嵌入式设备的电源管理驱动
#include <linux/module.h>
#include <linux/platform_device.h>
#include <linux/pm_runtime.h>
#include <linux/regulator/consumer.h>
#include <linux/clk.h>

struct my_dev_data {
    struct regulator *reg;
    struct clk *clk;
    void __iomem *regs;
};

// 设备级挂起
static int my_suspend(struct device *dev)
{
    struct my_dev_data *priv = dev_get_drvdata(dev);

    // 1. 保存寄存器状态
    // ...

    // 2. 禁用时钟
    clk_disable_unprepare(priv->clk);

    // 3. 降低电压
    regulator_set_voltage(priv->reg, 800000, 800000); // 0.8V

    return 0;
}

// 设备级恢复
static int my_resume(struct device *dev)
{
    struct my_dev_data *priv = dev_get_drvdata(dev);

    // 1. 恢复电压
    regulator_set_voltage(priv->reg, 3300000, 3300000); // 3.3V

    // 2. 使能时钟
    clk_prepare_enable(priv->clk);

    // 3. 恢复寄存器状态
    // ...

    return 0;
}

// Runtime PM回调
static int my_runtime_suspend(struct device *dev)
{
    return my_suspend(dev);
}

static int my_runtime_resume(struct device *dev)
{
    return my_resume(dev);
}

static const struct dev_pm_ops my_pm_ops = {
    .suspend = my_suspend,
    .resume = my_resume,
    .runtime_suspend = my_runtime_suspend,
    .runtime_resume = my_runtime_resume,
};

static int my_probe(struct platform_device *pdev)
{
    struct device *dev = &pdev->dev;
    struct my_dev_data *priv;

    priv = devm_kzalloc(dev, sizeof(*priv), GFP_KERNEL);
    if (!priv)
        return -ENOMEM;

    // 获取资源
    priv->reg = devm_regulator_get(dev, "vcc");
    priv->clk = devm_clk_get(dev, "bus");
    priv->regs = devm_platform_ioremap_resource(pdev, 0);

    // 初始化硬件
    regulator_enable(priv->reg);
    clk_prepare_enable(priv->clk);

    // 设置Runtime PM
    pm_runtime_set_active(dev);
    pm_runtime_enable(dev);
    pm_runtime_set_autosuspend_delay(dev, 100);
    pm_runtime_use_autosuspend(dev);

    dev_set_drvdata(dev, priv);
    return 0;
}

static int my_remove(struct platform_device *pdev)
{
    struct device *dev = &pdev->dev;
    struct my_dev_data *priv = dev_get_drvdata(dev);

    pm_runtime_disable(dev);

    clk_disable_unprepare(priv->clk);
    regulator_disable(priv->reg);

    return 0;
}

// 用户操作接口
static ssize_t my_read(struct file *file, char __user *buf,
                       size_t count, loff_t *ppos)
{
    struct device *dev = file->private_data;
    int ret;

    // 确保设备active
    ret = pm_runtime_get_sync(dev);
    if (ret < 0)
        return ret;

    // 执行读取操作
    // ...

    // 允许设备idle
    pm_runtime_mark_last_busy(dev);
    pm_runtime_put_autosuspend(dev);

    return count;
}

static struct platform_driver my_driver = {
    .probe = my_probe,
    .remove = my_remove,
    .driver = {
        .name = "my_pwr_device",
        .pm = &my_pm_ops,
    },
};

module_platform_driver(my_driver);
四、调试与监控
# 查看Runtime PM状态
cat /sys/devices/.../power/runtime_status    # active/suspended
cat /sys/devices/.../power/runtime_suspended_time
cat /sys/devices/.../power/runtime_active_time

# 查看系统电源统计
cat /sys/kernel/debug/pm_debug/suspend_stats

# 查看调节器状态
cat /sys/kernel/debug/regulator/regulator_summary

# 查看时钟状态
cat /sys/kernel/debug/clk/clk_summary
五、关键设计原则
- 1. 分层管理:系统级 → 设备级 → 硬件级,层层递进
- 2. 状态保存:挂起前保存上下文,恢复时还原
- 3. 引用计数:Runtime PM 使用 get/put 确保正确性
- 4. 延迟优化:使用 autosuspend 减少频繁开关
- 5. 依赖管理:通过电源域处理设备间依赖关系
这套架构提供了从系统级到设备级的完整电源管理能力,开发者可以根据硬件特性选择合适的控制粒度。
本文来自网友投稿或网络内容,如有侵犯您的权益请联系我们删除,联系邮箱:596563534@qq.com 。
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- 删掉 40% 的代码,8 个模式重构 Python 逻辑
- 假如你从3月份开始学习Python会是咋样?骂醒一个算一个!!……
- 为什么你的MySQL安装总失败?这份Linux 5.7.20二进制部署指南(附全套命令)请收好
- 在Linux上部署openclaw并接入钉钉
- 100条Linux常用命令!运维人看这五张速记表就够了!
- 网络安全工程师常用的Linux命令!
- 强悍!华为《Linux核心笔记》火了!完整版PDF开放下载!
- Linux 字符设备驱动基础开发详解(2)—— LED 驱动
- Linux命令每日一清单009:ping--网络连通性测试命令速查表
- Claude 4.6 Opus 背出 Linux 源码,GPL 争议再起