用 Micropython 驱动 DFRobot C4002 毫米波雷达
- 2026-09-04 13:51:22
用 Micropython 驱动 DFRobot C4002 毫米波雷达
推荐阅读: ESP32+C4002 毫米波雷达智能家居实测:人体存在感应声光控制
上一篇《ESP32+C4002 毫米波雷达智能家居实测:人体存在感应声光控制》基于ESPHOME测试C4002毫米波雷达在智能家居的应用。本次尝试使用 Micropython 进行开发。官方提供了 Python 驱动,暂无原生 Micropython 驱动,但二者语法相近,移植难度不大。
1、硬件介绍
C4002 是 DFRobot 推出的 24GHz 毫米波人体存在传感器模块。模块突破了传统PIR传感器只能检测大幅运动的局限,可在10x10m的有效检测范围内,同步侦测运动人体与静止/微动人体,并支持运动速度检测、运动方向识别(靠近/远离)及环境光检测功能。
工作频率为 24GHz~24.25GHz
检测距离:运动最远 11 米、微动 / 静止最远 10 米,支持参数配置
可检测人体运动、静止存在状态,同时识别运动方向与运动速度
探测角度:120°×120°
采用 UART 通信接口,波特率 115200bps
模块内置光照传感器,检测范围 0~50lux
整体尺寸为 22mm × 26mm
2、驱动
目前官方仅提供 C/C++、Python 版本驱动,未适配 Micropython。我借助 AI 工具,将 Python 驱动进行移植改造,成功适配出可用的 Micropython 驱动。
驱动详见附件。
3、快速上手
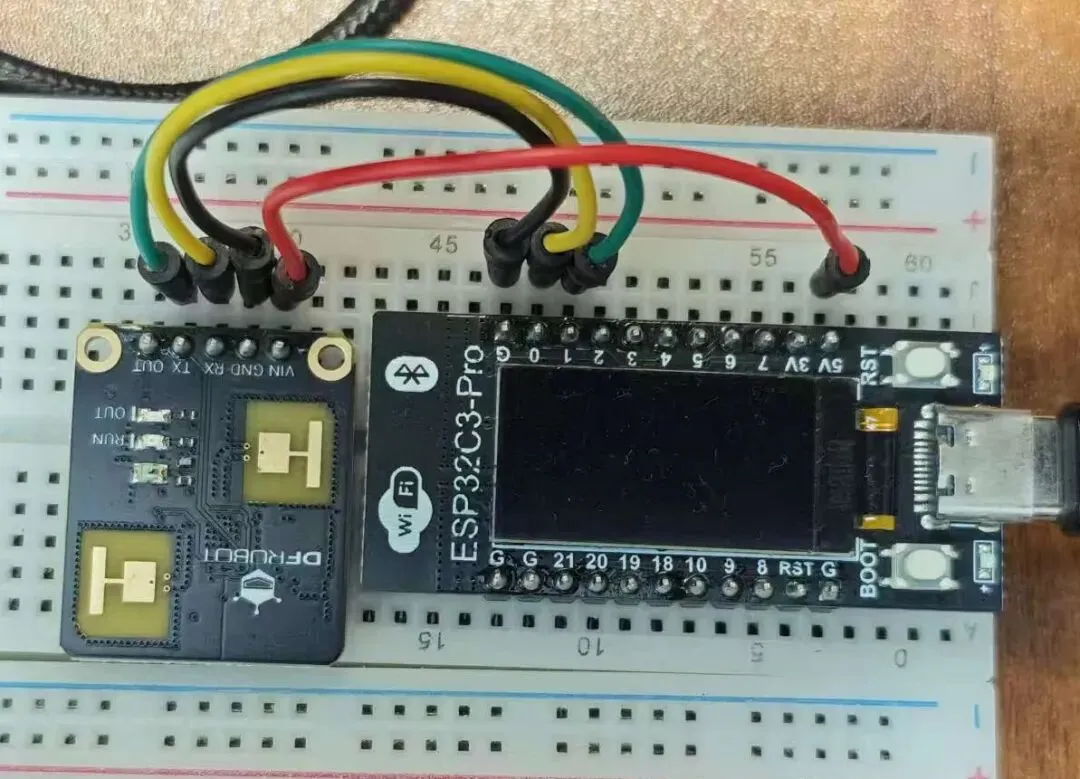
以 ESP32-C3 为例,硬件接线如下:
| C4002 | ESP32 | 说明 |
|---|---|---|
| VCC | 5V | 电源 |
| GND | GND | 地线 |
| TX | GPIO0 | 串口接收 |
| RX | GPIO1 | 串口发送 |
注意: 一定要接 5V,3.3V 供电可能不稳定。
附上简易测试示例代码:
# -*- coding: utf-8 -*-"""DFRobot C4002 Micropython 示例"""import timeimport machinefrom DFRobot_C4002 import DFRobot_C4002, PresenceTarget, MotionTarget# 初始化 UART,使用 GP0(TX) 和 GP1(RX)# 默认波特率: 115200c4002 = DFRobot_C4002(uart_num=1, baud=115200, tx=0, rx=1)# 初始化 GPIO2 作为雷达输出引脚的输入端radar_output_pin = machine.Pin(2, machine.Pin.IN, machine.Pin.PULL_DOWN)c4002.set_out_pin_mode(c4002.OUT_PIN_MODE1)def setup():"""初始化传感器"""while c4002.begin() != True:print("C4002 初始化失败!")time.sleep_ms(500)print("C4002 初始化成功!")time.sleep_ms(50)# 关闭指示灯if c4002.set_run_led_state(c4002.LED_OFF):print("设置运行指示灯成功!")else:print("设置运行指示灯失败!")if c4002.set_out_led_state(c4002.LED_OFF):print("设置输出指示灯成功!")else:print("设置输出指示灯失败!")# 设置分辨率模式(80cm 分辨率,支持 15 个距离门限)if c4002.set_resolution_mode(c4002.RESOLUTION_80CM):print("设置分辨率模式成功!")else:print("设置分辨率模式失败!")# 设置检测范围 0-1100cmif c4002.set_detect_range(0, 1100):print("设置检测范围成功!")else:print("设置检测范围失败!")# 设置光照阈值(0 = 无论光照条件如何始终检测)if c4002.set_light_thresh(0):print("设置光照阈值成功!")else:print("设置光照阈值失败!")# 启用所有距离门限gate_state = [c4002.C4002_ENABLE, c4002.C4002_ENABLE, c4002.C4002_ENABLE,c4002.C4002_ENABLE, c4002.C4002_ENABLE, c4002.C4002_ENABLE,c4002.C4002_ENABLE, c4002.C4002_ENABLE, c4002.C4002_ENABLE,c4002.C4002_ENABLE, c4002.C4002_ENABLE, c4002.C4002_ENABLE,c4002.C4002_ENABLE, c4002.C4002_ENABLE, c4002.C4002_ENABLE,]if c4002.configure_gate(c4002.MOTION_DISTANCE_GATE, gate_state):print("启用运动距离门限成功!")if c4002.configure_gate(c4002.PRESENCE_DISTANCE_GATE, gate_state):print("启用存在距离门限成功!")# 设置上报周期(10 * 0.1s = 1s)if c4002.set_report_period(10):print("设置上报周期成功!")def get_gpio2_status():"""读取 GPIO2 的状态并返回中文描述"""pin_value = radar_output_pin.value()if pin_value == 1:return "HIGH (检测到目标)"else:return "LOW (未检测到目标)"def loop():"""主循环"""ret_result = c4002.get_note_info()if ret_result.note_type == c4002.RESULT:print("------- 获取全部结果 --------")# 光照强度(lux)light = c4002.get_light_intensity()print("光照强度: {:.2f} lux".format(light))# 目标状态target_state = c4002.get_target_state()print("目标状态: ", end="")if target_state == c4002.NO_TARGET:print("无目标")elif target_state == c4002.PRESENCE:print("静态存在")elif target_state == c4002.MOTION:print("运动")# 存在倒计时presence_count_down = c4002.get_presence_count_down()print("存在倒计时: {} s".format(presence_count_down))# 存在目标信息presence_target = c4002.get_presence_target_info()print("存在距离: {:.2f} m".format(presence_target.distance))print("存在能量: {}".format(presence_target.energy))# 运动目标信息motion_target = c4002.get_motion_target_info()print("运动距离: {:.2f} m".format(motion_target.distance))print("运动能量: {}".format(motion_target.energy))print("运动速度: {:.2f} m/s".format(motion_target.speed))print("运动方向: ", end="")if motion_target.direction == c4002.AWAY:print("远离!")elif motion_target.direction == c4002.APPROACHING:print("靠近!")elif motion_target.direction == c4002.NODIRECTION:print("无方向!")# GPIO2 状态print("GPIO2 输出: {}".format(get_gpio2_status()))print("--------------------------------")def main():"""主函数"""setup()while True:loop()time.sleep_ms(10)if __name__ == "__main__":main()
运行后,可以在shell看到:
MPY: soft rebootC4002 初始化成功!设置运行指示灯成功!设置输出指示灯成功!设置分辨率模式成功!设置检测范围成功!设置光照阈值成功!启用运动距离门限成功!启用存在距离门限成功!设置上报周期成功!------- 获取全部结果 --------光照强度: 52.60 lux目标状态: 静态存在存在倒计时: 10 s存在距离: 1.51 m存在能量: 99运动距离: 1.33 m运动能量: 99运动速度: 0.02 m/s运动方向: 无方向!GPIO2 输出: LOW (未检测到目标)
本文来自网友投稿或网络内容,如有侵犯您的权益请联系我们删除,联系邮箱:596563534@qq.com 。
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- Python零基础看过来!一定要拥有《Python编程——从入门到实践》,至少帮你避开80%的弯路
- 2026年想转行AI?别一上来就学Python
- 新来的测试实习生连最基本的Linux都不会用......
- BSP工程师的内核必修课:5.5. Linux 根文件系统挂载流程详解
- Linux从入门到进阶08:用户态与内核态的底层逻辑
- Linux系统下如何对磁盘进行分区?
- Linux必备,rsync强大用法分享!
- AI 时代下的 Java 算力突围:TornadoVM & Project Babylon 初探
- Python入门第9课|控制台输入input(),实现程序和你对话!
- 你往Linux里加的那个第三方源,正在把系统变成“弗兰肯”怪兽