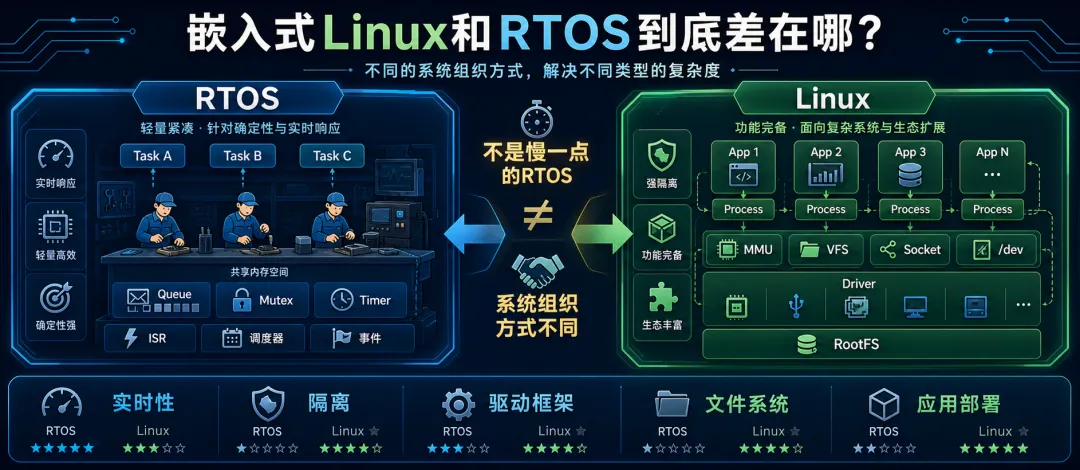
——一个像精干班组,一个像完整城市,解决的根本不是同一类复杂度
嵌入式 Linux 和 RTOS 到底区别在哪,能不能对比?
很多人一回答这个问题,就只说一句:RTOS 实时性好,Linux 实时性差。
这回答没有问题,但有点浅了。
尤其是刚从 RTOS 转 Linux 的时候,很容易把 Linux 理解成“功能更多、命令更多、实时性差一点的 RTOS”。这个理解很自然,但也最容易把后面的学习带偏。
实时性确实是重要区别,但不是全部。真正的差异还包括运行单元、内存模型、驱动模型、文件系统、应用部署方式、调试方式,甚至整个项目的组织方式。
如果只盯着实时性,你可能误以为 Linux 只是一个“慢一点、功能多一点”的 RTOS。但它们其实不是同一种东西。
我们需要先建立一张判断地图:RTOS 和 Linux 解决的到底是不是同一类问题。
RTOS 更像一个精干班组,大家在同一个车间里高效协作;Linux 更像一座城市,有道路、仓库、管理部门、居民区和各种服务。
这个比喻不严谨,但很有助于建立第一感觉。
一、运行单元不同:Task和Process不是一回事
RTOS 里你最熟悉的是任务,也就是 Task。一个系统里可以有通信任务、控制任务、显示任务、日志任务,它们共享同一个固件,通常也共享同一片地址空间。
Linux 里最核心的运行单元是进程,也就是 Process。进程和 RTOS Task 最大的差别,不只是名字不同,而是隔离程度不同。
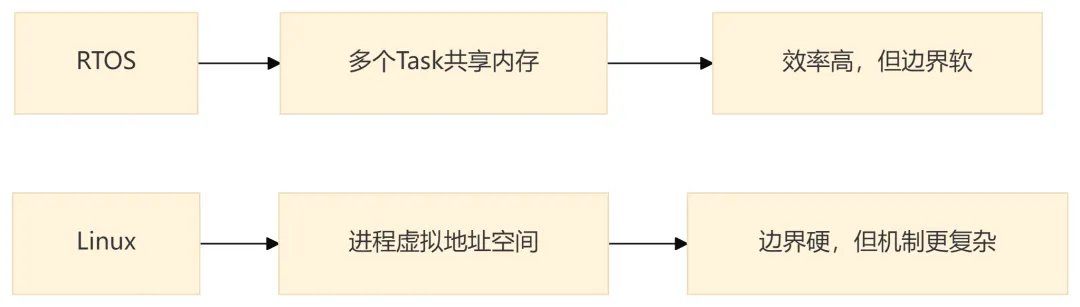
RTOS 的 Task 更像一个车间里的工位。大家离得近,沟通快,效率高,但如果有人把工具乱扔,可能砸到旁边的人。
Linux 的 Process 更像一个个独立房间。沟通要走门、走通道、走系统调用,成本更高一点,但边界更清楚,一个房间出事不至于把整栋楼都砸了。
所以你不能简单地把 Linux 进程理解成“大号任务”。
这一步如果想错了,后面很多东西都会跟着拧巴:为什么进程之间通信要绕 socket、pipe、共享内存?为什么应用访问硬件要走 /dev 或系统调用?为什么一个程序崩了,系统还能继续跑?
答案都和这条边界有关。Linux 不只是多了几个运行单元,而是把“谁能碰什么、出了事影响到哪”这件事变成了系统规则。
二、内存模型不同:共享地址空间和虚拟地址空间
RTOS 项目里,很多任务共享同一片内存空间。你在一个任务里写飞了指针,可能把另一个任务的数据踩坏。这也是为什么 RTOS 里很多 bug 特别阴:出错现场在 A 任务,根因却在 B 任务的越界写。
Linux 在有 MMU 的处理器上会使用虚拟内存。每个进程看到的是自己的虚拟地址空间,内核负责把这些虚拟地址映射到真实物理内存。
这带来了几个直接影响:
- 非法访问会触发异常,比如
Segmentation fault
这就是为什么 Linux 适合复杂应用系统。不是因为它不会出内存问题,而是它能把很多问题限制在更小范围里。
三、实时性不同:RTOS的“准时”和Linux的“吞吐”
现在再回到实时性。
RTOS 的设计目标之一,就是让关键任务在可预测的时间内响应。比如中断来了,唤醒高优先级任务,高优先级任务应该尽快跑起来。对于控制、电机、采样、保护这类场景,这种确定性非常重要。
普通 Linux 的目标不完全一样。Linux 更关注整体吞吐、资源利用率、多用户、多进程、公平调度和系统功能完整性。它也能响应很快,但普通 Linux 不保证每次都在严格时间边界内响应。
所以这里不是“谁更高级”的问题,而是目标不同:
RTOS 更在意关键动作准不准时,Linux 更在意复杂系统能不能稳定、隔离、可维护地运转。
| |
|---|
| |
| |
| |
| |
| |
| RTOS + Linux 分工,或实时Linux方案 |
这里有个容易混的点:Linux 不是完全不能做实时,只是普通 Linux 不是硬实时系统。如果你要更强实时性,可以看 PREEMPT_RT、Xenomai强实时性修改方案,或者把强实时部分交给 MCU/RTOS,Linux 负责上层应用。
所以工程上很常见一种组合:
MCU/RTOS 管硬实时,Linux 管复杂应用和联网。
这不是妥协,而是分工。
四、驱动模型不同:一个直接控硬件,一个接入系统框架
RTOS 里的驱动通常更直接。你初始化 UART、SPI、I2C、GPIO,然后给上层提供一组函数。业务调用 Uart_Send()、Sensor_Read(),基本就能跑起来。
Linux 驱动要绕一些,因为它不是只服务你当前这个业务函数,而是要接入内核框架。比如一个 I2C 传感器驱动,需要和 I2C 子系统配合;一个按键驱动,可能接入 input 子系统;一个摄像头驱动,可能接入 V4L2;一个显示驱动,可能接入 DRM。
这让 Linux 驱动刚学时很不爽:明明只是读个寄存器,为什么要写 platform driver、device tree、probe、remove?
原因很现实:
Linux不是只要让硬件动起来,而是要让硬件以统一方式进入系统。
这样上层应用就不用关心这个硬件到底挂在哪个寄存器、哪个 I2C 地址、哪个 GPIO 上。应用看到的是 /dev、sysfs、input event、network interface 这类统一接口。
这就是 Linux 驱动的复杂,也是它的价值。
五、文件系统和应用形态不同
RTOS 项目通常是一个固件整体。你把驱动、任务、协议、业务都编译到一个固件里,升级时通常也是升级整个固件。
Linux 设备则是内核、根文件系统、库、应用、脚本、配置文件组合起来的系统。你的应用可以单独更新,配置可以放文件,日志可以落盘,服务可以重启,网络工具可以直接拿来排查问题。
这带来的差异非常大:
| | |
|---|
| | |
| | |
| | |
| | |
| | gdb、strace、top、dmesg、tcpdump |
你会发现,Linux 的学习重点不只是“怎么写代码”,还包括“怎么组织系统”。
六、开发思维不同
从 RTOS 切到 Linux,最容易不适应的不是命令,而是思维。
RTOS 里你经常站在“固件作者”的角度思考:我掌控所有任务,知道每个模块怎么跑,硬件怎么初始化,资源怎么分配。
Linux 里你要开始站在“系统工程师”的角度思考:应用在用户态,驱动在内核态,硬件由设备树描述,服务由 init/systemd 拉起,文件系统承载配置和程序,网络、日志、权限都属于系统的一部分。
换句话说,RTOS 里你经常问的是“我的代码什么时候跑”;Linux 里你还得问“这个东西属于系统的哪一层,由谁管理,通过什么接口暴露给应用”。
可以这么对比:
这就是为什么 Linux 不能只靠背命令学。命令只是工具,背后的系统模型才是关键。
七、最后总结一下
嵌入式 Linux 和 RTOS 的差异,不能只用“实时性”一条概括。
RTOS 更适合资源受限、强实时、边界清楚的固件系统。它像一个精干班组,所有人离得近,配合快,规则明确,但很多边界要靠工程师自己守。
Linux 更适合资源更充足、应用更复杂、需要文件系统、网络、驱动框架和生态能力的设备。它像一座城市,基础设施更全,规则更多,管理成本也更高。
所以选型时不要只问“实时性够不够”,还要问:
- 出错以后,是不是希望问题被隔离在某个进程或服务里?
一句话:
RTOS关注任务怎么有秩序地跑,Linux关注复杂系统怎么被组织和管理。
相关文章
 10个月宝宝每天需要喝多少奶粉?