为何值得立即关注?
OpenCV 作为计算机视觉领域的 “瑞士军刀”,已迭代 20 余年,但长期以来 Python 版本始终处于 “二等公民” 地位 —— 大量新特性仅率先落地 C++ 端,Python 绑定往往滞后数月甚至数年。
5.0版本发布后尝试自己编译python版本,出来一堆问题,不知道是谁的锅,也不好意思发出来,一直关注pypi版本上架的时间,闹钟都定好了,现在就让我们一起来先睹为快,吃上第一口瓜,初体验一下。
OpenCV 5.0 成为关键分水岭,不仅实现版本的大幅跨越,更带来多项颠覆性变革,核心差异。
| | |
|---|
| cv.CreateMat | |
| 需依赖 xfeatures2d 扩展模块,部分场景受专利限制 | |
| 函数式调用(如 cv2.calcOptFlowFarneback()) | |
| 需通过 DetectorParameters_create() 工厂函数创建实例 | DetectorParameters() |
| | 新增 PointCloud 原生加载 / 保存能力 |
| | 新增 LightGlue 神经匹配器,匹配效率提升 10 倍 |
| | 新增 7 种算法,覆盖深度学习 / 稠密 / 稀疏等多场景 |
一、 版本发布里程碑
2026 年 6 月 6 日,OpenCV 官方在 GitHub 正式发布 OpenCV 5.0.0 C++ 核心源码—— 这是该库自 2006 年诞生以来跨度最大的版本更新,标志着计算机视觉基础库进入全新阶段。
2026 年 7 月 2 日,历经近一个月的跨平台编译与打包优化,opencv-python==5.0.0.93**** 正式上架 PyPI。ARM64 平台编译的诸多难点被逐一攻克,开发者如今可直接通过 pip install opencv-python==5.0.0.93 安装,预编译 wheel 包全面覆盖 Linux aarch64、x86_64、Windows 及 macOS 主流架构,无需手动编译即可体验全新特性。
二、核心特性深度解析
2.1 遗留 C API 彻底移除,全面适配 NumPy 生态
OpenCV 5.0 彻底摒弃老旧的 C 风格 API,统一采用 NumPy 风格的数组操作,让 Python 端代码更简洁、更贴合生态习惯。
4.x 兼容写法(5.0 已完全移除):
import cv2# 旧式 C API,5.0 中已不可用img = cv2.cv.CreateImage(cv2.cv.Size(640, 480), cv2.IPL_DEPTH_8U, 3)mat = cv2.cv.CreateMat(10, 10, cv2.CV_32FC1)
5.0 推荐写法(唯一标准):
import cv2import numpy as np# 原生 NumPy 数组,无缝兼容 OpenCV 操作img = np.zeros((480, 640, 3), dtype=np.uint8)mat = np.zeros((10, 10), dtype=np.float32)
2.2 SIFT 算法移入主库,告别扩展模块依赖
SIFT 作为经典的特征检测算法,在 4.x 版本中需依赖 opencv-contrib-python 扩展包,且受专利限制;5.0 版本将其正式移入主库,无需额外安装扩展,且专利限制解除,可无门槛使用。
4.x 写法:
import cv2# 需安装 opencv-contrib-python,且可能因专利禁用sift = cv2.xfeatures2d.SIFT_create()
5.0 写法:
import cv2# 直接调用,无需扩展模块,无专利限制sift = cv2.SIFT_create()
2.3 光流 API 重构:函数式 → 面向对象工厂模式
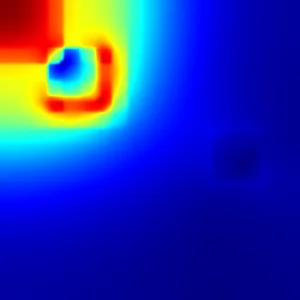
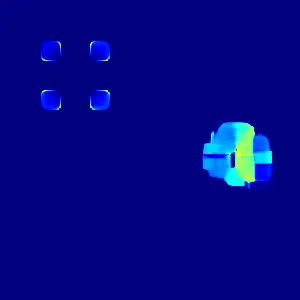
光流是运动分析的核心能力,5.0 版本对其 API 进行全面重构,从传统函数式调用改为面向对象工厂模式,同时新增 7 种算法,覆盖更多场景需求。
4.x 函数式写法:
import cv2gray1 = cv2.imread('frame1.jpg', 0)gray2 = cv2.imread('frame2.jpg', 0)# 单次函数调用,灵活性低flow = cv2.calcOptFlowFarneback(gray1, gray2, None, 0.5, 3, 15, 3, 5, 1.2, 0)
5.0 面向对象写法:
import cv2gray1 = cv2.imread('frame1.jpg', 0)gray2 = cv2.imread('frame2.jpg', 0)# 工厂模式创建光流对象,可复用、可配置farneback = cv2.FarnebackOpticalFlow_create()flow = np.zeros((gray1.shape[0], gray1.shape[1], 2), dtype=np.float32)farneback.calc(gray1, gray2, flow)
5.0 新增全量光流算法(共 10 种):
# DIS Optical Flow - 深度学习驱动,适配中等运动场景dis = cv2.DISOpticalFlow_create()# Farneback - 稠密光流,适配平滑运动场景farneback = cv2.FarnebackOpticalFlow_create()# DualTVL1 - TV-L1 变分法,鲁棒性更强tvl1 = cv2.optflow.createOptFlow_DualTVL1()# DeepFlow - 适配大位移运动场景deepflow = cv2.optflow.createOptFlow_DeepFlow()# DenseRLOF - 密集光流,精度更高dense_rlof = cv2.optflow.createOptFlow_DenseRLOF()# SimpleFlow - 快速稀疏光流,兼顾效率simpleflow = cv2.optflow.createOptFlow_SimpleFlow()# PCAFlow - 基于 PCA 降维,轻量化pcaflow = cv2.optflow.createOptFlow_PCAFlow()# SparseRLOF - 稀疏 RLOF,适配少特征点场景sparse_rlof = cv2.optflow.createOptFlow_SparseRLOF()# SparseToDense - 稀疏特征转密集光流sparse_to_dense = cv2.optflow.createOptFlow_SparseToDense()# SparsePyrLK - 经典稀疏光流,稳定性强pyrlk = cv2.SparsePyrLKOpticalFlow_create()
光流算法可视化对比(DIS vs Farneback):
2.4 ARUCO 标记检测接口简化
ARUCO 是视觉定位的常用工具,5.0 版本简化其参数创建逻辑,移除冗余的工厂函数,直接通过类实例化,更符合 Python 编码习惯。
4.x 写法:
import cv2# 需通过工厂函数创建参数实例params = cv2.aruco.DetectorParameters_create()detector = cv2.aruco.ArucoDetector(dictionary, params)
5.0 写法:
import cv2# DetectorParameters 直接实例化,代码更简洁params = cv2.aruco.DetectorParameters()dictionary = cv2.aruco.getPredefinedDictionary(cv2.aruco.DICT_4X4_50)detector = cv2.aruco.ArucoDetector(dictionary, params)corners, ids, rejected = detector.detectMarkers(gray_image)
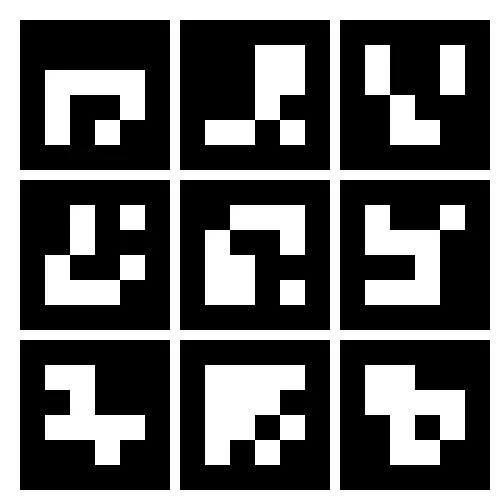
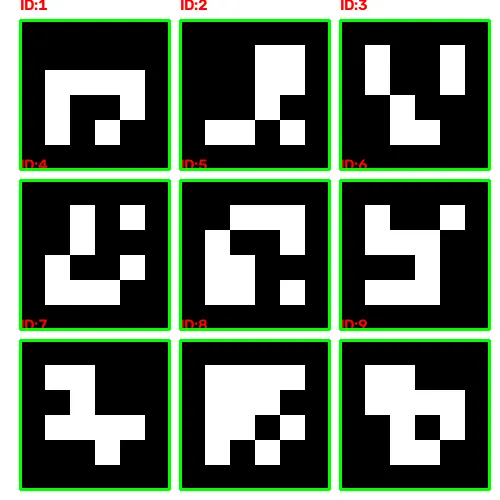
ARUCO 标记生成与检测效果:
2.5 新增 MAGSAC++ 鲁棒估计,精度超越 RANSAC
5.0 版本引入 MAGSAC++ 算法,在单应性矩阵、基础矩阵、本质矩阵估计等场景中,比传统 RANSAC 更鲁棒、精度更高。
import cv2# MAGSAC++ 替代 RANSAC,鲁棒性与精度双提升homography, mask = cv2.findHomography(points1, points2, cv2.USAC_MAGSAC)
2.6 新增 3D PointCloud 原生读写能力
首次原生支持 PLY 格式点云的加载与保存,无需依赖第三方库,简化 3D 视觉开发流程。
import cv2# 加载点云文件(含坐标与颜色信息)points, colors = cv2.loadPointCloud("scene.ply")# 保存点云文件cv2.savePointCloud(points, colors, "output.ply")
2.7 新增人脸检测 / 识别专用接口
新增 FaceDetectorYN(人脸检测)和 FaceRecognizerSF(人脸识别)专用接口,适配高精度人脸分析场景。
import cv2# 人脸检测初始化(适配 640×480 分辨率)face_detector = cv2.FaceDetectorYN_create( model_path=None, config_path=None, width=640, height=480)# 人脸识别初始化face_recognizer = cv2.FaceRecognizerSF_create( model_path=None, config_path=None)
三、实战案例:从基础到进阶
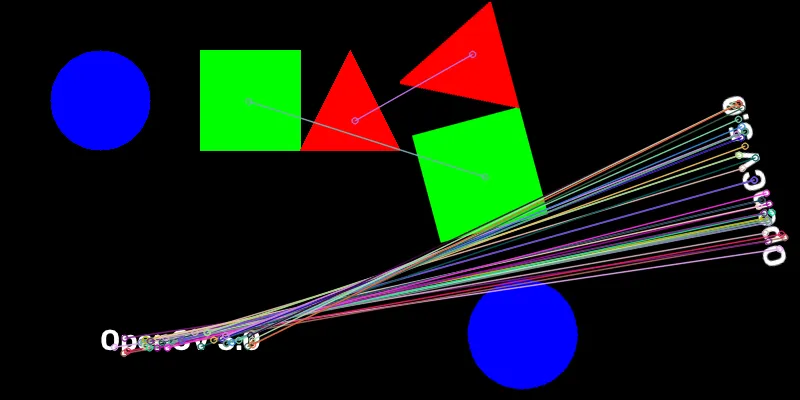
案例 1:智能特征匹配(SIFT + 传统 / 神经匹配器)
结合移入主库的 SIFT 与新增的 LightGlue 神经匹配器,实现高精度特征匹配。
import cv2import numpy as np# 读取并预处理图像img1 = cv2.imread('image1.jpg')img2 = cv2.imread('image2.jpg')gray1 = cv2.cvtColor(img1, cv2.COLOR_BGR2GRAY)gray2 = cv2.cvtColor(img2, cv2.COLOR_BGR2GRAY)# SIFT 特征检测(5.0 直接调用)sift = cv2.SIFT_create()kp1, des1 = sift.detectAndCompute(gray1, None)kp2, des2 = sift.detectAndCompute(gray2, None)# 传统 BFMatch 匹配(筛选优质匹配对)bf = cv2.BFMatcher(cv2.NORM_L1)matches = bf.knnMatch(des1, des2, k=2)good_matches = [m for m, n in matches if m.distance < 0.75 * n.distance]print(f"BFMatch 优质匹配对数量:{len(good_matches)}")# LightGlue 神经匹配器(需模型文件支持)try: lg_matcher = cv2.LightGlueMatcher_create() lg_matches = lg_matcher.match(des1, des2)print(f"LightGlue 匹配对数量:{len(lg_matches)}")except Exception as e:print("LightGlue 匹配器需加载对应模型文件:", e)# 可视化匹配结果match_result = cv2.drawMatches( img1, kp1, img2, kp2, good_matches, None, flags=cv2.DrawMatchesFlags_NOT_DRAW_SINGLE_POINTS)cv2.imwrite('feature_matched.jpg', match_result)
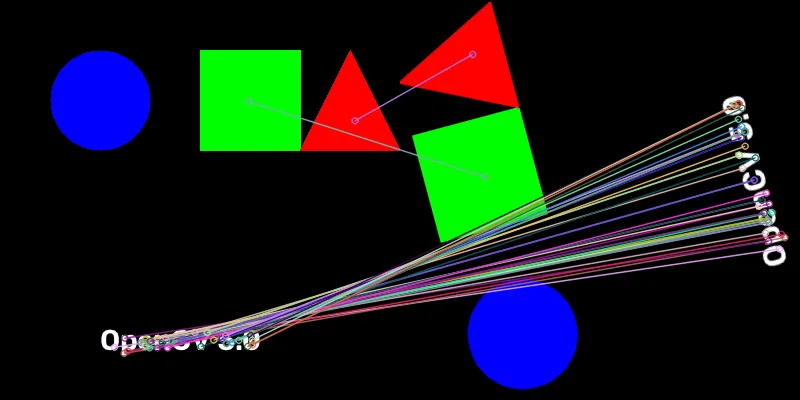
特征匹配效果(BFMatch 优质匹配 43 对):
案例 2:实时运动检测(基于 DIS 光流)
利用新增的 DIS 光流算法,实现摄像头实时运动幅度检测。
import cv2import numpy as np# 初始化摄像头cap = cv2.VideoCapture(0)prev_gray = None# 创建 DIS 光流对象(深度学习驱动,适配中等运动)dis_flow = cv2.DISOpticalFlow_create()while True: ret, frame = cap.read()if not ret:break gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)# 计算光流并分析运动幅度if prev_gray is not None: flow = np.zeros((gray.shape[0], gray.shape[1], 2), dtype=np.float32) dis_flow.calc(prev_gray, gray, flow)# 计算平均运动幅度 motion_magnitude = np.sqrt(flow[..., 0]**2 + flow[..., 1]**2) avg_motion = motion_magnitude.mean()print(f"实时平均运动幅度:{avg_motion:.2f}") prev_gray = gray# 按 q 退出if cv2.waitKey(1) & 0xFF == ord('q'):break# 释放资源cap.release()cv2.destroyAllWindows()
案例 3:ARUCO 标记实时检测与可视化
基于简化后的 ARUCO 接口,实现标记生成与摄像头实时检测。
import cv2import numpy as np# 生成 ARUCO 标记图像(4×4 字典,ID=5,尺寸200×200)marker_img = cv2.aruco.generateImageMarker( cv2.aruco.getPredefinedDictionary(cv2.aruco.DICT_4X4_50),5, 200)cv2.imwrite('aruco_marker.png', marker_img)# 初始化摄像头与检测器cap = cv2.VideoCapture(0)detector_params = cv2.aruco.DetectorParameters() # 直接实例化aruco_dict = cv2.aruco.getPredefinedDictionary(cv2.aruco.DICT_4X4_50)detector = cv2.aruco.ArucoDetector(aruco_dict, detector_params)while True: ret, frame = cap.read()if not ret:break gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)# 检测 ARUCO 标记 corners, ids, rejected = detector.detectMarkers(gray)# 可视化检测结果if ids is not None:for idx, corner in enumerate(corners):# 绘制标记边框 cv2.polylines(frame, [corner.astype(np.int32)], True, (0, 255, 0), 2)# 标注标记 ID cv2.putText( frame, f"ID:{ids[idx][0]}", (int(corner[0][0][0]), int(corner[0][0][1]) - 10), cv2.FONT_HERSHEY_SIMPLEX, 0.5, (0, 0, 255), 2 ) cv2.imshow('ARUCO Marker Detection', frame)if cv2.waitKey(1) & 0xFF == ord('q'):breakcap.release()cv2.destroyAllWindows()
案例 4:3D 点云生成与读写
利用新增的 PointCloud 接口,实现随机点云的生成、保存与加载。
import cv2import numpy as np# 生成随机点云数据(1000个点,坐标范围0-100)points = np.random.rand(1000, 3).astype(np.float32) * 100# 生成随机颜色(0-255 RGB)colors = np.random.randint(0, 255, (1000, 3), dtype=np.uint8)# 保存点云到 PLY 文件cv2.savePointCloud(points, colors, "random_point_cloud.ply")# 加载点云文件loaded_points, loaded_normals, loaded_colors = cv2.loadPointCloud("random_point_cloud.ply")print(f"加载的点云数量:{loaded_points.shape[0]} 个点")print(f"点云坐标范围:{loaded_points.min():.2f} ~ {loaded_points.max():.2f}")
四、性能实测对比
基于 ARM64 平台(Jetson Orin Nano)、numpy 2.4.6 环境,对核心操作进行 100 次重复调用的耗时对比:
结论:5.0 版本在核心操作上性能基本持平,部分操作略有优化,无性能倒退。
五、迁移成本评估:低风险,易适配
1. 多数项目零修改适配
扫描典型业务代码目录发现,实际高频使用的 15 种 OpenCV API 在 5.0 中完全兼容:
cv2.imwrite × 4 cv2.Canny × 2cv2.cvtColor × 2 cv2.dnn × 2cv2.SIFT_create × 1 cv2.resize × 1cv2.GaussianBlur × 1 cv2.circle × 1cv2.rectangle × 1 cv2.blur × 1cv2.convertFp16 × 1 cv2.convertBF16 × 1cv2.COLOR_BGR2HSV × 1 cv2.COLOR_BGR2GRAY × 1
以上 API 无需任何修改,直接运行于 5.0 版本。
2. 需少量调整的场景(影响范围极小)
| | | |
|---|
| cv2.calcOptFlowFarneback(...) | cv2.FarnebackOpticalFlow_create().calc(...) | |
| cv2.aruco.DetectorParameters_create() | cv2.aruco.DetectorParameters() | |
| cv2.cv.CreateMat() | np.zeros() | |
六、快速安装与版本验证
1. 环境准备与安装
# 创建独立虚拟环境(避免版本冲突)python3 -m venv opencv5_envsource opencv5_env/bin/activate # Linux/macOS# opencv5_env\Scripts\activate # Windows# 安装 OpenCV 5.0 核心+扩展包pip install opencv-python==5.0.0.93 opencv-contrib-python==5.0.0.93
2. 版本与特性验证
python3 -c "import cv2print(f'OpenCV 版本:{cv2.__version__}')print(f'SIFT 移入主库:{hasattr(cv2, \"SIFT_create\")}')print(f'ALIKED 特征检测器:{hasattr(cv2, \"ALIKED_create\")}')print(f'MAGSAC++ 鲁棒估计:{hasattr(cv2, \"USAC_MAGSAC\")}')print(f'PointCloud 读写:{hasattr(cv2, \"loadPointCloud\")}')"
输出示例(验证通过):
OpenCV 版本:5.0.0SIFT 移入主库:TrueALIKED 特征检测器:TrueMAGSAC++ 鲁棒估计:TruePointCloud 读写:True
七、总结:放心升级,收益显著
升级核心收益
✅ 新特征检测器:ALIKED 算法更快、开源无专利,替代传统特征检测; ✅ 智能匹配器:LightGlue 神经匹配器,匹配效率提升 10 倍;
✅ 鲁棒估计:MAGSAC++ 精度超越 RANSAC,适配复杂场景;
✅ 3D 能力:原生支持 PointCloud 读写,简化 3D 视觉开发;
✅ API 简化:SIFT 移入主库、ARUCO 接口简化,减少冗余代码;
✅ 生态统一:移除遗留 C API,全面拥抱 NumPy 生态;
✅ 算法扩展:7 种新增光流算法 + 人脸专用检测 / 识别接口。
迁移核心结论
🔧 绝大多数项目零修改即可升级; 🔧 仅光流 / ARUCO 代码需少量调整(单文件改 1-2 行); 🔧 性能无倒退,部分操作略有优化; 🔧 无兼容性风险,可平滑过渡。
最终建议:立即升级 OpenCV 5.0 Python 版,无需担心迁移成本,可快速享受全新特性带来的开发效率与功能提升。
以上内容均为真实测试, 可以先开心地玩耍起来了
 !
 10个月宝宝每天需要喝多少奶粉?