上一篇我们用锁保护了中断驱动的并发安全。但在"按键去抖"那个小节里,我们用了msleep(10)在底半部里硬等——这在工程上并不优雅(底半部线程睡了 10ms,按键响应就被拉长了 10ms)。今天,我们用内核定时器来解决这个问题:中断来了只记录"按键可能被触发了",真正的事件上报延迟10ms后由定时器回调完成。顺便,我们还能用定时器做一个不需触发器、完全自定义的 LED 闪烁器。
unsetunset一、内核有两类定时器:timer_list 和 hrtimerunsetunset
| | |
|---|
| jiffies 粒度 | |
| | |
| | |
| | |
| mod_timer反复触发 | hrtimer_forward_now |
99% 的驱动需求用 timer_list 就够了。 本文重点讲 timer_list,最后简单介绍 hrtimer。
unsetunset二、timer_list 核心 APIunsetunset
#include<linux/timer.h>#include<linux/jiffies.h>structtimer_listmy_timer;/* 初始化 + 设置回调 */timer_setup(&my_timer, my_timer_callback, 0);/* 启动:200ms 后触发 */mod_timer(&my_timer, jiffies + msecs_to_jiffies(200));/* 修改触发时间(可以在回调里调用实现周期任务) */mod_timer(&my_timer, jiffies + msecs_to_jiffies(500));/* 删除定时器(保证回调不会在之后执行) */del_timer(&my_timer);/* 删除定时器(SMP 安全版——等待已在其他 CPU 上运行的回调完成) */del_timer_sync(&my_timer);
回调函数签名
/* * 新式回调(Linux 4.15+): * 参数是 struct timer_list *,通过 from_timer() 反推设备结构体 * * 老式回调(Linux 4.14 及以前): * 参数是 unsigned long data,通过 data 传递设备指针 */staticvoidmy_timer_callback(struct timer_list *t){structmy_dev *dev = from_timer(dev, t, my_timer);/* 周期任务:在回调末尾重新设置 */ mod_timer(&dev->my_timer, jiffies + msecs_to_jiffies(100));}
Linux 4.19/5.10/6.1都支持 timer_setup + from_timer 这个新式回调。 如果你看到老代码里的 init_timer + timer->data = dev + timer->function = cb,那是 Linux 4.14 及之前的老式写法。新项目一律用新接口。
unsetunset三、实战一:用定时器做按键去抖(优雅版)unsetunset
回顾上一篇的去抖方案——在底半部里 msleep(10):
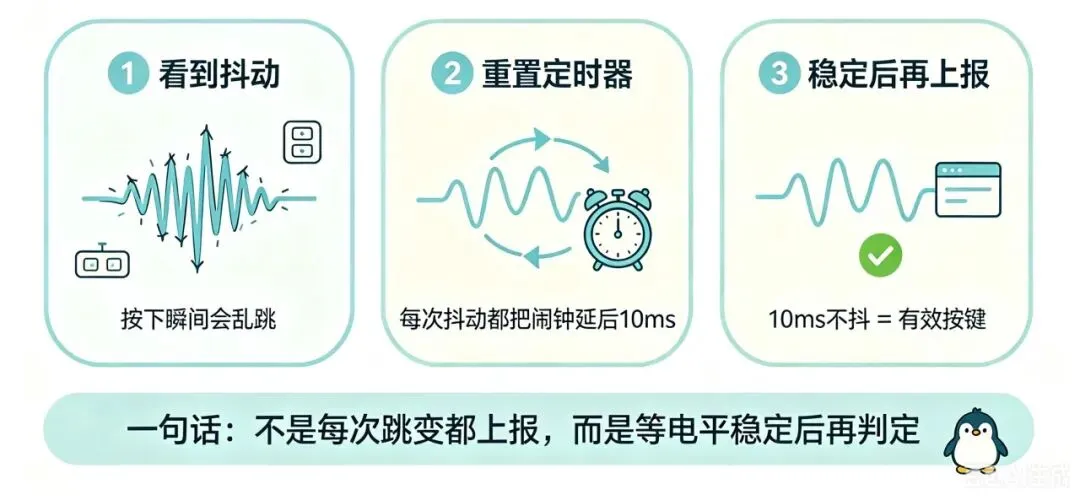
❌ 底半部 msleep(10) → 按键响应延迟 10ms → 用户能感到"肉"✅ 定时器去抖: 硬件中断 → 底半部立刻修改定时器(延迟 10ms) → 如果 10ms 内没有新的中断,定时器回调才上报 → 底半部瞬间返回,不阻塞
完整代码
#include<linux/module.h>#include<linux/platform_device.h>#include<linux/of_gpio.h>#include<linux/gpio.h>#include<linux/interrupt.h>#include<linux/input.h>#include<linux/timer.h>#define DEBOUNCE_MS 10 /* 去抖时间:10ms */structgpio_key_dev {int gpio;int irq;structinput_dev *input;structtimer_listdebounce_timer;/* 去抖定时器 */spinlock_t lock;int last_reported_level; /* 上次成功上报的电平 */};/* * 定时器回调:确认电平稳定后上报按键事件 * * 这个函数运行在软中断上下文(不能休眠),但 input_report_key * 在软中断上下文中是安全的。 */staticvoidgpio_key_debounce_callback(struct timer_list *t){structgpio_key_dev *dev = from_timer(dev, t, debounce_timer);unsignedlong flags;int level; spin_lock_irqsave(&dev->lock, flags); level = gpio_get_value(dev->gpio);/* * 只有电平真的变了才上报——避免把抖动产生的短暂翻转 * 当成真实事件。 */if (level != dev->last_reported_level) { input_report_key(dev->input, KEY_1, level); input_sync(dev->input); dev->last_reported_level = level; } spin_unlock_irqrestore(&dev->lock, flags);}/* 底半部:不直接上报,而是启动/重置去抖定时器 */staticirqreturn_tgpio_key_threaded(int irq, void *dev_id){structgpio_key_dev *dev = dev_id;/* * 每次中断到来,把定时器重新设到 10ms 之后。 * 如果 10ms 内又来一个中断(抖动),mod_timer 会 * 把之前的定时器取消,重新开始计时。 * 只有 10ms 内没有新中断,回调才会真正执行。 */ mod_timer(&dev->debounce_timer, jiffies + msecs_to_jiffies(DEBOUNCE_MS));return IRQ_HANDLED;}/* ============ probe ============ */staticintgpio_key_probe(struct platform_device *pdev){structgpio_key_dev *dev;int ret; dev = devm_kzalloc(&pdev->dev, sizeof(*dev), GFP_KERNEL);if (!dev)return -ENOMEM; spin_lock_init(&dev->lock); timer_setup(&dev->debounce_timer, gpio_key_debounce_callback, 0); dev->gpio = of_get_named_gpio(pdev->dev.of_node, "key-gpios", 0);if (dev->gpio < 0)return dev->gpio; ret = gpio_request(dev->gpio, "key");if (ret)return ret; gpio_direction_input(dev->gpio); dev->last_reported_level = gpio_get_value(dev->gpio); dev->irq = gpio_to_irq(dev->gpio);if (dev->irq < 0) { ret = dev->irq;goto fail_gpio; } dev->input = devm_input_allocate_device(&pdev->dev);if (!dev->input) { ret = -ENOMEM;goto fail_gpio; } dev->input->name = "gpio_key"; dev->input->phys = "gpio-keys/button0"; dev->input->id.bustype = BUS_HOST; input_set_capability(dev->input, EV_KEY, KEY_1); ret = input_register_device(dev->input);if (ret)goto fail_gpio; ret = request_threaded_irq(dev->irq, NULL, gpio_key_threaded, IRQF_TRIGGER_RISING | IRQF_TRIGGER_FALLING,"gpio_key", dev);if (ret)goto fail_input; platform_set_drvdata(pdev, dev); pr_info("gpio_key: probed with debounce timer (%dms)\n", DEBOUNCE_MS);return 0;fail_input: input_unregister_device(dev->input);fail_gpio: gpio_free(dev->gpio);return ret;}/* ============ remove ============ */staticintgpio_key_remove(struct platform_device *pdev){structgpio_key_dev *dev = platform_get_drvdata(pdev); free_irq(dev->irq, dev); del_timer_sync(&dev->debounce_timer); /* 必须 sync——等回调跑完 */ input_unregister_device(dev->input); gpio_free(dev->gpio);return 0;}static const structof_device_idgpio_key_of_match[] = { { .compatible = "qian,gpio-key" }, { }};MODULE_DEVICE_TABLE(of, gpio_key_of_match);static structplatform_drivergpio_key_driver = { .driver = { .name = "gpio-key", .of_match_table = gpio_key_of_match, }, .probe = gpio_key_probe, .remove = gpio_key_remove,};module_platform_driver(gpio_key_driver);MODULE_LICENSE("GPL");MODULE_AUTHOR("qian");MODULE_DESCRIPTION("GPIO key with debounce timer");
去抖定时器的工作原理
mod_timer 的"重置"特性天然适配去抖——每次中断把定时器往后推10ms,只有抖动结束后定时器才能真正触发。
unsetunset四、实战二:用定时器实现自定义 LED 闪烁unsetunset
回到我们最熟悉的 LED。前面我们用过 LED 子系统的trigger(heartbeat/timer)来控制闪烁。但如果闪烁模式很特殊(比如"快闪三次 + 长灭 + 快闪三次"这种告警灯),timertrigger 做不了,需要自己写。
用内核定时器实现,逻辑出奇简单:
#include<linux/timer.h>#define FAST_BLINK_MS 100 /* 快闪周期 */#define SLOW_BLINK_MS 1000 /* 慢闪周期 */structcustom_led {int gpio;int state; /* 当前闪烁状态 */int blink_count; /* 当前模式下已闪了几次 */structtimer_listblink_timer;};staticvoidcustom_led_blink(struct timer_list *t){structcustom_led *led = from_timer(led, t, blink_timer);unsignedlong next_ms;switch (led->state) {case 0: /* 快闪:亮 */ gpio_set_value(led->gpio, 1); led->blink_count++; next_ms = FAST_BLINK_MS; /* 100ms 后灭 */ led->state = 1;break;case 1: /* 快闪:灭 */ gpio_set_value(led->gpio, 0);if (led->blink_count >= 6) { /* 快闪 3 次(亮+灭 各3次 = 6) */ led->blink_count = 0; led->state = 2; next_ms = SLOW_BLINK_MS; /* 进入长灭 */ } else { next_ms = FAST_BLINK_MS; led->state = 0; /* 继续快闪 */ }break;case 2: /* 长灭 → 回到快闪 */ led->blink_count = 0; led->state = 0; next_ms = FAST_BLINK_MS;break; }/* 重设定时器,继续循环 */ mod_timer(&led->blink_timer, jiffies + msecs_to_jiffies(next_ms));}/* probe 中初始化 */timer_setup(&led->blink_timer, custom_led_blink, 0);mod_timer(&led->blink_timer, jiffies + msecs_to_jiffies(FAST_BLINK_MS));/* remove 中 */del_timer_sync(&led->blink_timer);
对比 LED 子系统的 timer trigger:
timer trigger:固定占空比(delay_on / delay_off),适合简单闪烁- 自己写定时器:任意模式(摩尔斯码、呼吸灯模拟、告警序列),完全自由
unsetunset五、jiffies:内核的"心跳计数器"unsetunset
jiffies 是内核维护的全局变量,记录了系统自启动以来经历了多少次定时器节拍(tick)。
/* 时间转换宏 */msecs_to_jiffies(100); /* 100 毫秒 → N 个 jiffies */usecs_to_jiffies(500); /* 500 微秒 → N 个 jiffies */jiffies_to_msecs(10); /* 10 个 jiffies → 多少毫秒 *//* 时间比较(处理溢出) */time_before(jiffies, timeout); /* 等价于 jiffies < timeout */time_after(jiffies, timeout); /* 等价于 jiffies > timeout */time_before_eq(jiffies, timeout); /* 等价于 jiffies <= timeout */
永远不要直接比较两个 jiffies 值的大小(如 if (now > target))。jiffies 是 unsigned long,会溢出回绕。必须用 time_after / time_before 这类宏,它们内部处理了溢出。
HZ 和定时器精度的关系
HZ 是内核配置项,含义是"每秒多少次 tick":
ARM64 系统默认 CONFIG_HZ=250。所以 timer_list 的精度天花板是 4ms——如果你用 mod_timer(..., jiffies + 1),实际会在 0~4ms 之后触发,不是精确的 1ms。
unsetunset六、hrtimer:当 timer_list 精度不够时unsetunset
如果你需要亚毫秒级的定时精度(比如音频 DAC 的定时输出、电机的精确 PWM 控制),timer_list 不够用,需要 hrtimer。
#include<linux/hrtimer.h>#include<linux/ktime.h>structmy_dev {structhrtimerhr_timer;ktime_t period; /* 周期(纳秒) */};/* 回调:和 timer_list 的区别——返回 HRTIMER_RESTART 或 HRTIMER_NORESTART */staticenum hrtimer_restart my_hrtimer_callback(struct hrtimer *timer){structmy_dev *dev = container_of(timer, structmy_dev, hr_timer);/* 做该做的事 *//* 周期定时器:前进到下一个触发点 */ hrtimer_forward_now(timer, dev->period);return HRTIMER_RESTART;}/* probe 中初始化 */hrtimer_init(&dev->hr_timer, CLOCK_MONOTONIC, HRTIMER_MODE_REL);dev->hr_timer.function = my_hrtimer_callback;dev->period = ktime_set(0, 500000); /* 0 秒 + 500000 纳秒 = 500µs */hrtimer_start(&dev->hr_timer, dev->period, HRTIMER_MODE_REL);/* remove 中 */hrtimer_cancel(&dev->hr_timer); /* 安全删除,等同于 del_timer_sync */
hrtimer 的回调运行在硬中断上下文(和 request_irq 的顶半部一样),所以回调里不能休眠。这和 timer_list 的回调不同——timer_list 运行在软中断上下文,hrtimer 运行在硬中断上下文,限制更严格。
unsetunset七、三种定时器回调上下文对比unsetunset
unsetunset八、定时器使用中的三个坑unsetunset
1. 定时器从未取消就 rmmod
staticint __init my_init(void){ timer_setup(&my_timer, cb, 0); mod_timer(&my_timer, jiffies + HZ);return0;}staticvoid __exit my_exit(void){/* ❌ 忘了 del_timer!定时器可能会在模块卸载后触发 → use-after-free → oops */}/* ✅ 正确:exit 中必须 del_timer_sync */staticvoid __exit my_exit(void){ del_timer_sync(&my_timer);}
mod_timer 之后,module_exit 里必须 del_timer_sync。
2. 在定时器回调里 mod_timer 定时器自己(这是标准操作)
staticvoidcb(struct timer_list *t){structmy_dev *dev = from_timer(dev, t, timer);/* ✅ 在回调里 mod_timer 自己是完全合法的——这是实现周期任务的正确方式 */ mod_timer(&dev->timer, jiffies + msecs_to_jiffies(100));}
这不是递归——mod_timer 只是修改定时器的过期时间并重新插入内核的定时器链表,回调函数本身已经返回了。
3. del_timer vs del_timer_sync
/* delete_timer:通知内核"这个定时器别触发了"。 * 但如果定时器回调正在另一个 CPU 上运行,delete_timer 不会等它结束。 * * delete_timer_sync:等待回调完全跑完再返回。适用于 module_exit—— * 确保模块卸载时没有任何回调还在执行。 *//* 在驱动 remove 里一定要用 _sync 版 */del_timer_sync(&dev->timer); /* ✅ *//* 在中断上下文或持有 spin_lock 时不能用 _sync——它会休眠等待 */spin_lock_irqsave(&lock, flags);del_timer(&dev->timer); /* ✅ 在锁里面只能用非 sync 版 */spin_unlock_irqrestore(&lock, flags);
unsetunset九、Linux 4.19 / 5.10 / 6.1 版本差异unsetunset
定时器 API 在 4.15 经历了一次重构(timer_setup 替代 init_timer),后续版本保持稳定:
| | | |
|---|
timer_setup | | | |
mod_timer | | | |
hrtimer_init | | | |
msecs_to_jiffies | | | |
| | | |
老式 init_timer + timer->data | | | |
本文代码在三个版本上完全兼容,且全部使用 timer_setup + from_timer 新式接口。 如果你在维护老代码(4.14 以前),需要注意 init_timer + timer->data 的写法在新版本中会产生编译警告,建议统一升级到新接口。
unsetunset十、本系列完整技术路线图unsetunset
从最初的字符设备驱动开始,一路走到本文,我们把 LED 和按键两个"小零件"当作载体,走完了 Linux 驱动开发的整个核心知识链:
字符设备驱动 + ioremap → 软件框架 + 硬件操作设备树 + GPIO 子系统 → 硬件描述与代码分离LED 子系统 + sysfs 接口 → 内核框架帮你封装标准逻辑leds-gpio 零代码 + MISC 框架 → 能用内核代码就不写自己的输入子系统 + 按键驱动 → 从输出到输入,学会事件上报中断处理 + request_threaded_irq → 从轮询到中断,理解调度约束并发与同步 + spin_lock/mutex → 多核多线程下的数据安全内核定时器 + 去抖 + 闪烁 → 时间基准和延迟执行的优雅实现
这十个专题构成了嵌入式 Linux 驱动工程师的基本功。 以后你学 I2C、SPI、USB、DMA、DRM 等子系统时,底层用到的字符设备、设备树、中断、锁、定时器——全部在这十篇文章里。
unsetunset本文你学到了什么unsetunset
timer_list 核心 API —— timer_setup → mod_timer → del_timer_sync,生命周期管理from_timer 宏 —— 从 struct timer_list * 反推外层设备结构体(新式回调标准写法)- 定时器去抖 —— 比
msleep 更优雅:中断只设定时器,定时器跑完才上报,不阻塞底半部 - 自定义 LED 闪烁 —— 定时器 + 状态机 = 任意闪烁模式(告警灯、呼吸灯、摩尔斯码)
jiffies 和 HZ —— 内核心跳计数器,时间转换宏,time_after/time_before 防溢出hrtimer 入门 —— 纳秒级精度,硬中断上下文回调,适用高速场景- 三大上下文 —— timer_list(软中断) vs hrtimer(硬中断) vs threaded irq(进程上下文)
unsetunset接下来unsetunset
基础篇到此告一段落。下一篇将开启本系列的新阶段——Linux I2C 子系统,带你驱动 AT24C02 EEPROM 等经典 I2C 外设,理解 i2c_driver、i2c_client 和设备树的 reg 属性,以及如何使用 regmap API 简化 I2C 设备访问。这是我们第一次走进"真正的总线协议",也是通往复杂外设驱动的第一步。
关注「钱途无量嵌入式」,专注 Linux 驱动与 BSP 开发,每周硬核输出。
 10个月宝宝每天需要喝多少奶粉?