手把手教 - Arm Linux 上运行开源 HTTP 服务,交叉编译 libmicrohttpd
- 2026-10-11 05:33:38
引言
有没有遇到过这种场景:手里的 Arm Linux板子性能不错,想干点"联网"的活儿——比如接收臻识/海康摄像头 POST 上来的抓拍图片、给设备做个本地配置页面、或者搞个 OTA 升级接收端——结果一翻系统,发现根本没有现成的 HTTP 服务。
上 Nginx?杀鸡用牛刀。自己用 socket 手搓一个?解析 HTTP 报文、处理连接、管内存…… 用 libmicrohttpd HTTP开源库即可。
一、libmicrohttpd 库
它是 GNU 旗下、用纯 C 写的轻量级 HTTP 服务库。把它链进自己的程序,几行代码就能起一个 HTTP 服务,不用依赖任何外部 daemon。
为什么是它,而不是别的:
vs 自己写 socket:libmicrohttpd 已经把 HTTP 协议解析、连接管理、线程模型都封装好了,只写一个"收到请求怎么办"的回调函数。 vs Nginx / Apache:那是独立服务进程,体积大、配置重,嵌入式里塞进去不划算。 vs libevent / libuv:它们更偏底层事件循环,HTTP 语义还得自己补;libmicrohttpd 直接给 HTTP 语义。
它有几个嵌入式特别受用的特性:
支持 epoll与eventfd:在 Linux 上能用高效的多路复用,CPU 占用低——这点后面交叉编译时要特别注意。HTTPS 可选:纯 HTTP 场景零额外依赖;需要加密时再挂 mbedTLS/OpenSSL。 链接方式灵活:既能编成静态库(无板端依赖,拷过去就能跑),也能编成动态库(体积小、多程序共享)。 连接模型可选:单线程、线程池、每连接一线程,按需取用。
二、交叉编译:从 x86 到 aarch64
RK3568 是 64 位 Cortex-A55,架构是 aarch64。这里要注意:网上很多老教程用的是 32 位的 arm-linux-gnueabihf,RK3568 必须换成 aarch64-linux-gnu,否则编出来的东西上板直接跑不起来。
1. 加载工具链
# 把工具链加进 PATH(路径按你自己的安装位置改)export PATH=/home/user/Desktop/tools/gcc-arm-8.3-2019.03-x86_64-aarch64-linux-gnu/bin:$PATH# 统一设置编译器前缀export CC=aarch64-linux-gnu-gccexport CXX=aarch64-linux-gnu-g++export AR=aarch64-linux-gnu-arexport STRIP=aarch64-linux-gnu-strip# 验证一下:应看到 GCC 8.3.0,target 是 aarch64aarch64-linux-gnu-gcc -v2. 下载源码
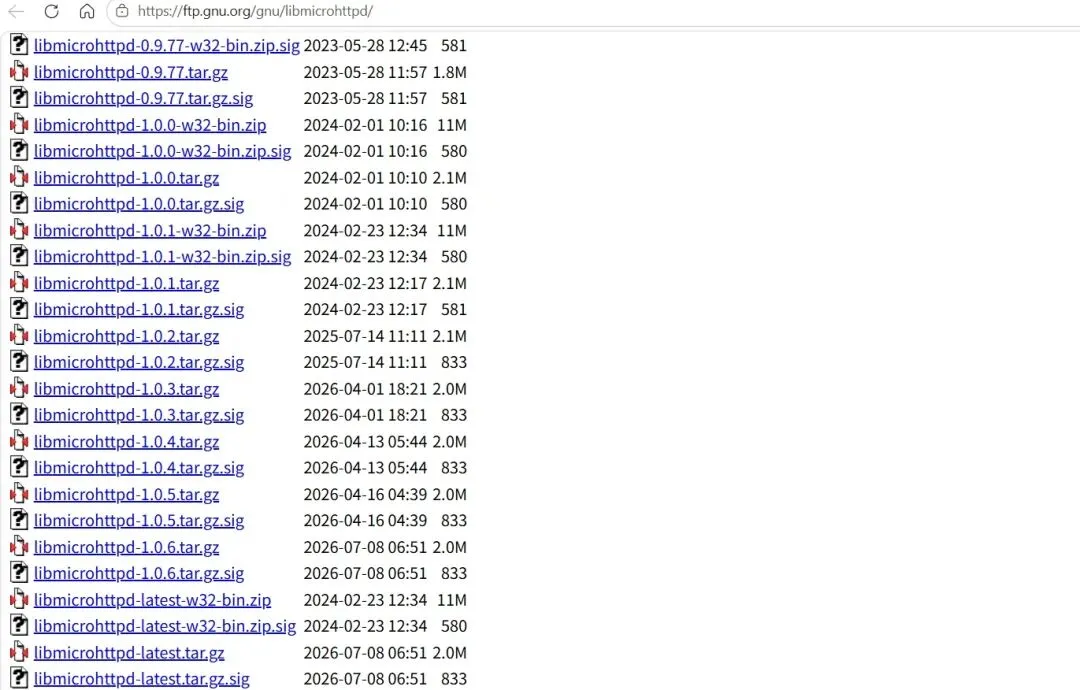
cd ~wget https://ftp.gnu.org/gnu/libmicrohttpd/libmicrohttpd-1.0.6.tar.gztar -zxvf libmicrohttpd-1.0.6.tar.gzcd libmicrohttpd-1.0.6版本号可换最新稳定版,地址在
https://ftp.gnu.org/gnu/libmicrohttpd/。
3. 配置(最关键的一步)
./configure \ --host=aarch64-linux-gnu \ --prefix=$(pwd)/install_rk3568 \ --enable-static=yes \ --enable-shared=yes \ --disable-doc \ --disable-examples \ --disable-tools \ --disable-tests \ --disable-https \ --disable-largefile \ mhd_cv_works_func_epoll_create=yes \ mhd_cv_works_func_eventfd=yes各参数含义:
--host=aarch64-linux-gnu | |
--prefix=xxx | |
--enable-static/--enable-shared | |
--disable-doc/examples/tools/tests | |
--disable-https | |
--disable-largefile |
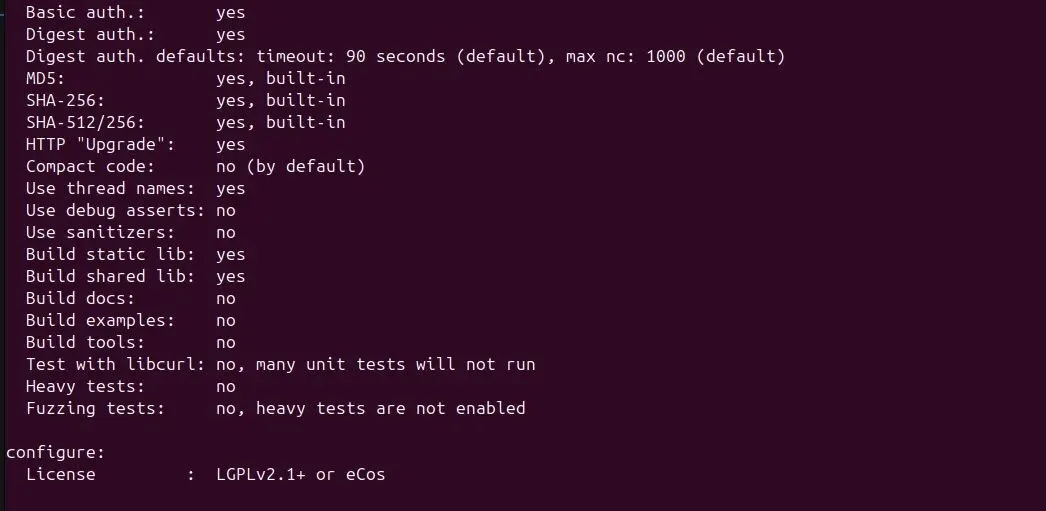
实战经验(重点!):
mhd_cv_works_func_epoll_create=yes和mhd_cv_works_func_eventfd=yes这两个 cache 变量,必须放在所有--选项之后、命令末尾。放前面 configure 会当普通参数忽略掉。为什么非要显式声明?因为交叉编译时,configure 没法在 x86 主机上真去跑 ARM 代码探测目标内核特性,默认会报"无法验证"的警告,而且
eventfd会被误关闭。RK3568 跑的是标准 Linux 内核(4.19+),epoll_create()和eventfd()都原生支持,显式写=yes既能消警告,又能确保特性启用。要是你确认内核被极简裁剪、确实没eventfd,就改成=no(同样能消警告,只是声明为不可用)。
4. 编译与安装
make -j$(nproc)make install完成后,install_rk3568/ 下会生成 include/ 和 lib/ 两个目录.
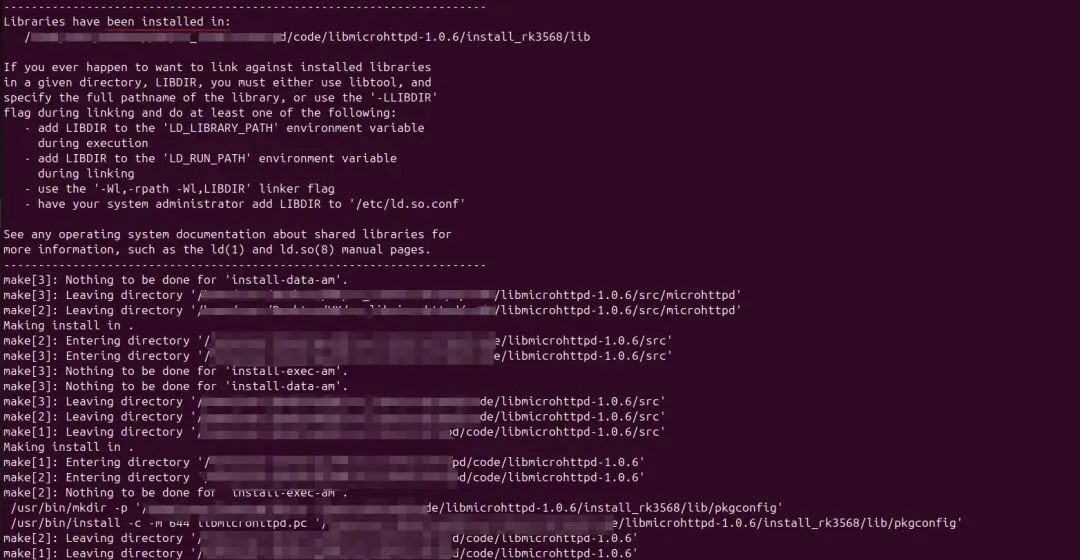
5. 验证产物架构
编完第一件事,确认库是 aarch64 的,免得上了板才发现问题:
file install_rk3568/lib/libmicrohttpd.so.12.62.4# 期望:... ELF 64-bit LSB shared object, ARM aarch64, ...# 静态库确认 Machine 是 AArch64aarch64-linux-gnu-readelf -h install_rk3568/lib/libmicrohttpd.a | head想再瘦个身,可以 strip 一下:
aarch64-linux-gnu-strip install_rk3568/lib/*.so*aarch64-linux-gnu-strip install_rk3568/lib/*.a三、集成到程序:静态 vs 动态
库编好了,怎么用到自己的 your_app.c 里?这里分两条路。
静态链接(强烈推荐,嵌入式无依赖)
aarch64-linux-gnu-gcc your_app.c \ -I./install_rk3568/include \ -L./install_rk3568/lib \ -lmicrohttpd -lpthread \ -static \ -o your_app_rk3568静态链接的好处:所有东西都打进一个二进制,拷到板子上不用操心库在不在。对现场部署的设备来说,这是最省心的。
动态链接(体积小,但要带库)
aarch64-linux-gnu-gcc your_app.c \ -I./install_rk3568/include \ -L./install_rk3568/lib \ -lmicrohttpd -lpthread \ -o your_app_rk3568第二个坑,记牢了:libmicrohttpd 依赖 pthread,
-lpthread必须写在-lmicrohttpd之后。链接器是从右往左解析符号的,顺序反了就会报"找不到 pthread 函数"。
动态链接编出来的程序,上板运行时要能找到 .so。
两种方式:
# 方式 A:设环境变量(简单,适合调试)LD_LIBRARY_PATH=/path/to/lib ./your_app_rk3568 8080# 方式 B:把库放到系统路径,并建好 SONAME 软链cp libmicrohttpd.so.12.62.4 /usr/lib/ln -sf /usr/lib/libmicrohttpd.so.12.62.4 /usr/lib/libmicrohttpd.so.12# 注意加载器要的是 libmicrohttpd.so.12(SONAME),不是带版本号的 .12.62.4四、示例
学完就能落地。下面这个 hikvision_recv.c(完整代码见源文档)做的事情很典型:在 RK3568 上监听 8080,接收摄像头 POST 上来的图片原始 body,按时间戳落盘,并用文件头魔数自动识别 JPEG/PNG。
核心就一个回调函数 ahc_upload,libmicrohttpd 会多次调用它来分段收数据:
// 阶段一:首次进入,初始化每连接上下文if (NULL == ctx) {if (strcmp(method, MHD_HTTP_METHOD_POST) != 0)return MHD_NO; // 只处理 POST ctx = calloc(1, sizeof(struct ConnContext)); ... *con_cls = ctx;return MHD_YES; // 等数据}// 阶段二:有 upload_data 时累积进缓冲区if (*upload_data_size > 0) {memcpy(ctx->buf + ctx->len, upload_data, *upload_data_size); ctx->len += *upload_data_size; *upload_data_size = 0; // 关键:清零告知 MHD 已消费return MHD_YES;}// 阶段三:upload_data_size == 0,上传完成,落盘并返回 {"result":"ok"}save_body(ctx);编译运行:
aarch64-linux-gnu-gcc hikvision_recv.c \ -I./install_rk3568/include -L./install_rk3568/lib \ -lmicrohttpd -lpthread -static -o hikvision_recvscp hikvision_recv root@<板子IP>:/usr/local/bin/# 板端:mkdir -p captures./hikvision_recv 8080摄像头侧(ISAPI)配一下:事件联动 → HTTP 上传 → http://<板子IP>:8080/upload,方法 POST,上传内容选"抓拍图片"。触发后,captures/ 里就会出现 cap_20260721_153045.jpg。
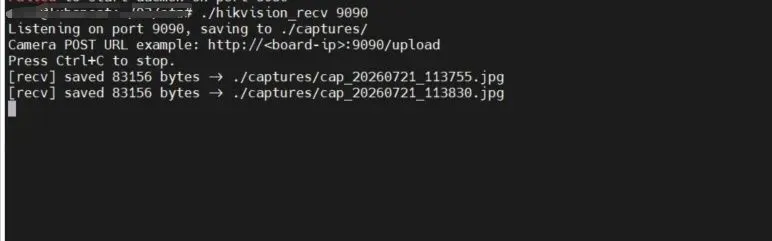
提示:示例直接落地原始 body。若摄像头以
multipart/form-data发送,需按Content-Type里的boundary拆边界;生产环境建议再加磁盘配额清理、文件名去重、HTTP 鉴权,以及用 systemd 守护进程化。
总结
架构要对准:RK3568 是 aarch64,工具链用 aarch64-linux-gnu,别套 32 位的arm-linux-gnueabihf。configure 收尾两个 cache 变量: mhd_cv_works_func_epoll_create=yes mhd_cv_works_func_eventfd=yes,放命令末尾,消警告还保特性。链接顺序: -lpthread必须跟在-lmicrohttpd之后。静态优先:嵌入式部署最省心,一个二进制拷过去就能跑。 动态别忘 SONAME:加载器要 libmicrohttpd.so.12,记得建软链或放/usr/lib。编完先 file验架构:确认是ARM aarch64再上板,避免白跑一趟。
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- 按照这方法学习 ,一个月轻松上手Python!
- 普通人用Python搞副业的邪修平台,周入2000,真的巨简单!!
- Python学习【213】:郑和没发现的数学,哥伦布也没发现,但微积分终究来了微积分:人类好奇心的终极胜利
- 自学Python第十天:列表和元组长得一样,到底怎么选?
- Python 量化实战:锤子线 + RSI 均值回归策略,能跑赢「买入持有」吗?
- 你的AI又双叒忘了你教过的话? 3个Python脚本,让它"教一次,记一辈子"
- AI 驾驭者|Python 双色球工具实战(16):项目收官调试,AI 帮你扩展新功能
- 从分析网页到保存数据:Python爬虫10步实战
- Python教程 Episode 19 - 并发与多线程深度实践
- Python排序常用写法汇总,终于有人讲明白了