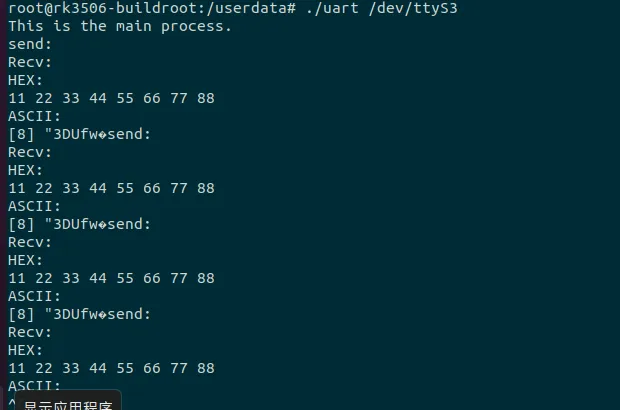
#include<termios.h>#include<unistd.h>#include<stdlib.h>#include<fcntl.h>#include<linux/kernel.h>#include<stdio.h>#include<pthread.h>#include<string.h>#include<sys/select.h>#include<sys/time.h>static uart_fd = 0;#define BUFF_LIMIT_OTHER 255char rev_buf[BUFF_LIMIT_OTHER];staticvoidset_baudrate(struct termios *opt, unsignedint baudrate){cfsetispeed(opt, baudrate);cfsetospeed(opt, baudrate);}staticvoidset_stopbit(struct termios *opt, char stopbit){if (stopbit == '1') { opt->c_cflag &= ~CSTOPB; }elseif (stopbit == '2') { opt->c_cflag |= CSTOPB; }else { opt->c_cflag &= ~CSTOPB; }}staticvoidset_data_bit(struct termios *opt, unsignedint databit){ opt->c_cflag &= ~CSIZE;switch (databit) {case8: opt->c_cflag |= CS8;break;case7: opt->c_cflag |= CS7;break;case6: opt->c_cflag |= CS6;break;case5: opt->c_cflag |= CS5;break;default: opt->c_cflag |= CS8;break; }}staticvoidset_parity(struct termios *opt, char parity){switch (parity) {case'N':case'n': opt->c_cflag &= ~PARENB;break;case'E':case'e': opt->c_cflag |= PARENB; opt->c_cflag &= ~PARODD;break;case'O':case'o': opt->c_cflag |= PARENB; opt->c_cflag |= ~PARODD;break;case'S':case's': opt->c_cflag &= ~PARENB; opt->c_cflag &= ~CSTOPB; opt->c_iflag |= INPCK;break;default: opt->c_cflag &= ~PARENB;break; }}intset_uart_attr(int baudrate, int databit, char stopbit,char parity, int vtime,int vmin){structtermios opt;tcgetattr(uart_fd, &opt);set_baudrate(&opt, baudrate);set_data_bit(&opt, databit);set_parity(&opt, parity);set_stopbit(&opt, stopbit); opt.c_cflag &= ~CRTSCTS; opt.c_cflag |= CLOCAL | CREAD; opt.c_iflag &= ~(IXON | IXOFF | IXANY); opt.c_oflag &= ~OPOST; opt.c_lflag &= ~(ICANON | ECHO | ECHOE | ISIG); opt.c_cc[VMIN] = vmin; opt.c_cc[VTIME] = vtime;tcflush (uart_fd, TCIFLUSH);return (tcsetattr (uart_fd, TCSANOW, &opt));}intget_uart_speed(int baudrate){int speed = 0;switch (baudrate) {case2400: speed = B2400;break;case4800: speed = B4800;break;case9600: speed = B9600;break;case19200: speed = B19200;break;case38400: speed = B38400;break;default:case115200: speed = B115200;break; }return speed;}staticintuart_init(int baudrate, int databit, char stopbit, char parity){returnset_uart_attr(get_uart_speed(baudrate), databit, stopbit, parity, 1, BUFF_LIMIT_OTHER);}staticvoidoutput_hex(char *buf, int len){int i;printf("HEX: \n");for(i = 0; i < len; i++) {printf("%x ", buf[i]); }printf("\n");}staticvoidoutput_ascii(char *buf, int len){printf("ASCII: \n");printf("[%d] %s", len, buf);}intuart_receive_thread(void){int r_count;int i;while(1) {memset(rev_buf, 0, sizeof(rev_buf)); r_count = read(uart_fd, rev_buf, sizeof(rev_buf));if(r_count > 0) {output_hex(rev_buf, r_count);output_ascii(rev_buf, r_count); } }}voiduart_send_thread(void){int s_count;char c = 0;char send_buf[8] = {0x11, 0x22, 0x33, 0x44, 0x55, 0x66, 0x77, 0x88};while (1) {sleep(2);printf("send: \n"); s_count = write(uart_fd, send_buf, 8); }}intmain(int argc, char **argv){pthread_t id_Uart_Receive, id_Uart_Send;int ret1, ret2; uart_fd = open(argv[1], O_RDWR | O_NOCTTY);if(uart_fd == -1) {printf("uart open failed!\n");exit(EXIT_FAILURE); }if(uart_init(9600, 8, 1, 'n') == -1) {printf("uart_init failed!\n");exit(EXIT_FAILURE); } ret1 = pthread_create(&id_Uart_Receive, NULL, (void *) uart_receive_thread, NULL); ret2 = pthread_create(&id_Uart_Send, NULL, (void *) uart_send_thread, NULL);if(ret1 != 0) {printf ("Create Uart_Receive_thread error!\n");close(uart_fd);exit (1); }if(ret2 != 0) {printf ("Create Uart_Send_thread error!\n");close(uart_fd);exit (1); }while(1) {printf("This is the main process.\n");usleep(-1); }pthread_join(id_Uart_Receive, NULL);pthread_join(id_Uart_Send, NULL);return0;}