【FPGA linux系列】:1.1什么是嵌入式 Linux 系统?(内容乱码修正)
- 2026-09-08 17:45:24
源码资源:
2、【CORDIC工程源码】
本节是整个教程的起点。我们会从"嵌入式系统"的基本概念讲起,逐步引出"嵌入式 Linux",并说明本项目的核心任务——为什么要"构建"一个系统镜像。
1.1.1 嵌入式系统的概念
定义
嵌入式系统(Embedded System) 是一种以应用为中心、以计算机技术为基础、软硬件可裁剪、对功能、可靠性、成本、体积、功耗有严格要求的专用计算机系统。
IEEE 给出的定义是:嵌入式系统是用于控制、监视或辅助设备、机器或工厂运行的装置(devices used to control, monitor, or assist the operation of equipment, machinery or plants)。
通俗地说:嵌入式系统是"藏"在某个产品里、专门完成特定任务的计算机。它不是为了通用计算而设计,而是为了某个具体应用而存在。
生活中的例子
本项目对应的是"工业示波器"这一类——一块基于 ZYNQ 的板卡,它本质上是一台"软件定义仪器"。
嵌入式系统的核心特征
- 专用性
只做一件事或一组相关的事,不做"通用计算" - 资源受限
CPU 算力、内存、存储都远小于 PC,必须精打细算 - 实时性
(部分场景):要求在确定时间内响应外部事件(如电机控制) - 高可靠性
常年开机运行,崩溃往往意味着设备失效 - 低功耗
很多设备靠电池供电,功耗是硬指标 - 软硬件协同
硬件为应用定制,软件针对硬件优化
1.1.2 嵌入式操作系统:从裸机到 Linux
不是所有嵌入式系统都需要操作系统。按复杂度可以分为三档:
第一档:裸机(Bare Metal)
没有操作系统,程序直接跑在芯片上 通常是一个 while(1)主循环 + 中断处理适用于:8 位 / 16 位 MCU(如 STM8、8051)、任务单一的场景
// 典型的裸机程序结构intmain(void) { hardware_init(); // 初始化硬件while (1) { // 永远循环 read_sensor(); // 读传感器 do_something(); // 处理 delay_ms(10); // 延时 }}第二档:RTOS(实时操作系统)
有一个轻量内核,提供任务调度、信号量、队列等 仍是"单地址空间",没有 MMU(内存管理单元),没有 Linux 那样的进程隔离 代表:FreeRTOS、RT-Thread、μC/OS-III、Zephyr 适用于:中等复杂度、有实时性要求的场景(无人机飞控、工业控制)
第三档:嵌入式 Linux
运行完整的 Linux 内核,有 MMU、进程、虚拟内存、文件系统、网络协议栈 功能强大,但占用资源也多(至少几十 MB 内存) 适用于:需要网络、图形界面、复杂应用、丰富驱动的场景
三者的资源需求对比(量级):
1.1.3 嵌入式 Linux 的组成
一个可启动的嵌入式 Linux 系统由 四个部分 组成。这是理解后续所有构建脚本的基础:
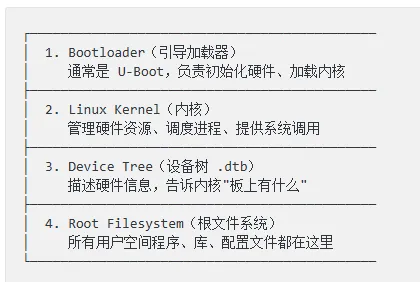
各部分详解
① Bootloader
上电后第一个执行的程序 ZYNQ 的启动链实际是: BootROM → FSBL → U-Boot- BootROM
固化在芯片内的只读代码,根据启动模式引脚(SD / QSPI / JTAG)选择从哪里读 - FSBL
(First Stage Bootloader):Xilinx 提供,在 Vivado 里生成,负责初始化 PS(处理系统)和加载下一级 - U-Boot
业界最流行的嵌入式 Bootloader,负责加载 Linux 内核 本项目中,FSBL + U-Boot(可选 bitstream)被打包成 BOOT.BIN,放在 SD 卡的 boot 分区
② Linux Kernel
内核是操作系统的核心,负责 CPU 调度、内存管理、设备驱动、文件系统、网络 嵌入式内核通常经过裁剪(通过 make menuconfig),只编译需要的功能,减小体积
③ Device Tree
设备树是一种数据结构,用文本描述硬件(CPU、总线、外设、地址、中断) 源文件 .dts,编译后得到.dtb(二进制),由 U-Boot 传给内核为什么需要它?因为同一个内核二进制要能跑在多种板子上,硬件差异交给设备树描述,而不是写死在代码里 本项目中 .dtb文件放在 boot 分区,启动时由 U-Boot 加载
④ Root Filesystem
内核启动后挂载的第一个文件系统( /)包含: /bin(命令)、/lib(库)、/etc(配置)、/usr(程序)、/home(用户目录)等本项目用 Ubuntu Base(armhf 架构)作为根文件系统的基础,再定制化安装各类工具
四者的关系:一次完整的启动
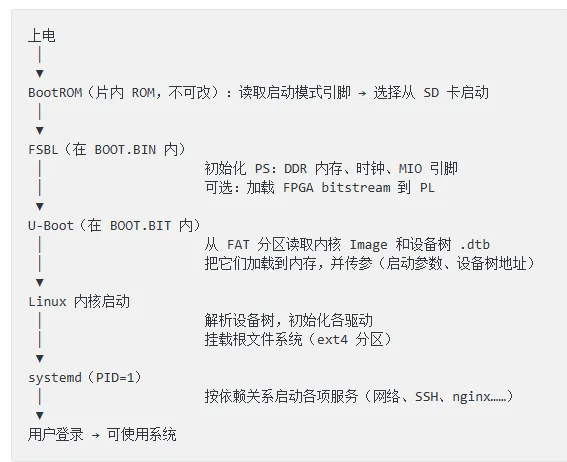
1.1.4 嵌入式 Linux 与桌面 Linux 的区别
很多人会问:既然都是 Linux,为什么不能直接把 PC 上的 Ubuntu 装到板子上?原因如下:
| 交叉编译+ 镜像打包 | ||
apt install 即可 |
关键概念:交叉编译(Cross Compilation)
为什么需要交叉编译?
目标板(ARM)算力弱、内存小,直接在上面编译内核会非常慢,甚至编译不了 所以我们在性能强大的 x86 主机上编译 ARM 程序,这叫"交叉编译"
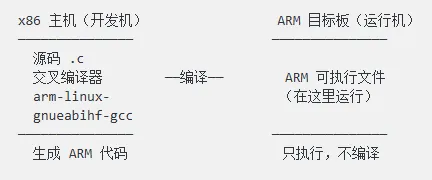
本项目除了用交叉编译器编译内核模块外,还用了另一种巧妙方式——
QEMU 用户态模拟 + chroot,这让我们能直接在 x86 主机上"运行" ARM 版的 apt-get来安装软件,相当于在 PC 里"虚拟"出一台 ARM 机器。这种方式将在第 2.4 节详细讲解。
1.1.5 为什么需要"构建"系统
PC 安装 vs 嵌入式构建
在 PC 上安装 Ubuntu 非常简单:
下载 ISO 镜像 → 用 Rufus/balenaEtcher 刻录到 U 盘 → 从 U 盘启动 → 运行安装程序 → 完成
但嵌入式系统不能这么做,原因有三:
① 硬件架构不同
PC 是 x86_64,ISO 里的程序是 x86 机器码 ZYNQ 是 ARMv7-A,根本无法执行 x86 程序 必须准备 ARM 版本的系统
② 启动方式不同
PC 用 BIOS/UEFI + GRUB,从硬盘启动 ZYNQ 用 BootROM + FSBL + U-Boot,从 SD 卡的 FAT 分区启动 不能照搬 PC 的 ISO 启动流程
③ 需要深度定制
板子上的硬件(ADC、DAC、FPGA、GPIO)需要专用驱动 需要一些专用的服务(nginx、SCPI、sockproc) 需要 WiFi AP 模式、看门狗、Jupyter 等特殊配置 通用 ISO 无法满足这些需求
本项目的核心任务
在 x86 主机上,制作一个 7.4GB 的 .img 镜像文件, 它包含完整的 ARM 版 Ubuntu 系统,可以用 dd 命令直接写入 SD 卡,插入 ZYNQ 板卡上电即可启动运行。
这个 .img 文件相当于一张"虚拟 SD 卡",它的字节布局和真实 SD 卡完全一致:
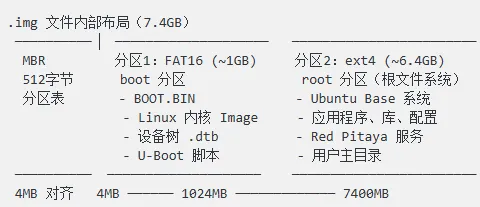
写入 SD 卡的命令(在 Linux 主机上):
# /dev/sdX 替换为 SD 卡的实际设备名(务必确认,别写错盘!)sudo ddif=red_pitaya_OS_3.00.img of=/dev/sdX bs=4M conv=fsync status=progresssync1.1.6 常见的嵌入式 Linux 构建方法
业界有几种主流的嵌入式 Linux 构建方案,本项目采用的是其中一种"轻量定制"路线:
| Buildroot | ||||
| Yocto Project | ||||
| LFS | ||||
| 发行版 Base + chroot | apt |
本项目方案为什么这样选?
- 软件丰富
Ubuntu 仓库有数万个 armhf 包, apt install即用,省去交叉编译每个库的麻烦 - 生态继承
Python、Jupyter、numpy、nginx 等都能直接安装,Red Pitaya 的 Bazaar 应用依赖这些 - 构建简单
不需要学 Yocto 的 recipe 语法,会用 shell 脚本就能定制 - 代价
镜像较大(~7.4GB),不如 Buildroot 精简——但对 Red Pitaya 这类"仪器"应用是可接受的
这就是为什么本项目的脚本里有大量
apt-get install和chroot操作——它本质上是在一个"虚拟的 ARM Ubuntu"里装软件,然后把整个文件系统打包成镜像。
1.1.7 本节小结
.img,含 Ubuntu 24.04 armhf 系统,可写 SD 卡启动 | |
✨ 如果本文对你有帮助
点赞支持,让更多人看到 收藏起来,随时查阅 留言讨论,分享你的使用经验 关注我们,获取更多嵌入式实战干货 感谢阅读!我们下一篇文章见!
推荐合集阅读
👇
下载资料请扫码进小程序,正在内测中.......
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- 职场人做数据分析,不用学Python了
- Python 基础|5 大基础数据类型一次性搞懂
- 投研帮 | 用Python搭建个人金融日报,每天早上自动推送到微信
- 如何在树莓派上用 PyQt 编写 Python 图形界面程序?
- VB / Python / SQL 三语言对照
- 这10个Python编程习惯,让你的代码质量提升一个台阶
- 再也忍受不了缓慢的 MicroPython 了?最高 3.5 倍性能!PikaPython v2 开始预览!
- 每天学一个Linux命令系列(进阶篇8):traceroute/mtr - 网络慢在哪一跳?路由追踪抓真凶
- Steam 用户中使用 Linux 比例超过 4%
- Linux命令速查 -- Nano 文本编辑器速查表