Python与Verilog实现卡尔曼滤波器 —— 机器人位置估计
- 2026-10-11 07:00:44
一、引言:为什么机器人需要卡尔曼滤波?
想象你开发了一个可以在树林里自主导航的机器人。为了知道它的实时位置,你在机器人上安装了GPS传感器,但GPS的精度大约为10米——在布满沟壑和悬崖的树林里,10米的误差足以让机器人坠入深渊。
此时,你还可以获取一些额外的运动信息:里程计可以记录机器人的行走距离,惯性测量单元(IMU)可以感知姿态变化。但这些传感器同样存在噪声和漂移。GPS告诉了你"大概在哪",里程计告诉了你"走了多远",但两者都不完美。
卡尔曼滤波(Kalman Filter) 的核心思想正是:综合利用所有可用的信息,根据其本身的噪声特性分配权重,得到一个比任何单一估计都更准确的结果。
本文将从原理出发,分别用 Python(浮点运算,算法验证) 和 Verilog(定点运算,硬件加速) 实现一维卡尔曼滤波器,用于机器人位置估计。
二、卡尔曼滤波的五大核心公式
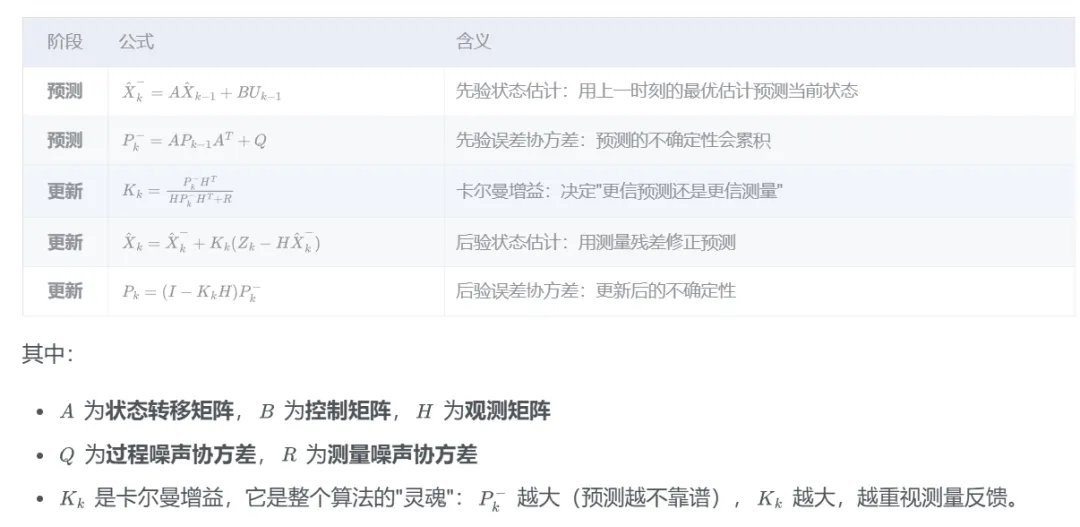
卡尔曼滤波是一种最优线性递归估计算法,由预测(Prediction)和更新(Update)两个阶段组成,共五个核心公式:
对于线性离散系统,卡尔曼滤波通过以下五个公式递归运行:
三、以机器人为例卡尔曼公式实现和说明
下面我们用一个例子来说明上述卡尔曼滤波公式的内在逻辑。
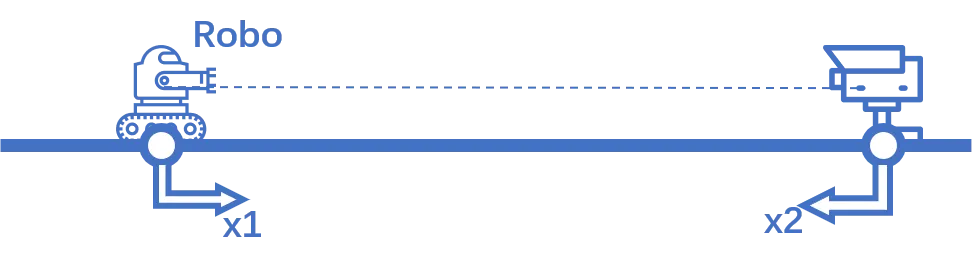
假如我们有一台轮式机器人 Robo 如图所示,它只能够进行一维直线运动。
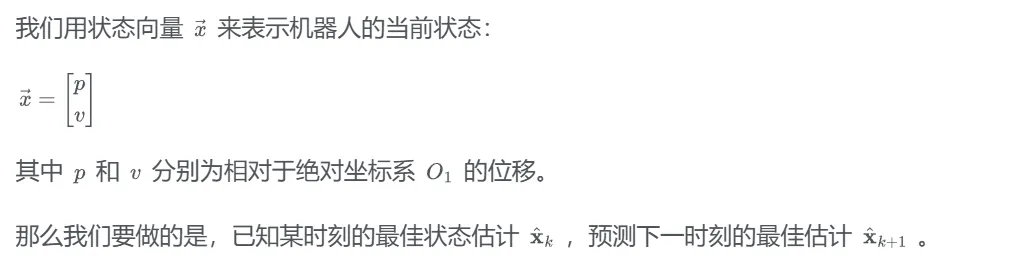
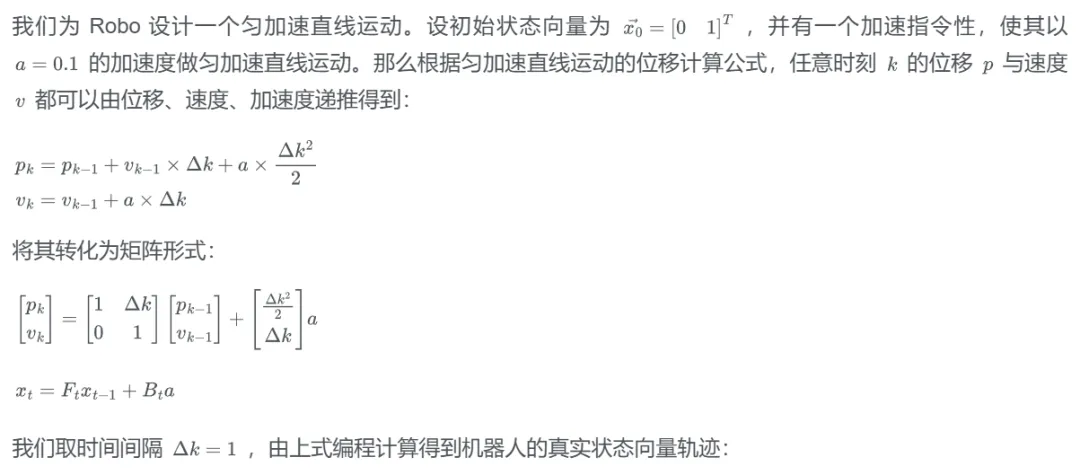
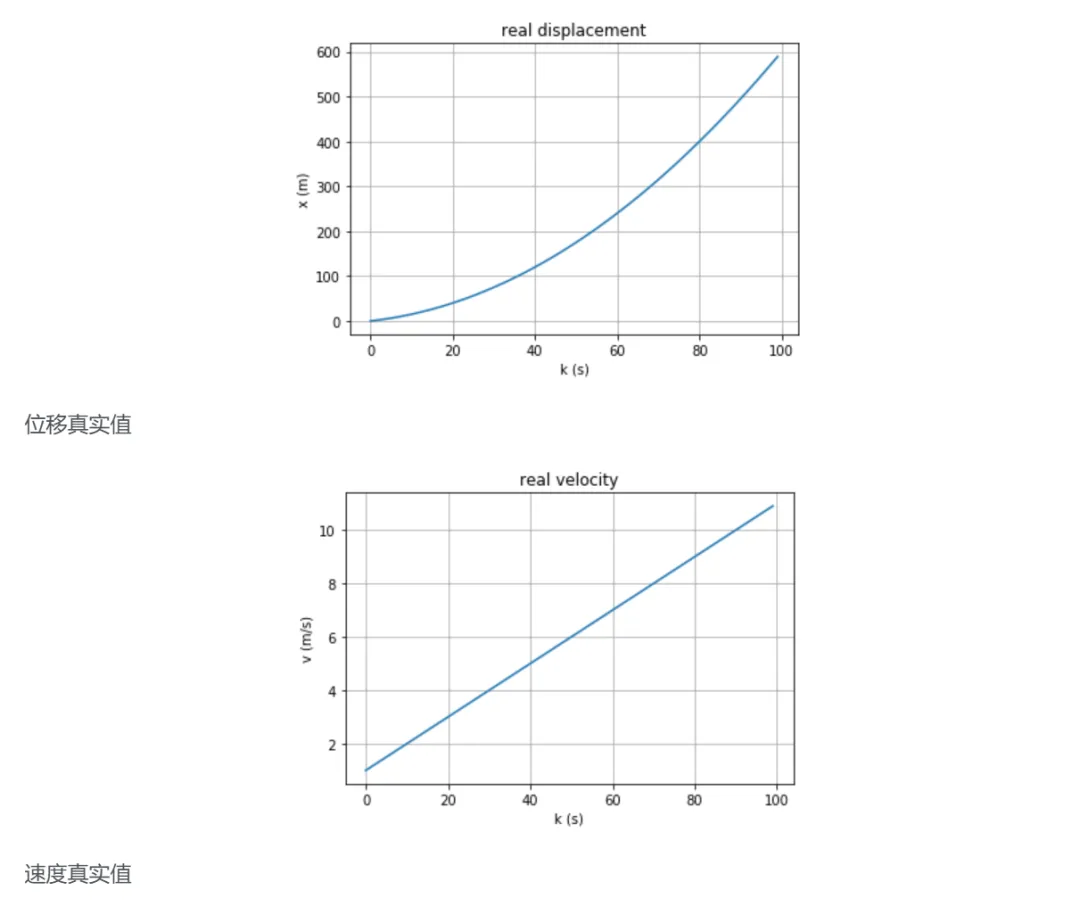
设计运动
import numpy as np
import math
import matplotlib.pyplot as plt
if __name__=="__main__":
## 1.设计一个匀加速直线运动,以观测此运动
X_real = np.mat(np.zeros((2, 100))) # 空矩阵,用于存放真实状态向量
X_real[:, 0] = np.mat([[0.0], # 初始状态向量
[1.0]])
a_real = 0.1# 真实加速度
F = np.mat([[1.0, 1.0], # 状态转移矩阵
[0.0, 1.0]])
Q = np.mat([[0.0001, 0.0], # 状态转移协方差矩阵,我们假设外部干扰很小
[0.0, 0.0001]])
B = np.mat([[0.5], # 控制矩阵
[1.0]])
for i in range(99):
X_real[:, i + 1] = F * X_real[:, i] + B * a_real # 计算真实状态向量
X_real = np.array(X_real)
fig = plt.figure(1)
plt.grid()
plt.title('real displacement')
plt.xlabel('k (s)')
plt.ylabel('x (m)')
plt.plot(X_real[0, :])
plt.show()
fig = plt.figure(2)
plt.grid()
plt.title('real velocity')
plt.xlabel('k (s)')
plt.ylabel('v (m/s)')
plt.plot(X_real[1, :])
plt.show()
X_real = np.mat(X_real)
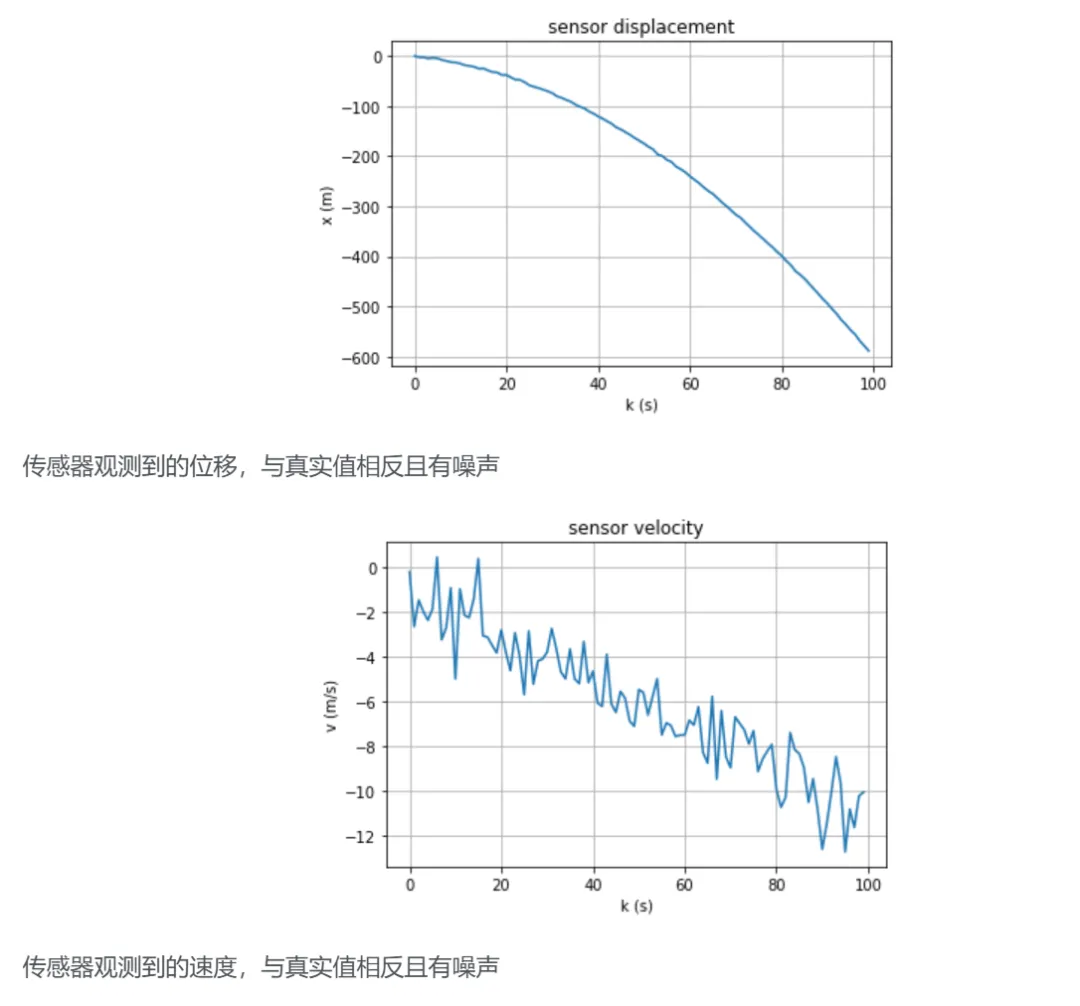
传感器的观测值
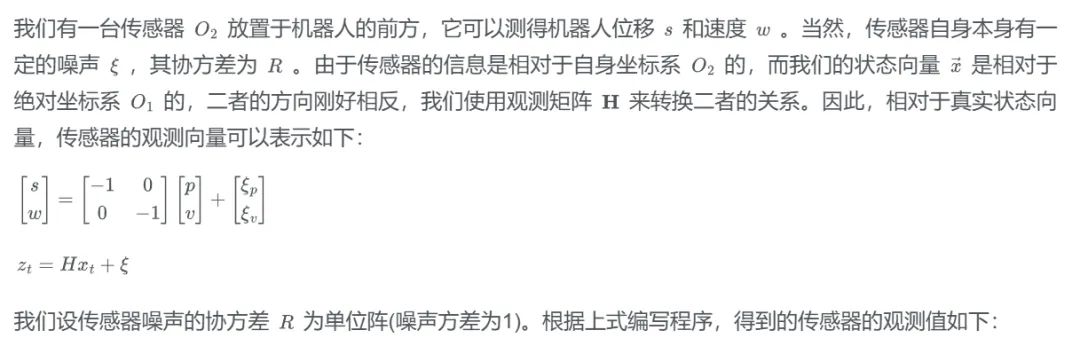
## 2.建立传感器观测值
z_t = np.mat(np.zeros((2, 100))) # 空矩阵,用于存放传感器观测值
H = np.mat(np.zeros((2, 2)))
H[0, 0], H[1, 1] = -1.0, -1.0
noise = np.mat(np.random.randn(2,100)) # 加入位移方差为1,速度方差为1的传感器噪声
R = np.mat([[1.0, 0.0], # 观测噪声的协方差矩阵
[0.0, 1.0]])
for i in range(100):
z_t[:, i] = H * X_real[:, i] + noise[:, i]
z_t = np.array(z_t)
fig = plt.figure(3)
plt.grid()
plt.title('sensor displacement')
plt.xlabel('k (s)')
plt.ylabel('x (m)')
plt.plot(z_t[0, :])
plt.show()
fig = plt.figure(4)
plt.grid()
plt.title('sensor velocity')
plt.xlabel('k (s)')
plt.ylabel('v (m/s)')
plt.plot(z_t[1, :])
plt.show()
z_t = np.mat(z_t)
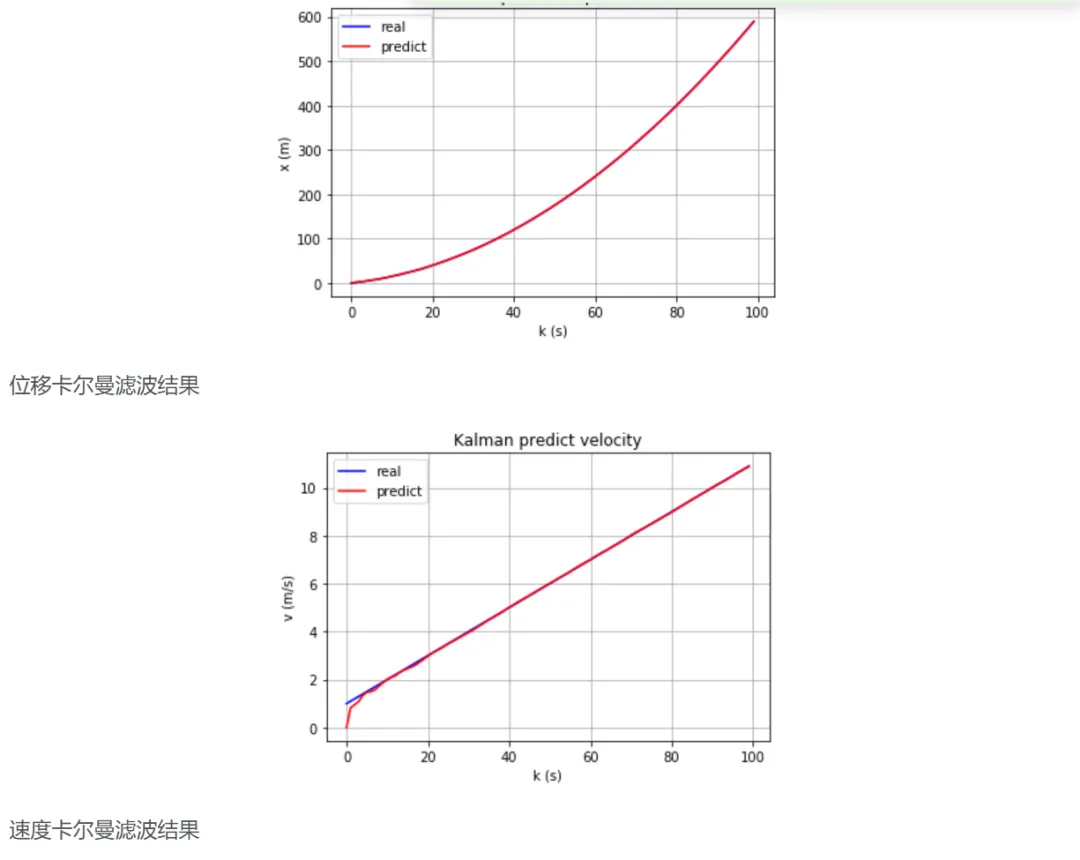
卡尔曼滤波
前两步的操作主要是为了获取数据,现在我们利用预测和更新公式对以上数据进行卡尔曼滤波:
## 3.执行线性卡尔曼滤波
Q = np.mat([[1.0, 0.0], # 状态转移协方差矩阵,我们假设外部干扰很小,
[0.0, 1.0]])# 转移矩阵可信度很高
# 建立一系列空序列用于储存结果
X_update = np.mat(np.zeros((2, 100)))
P_update = np.zeros((100, 2, 2))
X_predict = np.mat(np.zeros((2, 100)))
P_predict = np.zeros((100, 2, 2))
P_update[0, :, :] = np.mat([[1.0, 0.0], # 状态向量协方差矩阵初值
[0.0, 1.0]])
P_predict[0, :, :] = np.mat([[1.0, 0.0], # 状态向量协方差矩阵初值
[0.0, 1.0]])
for i in range(99):
# 预测
X_predict[:, i + 1] = F * X_update[:, i] + B * a_real
P_p = F * np.mat(P_update[i, :, :]) * F.T + Q
P_predict[i + 1, :, :] = P_p
# 更新
K = P_p * H.T * np.linalg.inv(H * P_p * H.T + R) # 卡尔曼增益
P_u = P_p - K * H * P_p
P_update[i + 1, :, :] = P_u
X_update[:, i + 1] = X_predict[:, i + 1] + K * (z_t[:, i + 1] - H * X_predict[:, i + 1])
X_update = np.array(X_update)
X_real = np.array(X_real)
fig = plt.figure(5)
plt.grid()
plt.title('Kalman predict displacement')
plt.xlabel('k (s)')
plt.ylabel('x (m)')
plt.plot(X_real[0, :], label='real', color='b')
plt.plot(X_update[0, :], label='predict', color='r')
plt.legend()
plt.show()
fig = plt.figure(6)
plt.grid()
plt.title('Kalman predict velocity')
plt.xlabel('k (s)')
plt.ylabel('v (m/s)')
plt.plot(X_real[1, :], label='real', color='b')
plt.plot(X_update[1, :], label='predict', color='r')
plt.legend()
plt.show()
X_update = np.mat(X_update)
X_real = np.mat(X_real)
四、Verilog实现:定点运算与硬件加速
当我们需要将卡尔曼滤波部署到FPGA或ASIC上时,Python的浮点运算就不再适用。硬件实现需要考虑:定点数表示、流水线设计、时序约束和资源复用。附件中的Verilog代码展示了一个轻量级、10级流水线的卡尔曼滤波器实现。
4.1 系统架构
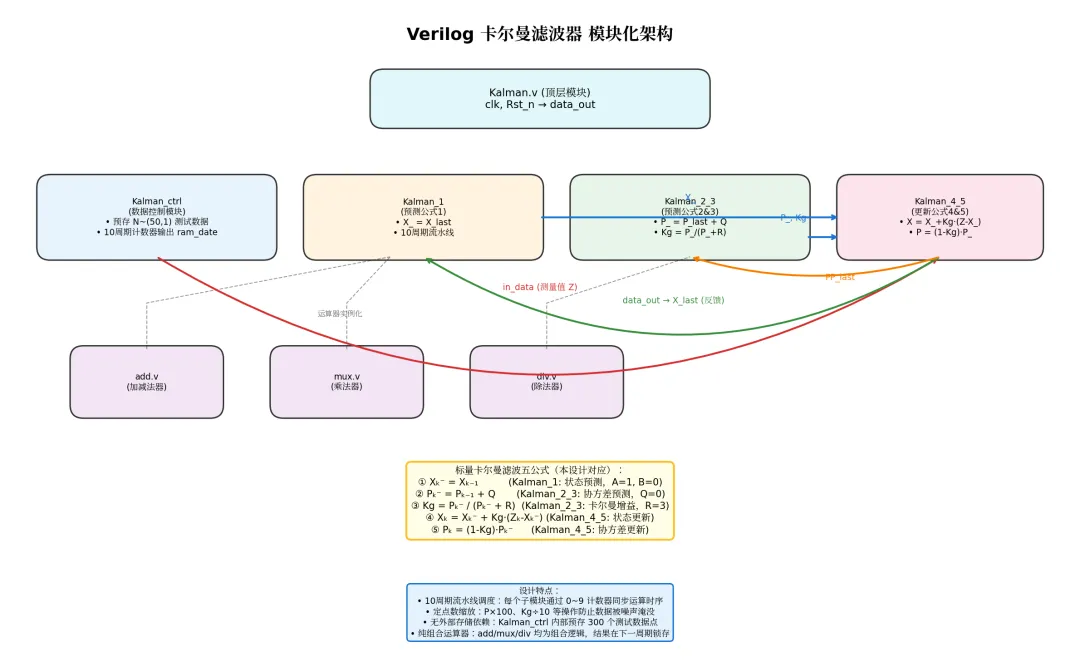
整个系统分为5个模块:
Kalman | ||
Kalman_1 | X^- | |
Kalman_2_3 | P^- 并计算增益 Kg | |
Kalman_4_5 | X 和协方差 P | |
Kalman_ctrl |
以及3个共享运算器:add(加减法)、mux(乘法)、div(除法)。
4.2 核心代码解析
(1)Kalman_1:状态预测(公式1)
module Kalman_1(
input clk_50M,
input Rst_n,
input [15:0] X_last, // t-1时刻的后验估计
input [15:0] B_X_last, // 控制输入(预留,当前为0)
output reg [15:0] X_ // t时刻的先验估计
);
// 流水线计数 0~9
always@(posedge clk_50M or negedge Rst_n) begin
if(!Rst_n)
X_ <= 16'd0;
else begin
case (Count)
4'd1: begin
X_ <= X_last; // X^- = X_last(简化模型)
end
// ... 其他时钟周期可用于更复杂的预测
endcase
end
end
endmodule
设计要点:当前实现为简化模型,直接令 X^- = X_last。B_X_last 预留了控制输入接口,可扩展为带速度项的运动模型。
(2)Kalman_2_3:协方差预测与增益计算(公式2、3)
module Kalman_2_3(
input clk_50M,
input Rst_n,
input [15:0] P_last,
output reg [15:0] P_,
output reg [15:0] Kg
);
reg [15:0] Q_error = 0; // 系统过程协方差
reg [15:0] R_error = 3; // 测量噪声协方差
always@(posedge clk_50M or negedge Rst_n) begin
case (Count)
4'd1: begin
ADD_sub <= 1'd1; // 加法
ADD_dataa <= P_last * 'd100; // P_last 放大100倍
ADD_datab <= Q_error; // + Q
end
4'd2: begin
P_ <= ADD_result; // P^-(仍放大100倍)
ADD_dataa <= ADD_result / 'd10; // 缩小10倍
ADD_datab <= R_error * 'd10; // R 放大10倍
end
4'd3: begin
DIV_dataa <= P_; // 被除数 = P^-(×100)
DIV_datab <= ADD_result; // 除数 = P^-/10 + R×10
end
4'd4: begin
Kg <= DIV_result; // Kg = P^- / (P^- + R)
P_ <= P_ / 'd100; // P^- 恢复原始量级
end
endcase
end
endmodule
定点数与缩放处理:这是硬件实现中最关键的部分。由于16位定点数无法直接表示小数,代码采用了缩放因子(Scaling Factor)策略:
P_last * 100:将协方差放大100倍,避免小数被截断 R_error * 10:测量噪声放大10倍 最终 Kg的计算结果也需要在后续模块中相应缩放
// 在Kalman_4_5中处理缩放还原
MULT_datab <= ADD_result / 'd10; // 乘法结果缩小10倍
ADD_datab <= Kg / 10; // Kg缩小10倍用于1-Kg计算
(3)Kalman_4_5:状态与协方差更新(公式4、5)
module Kalman_4_5(
input clk_50M,
input Rst_n,
input [15:0] in_data, // 测量值 Z
input [15:0] X_, // 先验估计
input [15:0] P_, // 先验协方差
input [15:0] Kg, // 卡尔曼增益
output reg [15:0] X, // 后验估计
output reg [15:0] P // 后验协方差
);
always@(posedge clk_50M or negedge Rst_n) begin
case (Count)
4'd2: begin
// 计算 |Z - X^-|,通过比较大小确定减法顺序
if(in_data > X_) begin
ADD_dataa <= in_data;
ADD_datab <= X_;
end else begin
ADD_dataa <= X_;
ADD_datab <= in_data;
end
end
4'd5: begin
MULT_dataa <= Kg;
MULT_datab <= ADD_result; // Kg * |Z - X^-|
end
4'd6: begin
// 根据in_data和X_的大小关系,决定加或减
if(in_data > X_)
ADD_sub <= 1'd1; // 加法:X = X^- + Kg*(Z-X^-)
else
ADD_sub <= 1'd0; // 减法:X = X^- - Kg*(X^- - Z)
ADD_dataa <= X_;
ADD_datab <= MULT_result / 'd10;
end
4'd7: begin
X <= ADD_result; // 输出更新后的状态
ADD_dataa <= 16'd1;
ADD_datab <= Kg / 10; // 1 - Kg/10
end
4'd8: begin
MULT_dataa <= P_;
MULT_datab <= ADD_result; // P = P^- * (1 - Kg)
end
4'd9: begin
P <= MULT_result; // 输出更新后的协方差
end
endcase
end
endmodule
有符号数处理技巧:由于Verilog中 [15:0] 默认是无符号数,代码巧妙地通过先取绝对值做减法,再根据大小关系决定加减,避免了有符号数运算的复杂性。
(4)Kalman_ctrl:数据源控制
该模块模拟了传感器数据源。实际应用中,这里可以替换为ADC接口、串口接收或传感器总线(如I2C/SPI)。
4.3 10级流水线时序
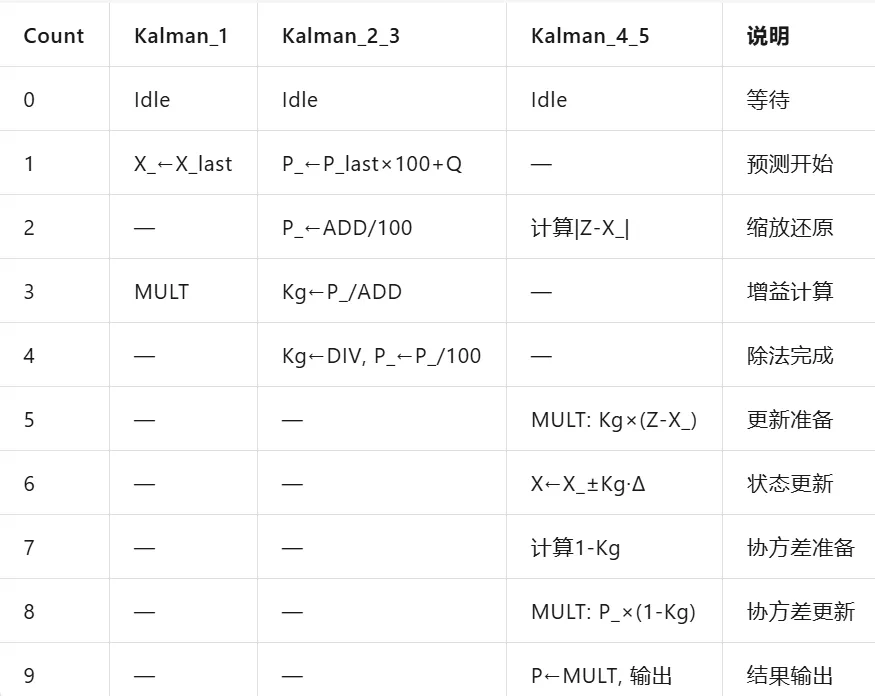
每个滤波周期 = 10个时钟周期 @ 50MHz = 200ns,即每秒可处理500万次滤波迭代,这是硬件加速相比软件的巨大优势。
五、Python vs Verilog:对比分析
| 数据表示 | ||
| 运算精度 | ||
| 执行速度 | ||
| 资源消耗 | ||
| 开发难度 | ||
| 适用场景 | ||
| 可移植性 |
关键差异——定点数缩放:
Python中可以直接写 Kg = P_pred / (P_pred + R),而Verilog中必须手动管理数值范围:
# Python:自然优雅
Kg = P_pred / (P_pred + R) # 0.09...
X = X_pred + Kg * (z - X_pred)
// Verilog:需要精心设计的缩放
// P_last * 100 -> ADD -> /100 -> DIV -> Kg
// Kg / 10 -> MULT -> /10 -> ADD -> X
这种"不优雅"是硬件实现的代价,但也是达到实时性能的必要手段。
六、总结
卡尔曼滤波是机器人状态估计的基石算法。本文从机器人位置估计这一经典场景出发:
- 原理层面
:梳理了卡尔曼滤波的五大核心公式,阐明了预测与更新的闭环逻辑。 - Python层面
:利用浮点运算实现了算法原型,验证了滤波器对噪声的抑制效果和增益收敛特性。 - Verilog层面
:设计了10级流水线的定点数实现,通过缩放因子策略在16位位宽下完成了滤波运算,达到了200ns/次迭代的实时性能。
两种实现方式各有其用:Python用于"想清楚",在算法层面验证正确性;Verilog用于"跑得快",在硬件层面实现实时处理。在实际工程中,通常先用Python/MATLAB进行算法仿真和参数整定,再将验证通过的算法移植到Verilog/VHDL进行硬件部署——这正是从算法到芯片的完整开发流程。
工程参考代码清单
Python仿真代码
见上文第三节完整代码,
Verilog完整工程文件
点击下方阅读原文
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- Python大数据毕设推荐:基于Hadoop+Django的医学数据分析系统源码 毕业设计 选题推荐 毕设选题 数据分析 源码 机器学习 深度学习
- 第二十二届脑电与机器学习专题实战班(Python版,2026.8.25-2026.8.29,录播视频课程学习 + 直播答疑辅导)
- GMTSAR Python 版本正式发布
- OpenAI 推出 ChatGPT Linux 桌面预览;研究称专有模型加密推理轨迹可被跨模型解码|Ainfinity AI 资讯一日总结
- Python 太慢?Mojo 1.0 用编译器技术让 AI 代码飞起来
- WorkBuddy 结合 Python完成商品库存管理系统
- 35岁转技术?吃透 Linux 命令搞定面试实操
- Python团队解散了...
- PHP 如何识别手机、爬虫、浏览器?这个开源库帮你少写上千行正则
- Python 帮你做"排版美工"——自动化生成格式化 Excel 报表