源码技术
php
java
python
Linux
行业商讯
当前位置:
首页
>
java
>智能制造⼯⼚ ABB 机器⼈编程实验
智能制造⼯⼚ ABB 机器⼈编程实验
2026-10-22 05:12:46
智能制造⼯⼚ ABB 机器⼈编程实验
已关注
关注
重播
分享
赞
视频详情
机器⼈编程分为⽰教,离线和⾃主编程。在虚拟的三维环境中设置机器⼈的轨迹,验证其正 确性和安全性,然后将程序传⼊到实体进⾏执⾏,这种⽅法叫做离线编程。
⽆论是在虚拟还是在现实的环境中,在进⾏机器⼈的所有操作之前,我们要通过⼿动模式将 机器⼈调⾄安全点。在调⾄安全点之后,打开上位机的 ABBVisionLab 软件,建⽴相机和机械 ⼈的通讯以及相机的实时监测。然后点击 PLC 触摸屏上想要进⾏的实验,机械⼈便可根据传⼊ 的程序进⾏⾃主运⾏。
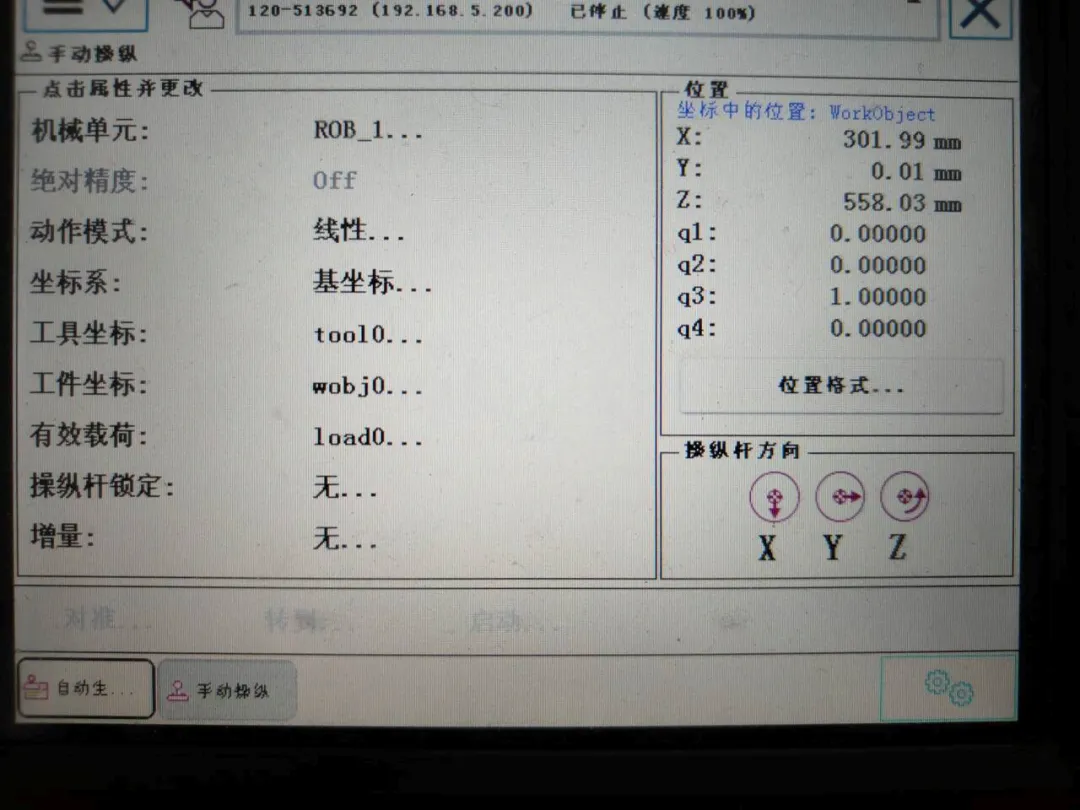
图1 使⽤⽰教器FlexPendant的⼿动操纵功能
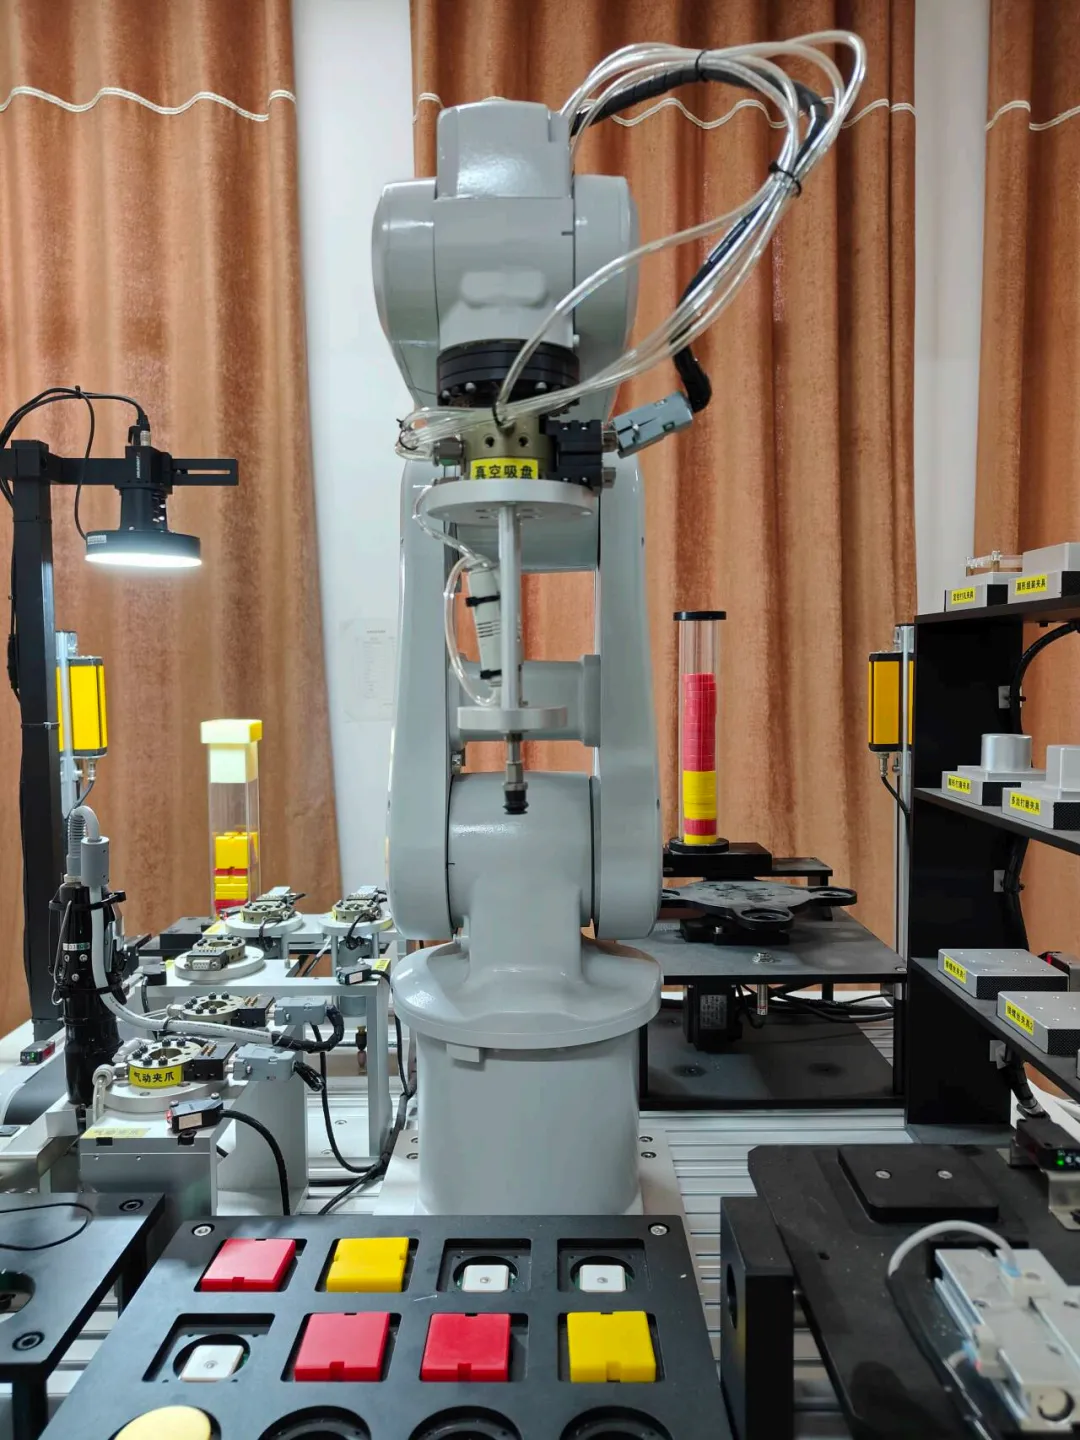
图2 机器⼈的HOME点
如图 2 所⽰,这是机器⼈的初始点(HOME),也叫做安全点。
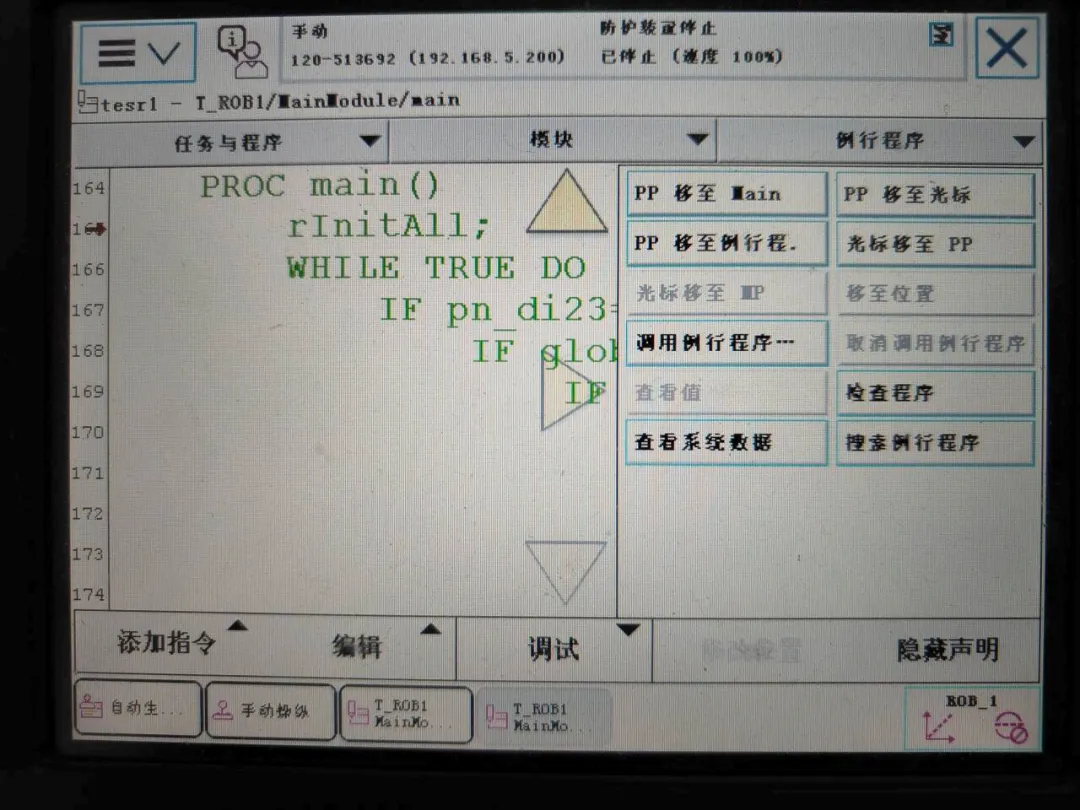
图3 使⽤软件复位
正常情况下使⽤软件进⾏机械⼈的复位,通过将程序指针移⾄ Main 函数,程序将进⾏机器 ⼈的复位操作。只有在机器⼈卡住的情况下,才借助⽰教器的⼿动操纵辅助复位。
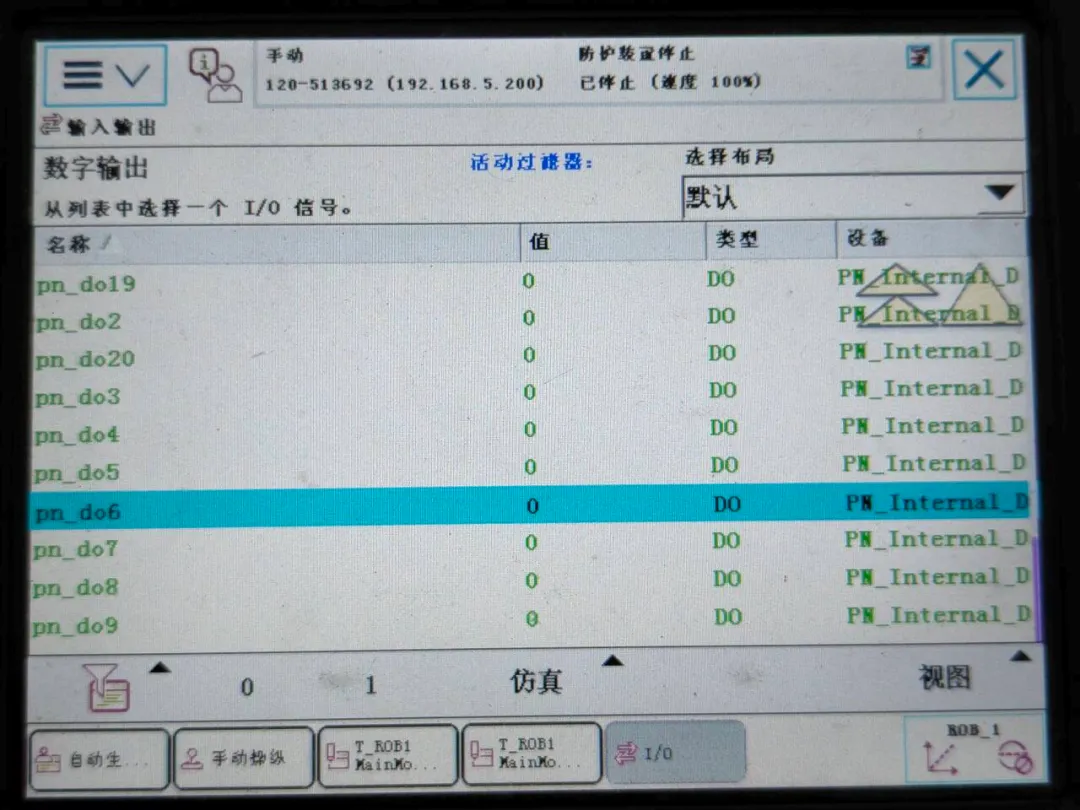
图4 ⼿动改变输出排查软件问题
如图 4 所⽰,在机器⼈⽆法正常⼯作的时候,通常通过⼿动改变数字输出信号 1/0 来排查软 件或硬件问题
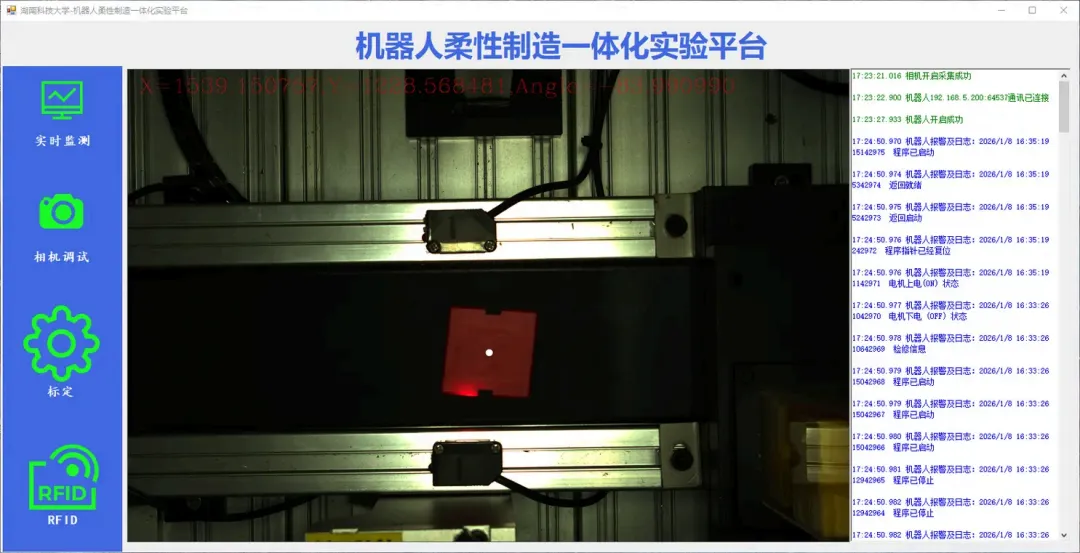
图5 视觉系统实时监测
如图 5 所⽰,打开上位机的 ABBVisionLab 软件,显⽰相机开启采集成功,机器⼈通讯已连 接,机器⼈开启成功,才代表可以正常进⾏实验。 ⼯作台可以进⾏智能制造⼯⼚流⽔线的物料搬运,装配,打磨等典型操作。⽤⼾可以根据⾃ ⼰的想法,将不同的实验进⾏组合,模拟智能制造⼯⼚流⽔线⽣产情景。经过⼤量尝试,因为 螺丝装配⼯具⽆法正常使⽤,因此螺丝装配实验⽆法正常进⾏。其他实验都能正常进⾏。在视
图4 ⼿动改变输出排查软件问题 图4 视觉系统实时监测
频中,真实记录了机器⼈进⾏⽅形物料码垛,圆形物料码垛,正⽅形轨迹⽰教,圆形物料装配 的实验。 RAPID 是 ABB Robotics 为其⼯业机器⼈开发的专⽤⾼级编程语⾔,专⻔⽤于控制机器⼈的 运动、I/O 交互、逻辑判断等⾃动化任务。本实验使⽤的程序含有四个⼦程序:
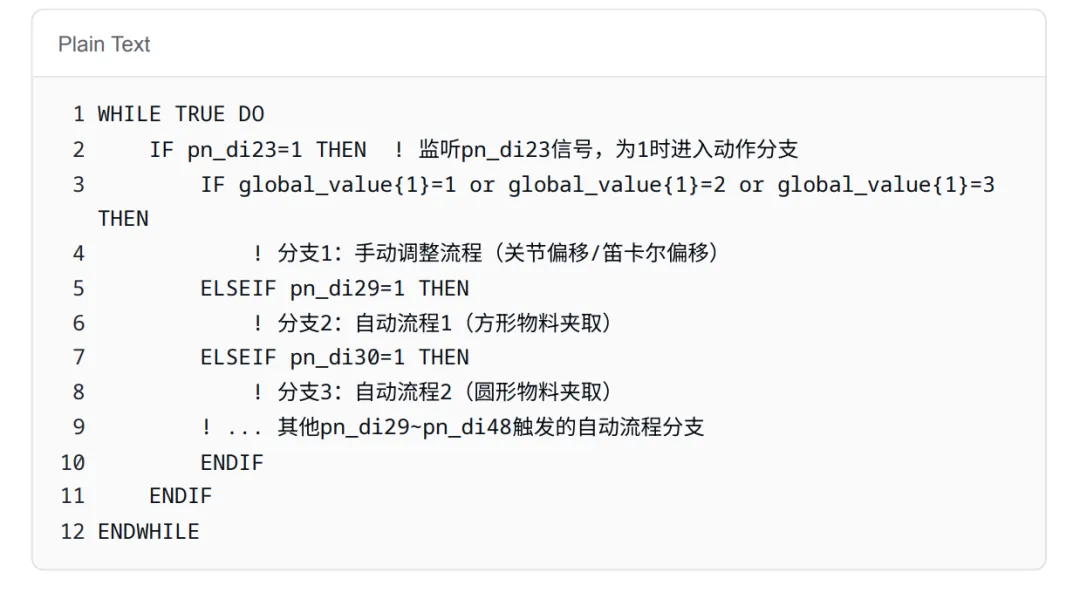
main(),主程序,⽆限循环监听输⼊信号,根据不同 DI 信号触发对应动作流程; rInitAll() ,初始化程序:设置加速度 / 速度、复位 IO、回到 Home 位、初始化全局变 量; global_value_ini(),初始化全局数组global_value,将所有元素置 0; Reset_IO(),复位所有输出 IO 信号,避免初始状态异常。
pn_di23是⼀个数字输⼊信号,对应着⼯作台上的启动按钮。当 pn_di23=1时,进⼊动作 分⽀判断,源代码部分如下。当 pn_di23=1 且 global_value{1} 为 1/2/3 时,执⾏⼿动调整。 当 pn_di23=1 且其他输⼊信号 pn_di29~pn_di48为 1 时,则执⾏ PLC 触摸屏上实验列表显⽰ 的实验。例如 pn_di23=1代表第⼀个实验⽅形物料夹取,pn_di24=1则代表第⼆个实验圆形物 料夹取,以此类推。
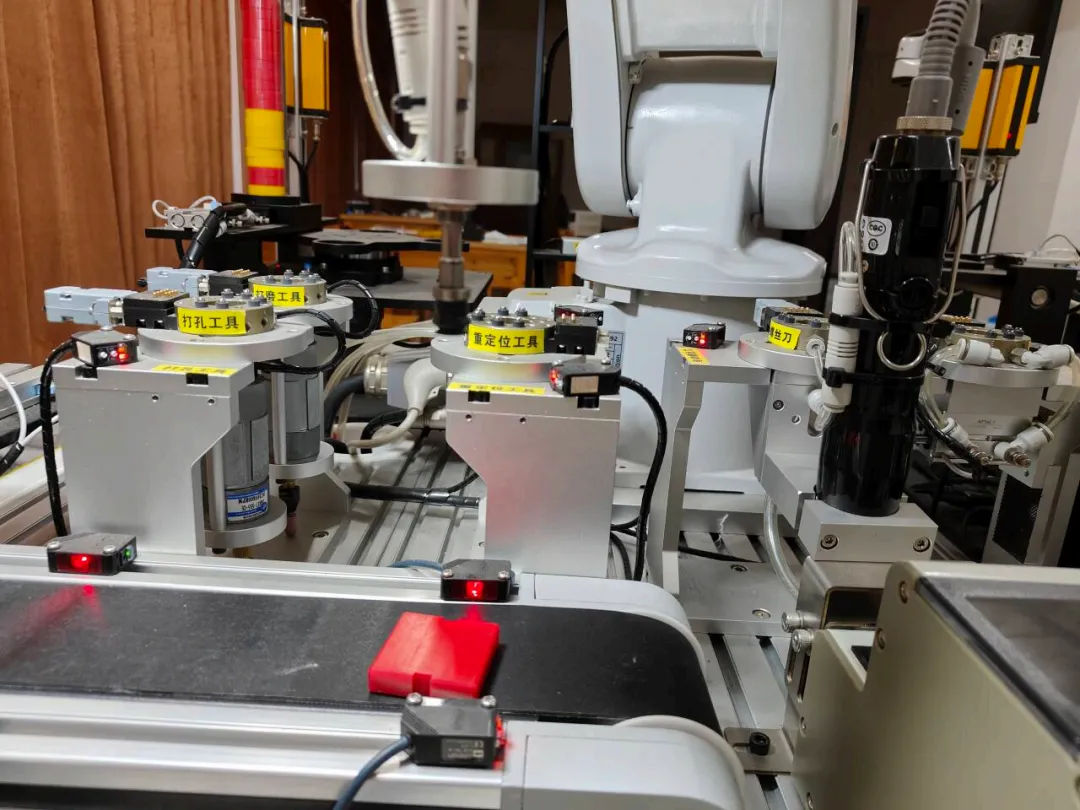
图6 机械臂处于视觉基准位,等待相机识别信号
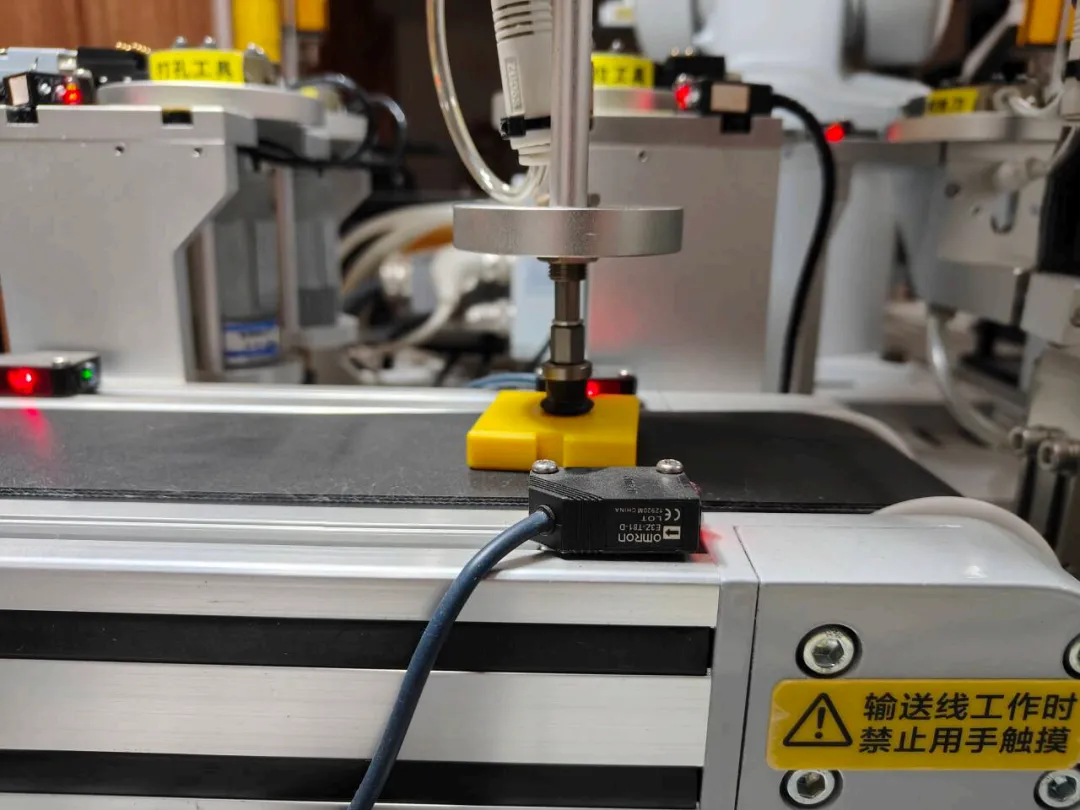
图7 机械臂吸紧物料
需要注意的是,所有的坐标点都需要提前告知机器⼈,或是在现实环境中进⾏⽰教,或者是 在虚拟三维环境中进⾏离线编程,在程序开头部分即要完整定义坐标点。
在进⾏圆形物料码垛实验时,因为圆形物料运送装置没有配有相机识别定位系统,因此不仅 需要单纯的代码来确定提前预设的坐标点,更需要将物料再次放置到输送带上进⾏⼆次定位, ⼀是确保了流程的规范性,⼆是确保了定位的准确性。
在进⾏圆形物料装配实验时,因为夹⽖出现传感器⽆法正常传达信号的问题,即当夹⽖完全 张开或完全夹紧时,传感器不能正常接收夹⽖张开到位或夹⽖夹紧到位的信号。所以为了确保 实验顺利以及安全进⾏,去除了对传感器信号的判断的代码,添加了⼀个 5 秒的延迟,确保操 作⼈员有⾜够时间按下急停按钮。
实验整体难度不⾼,在软硬件通讯建⽴成功的基础上,只要掌握实验的安全要求,以及离线 编程的思想,就可以顺利地模拟现代智能制造⼯⼚流⽔线⽣产场景。
本文来自网友投稿或网络内容,如有侵犯您的权益请联系我们删除,联系邮箱:596563534@qq.com 。
家有学习少儿编程的孩子||家长怎么看待编程的课后练习
【第35期】21天养成编程习惯:Scratch刷题第11天
最新文章
家有学习少儿编程的孩子||家长怎么看待编程的课后练习
一文带你选出最适合孩子的少儿编程培训机构!
当AI编程遇上教育 一场静悄悄的效率革命
AI编程开营第1天.
初学者使用AI学习编程的几点建议
“PLC编程工程应用案例分享”——“STL”轻松高效解决__子程序修改更新问题
氛围编程解析:AI编程助手原理、预测建模与上下文机制、GitHub Copilot等工具实践、意图驱动提示及AI生成代码局限性
【AI编程】科普篇——AI编程:让机器学会“思考”,人类成为“导演”
乐高早教&机器人编程&少儿编程&Python&C++|寒假班来啦!快来解参加~
用Python把你的朋友变成表情包
热门文章
从零开始:用Python和Gemini 3四步搭建你自己的AI Agent
远洋课堂—医疗AI多智能体资源调度:用Python构建高性能MCU资源池
个人认为目前自学Python进步最快的方式!
才发现室友每天玩的不是星露谷而是Python
【招聘】Java21 Python3.12 SpringBoot 日本東京港区汐留【赴日驻日IT工作岗位】
2026年最新Python超详细学习资料,分享给需要的人(新手入门、大学生)
【第35期】21天养成编程习惯:Python刷题第11天
机器学习巨著《Python机器学习手册-从预处理到深度学习的实际解决方案》高清pdf分享
2026年3月Python一级必考知识点:输入输出与费用计算全解析
一天一个Python知识点——Day 132:Python安全编程基础
随机文章
10个月宝宝每天需要喝多少奶粉?
基于协同过滤算法的Python图书推荐系统+文档
基于协同过滤算法的Python菜品推荐系统+文档
基于协同过滤算法的Python旅游景点推荐系统+文档
基于协同过滤算法的Python音乐推荐系统+文档
基于协同过滤算法的Python音乐推荐系统+文档
小白学python第32天之python中的查询神器
人生苦短,我用Python,今天你用了吗?
Python与AI-165、接收服务器的返回信息
50个Python实用代码案例:拿来即用,效率翻倍!
入门到精通!Python必备的16本书