当前位置:首页>python>状态空间搜索核心算法代码实现(Python)

状态空间搜索核心算法代码实现(Python)

  • 2026-10-21 13:27:31
状态空间搜索核心算法代码实现(Python)

📌 配套章节:AI教材第三章《状态空间搜索》 | 🎯 包含算法:DFS、BFS、A* | 📝 特点:注释详尽、可直接运行、案例对应理论

本文为状态空间搜索章节的核心算法落地实现,涵盖盲目搜索(深度优先DFS、广度优先BFS)和启发式搜索(A*算法),分别对应迷宫问题、八数码问题两大经典案例,代码逻辑与理论知识点一一对应,可辅助理解算法原理并直接用于实操验证。

1 深度优先搜索(DFS)—— 迷宫问题实现

问题建模

迷宫用二维列表表示,0为可通行区域,1为墙壁;初始状态为(0,0)(入口),目标状态为(rows-1, cols-1)(出口);操作为上下左右四向移动,对应理论中“一条路走到黑”的深度优先遍历逻辑。

python                  def dfs_maze(maze, start, goal):                  """                  DFS求解迷宫问题                  :param maze: 二维列表,迷宫地图(0可走,1墙壁)                  :param start: 元组,初始位置 (x, y)                  :param goal: 元组,目标位置 (x, y)                  :return: 列表,从起点到终点的路径(无路径返回空列表)                  """                  rows = len(maze)                  cols = len(maze[0]) if rows > 0 else 0                  # 记录已访问状态(避免重复访问和循环,解决理论中“无限深度”问题)                  visited = [[False for _ in range(cols)] for _ in range(rows)]                  # 栈存储 (当前位置, 路径),栈顶为当前探索节点,契合DFS后进先出特性                  stack = [(start, [start])]                  # 四向移动操作(上、下、左、右),对应理论中的“操作集合O”                  directions = [(-1, 0), (1, 0), (0, -1), (0, 1)]                  while stack:                  current_pos, path = stack.pop()# 后进先出,深度优先探索                  x, y = current_pos                  # 目标检测:到达出口则返回路径,对应理论中“目标状态G”判断                  if current_pos == goal:                  return path                  # 标记当前位置为已访问,避免重复探索                  if not visited[x][y]:                  visited[x][y] = True                  # 扩展节点:生成四向移动后的子状态,对应理论中“状态扩展”步骤                  for dx, dy in directions:                  new_x = x + dx                  new_y = y + dy                  # 验证子状态合法性:在迷宫范围内、可通行、未访问                  if 0 <= new_x < rows and 0 <= new_y < cols:                  if maze[new_x][new_y] == 0 and not visited[new_x][new_y]:                  new_pos = (new_x, new_y)                  new_path = path.copy()                  new_path.append(new_pos)                  stack.append((new_pos, new_path))                  # 栈空仍未找到目标,返回空路径(无解)                  return []                  # ------------------- 测试代码 -------------------                  if __name__ == "__main__":                  # 迷宫地图(0可走,1墙壁),对应理论中“状态空间SS”的实例化                  maze = [                  [0, 1, 0, 0, 0],                  [0, 1, 0, 1, 0],                  [0, 0, 0, 1, 0],                  [0, 1, 1, 1, 0],                  [0, 0, 0, 0, 0]                  ]                  start = (0, 0)# 初始状态S                  goal = (4, 4)# 目标状态G                  dfs_path = dfs_maze(maze, start, goal)                  if dfs_path:                  print("DFS找到迷宫路径(不一定最短):")                  print(dfs_path)                  else:                  print("DFS未找到迷宫路径(无解)")

算法特性说明

1. 空间复杂度低:仅存储当前探索路径的状态,无需记录所有已访问状态;          2. 不保证最优性:路径为“一条路走到黑”的结果,可能绕远路;          3. 潜在问题:若迷宫存在环,可能陷入无限循环(可通过设置深度限制优化,对应理论中“深度受限搜索”)。

2 广度优先搜索(BFS)—— 迷宫最短路径实现

核心优化逻辑

用队列(先进先出)替代DFS的栈,按层遍历状态空间,保证在边权重相同时找到最短路径,对应理论中“地毯式轰炸”的广度优先逻辑,其余建模与迷宫问题一致。

python                  from collections import deque                  def bfs_maze(maze, start, goal):                  """                  BFS求解迷宫最短路径问题                  :param maze: 二维列表,迷宫地图(0可走,1墙壁)                  :param start: 元组,初始位置 (x, y)                  :param goal: 元组,目标位置 (x, y)                  :return: 列表,从起点到终点的最短路径(无路径返回空列表)                  """                  rows = len(maze)                  cols = len(maze[0]) if rows > 0 else 0                  visited = [[False for _ in range(cols)] for _ in range(rows)]                  # 队列存储 (当前位置, 路径),队首为当前探索节点,契合BFS先进先出特性                  queue = deque()                  queue.append((start, [start]))                  directions = [(-1, 0), (1, 0), (0, -1), (0, 1)]# 四向移动操作                  while queue:                  current_pos, path = queue.popleft()# 先进先出,按层遍历                  x, y = current_pos                  # 目标检测:到达出口即返回最短路径                  if current_pos == goal:                  return path                  # 标记当前位置为已访问,避免重复扩展                  if not visited[x][y]:                  visited[x][y] = True                  # 扩展当前状态的所有子状态,按层加入队列                  for dx, dy in directions:                  new_x = x + dx                  new_y = y + dy                  if 0 <= new_x < rows and 0 <= new_y < cols:                  if maze[new_x][new_y] == 0 and not visited[new_x][new_y]:                  new_pos = (new_x, new_y)                  new_path = path.copy()                  new_path.append(new_pos)                  queue.append((new_pos, new_path))                  return []                  # ------------------- 测试代码 -------------------                  if __name__ == "__main__":                  # 沿用上述迷宫地图,保持状态空间一致性                  maze = [                  [0, 1, 0, 0, 0],                  [0, 1, 0, 1, 0],                  [0, 0, 0, 1, 0],                  [0, 1, 1, 1, 0],                  [0, 0, 0, 0, 0]                  ]                  start = (0, 0)                  goal = (4, 4)                  bfs_path = bfs_maze(maze, start, goal)                  if bfs_path:                  print("BFS找到迷宫最短路径:")                  print(bfs_path)                  print(f"最短路径长度:{len(bfs_path)-1}(步数)")                  else:                  print("BFS未找到迷宫路径(无解)")                  

算法特性说明

1. 最优性保证:边权重相同时,首次到达目标状态的路径即为最短路径;          2. 完备性:按层遍历不会陷入无限深度,若目标存在必能找到;          3. 空间复杂度高:需存储当前层所有状态,状态空间较大时占用内存较多。

3 A*算法 —— 八数码问题实现

问题建模与启发函数

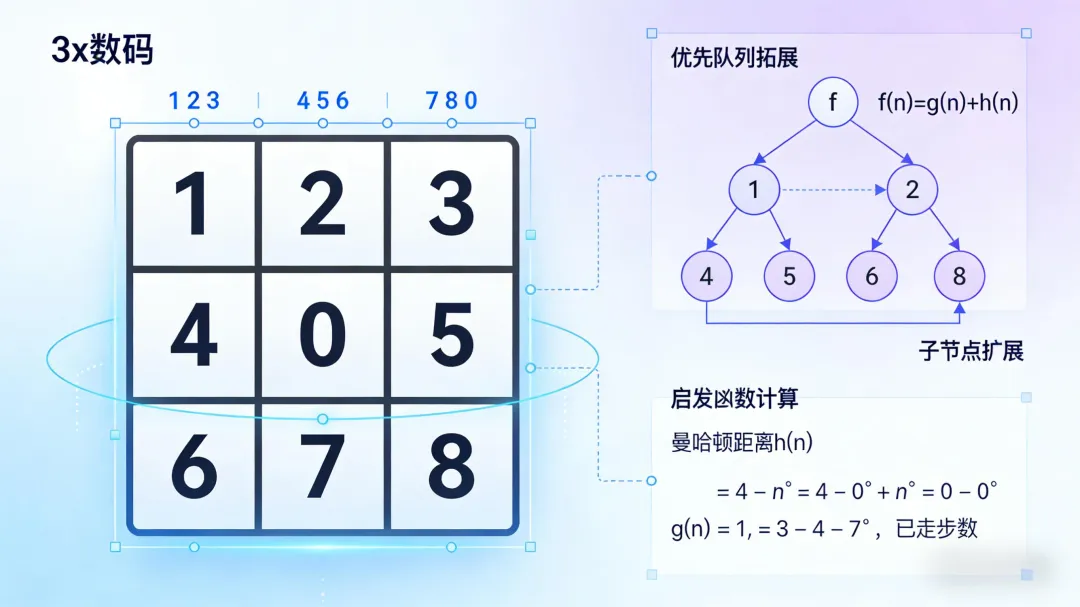
1. 状态表示:八数码棋局用元组表示(如(1,2,3,4,5,6,7,8,0),0为空格),初始状态为随机合法棋局,目标状态为有序棋局;          2. 启发函数:选用“曼哈顿距离”(可采纳,保证最优),即每个数字当前位置到目标位置的横纵坐标差之和,对应理论中“h(n)≤真实代价”的可采纳性要求;          3. 评估函数:f(n)=g(n)+h(n),g(n)为初始状态到当前状态的实际步数,h(n)为曼哈顿距离,优先扩展f(n)最小的状态。

python                  import heapq                  def manhattan_distance(state, goal):                  """                  计算八数码问题的曼哈顿距离(启发函数h(n),可采纳)                  :param state: 元组,当前棋局状态                  :param goal: 元组,目标棋局状态                  :return: 整数,曼哈顿距离总和(估计代价)                  """                  distance = 0                  # 预存目标状态中每个数字的位置,提升计算效率                  goal_pos = {num: (i//3, i%3) for i, num in enumerate(goal)}                  for i, num in enumerate(state):                  if num != 0:# 空格不计入距离,仅计算数字位置差                  x1, y1 = i//3, i%3# 当前数字的行列坐标                  x2, y2 = goal_pos[num]# 数字的目标行列坐标                  distance += abs(x1 - x2) + abs(y1 - y2)                  return distance                  def get_neighbors(state):                  """                  生成当前棋局的所有合法子状态(空格四向移动,对应操作集合O)                  :param state: 元组,当前棋局                  :return: 列表,合法子状态集合                  """                  neighbors = []                  empty_idx = state.index(0)# 定位空格位置索引                  x, y = empty_idx//3, empty_idx%3# 空格的行列坐标                  directions = [(-1, 0), (1, 0), (0, -1), (0, 1)]# 空格四向移动                  for dx, dy in directions:                  new_x = x + dx                  new_y = y + dy                  # 验证移动合法性:空格需在3×3网格内                  if 0 <= new_x < 3 and 0 <= new_y < 3:                  new_empty_idx = new_x * 3 + new_y# 新空格位置索引                  # 交换空格与相邻数字,生成子状态                  state_list = list(state)                  state_list[empty_idx], state_list[new_empty_idx] = state_list[new_empty_idx], state_list[empty_idx]                  neighbors.append(tuple(state_list))                  return neighbors                  def a_star_8puzzle(start, goal):                  """                  A*算法求解八数码问题,结合实际代价g(n)和启发代价h(n)                  :param start: 元组,初始棋局(初始状态S)                  :param goal: 元组,目标棋局(目标状态G)                  :return: 列表,从初始到目标的最优路径(无路径返回空列表)                  """                  # 开放列表:用小根堆存储 (f(n), g(n), 当前状态, 路径),优先扩展f(n)最小的状态                  open_list = []                  heapq.heappush(open_list, (0, 0, start, [start]))                  # 关闭列表:存储已扩展的状态,避免重复计算                  close_list = set()                  # g_dict:记录每个状态到初始状态的实际代价,优化重复状态的g值更新                  g_dict = {start: 0}                  while open_list:                  # 取出f(n)最小的状态,作为当前扩展节点                  f_n, g_n, current_state, path = heapq.heappop(open_list)                  # 目标检测:到达目标状态则返回最优路径                  if current_state == goal:                  return path                  # 若当前状态已扩展,直接跳过,避免重复处理                  if current_state in close_list:                  continue                  close_list.add(current_state)                  # 扩展当前状态的所有子状态,计算f(n)并加入开放列表                  for neighbor in get_neighbors(current_state):                  new_g = g_n + 1# 移动一步,实际代价g(n)加1                  # 若子状态未访问,或新路径的g值更小(更新更优路径)                  if neighbor not in g_dict or new_g < g_dict[neighbor]:                  g_dict[neighbor] = new_g                  h_n = manhattan_distance(neighbor, goal)# 计算启发代价                  new_f = new_g + h_n# 评估函数f(n) = g(n) + h(n)                  new_path = path.copy()                  new_path.append(neighbor)                  heapq.heappush(open_list, (new_f, new_g, neighbor, new_path))                  return []                  # ------------------- 测试代码 -------------------                  if __name__ == "__main__":                  # 初始状态(可替换为任意合法八数码棋局)                  start_state = (2, 8, 3, 1, 6, 4, 7, 0, 5)                  goal_state = (1, 2, 3, 4, 5, 6, 7, 8, 0)# 目标状态                  a_star_path = a_star_8puzzle(start_state, goal_state)                  if a_star_path:                  print("A*算法找到八数码最优路径,共{}步:".format(len(a_star_path)-1))                  for i, state in enumerate(a_star_path):                  print(f"第{i}步:")                  # 格式化输出棋局,便于观察状态变化                  for row in range(3):                  print(state[row*3 : (row+1)*3])                  print("-" * 10)                  else:                  print("该八数码棋局无解(八数码有1/2概率无解,需确保初始状态合法)")                  

算法特性说明

1. 最优性与完备性:当启发函数可采纳时(如曼哈顿距离),A*算法保证找到最优路径且必能找到(若目标存在);          2. 效率优势:启发函数大幅减少扩展状态数量,避免盲目穷举,解决理论中“状态爆炸”问题;          3. 退化特性:h(n)=0时退化为均匀代价搜索,g(n)=0时退化为贪心搜索。

运行注意事项

  1. 环境依赖:Python 3.6+,无需额外安装第三方库(依赖标准库collections、heapq);

  2. 代码复用:可修改初始状态、目标状态和操作集合,适配其他状态空间搜索问题;

  3. 八数码无解情况:八数码问题有1/2概率无解,若测试时返回空路径,可替换初始状态(如(1,3,2,4,5,6,7,8,0)为合法可解状态);

  4. 优化方向:可添加路径可视化、状态扩展计数功能,更直观地验证算法效率。

    请在微信客户端打开

    #个人学习笔记#

最新文章

随机文章