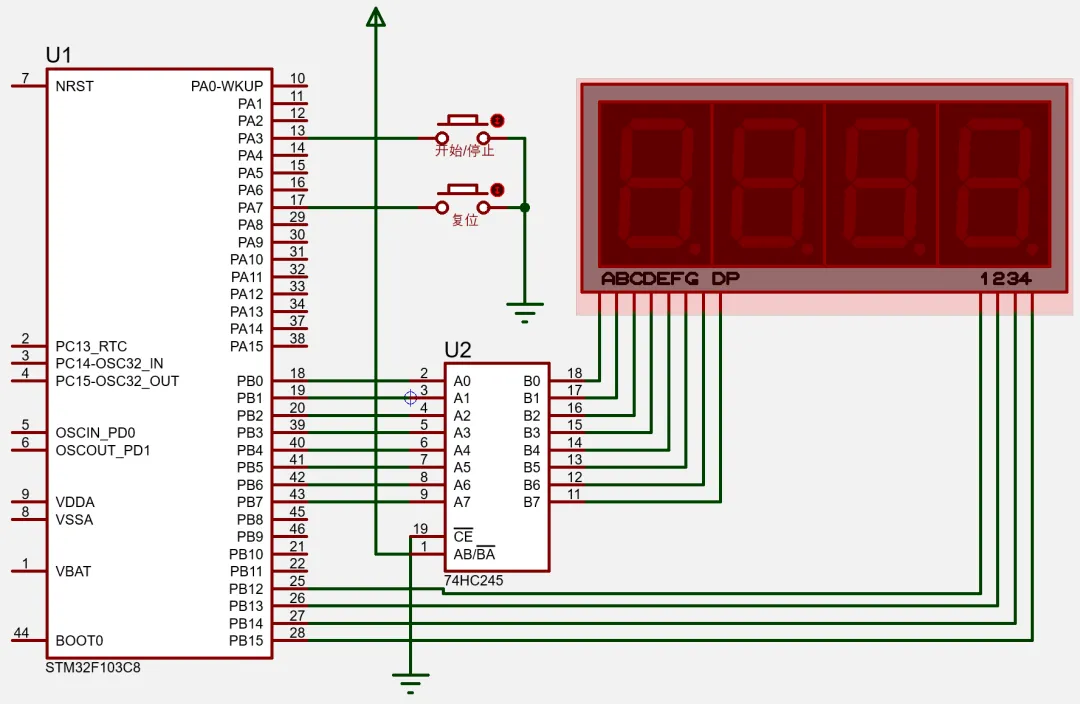
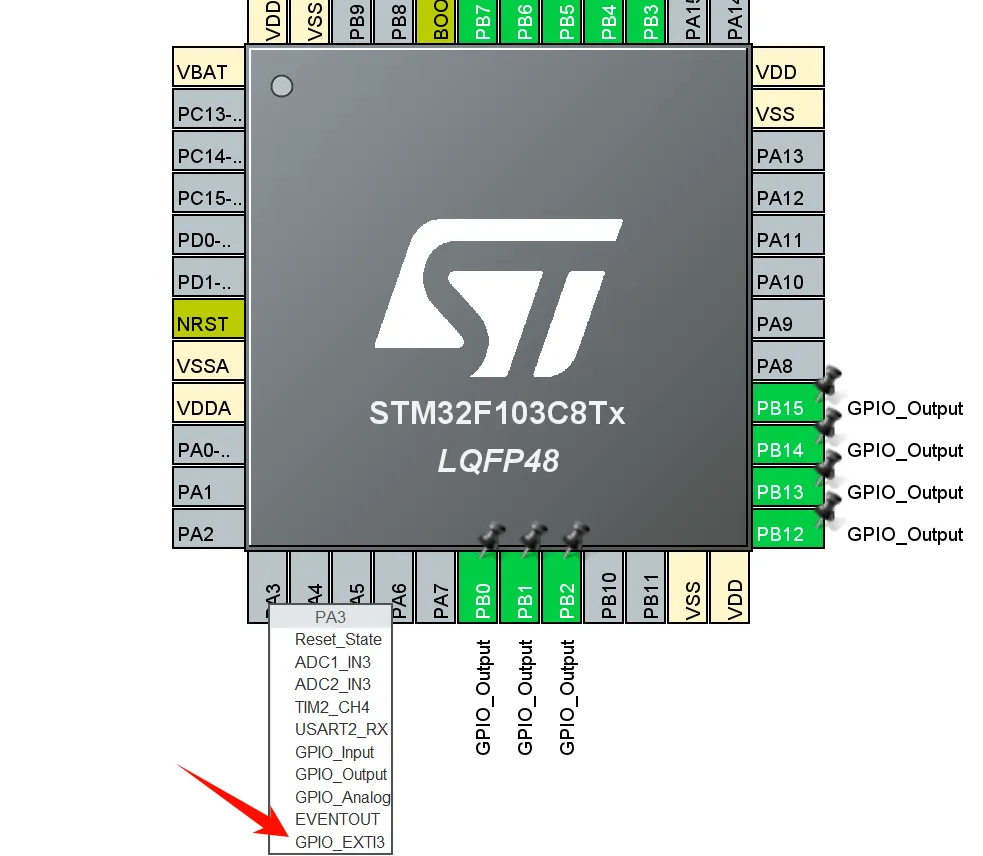
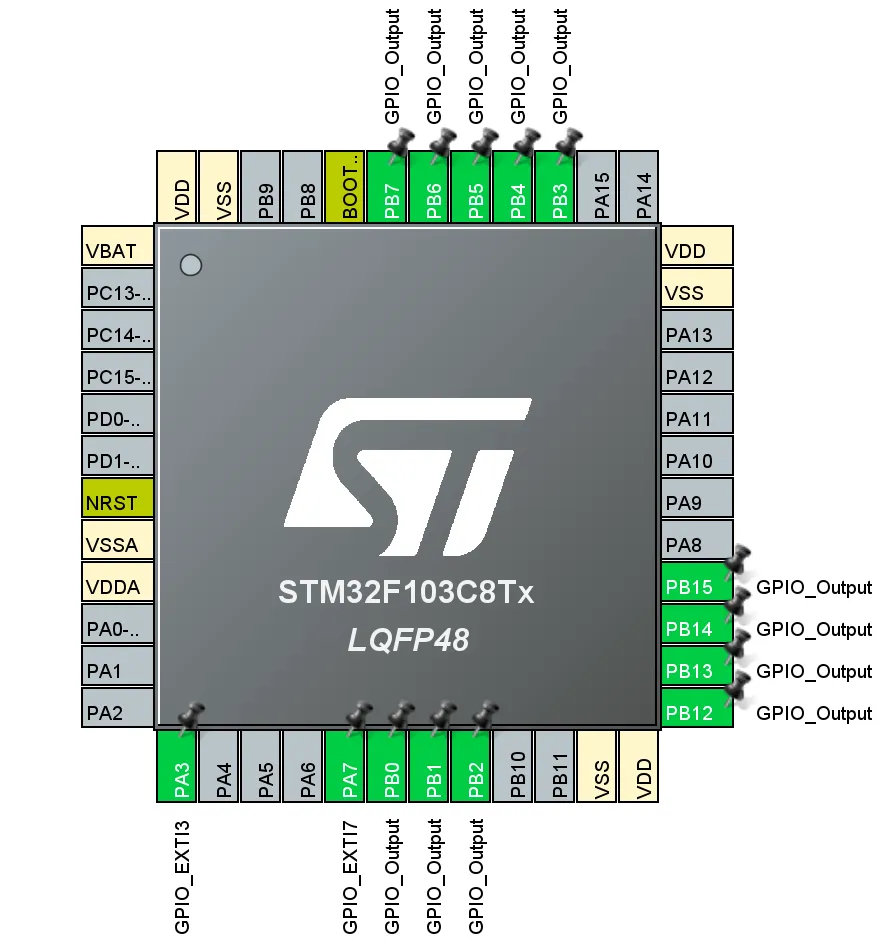
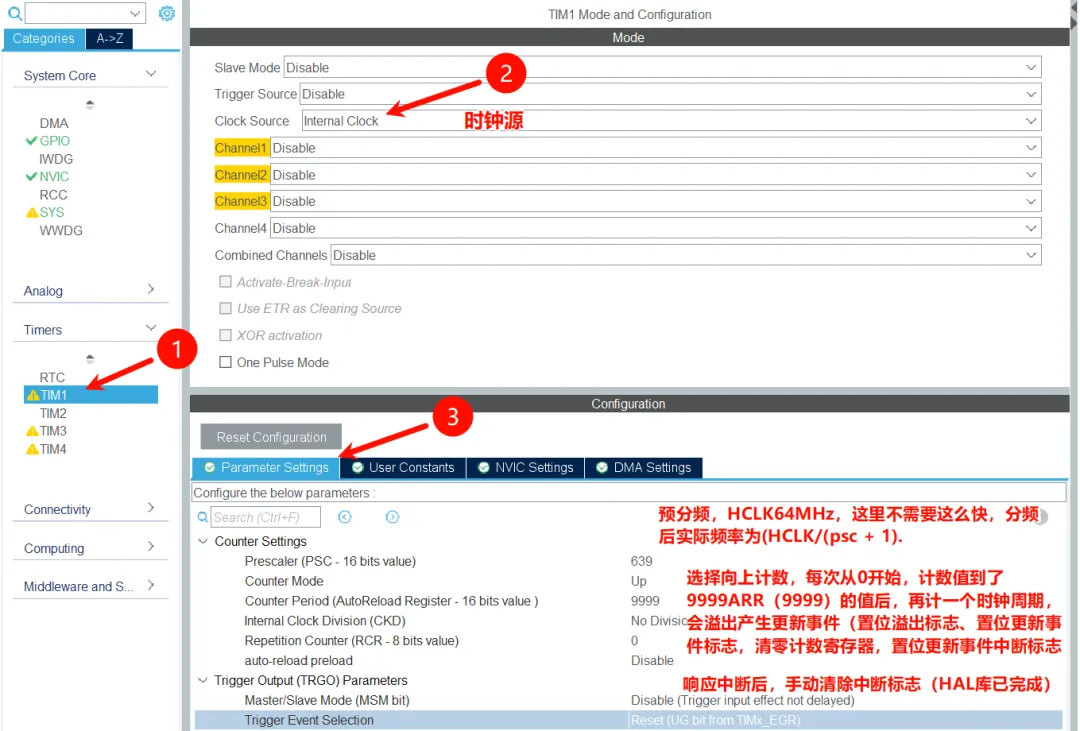
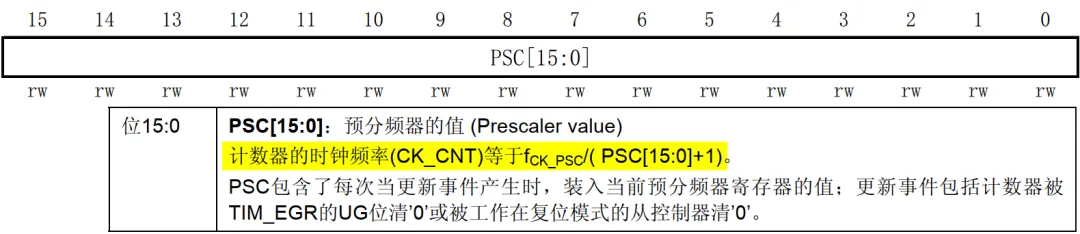
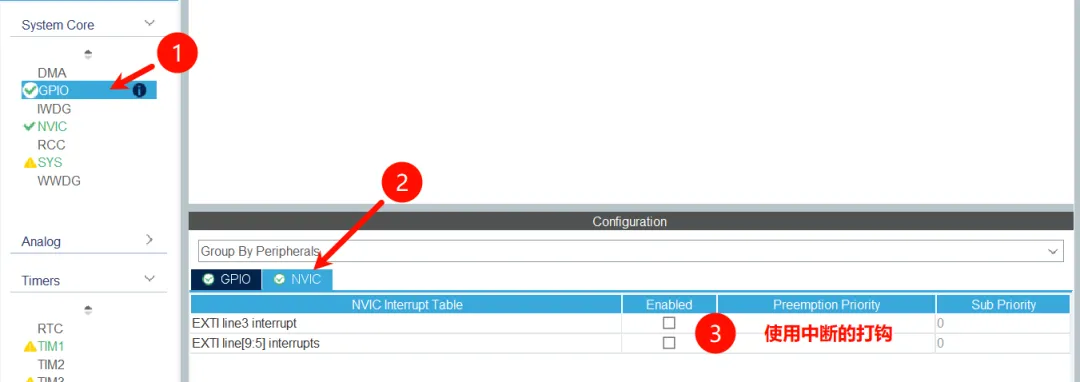
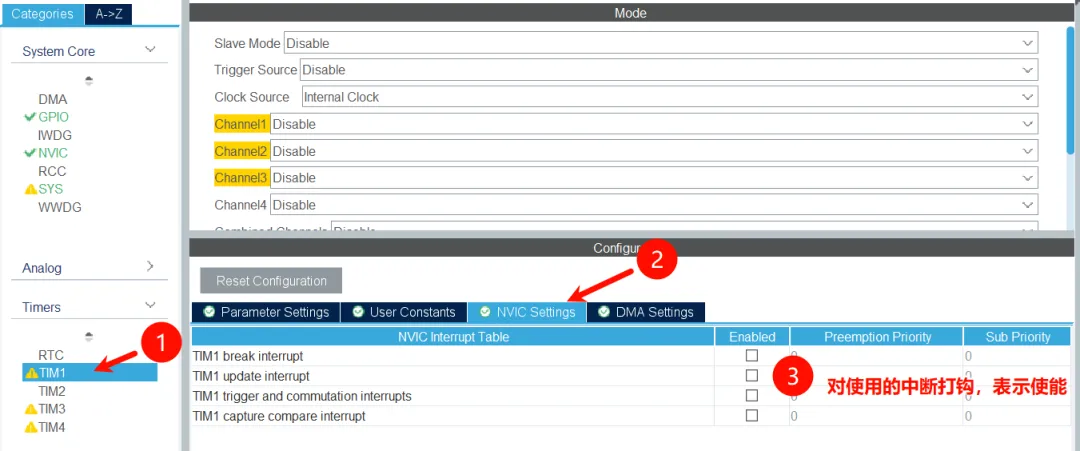
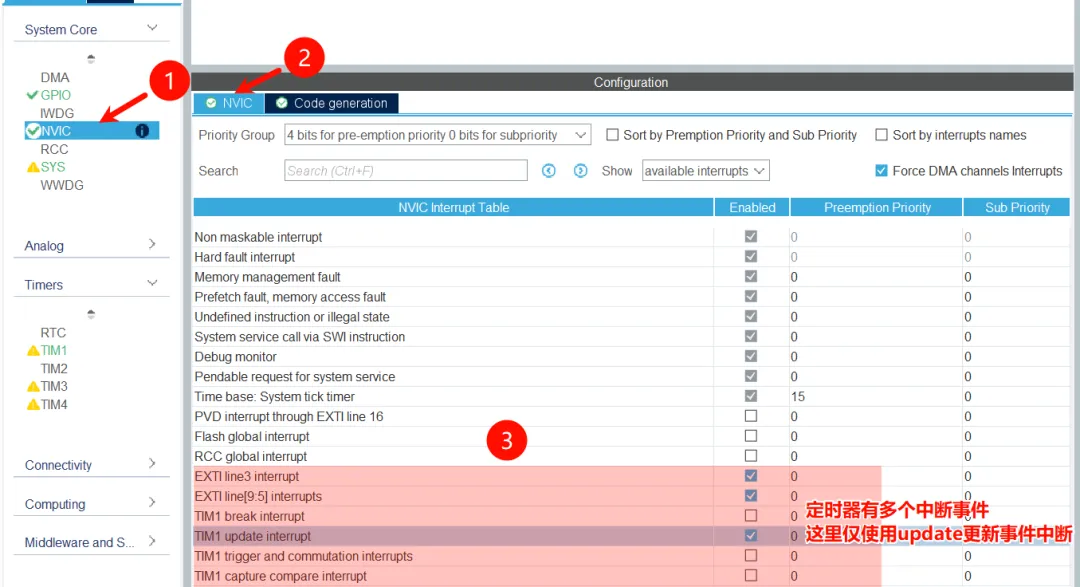
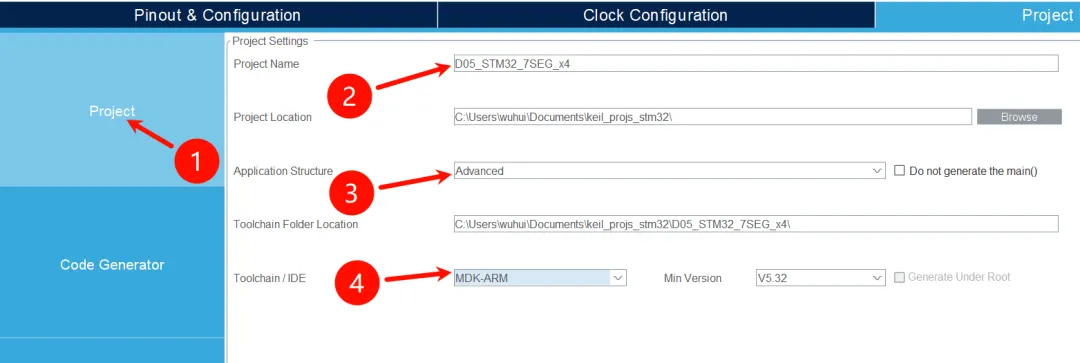
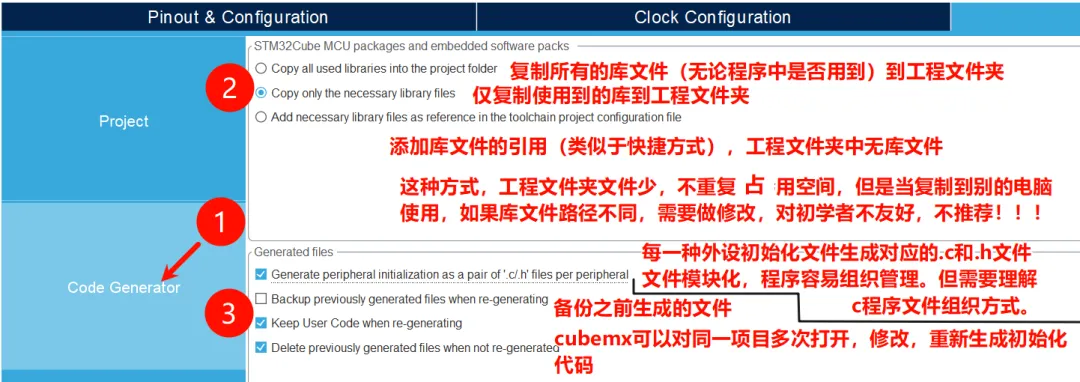
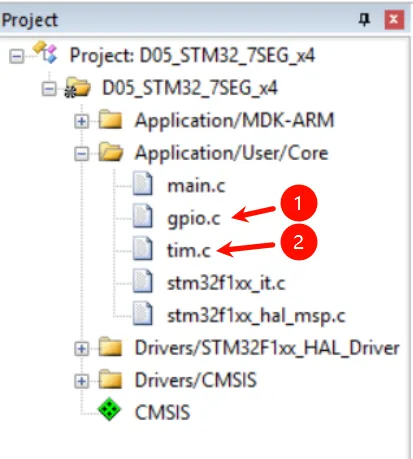
/* Includes ------------------------------------------------------------------*/#include"main.h"#include"tim.h"#include"gpio.h"/* Private includes ----------------------------------------------------------*//* USER CODE BEGIN Includes *//* USER CODE END Includes *//* Private typedef -----------------------------------------------------------*//* USER CODE BEGIN PTD *//* USER CODE END PTD *//* Private define ------------------------------------------------------------*//* USER CODE BEGIN PD *//* USER CODE END PD *//* Private macro -------------------------------------------------------------*//* USER CODE BEGIN PM *//* USER CODE END PM *//* Private variables ---------------------------------------------------------*//* USER CODE BEGIN PV */typedef enum { TIMER_STATE_STOP = 0, TIMER_STATE_RUNNING} Timer_State;Timer_State g_timer_state = TIMER_STATE_STOP;uint16_t g_count_val = 0;const uint8_t g_seg_code[] = {0x3F,0x06,0x5B,0x4F,0x66,0x6D,0x7D,0x07,0x7F,0x6F};/* USER CODE END PV *//* Private function prototypes -----------------------------------------------*/voidSystemClock_Config(void);/* USER CODE BEGIN PFP */voidHAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin);voidHAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim);voidKey_Process(uint16_t GPIO_Pin);voidDigitTube_Dynamic_Scan(void);/* USER CODE END PFP *//* Private user code ---------------------------------------------------------*//* USER CODE BEGIN 0 *//* USER CODE END 0 *//** * @brief The application entry point. * @retval int */intmain(void){ /* USER CODE BEGIN 1 */ /* USER CODE END 1 */ HAL_Init(); /* USER CODE BEGIN Init */ /* USER CODE END Init */ SystemClock_Config(); /* USER CODE BEGIN SysInit */ /* USER CODE END SysInit */ MX_GPIO_Init(); MX_TIM1_Init(); /* USER CODE BEGIN 2 */ g_count_val = 0;// g_timer_state = TIMER_STATE_RUNNING;// HAL_TIM_Base_Start_IT(&htim1); /* USER CODE END 2 */ while (1) { DigitTube_Dynamic_Scan(); /* USER CODE END WHILE */ /* USER CODE BEGIN 3 */ } /* USER CODE END 3 */}/** * @brief System Clock Configuration * @retval None */voidSystemClock_Config(void){ RCC_OscInitTypeDef RCC_OscInitStruct = {0}; RCC_ClkInitTypeDef RCC_ClkInitStruct = {0}; RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSI; RCC_OscInitStruct.HSIState = RCC_HSI_ON; RCC_OscInitStruct.HSICalibrationValue = RCC_HSICALIBRATION_DEFAULT; RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON; RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSI_DIV2; RCC_OscInitStruct.PLL.PLLMUL = RCC_PLL_MUL16; if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK) { Error_Handler(); } RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2; RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK; RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1; RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV2; RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1; if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK) { Error_Handler(); }}/* USER CODE BEGIN 4 */voidHAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin){ if (HAL_GPIO_ReadPin(GPIOA, GPIO_Pin) == GPIO_PIN_RESET) { Key_Process(GPIO_Pin); }}voidKey_Process(uint16_t GPIO_Pin){ switch (GPIO_Pin) { case GPIO_PIN_3: if (g_timer_state == TIMER_STATE_STOP) { g_timer_state = TIMER_STATE_RUNNING; HAL_TIM_Base_Start_IT(&htim1); } else if (g_timer_state == TIMER_STATE_RUNNING) { g_timer_state = TIMER_STATE_STOP; HAL_TIM_Base_Stop_IT(&htim1); } break; case GPIO_PIN_7: if (g_timer_state == TIMER_STATE_STOP) { g_count_val = 0; } break; default: break; }}voidHAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim){ if (htim->Instance == TIM1) { if (g_timer_state == TIMER_STATE_RUNNING) { g_count_val++; if (g_count_val >= 9999) { g_timer_state = TIMER_STATE_STOP; HAL_TIM_Base_Stop_IT(&htim1); } } }}voidDigitTube_Dynamic_Scan(void){ uint8_t thousand, hundred, ten, unit; thousand = g_count_val / 1000; hundred = (g_count_val % 1000) / 100; ten = (g_count_val % 100) / 10; unit = g_count_val % 10; HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12|GPIO_PIN_13|GPIO_PIN_14|GPIO_PIN_15, GPIO_PIN_SET); GPIOB->ODR = (GPIOB->ODR & 0xFF00) | g_seg_code[thousand]; HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12, GPIO_PIN_RESET); HAL_Delay(5); HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12|GPIO_PIN_13|GPIO_PIN_14|GPIO_PIN_15, GPIO_PIN_SET); GPIOB->ODR = (GPIOB->ODR & 0xFF00) | g_seg_code[hundred]; HAL_GPIO_WritePin(GPIOB, GPIO_PIN_13, GPIO_PIN_RESET); HAL_Delay(5); HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12|GPIO_PIN_13|GPIO_PIN_14|GPIO_PIN_15, GPIO_PIN_SET); GPIOB->ODR = (GPIOB->ODR & 0xFF00) | g_seg_code[ten]; HAL_GPIO_WritePin(GPIOB, GPIO_PIN_14, GPIO_PIN_RESET); HAL_Delay(5); HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12|GPIO_PIN_13|GPIO_PIN_14|GPIO_PIN_15, GPIO_PIN_SET); GPIOB->ODR = (GPIOB->ODR & 0xFF00) | g_seg_code[unit]; HAL_GPIO_WritePin(GPIOB, GPIO_PIN_15, GPIO_PIN_RESET); HAL_Delay(5);}/* USER CODE END 4 *//** * @brief This function is executed in case of error occurrence. * @retval None */voidError_Handler(void){ /* USER CODE BEGIN Error_Handler_Debug */ __disable_irq(); while (1) { } /* USER CODE END Error_Handler_Debug */}#ifdef USE_FULL_ASSERT/** * @brief Reports the name of the source file and the source line number * where the assert_param error has occurred. * @param file: pointer to the source file name * @param line: assert_param error line source number * @retval None */voidassert_failed(uint8_t *file, uint32_t line){ /* USER CODE BEGIN 6 */ /* USER CODE END 6 */}#endif/* USE_FULL_ASSERT *