当前位置:首页>python>基于YOLOv13的汽车零件分割系统(Python源码+数据集+Pyside6界面)

基于YOLOv13的汽车零件分割系统(Python源码+数据集+Pyside6界面)

  • 2026-10-21 13:29:47
基于YOLOv13的汽车零件分割系统(Python源码+数据集+Pyside6界面)

点击上方蓝字关注我们

微信号:AI_CV_0624

加关注

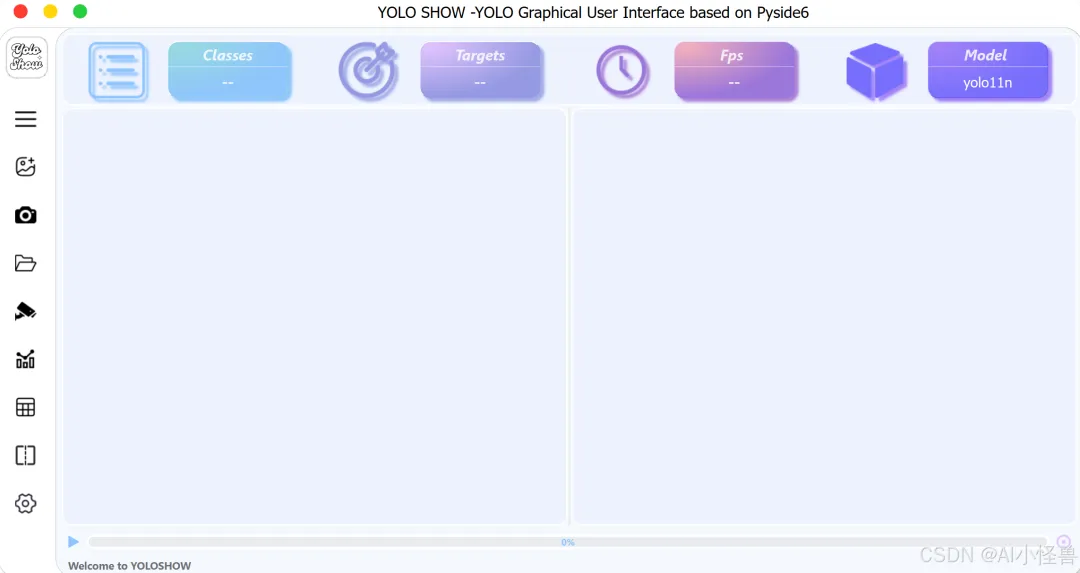
💡💡💡本文摘要:基于YOLOv13的汽车零件分割系统,阐述了整个数据制作和训练可视化过程
应用场景汽车零件分割技术在多个领域具有广泛应用,包括:

  • 汽车质量控制:在制造过程中识别零件缺陷或不合格品(制造人工智能)。

  • 汽车维修:协助机械师识别需维修或更换的零件。

  • 电商商品管理:为在线商城的汽车零件自动打标与分类(电子商务平台)。

  • 交通监控:分析交通监控视频中的车辆部件。

  • 自动驾驶:提升自动驾驶汽车的感知系统,以更好地理解周围车辆。

  • 保险理赔:通过识别受损车辆部件,自动化理赔中的损伤评估。

  • 回收利用:分拣车辆组件以提升回收流程效率。

  • 智慧城市计划:为城市规划和交通管理系统提供数据支持(智慧城市)。

通过准确识别与分类不同车辆部件,汽车零件分割技术优化了相关流程,推动了上述行业的效率提升与自动化进程。

                                  博主简介
AI小怪兽 | 计算机视觉布道者 | 视觉检测领域创新者

深耕计算机视觉与深度学习领域,专注于目标检测前沿技术的探索与突破。长期致力于YOLO系列算法的结构性创新、性能极限优化与工业级落地实践,旨在打通从学术研究到产业应用的最后一公里。

🚀 核心专长与技术创新

  • YOLO算法结构性创新:于CSDN平台原创发布《YOLOv13魔术师》、《YOLOv12魔术师》等全系列深度专栏。系统性提出并开源了多项原创自研模块,在模型轻量化设计、多维度注意力机制融合、特征金字塔重构等关键方向完成了一系列突破性实践,为行业提供了具备高参考价值的技术路径与完整解决方案。

  • 技术生态建设与知识传播:独立运营 “计算机视觉大作战” 公众号(粉丝1.6万),成功构建高质量的技术交流社群。致力于将复杂算法转化为通俗易懂的解读与可复现的工程代码,显著降低了计算机视觉的技术入门门槛。

🏆 行业影响力与商业实践

  • 荣获腾讯云年度影响力作者与创作之星奖项,内容质量与专业性获行业权威平台认证。

  • 全网累计拥有 7万+ 垂直领域技术受众,专栏文章总阅读量突破百万,在目标检测领域形成了广泛的学术与工业影响力。

  • 具备丰富的企业级项目交付经验,曾为工业视觉检测、智慧城市安防等多个关键领域提供定制化的算法模型与解决方案,驱动业务智能化升级。

💡 未来方向与使命

秉持 “让每一行代码都有温度” 的技术理念,未来将持续聚焦于实时检测、语义分割及工业缺陷检测的商业化闭环等核心方向。愿与业界同仁协同创新,共同推动技术边界,以坚实的技术能力赋能实体经济与行业变革。

 原创自研系列, 25年计算机视觉顶会创新点

《YOLOv13魔术师》

《YOLOv12魔术师》

《YOLO11魔术师》

《YOLOv8原创自研》

《YOLOv5原创自研》

《YOLOv7原创自研》

《YOLOv9魔术师》

《YOLOv10魔术师》 

应用系列篇:

《YOLO小目标检测》

《深度学习工业缺陷检测》

《YOLOv8-Pose关键点检测》

23、24年最火系列,加入24年改进点内涵100+优化改进篇,涨点小能手,助力科研,好评率极高

《YOLOv8魔术师》

《YOLOv7魔术师》

《YOLOv5/YOLOv7魔术师》

《RT-DETR魔术师》

 《YOLOv13魔术师专栏》将从以下各个方向进行创新:
链接:

YOLOv13魔术师订阅链接

【原创自研模块】【多组合点优化】【注意力机制】【卷积魔改】【block&多尺度融合结合】【损失&IOU优化】【上下采样优化 】【小目标性能提升】【前沿论文分享】【训练实战篇】

订阅者通过添加WX: AI_CV_0624,入群沟通,提供改进结构图等一系列定制化服务。

定期向订阅者提供源码工程,配合博客使用。

订阅者可以申请发票,便于报销 

💡💡💡为本专栏订阅者提供创新点改进代码,改进网络结构图,方便paper写作!!!

💡💡💡适用场景:红外、小目标检测、工业缺陷检测、医学影像、遥感目标检测、低对比度场景

💡💡💡适用任务:所有改进点适用【检测】、【分割】、【pose】、【分类】等

💡💡💡全网独家首发创新,【自研多个自研模块】,【多创新点组合适合paper 】!!!

☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️ ☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️

包含注意力机制魔改、卷积魔改、检测头创新、损失&IOU优化、block优化&多层特征融合、 轻量级网络设计、25年最新顶会改进思路、原创自研paper级创新等

🚀🚀🚀 本项目持续更新 | 更新完结保底≥80+ ,冲刺100+ 🚀🚀🚀

🍉🍉🍉 联系WX: AI_CV_0624 欢迎交流!🍉🍉🍉

⭐⭐⭐专栏原价299,越早订阅越划算⭐⭐⭐

💡💡💡 2025年计算机视觉顶会创新点适用于YOLOv12、YOLO11、YOLOv10、YOLOv8等各个YOLO系列,专栏文章提供每一步步骤和源码,轻松带你上手魔改网络 !!!

💡💡💡重点:通过本专栏的阅读,后续你也可以设计魔改网络,在网络不同位置(Backbone、head、detect、loss等)进行魔改,实现创新!!!

☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️ ☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️☁️
1
 YOLOv13介绍

论文:[2506.17733] YOLOv13: Real-Time Object Detection with Hypergraph-Enhanced Adaptive Visual Perception

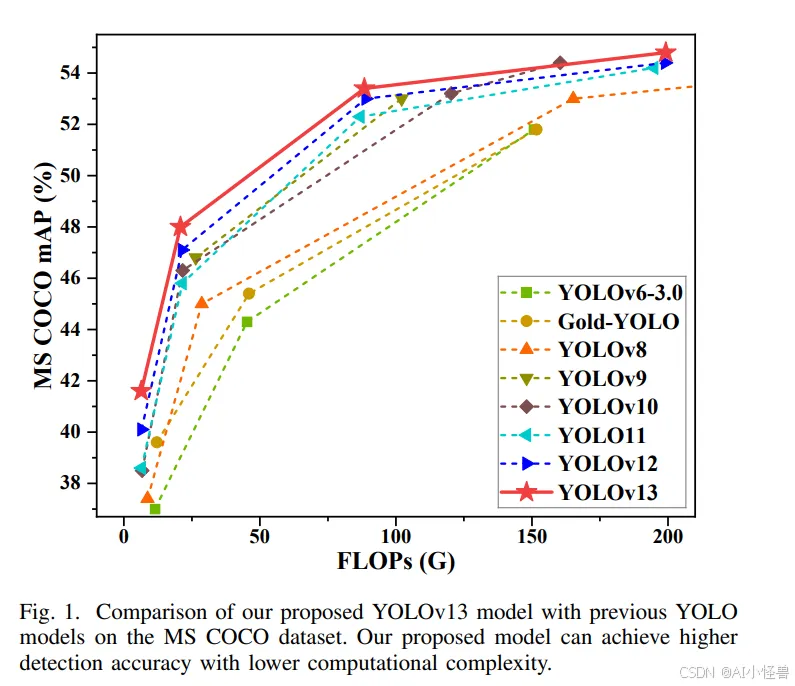
摘要—YOLO 系列模型因其卓越的准确性和计算效率在实时目标检测领域占据主导地位。然而,无论是 YOLO11 及更早版本的卷积架构,还是 YOLOv12 引入的基于区域的自注意力机制,都仅限于局部信息聚合和成对相关性建模,缺乏捕捉全局多对多高阶相关性的能力,这限制了在复杂场景下的检测性能。本文提出了一种准确且轻量化的 YOLOv13 目标检测器。为应对上述挑战,我们提出了一种基于超图的自适应相关性增强(HyperACE)机制,通过超图计算自适应地利用潜在的高阶相关性,克服了以往方法仅基于成对相关性建模的限制,实现了高效的全局跨位置和跨尺度特征融合与增强。随后,我们基于 HyperACE 提出了全链路聚合与分配(FullPAD)范式,通过将相关性增强特征分配到整个网络,有效实现了全网的细粒度信息流和表征协同。最后,我们提出用深度可分离卷积代替常规的大核卷积,并设计了一系列块结构,在不牺牲性能的前提下显著降低了参数量和计算复杂度。我们在广泛使用的 MS COCO 基准测试上进行了大量实验,结果表明,我们的方法在参数更少、浮点运算量更少的情况下达到了最先进性能。具体而言,我们的 YOLOv13-N 相比 YOLO11-N 提升了 3.0% 的 mAP,相比 YOLOv12-N 提升了 1.5% 的 mAP。
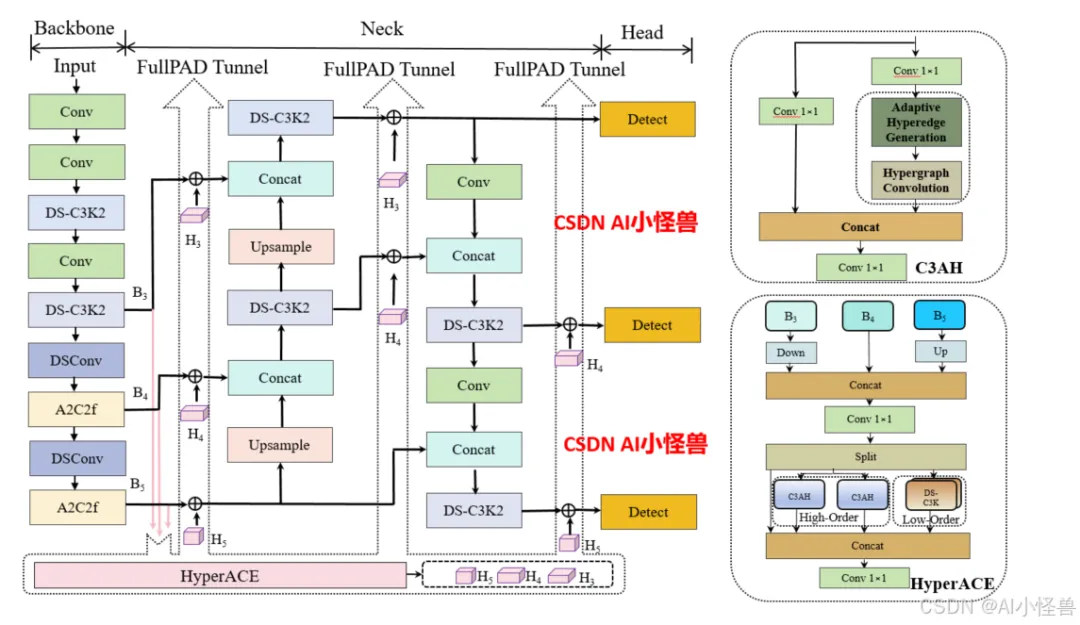
以往的 YOLO 系列遵循 “骨干网络 → 颈部网络 → 检测头” 的计算范式,这本质上限定了信息流的充分传输。相比之下,我们的模型通过超图自适应关联增强(HyperACE)机制,实现全链路特征聚合与分配(FullPAD),从而增强传统的 YOLO 架构。因此,我们提出的方法在整个网络中实现了细粒度的信息流和表征协同,能够改善梯度传播并显著提升检测性能。具体而言,如图 2 所示,我们的 YOLOv13 模型首先使用类似以往工作的骨干网络提取多尺度特征图 B1、B2、B3、B4、B5,但其中的大核卷积被我们提出的轻量化 DS-C3k2 模块取代。然后,与传统 YOLO 方法直接将 B3、B4 和 B5 输入颈部网络不同,我们的方法将这些特征收集并传递到提出的 HyperACE 模块中,实现跨尺度跨位置特征的高阶关联自适应建模和特征增强。随后,我们的 FullPAD 范式利用三个独立通道,将关联增强后的特征分别分配到骨干网络与颈部网络的连接处、颈部网络的内部层以及颈部网络与检测头的连接处,以优化信息流。最后,颈部网络的输出特征图被传递到检测头中,实现多尺度目标检测。 
ultralytics/cfg/models/v13/yolov13.yaml

1.1  HyperACE

超图自适应相关性增强机制 HyperACE
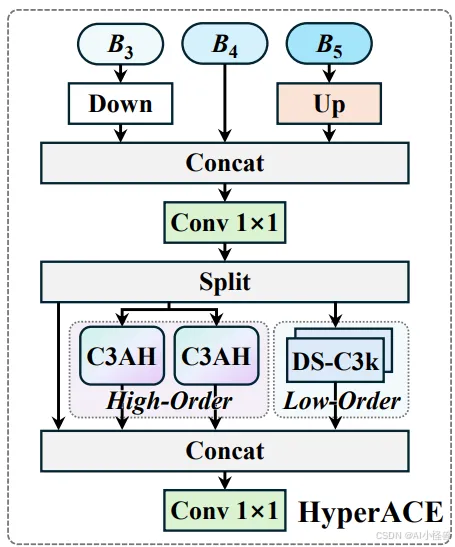
  • 超图理论借鉴与创新 :借鉴超图理论,将多尺度特征图的像素视为超图顶点,不同的是,传统超图方法依赖手工设定参数构建超边,而 HyperACE 设计了可学习的超边生成模块,能自适应地学习并构建超边,动态探索不同特征顶点间的潜在关联。

  • 超图卷积操作 :在生成自适应超边后,通过超图卷积操作进行特征聚合与增强。每条超边先从其连接的所有顶点处聚合信息形成高阶特征,再将这些高阶特征传播回各个顶点,更新与增强顶点特征,从而实现高效地跨位置和跨尺度的特征融合与增强,强化不同尺度特征间的语义关联,对小目标和密集目标检测效果显著。

代码位置ultralytics/nn/modules/block.py

 1.2  FullPAD_Tunnel

全流程聚合 - 分发范式 FullPAD
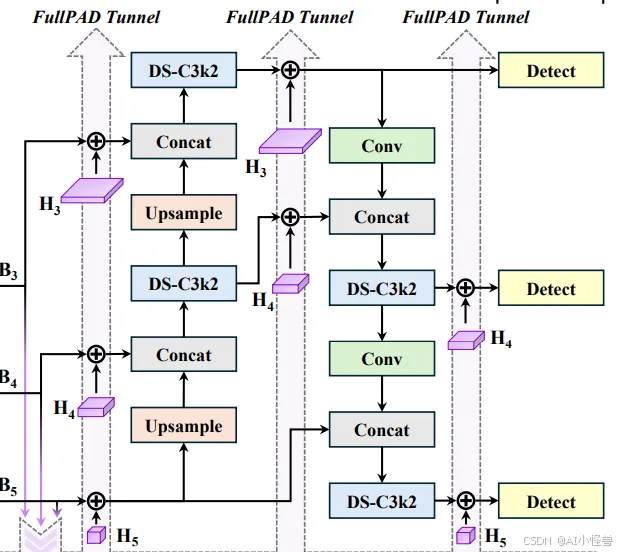
  • 多通道特征传递 :打破传统的 “骨干→颈部→头部” 单向计算范式,通过三条独立通路传递特征,即主干 - 颈部连接层、颈部内部层、颈部 - 头部连接层,将 HyperACE 聚合后的多尺度特征,通过这些 “隧道” 分发回网络的不同位置,实现细粒度信息流与全流程表征协同。

  • 改善梯度传播 :该范式有效解决了梯度消失或爆炸问题,显着改善了梯度传播效率,从而提升模型整体的检测性能,使模型在复杂场景下能够更好地捕捉目标特征,提高检测的准确性和稳定性。

代码位置ultralytics/nn/modules/block.py

1.3 DSC3k2

基于深度可分离卷积的轻量化模块
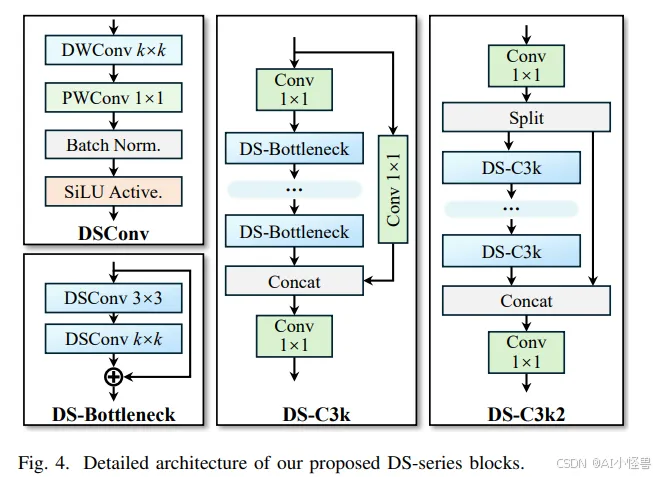
  • 模块创新与替代 :采用深度可分离卷积构建了 DSConv、DS-Bottleneck、DS-C3k 等模块,替代传统的大核卷积。例如使用 DS-C3k2 模块作为轻量化的骨干网络提取多尺度特征,在保持感受野的同时,大幅降低了参数量与计算量,提高了模型的计算效率。

  • 性能与效率平衡 :在几乎不牺牲性能的前提下,显著减少了模型的参数量和计算复杂度,使得 YOLOv13 能够在保持较高检测精度的同时,具备更快的推理速度,适合实时目标检测应用场景,降低了模型的部署难度和资源消耗。

代码位置ultralytics/nn/modules/block.py

2
 汽车零件分割系统

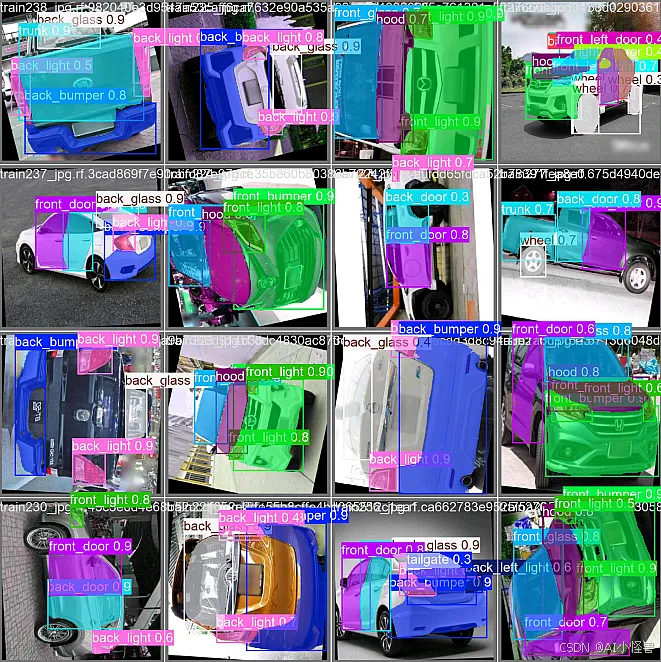
汽车零件分割数据集是一个专门为计算机视觉应用(特别是分割任务)精心整理的图像与视频集合。该数据集提供多视角拍摄的多样化视觉素材,并附带高质量标注,为训练和测试分割模型(如 Ultralytics YOLO)提供了宝贵的样本资源。

无论您是从事汽车研究、开发车辆维护的 AI 解决方案,还是探索计算机视觉应用,汽车零件分割数据集都能帮助您提升项目的准确性与效率。

 2.1 汽车零件分割数据集介绍

数据集结构汽车零件分割数据集的数据分布如下:

  • 训练集:包含 3156 张图像及对应标注,用于训练深度学习模型。

  • 测试集:包含 276 张图像及对应标注,用于在训练后评估模型性能。

  • 验证集:包含 401 张图像及对应标注,用于训练过程中调整超参数,并通过验证数据防止过拟合。

类别23类:

# Classesnames:  0: back_bumper  1: back_door  2: back_glass  3: back_left_door  4: back_left_light  5: back_light  6: back_right_door  7: back_right_light  8: front_bumper  9: front_door  10: front_glass  11: front_left_door  12: front_left_light  13: front_light  14: front_right_door  15: front_right_light  16: hood  17: left_mirror  18: object  19: right_mirror  20: tailgate  21: trunk  22: wheel

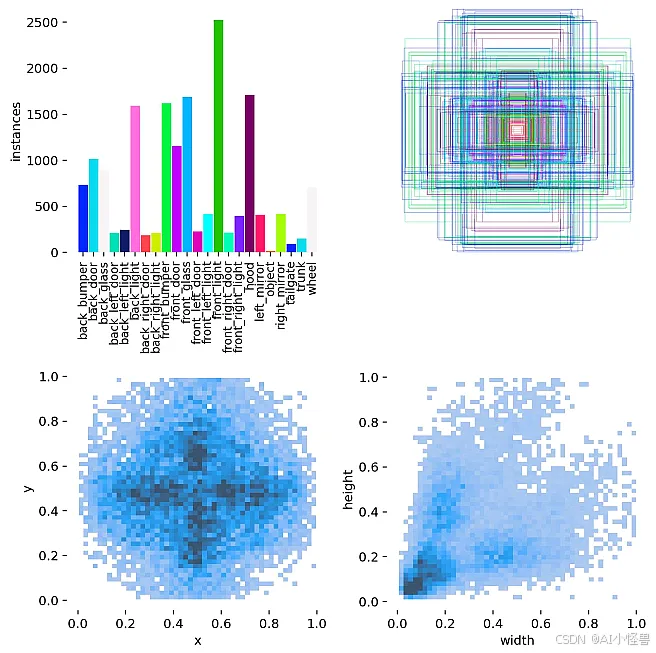
标签可视化分析

 2.2 配置carparts-seg.yaml

ps:建议填写绝对路径

path: D:/YOLOv13/data/carparts-seg # dataset root dirtrain: images/train # train images (relative to 'path') 3516 imagesval: images/val # val images (relative to 'path') 276 imagestest: images/test # test images (relative to 'path') 401 images# Classesnames:  0: back_bumper  1: back_door  2: back_glass  3: back_left_door  4: back_left_light  5: back_light  6: back_right_door  7: back_right_light  8: front_bumper  9: front_door  10: front_glass  11: front_left_door  12: front_left_light  13: front_light  14: front_right_door  15: front_right_light  16: hood  17: left_mirror  18: object  19: right_mirror  20: tailgate  21: trunk  22: wheel

2.3  如何训练

import warningswarnings.filterwarnings('ignore')from ultralytics import YOLOif __name__ == '__main__':    model = YOLO('ultralytics/cfg/models/11/yolo11.yaml')    model.train(data='data/carparts-seg.yaml',                cache=False,                imgsz=640,                epochs=200,                batch=8,                close_mosaic=10,                device='0',                optimizer='SGD', # using SGD                project='runs/train',                name='exp',                )

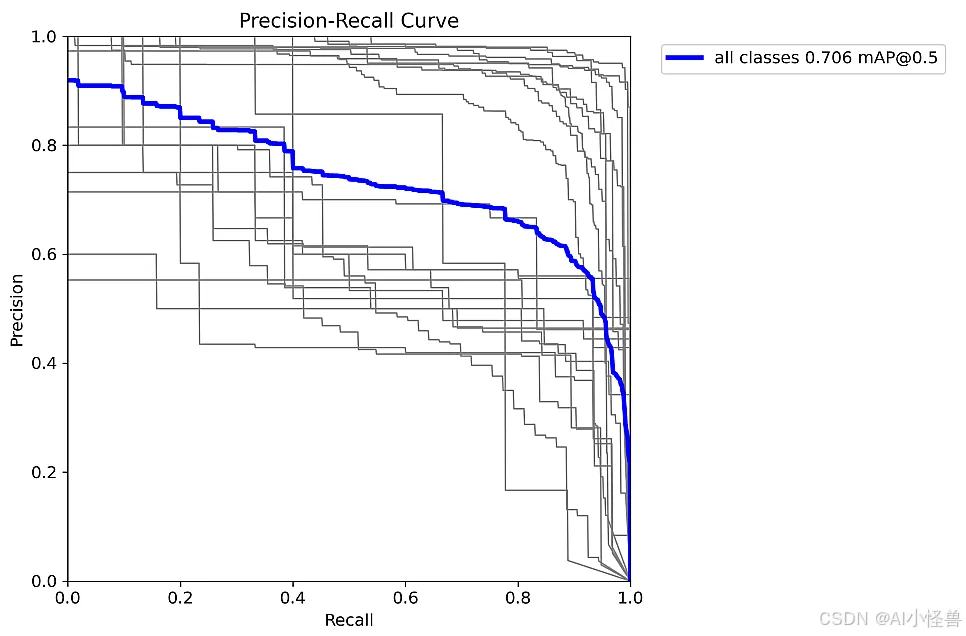
2.4 训练结果可视化结果

YOLOv13-seg summary: 562 layers, 2,704,796 parameters, 0 gradients, 10.1 GFLOPs                 Class     Images  Instances      Box(P          R      mAP50  mAP50-95)     Mask(P          R      mAP50  mAP50-95): 100%|██████████| 13/13 [00:09<00:00,  1.31it/s]                   all        401       2042      0.608      0.763      0.691      0.643      0.571      0.618       0.78      0.706      0.637      0.563           back_bumper         94         94      0.876      0.902      0.945      0.903      0.812      0.876      0.902      0.938      0.878      0.752             back_door        158        159      0.853      0.874      0.924      0.918      0.829      0.847      0.874      0.924      0.915       0.81            back_glass        114        115      0.954      0.912      0.958      0.947      0.834      0.955      0.913      0.954      0.933      0.814        back_left_door         15         15      0.512      0.933      0.668      0.668      0.601       0.51      0.933      0.668      0.668      0.572       back_left_light         19         19      0.442      0.459      0.448      0.354      0.322      0.444      0.463      0.467      0.385      0.321            back_light        161        226      0.795      0.792       0.85       0.69      0.596      0.812       0.81      0.863      0.678      0.591       back_right_door         12         12      0.448      0.879       0.66       0.66      0.559      0.454      0.901       0.66       0.66      0.525      back_right_light         13         13      0.503      0.538      0.621      0.579       0.48      0.491      0.538      0.621      0.589      0.505          front_bumper        208        208      0.926      0.981      0.975      0.974      0.918      0.925      0.981      0.975      0.968      0.905            front_door        167        167      0.867      0.922      0.935      0.926      0.835      0.866      0.922      0.935      0.926      0.835           front_glass        214        214      0.947      0.986      0.982      0.982      0.918      0.947      0.986      0.982      0.982      0.923       front_left_door         15         15       0.49      0.933      0.654      0.654      0.596      0.488      0.933      0.654      0.654      0.517      front_left_light         30         30      0.413      0.562      0.503      0.455      0.355      0.416      0.569      0.498      0.464      0.364           front_light        248        373      0.912      0.866      0.897      0.777       0.67       0.91      0.864      0.895      0.773      0.662      front_right_door         12         12      0.436      0.969      0.612      0.612      0.535      0.441      0.987      0.612      0.612      0.518     front_right_light         26         26      0.474      0.846      0.523        0.5      0.421      0.473      0.846      0.525      0.473        0.4                  hood        214        214      0.923      0.953      0.966      0.953      0.862      0.923      0.954      0.963      0.959      0.874           left_mirror         31         31      0.456      0.516      0.534      0.449      0.366      0.456      0.516      0.538      0.397      0.386                object          1          1          0          0          0          0          0          0          0          0          0          0          right_mirror         31         31      0.481      0.717      0.569        0.4       0.34      0.483      0.724      0.575      0.395      0.362              tailgate          5          5      0.415        0.8      0.609      0.529      0.463      0.518          1       0.74      0.529       0.54                 trunk          9          9      0.484      0.778      0.703      0.638      0.573      0.483      0.778      0.703      0.638      0.539                 wheel         34         53      0.375      0.419      0.359      0.227      0.241      0.488      0.547      0.552      0.185      0.239

预测结果:

3
 汽车零件分割系统设计

3.1 PySide6介绍

        受益于人工智能的崛起,Python语言几乎以压倒性优势在众多编程语言中异军突起,成为AI时代的首选语言。在很多情况下,我们想要以图形化方式将我们的人工智能算法打包提供给用户使用,这时候选择以python为主的GUI框架就非常合适了。

        PySide是Qt公司的产品,PyQt是第三方公司的产品,二者用法基本相同,不过在使用协议上却有很大差别。PySide可以在LGPL协议下使用,PyQt则在GPL协议下使用。

        PySide目前常见的有两个版本:PySide2和PySide6。PySide2由C++版的Qt5开发而来.,而PySide6对应的则是C++版的Qt6。从PySide6开始,PySide的命名也会与Qt的大版本号保持一致,不会再出现类似PySide2对应Qt5这种容易混淆的情况。

3.2 安装PySide6

pip install --upgrade pippip install pyside6 -i https://mirror.baidu.com/pypi/simple

基于PySide6开发GUI程序包含下面三个基本步骤:

  • 设计GUI,图形化拖拽或手撸;
  • 响应UI的操作(如点击按钮、输入数据、服务器更新),使用信号与Slot连接界面和业务;
  • 打包发布;

3.3 汽车零件分割系统设计

最新文章

随机文章