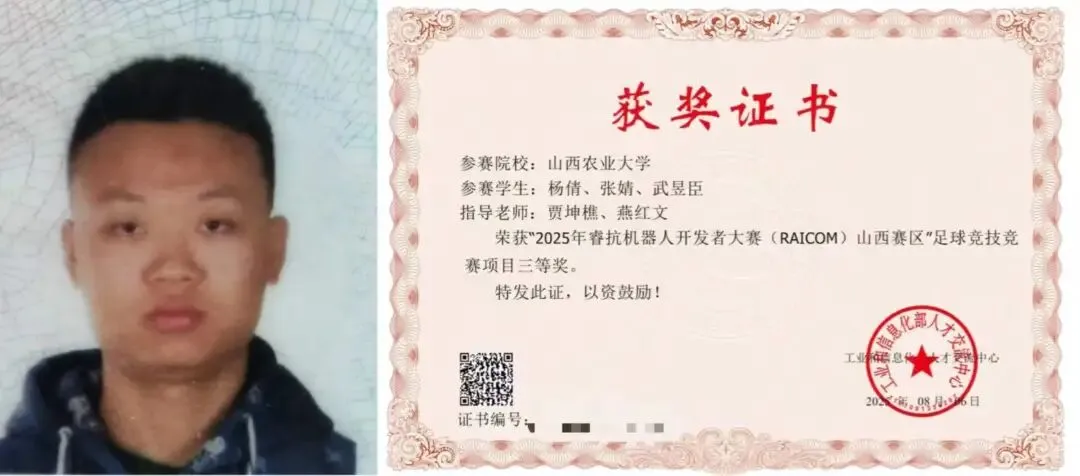
本期学长引路邀请到的是机器人工程专业的武昱臣同学,武昱臣同学在2025年睿抗机器人开发者大赛(RAICOM)中,获得省级三等奖。
一
参 赛 动 机
我们选择参赛,源于对机器人技术的热爱:杨倩和张婧是机器人社团的骨干,而我曾在课程设计中尝试过简单路径规划。正如我们的指导老师所说:"机器人不是玩具,而是用代码和硬件编织的智慧。"
二
备 赛 阶 段
技术攻坚:从理论到实践
我们团队从基础学起:我主攻算法与编程,用两周时间啃完《ROS机器人编程实战》和《计算机视觉基础》;杨倩负责硬件组装,从电机选型到电路焊接,反复调试了20多版底盘;张婧则专注于策略设计,用Python搭建了模拟对战环境。最困难的是视觉识别模块——机器人无法准确识别球门,我们连续两周熬夜测试,最终通过调整摄像头角度和图像阈值,让识别准确率从60%提升到85%。
高校训练:小步快跑的坚持
我们制定了"每日小目标"计划:每天下午4点到6点集中调试,周末进行模拟对抗。我用Gazebo仿真软件搭建了3个虚拟球场,每周完成1-2场实战演练。记得在一次测试中,机器人频繁撞墙,我通过分析轨迹数据,发现是PID参数不合理,连夜优化后问题解决。我们还建立了"故障日志本",记录每次失败的原因,避免重复踩坑。
资源整合:借力打力
为弥补经验不足,我们主动联系了上届获奖团队。他们分享了传感器校准技巧,让我们少走了半年弯路。同时,我们利用学校实验室的闲置设备,低成本改造了机器人底盘——用3D打印部件替代了原价500元的零件,节省了团队经费。
三
竞 赛 过 程
比赛当天,我们采用"稳中求进"策略:前30分钟专注调试机器人状态,确保传感器正常;随后用2小时完成基础对抗,积累分数。真正考验在第三轮——对手机器人突然干扰我们的定位,导致球门识别失效。我当机立断切换备用算法,用红外传感器辅助定位,同时张婧调整进攻策略,杨倩紧急更换了摄像头滤镜。最终,我们以2:1逆转取胜,这场"绝地反击"让我们深刻体会到:机器人比赛不是比谁代码更炫,而是比谁更会解决问题。
四
赛 后 总 结
01
团队合作:信任与默契的练成
我们三人分工明确却紧密协作:
我(武昱臣):负责核心算法开发与实时调试;
杨倩:统筹比赛策略与团队沟通;
张婧: 主攻硬件维护与机器人结构优化。
团队成立初期,我们因"算法优先还是硬件优先"争执过。后来我们用"决策树"明确了流程:先保证硬件稳定,再优化算法。在一次模拟赛中,杨倩发现电机过热导致机器人停摆,我立刻调整了电流控制逻辑;张婧则在赛前用Excel分析对手弱点,制定了针对性战术。最难忘的是决赛前夜,我们连续调试12小时,张婧默默煮了夜宵,杨倩帮我检查代码,那一刻,"团队"二字不再是口号。
02
不足
算法精度、硬件稳定性还有提升空间。
03
精进
问题解决力:从"为什么机器人跑偏"到"如何快速定位故障",思维方式从被动等待变为主动拆解;
沟通效率:团队会议从"各说各的"变成"10分钟聚焦核心问题";
技术视野:接触了ROS、OpenCV等工业级工具,为未来实习铺路。
五
竞 赛 意 义
睿康机器人大赛不是一场简单的比赛,而是一场关于坚持的修行。它教会我:机器人可以失败,但团队不能放弃;代码可以重写,但经验不能重来。作为武昱臣,我曾以为"技术流"就是埋头写代码,现在明白,真正的机器人精神是用技术拥抱不确定性。
六
学 长 寄 语
如果你也想尝试机器人,别怕从"0"开始——就像我们第一次调试机器人时,它连球都踢不进。但只要每天进步1%,三个月后,你也能在赛场上让机器人"踢出自己的未来"。
记住:省级三等奖不是终点,而是起点。在睿康的赛场,我们踢进的不只是球,更是对未来的信心。期待看到更多同学加入机器人赛道,用代码和热血,让梦想在球场上奔跑!
END
数据赋能辅导员工作室
责任编辑 | 谢璐 牛慧芸
审核老师 | 一审:刘嘉琦
二审:张洋
终审:洪艳