当前位置:首页>python>多旋翼物流无人机节能轨迹规划附Python代码

多旋翼物流无人机节能轨迹规划附Python代码

  • 2026-08-27 05:37:40
多旋翼物流无人机节能轨迹规划附Python代码

🌿 往期回顾可以关注主页,点击搜索

智能优化算法神经网络预测雷达通信 

无线传感器电力系统          信号处理

图像处理          路径规划元胞自动机

无人机             物理应用 机器学习系列

车间调度系列    滤波跟踪系列   数据分析系列

图像处理系列

✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。

🍎 往期回顾关注个人主页:Matlab科研工作室

 👇 关注我领取海量matlab电子书和数学建模资料 

🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。

🔥 内容介绍 

引言

在科技飞速发展的今天,多旋翼物流无人机凭借其灵活性和高效性,逐渐成为现代物流行业中备受瞩目的运输方式。无论是在城市的快递配送,还是偏远地区的物资运输,多旋翼物流无人机都展现出了巨大的潜力。然而,无人机的能耗问题一直是制约其广泛应用和运营成本降低的关键因素。因此,开展多旋翼物流无人机节能轨迹规划的研究,对于提升物流效率、降低运营成本,推动物流行业的可持续发展具有重要意义。

多旋翼物流无人机飞行原理与能耗分析

  1. 飞行原理
    多旋翼无人机通常由多个旋翼组成,常见的有四旋翼、六旋翼和八旋翼等。其飞行原理基于牛顿第三定律,通过改变各个旋翼的转速来产生不同的升力。例如,在四旋翼无人机中,对角线上的两个旋翼旋转方向相同,相邻旋翼旋转方向相反,以抵消扭矩。当需要上升时,所有旋翼的转速增加,产生更大的升力克服重力;要下降则降低旋翼转速。通过调整不同旋翼的转速差,可以实现无人机的前后、左右移动以及转弯等动作,从而实现灵活的飞行控制。
  2. 能耗分析
    • 能耗来源
      :多旋翼无人机飞行过程中的能耗主要有几个方面。首先是克服重力做功,无人机需要持续产生足够的升力来维持在空中的飞行,这部分能耗与无人机的重量以及飞行高度有关。其次,空气阻力是能耗的重要组成部分,随着飞行速度的增加,空气阻力会显著增大,消耗更多的能量。此外,电机和电子设备在运行过程中也会消耗能量,包括电机的发热损耗以及电子调速器、飞控系统等设备的能量消耗。
    • 影响因素
      :飞行速度对能耗影响显著,速度过快会大幅增加空气阻力,导致能耗急剧上升;但速度过慢,完成任务的时间变长,在克服重力做功上的能耗也会增加。飞行高度同样重要,较高的飞行高度可能会使空气密度减小,虽然空气阻力有所降低,但需要更大的升力来克服重力,能耗可能增大。负载重量直接影响克服重力所需的能量,负载越重,能耗越高。飞行姿态也不容忽视,不平稳的飞行姿态会增加空气阻力,导致能耗增加。

节能轨迹规划的目标与约束条件

  1. 目标
    节能轨迹规划的核心目标是最小化多旋翼物流无人机在完成物流配送任务过程中的总能耗。通过合理规划飞行轨迹,使无人机在满足任务要求的前提下,尽可能减少能量的消耗,从而降低运营成本,提高物流效率。
  2. 约束条件
    • 任务约束
      :多旋翼物流无人机需要按照规定的顺序依次访问各个配送点,将货物准确送达目的地。这就要求规划的轨迹必须满足配送任务的顺序要求,确保每个配送点都能被访问到。
    • 物理约束
      :无人机的飞行速度、加速度和高度都受到其自身性能的限制。例如,最大飞行速度不能超过其设计值,否则可能导致电机过载、飞行稳定性下降等问题;加速度也有一定限制,过快的加速度会使无人机难以控制。飞行高度同样需要在安全和有效的范围内,既不能过低以免碰撞障碍物,也不能过高导致能耗过大或超出通信范围。
    • 安全约束
      :在飞行过程中,无人机必须避免与障碍物发生碰撞,如建筑物、树木等。同时,要保持与禁飞区(如机场、军事区域)的安全距离,确保飞行安全。这些安全约束条件对轨迹规划提出了严格的要求,规划算法需要在满足安全的前提下寻找节能的轨迹。

节能轨迹规划方法

  1. 基于传统算法的规划
    • 算法应用
      :传统的路径规划算法如 Dijkstra 算法和 A算法,常用于寻找图中两点之间的最短路径。在多旋翼物流无人机轨迹规划中,可以将地图抽象为一个图,节点代表不同的位置,边表示节点之间的连接,边的权重可以设置为距离或能耗等指标。Dijkstra 算法通过不断选择距离起点最近的节点进行扩展,直到找到目标节点,从而得到最短路径。A算法则在 Dijkstra 算法的基础上,引入了启发式函数,能够更快地找到最短路径。
    • 局限性
      :然而,这些传统算法主要侧重于寻找最短路径,没有充分考虑多旋翼无人机的能耗特性。在实际飞行中,最短路径并不一定意味着能耗最低。例如,一条虽然路径较短但需要频繁改变飞行姿态或经过空气阻力较大区域的路径,其能耗可能高于一条相对较长但飞行姿态平稳、空气阻力较小的路径。因此,传统算法在多旋翼物流无人机节能轨迹规划方面存在一定的局限性。
  2. 基于智能算法的规划
    • 算法原理
      :以遗传算法为例,它模拟生物进化过程中的遗传和变异机制。首先将多旋翼物流无人机的飞行轨迹编码为染色体,每个染色体代表一种可能的轨迹方案。通过随机生成初始种群,计算每个染色体的适应度,适应度可以定义为该轨迹方案的能耗或与能耗相关的指标。然后,按照选择、交叉和变异的操作,从当前种群中选择适应度较高的染色体,通过交叉操作交换染色体的部分基因,产生新的轨迹方案,再通过变异操作随机改变染色体的某些基因,以维持种群的多样性。不断重复这些操作,使种群逐渐向最优解进化,最终找到能耗最低的轨迹方案。
    • 优势与不足
      :智能算法如遗传算法、粒子群算法和蚁群算法等,具有较强的全局搜索能力,能够在复杂的解空间中寻找最优解。它们可以更好地平衡路径长度与能耗之间的关系,考虑到无人机飞行过程中的各种因素,找到更节能的轨迹。然而,这些算法的计算复杂度较高,需要大量的计算资源和时间来完成搜索过程,特别是在处理大规模问题时,这一问题更加突出。

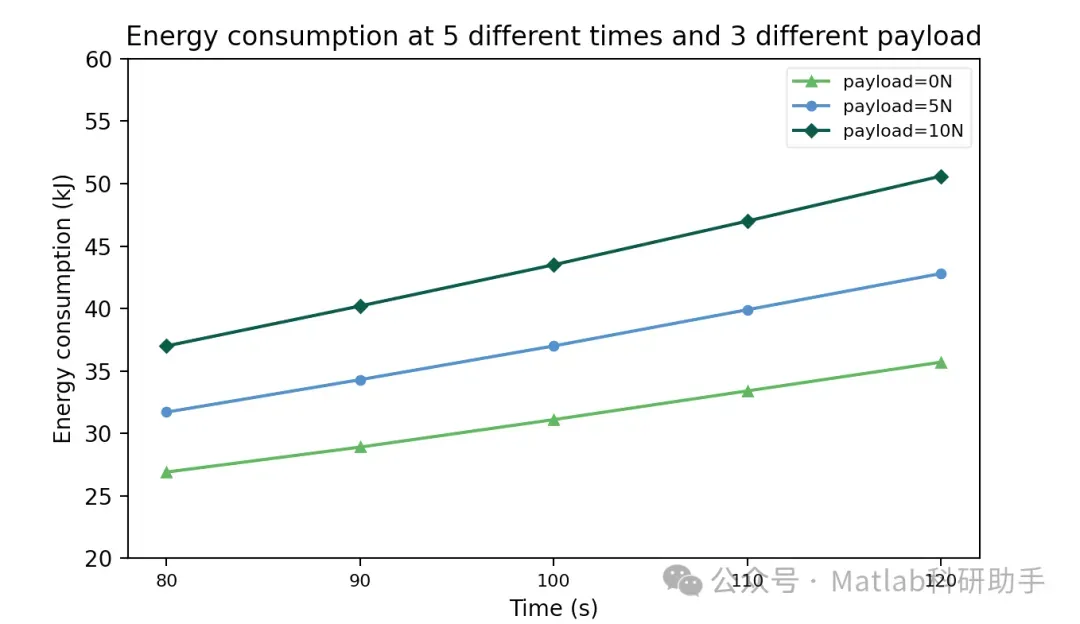
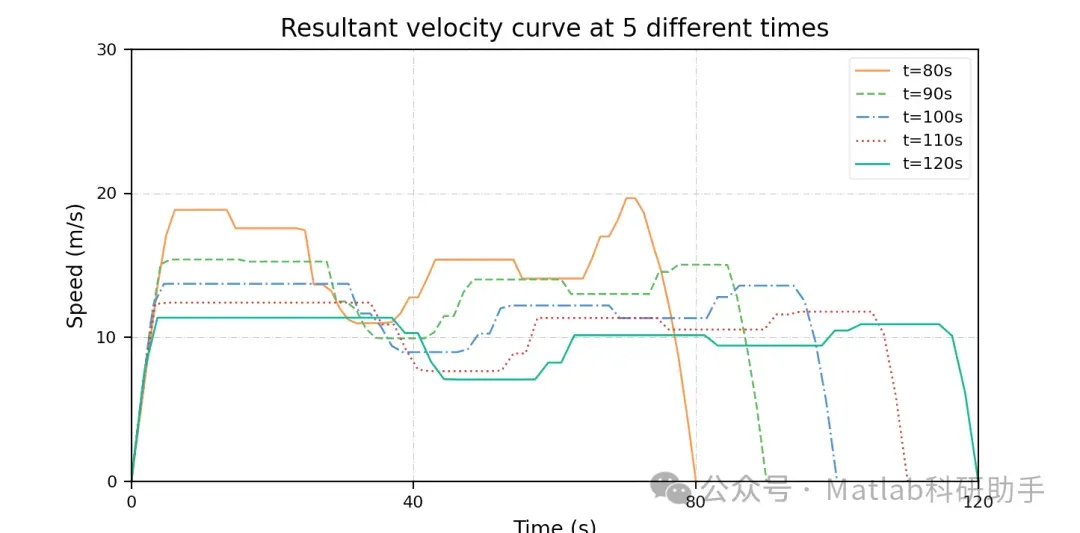
⛳️ 运行结果

🔗 参考文献

[1] 陈国胜.面向自动驾驶多工况下的轨迹生成与优化[D].吉林大学,2022.

[2] 陈小明.异型构件预制体机器人三维针刺成形轨迹规划与针刺模拟[D].天津工业大学[2026-01-03].

[3] 宁学涛,黄伟,郑天江,等.关节空间和工作空间的混合轨迹规划算法研究[J].制造业自动化, 2015, 37(14):5.DOI:10.3969/j.issn.1009-0134.2015.07(下).06.
🎈 部分理论引用网络文献,若有侵权联系博主删除

🏆团队擅长辅导定制多种毕业课题和科研领域

MATLAB仿真,助力毕业科研梦:

🌈 各类智能优化算法改进及应用

生产调度、经济调度、装配线调度、充电优化、车间调度、发车优化、水库调度、三维装箱、物流选址、货位优化、公交排班优化、充电桩布局优化、车间布局优化、集装箱船配载优化、水泵组合优化、解医疗资源分配优化、设施布局优化、可视域基站和无人机选址优化、背包问题、 风电场布局、时隙分配优化、 最佳分布式发电单元分配、多阶段管道维修、 工厂-中心-需求点三级选址问题、 应急生活物质配送中心选址、 基站选址、 道路灯柱布置、 枢纽节点部署、 输电线路台风监测装置、 集装箱调度、 机组优化、 投资优化组合、云服务器组合优化、 天线线性阵列分布优化、CVRP问题、VRPPD问题、多中心VRP问题、多层网络的VRP问题、多中心多车型的VRP问题、 动态VRP问题、双层车辆路径规划(2E-VRP)、充电车辆路径规划(EVRP)、油电混合车辆路径规划、混合流水车间问题、 订单拆分调度问题、 公交车的调度排班优化问题、航班摆渡车辆调度问题、选址路径规划问题、港口调度、港口岸桥调度、停机位分配、机场航班调度、泄漏源定位

🌈 机器学习和深度学习时序、回归、分类、聚类和降维

2.1 bp时序、回归预测和分类

2.2 ENS声神经网络时序、回归预测和分类

2.3 SVM/CNN-SVM/LSSVM/RVM支持向量机系列时序、回归预测和分类

2.4 CNN|TCN|GCN卷积神经网络系列时序、回归预测和分类

2.5 ELM/KELM/RELM/DELM极限学习机系列时序、回归预测和分类
2.6 GRU/Bi-GRU/CNN-GRU/CNN-BiGRU门控神经网络时序、回归预测和分类

2.7 ELMAN递归神经网络时序、回归\预测和分类

2.8 LSTM/BiLSTM/CNN-LSTM/CNN-BiLSTM/长短记忆神经网络系列时序、回归预测和分类

2.9 RBF径向基神经网络时序、回归预测和分类

2.10 DBN深度置信网络时序、回归预测和分类
2.11 FNN模糊神经网络时序、回归预测
2.12 RF随机森林时序、回归预测和分类
2.13 BLS宽度学习时序、回归预测和分类
2.14 PNN脉冲神经网络分类
2.15 模糊小波神经网络预测和分类
2.16 时序、回归预测和分类
2.17 时序、回归预测预测和分类
2.18 XGBOOST集成学习时序、回归预测预测和分类
2.19 Transform各类组合时序、回归预测预测和分类
方向涵盖风电预测、光伏预测、电池寿命预测、辐射源识别、交通流预测、负荷预测、股价预测、PM2.5浓度预测、电池健康状态预测、用电量预测、水体光学参数反演、NLOS信号识别、地铁停车精准预测、变压器故障诊断

🌈图像处理方面

图像识别、图像分割、图像检测、图像隐藏、图像配准、图像拼接、图像融合、图像增强、图像压缩感知

🌈 路径规划方面

旅行商问题(TSP)、车辆路径问题(VRP、MVRP、CVRP、VRPTW等)、无人机三维路径规划、无人机协同、无人机编队、机器人路径规划、栅格地图路径规划、多式联运运输问题、 充电车辆路径规划(EVRP)、 双层车辆路径规划(2E-VRP)、 油电混合车辆路径规划、 船舶航迹规划、 全路径规划规划、 仓储巡逻

🌈 无人机应用方面

无人机路径规划、无人机控制、无人机编队、无人机协同、无人机任务分配、无人机安全通信轨迹在线优化、车辆协同无人机路径规划

🌈 通信方面

传感器部署优化、通信协议优化、路由优化、目标定位优化、Dv-Hop定位优化、Leach协议优化、WSN覆盖优化、组播优化、RSSI定位优化、水声通信、通信上传下载分配

🌈 信号处理方面

信号识别、信号加密、信号去噪、信号增强、雷达信号处理、信号水印嵌入提取、肌电信号、脑电信号、信号配时优化、心电信号、DOA估计、编码译码、变分模态分解、管道泄漏、滤波器、数字信号处理+传输+分析+去噪、数字信号调制、误码率、信号估计、DTMF、信号检测

🌈电力系统方面

微电网优化、无功优化、配电网重构、储能配置、有序充电、MPPT优化、家庭用电

🌈 元胞自动机方面

交通流 人群疏散 病毒扩散 晶体生长 金属腐蚀

🌈 雷达方面

卡尔曼滤波跟踪、航迹关联、航迹融合、SOC估计、阵列优化、NLOS识别

🌈 车间调度

零等待流水车间调度问题NWFSP 、 置换流水车间调度问题PFSP、 混合流水车间调度问题HFSP 、零空闲流水车间调度问题NIFSP、分布式置换流水车间调度问题 DPFSP、阻塞流水车间调度问题BFSP

最新文章

随机文章
