正运动ARM工控机Linux下从CAD图纸到运动加工(一):Qt Demo的CAD导入
- 2026-08-28 10:57:32
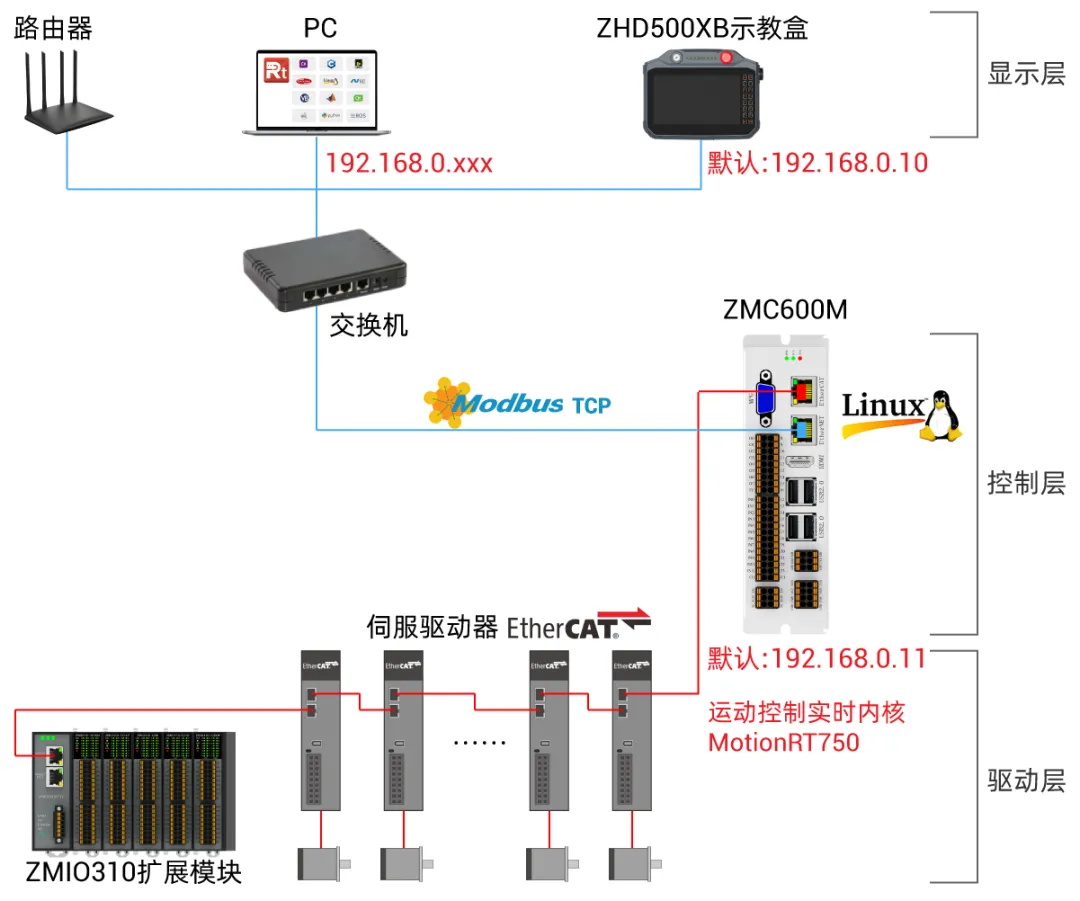
ZMC600M系列高性能多轴运动控制器是一款EtherCAT总线立式运动控制器,控制器本身最多支持6-32轴的复杂的控制需求。
ZMC600M是基于“ARM架构+纯国产Linux运动控制实时内核MotionRT750+ EtherCAT”的总线型运动控制器,打破平台壁垒,实现了嵌入式系统与运动控制和实时内核技术的无缝衔接。
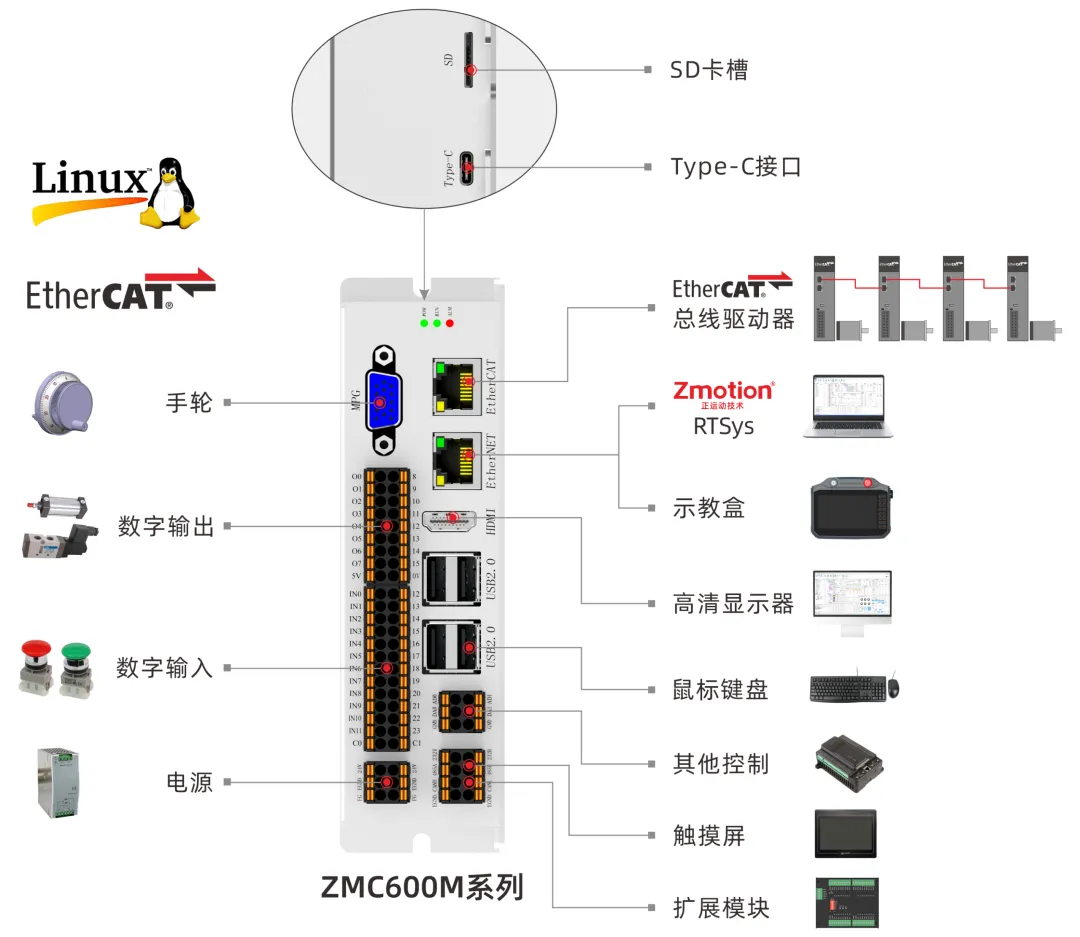
● 内置Linux系统,搭载强实时内核MotionRT750;
● 可选6-32轴运动控制,EtherCAT总线最快通讯周期可达250μs;
● 24路高速IO输入,2路高速锁存,3路单端编码器接口;
● 16路高速IO输出,4路PWM/PSO,4路单端脉冲轴接口;
● 2路AD,2路DA(0-10V,12bit);
● 支持EtherNET、CAN、RS232、RS485通讯;
● 1路MPG手轮接口;
● 支持掉电存储;
● 特殊型号支持5V/24V推挽输出功能;
● 支持多文件多任务编程,可支持PC程序和控制器内置程序同时工作。
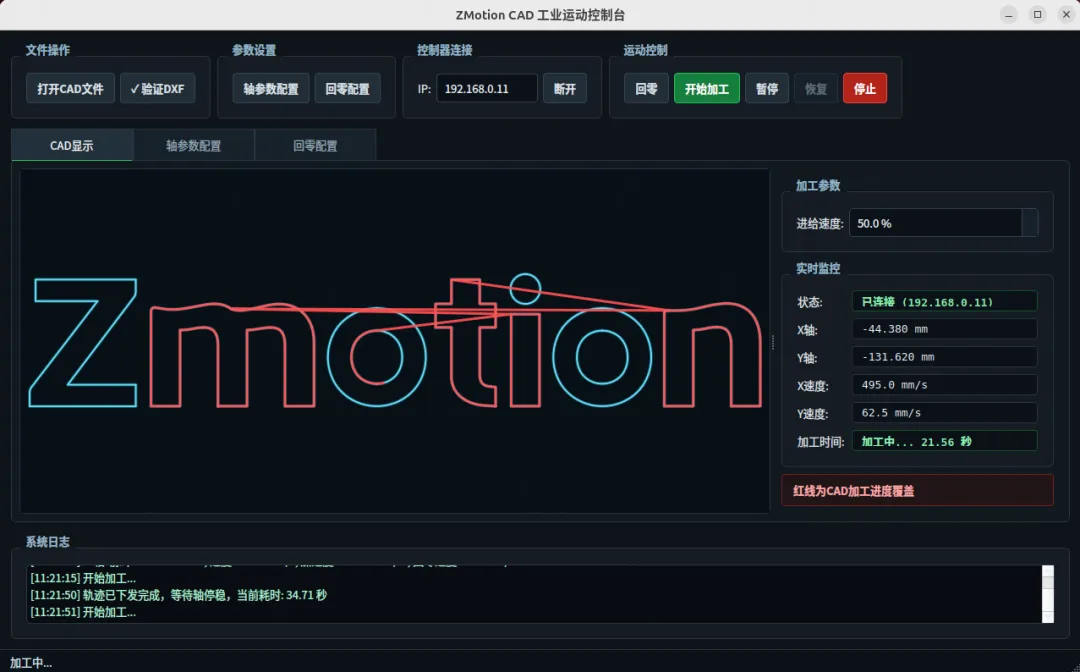
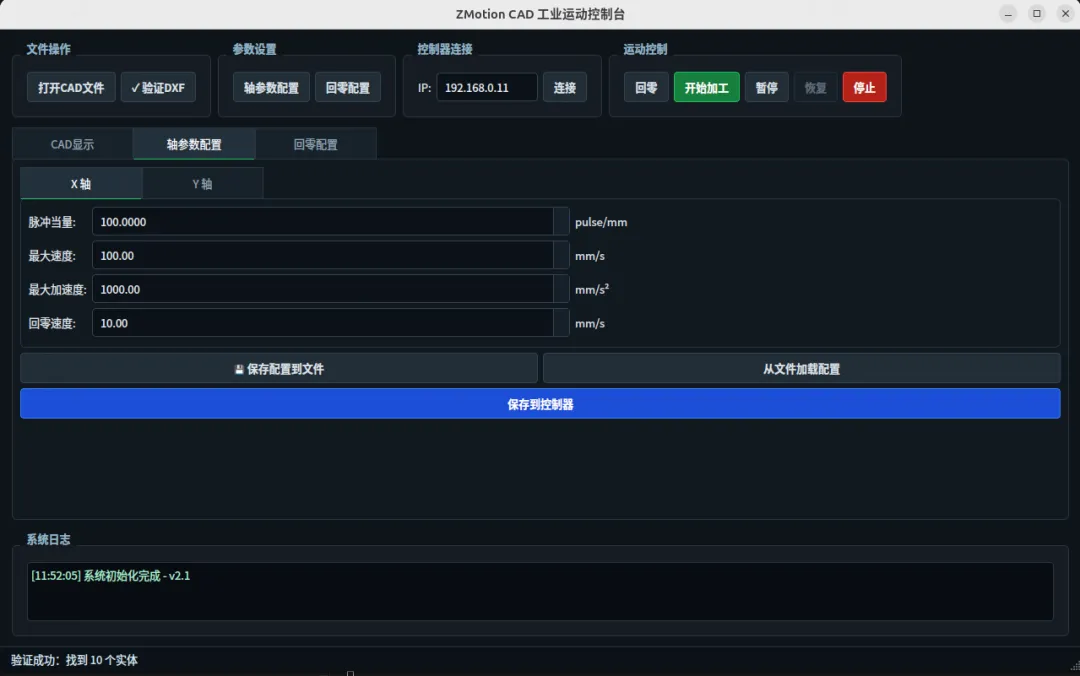
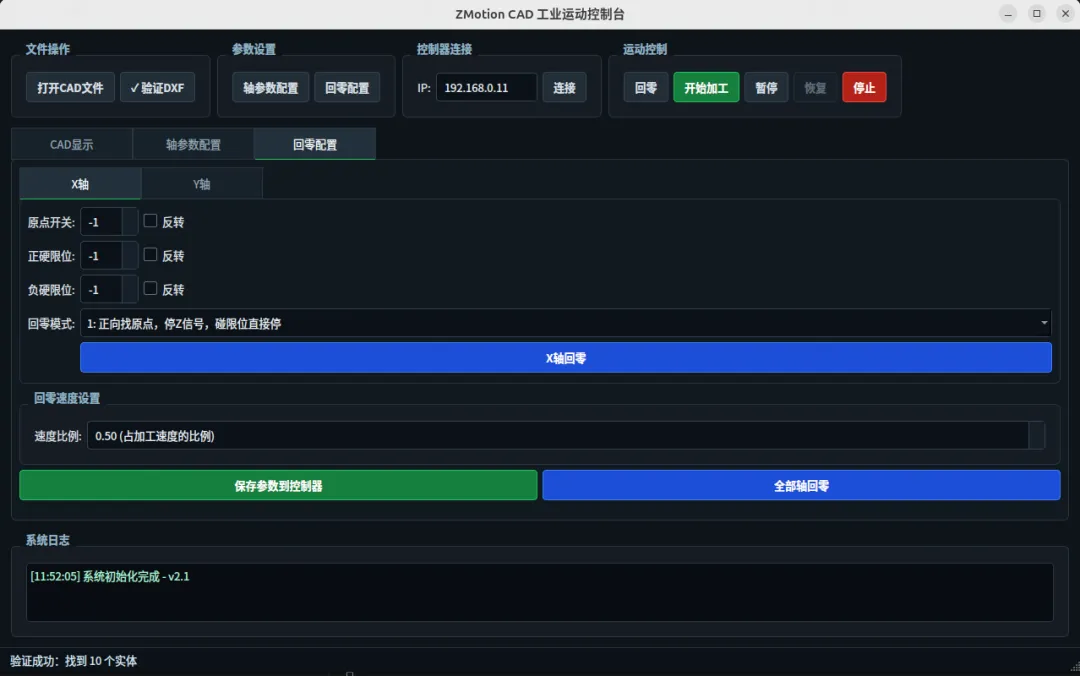
基于linux平台的ZMotionCadEx和Qt/C++,把CAD文件导入、DXF验证、图形预览、轴参数配置和运动控制流程串成一个可演示、可参考复用的小型验证DEMO。
在真实的CAD/CAM或运动控制项目里,问题通常不是单点出现的,而是出现在一条很长的链路中:
CAD文件:
✅CAD库导入
✅几何数据解析
✅图形预览
✅坐标和参数转换
✅控制器连接
✅运动执行
任何一层出现问题,最后用户看到的可能是:
☒“这个图纸跑不了”
☒“导入以后没图形”
☒“图形看起来对,但设备动作不对”
☒“控制器能连上,但加工效果异常”
所以这个demo的目标,不是做一个简单的文件打开工具,而是把“CAD文件→图形预览→参数配置→控制器执行”这条链路串起来,方便开发、联调、演示和现场排障。
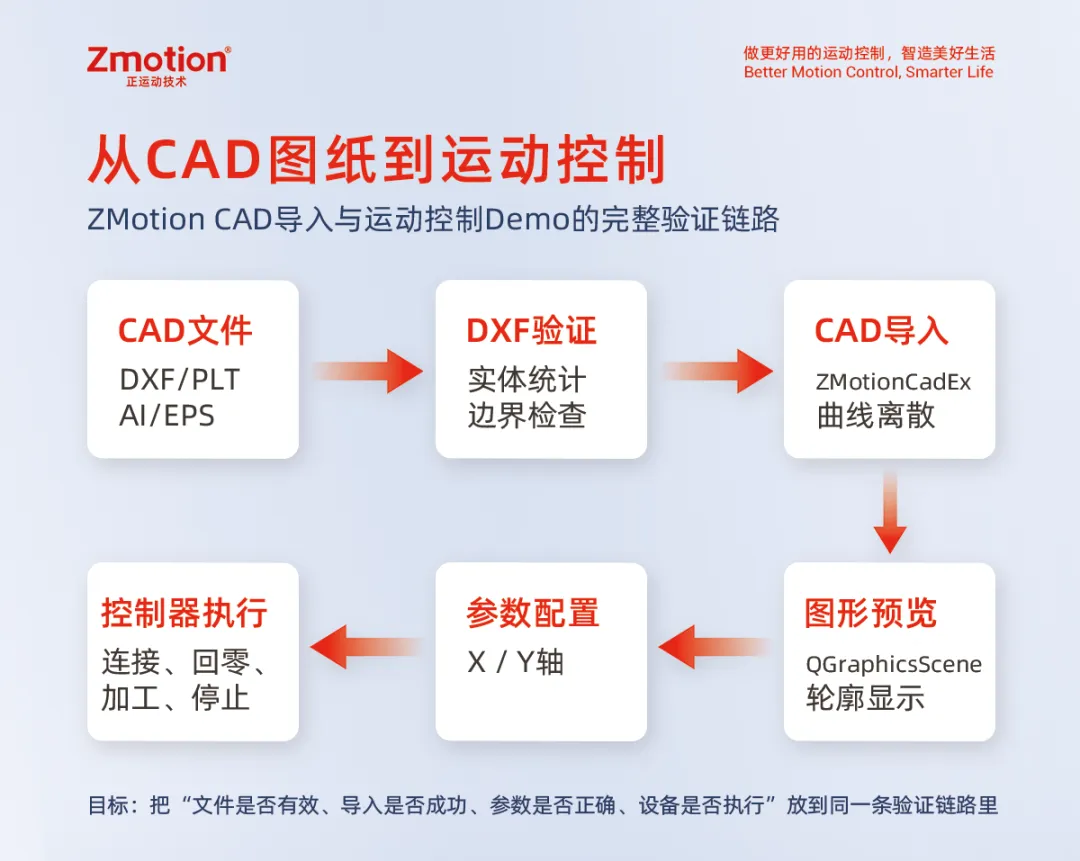
这个Demo主要用来验证从图纸到设备执行之间的关键环节。
✅对开发来说,它可以验证CAD导入逻辑和图形数据处理是否正确。
✅对排障来说,它可以帮助判断问题到底出在文件、导入库、参数还是设备层。
✅对演示来说,它可以比较完整地展示从CAD文件到运动控制执行的过程。
当前版本已实现的核心功能如下:
✅支持DXF/PLT/AI/EPS等CAD文件导入。
✅基于正运动ZMotionCadEx库解析CAD文件。
✅支持导入后的图形实时预览。
✅支持X/Y双轴脉冲当量、最大速度、最大加速度、回零速度配置。
✅支持控制器IP连接。
✅支持回零、开始加工、暂停、停止等运动控制操作。
✅支持系统日志输出,方便查看导入、连接和运动控制过程。
✅支持加工用红线覆盖,显示加工进度。
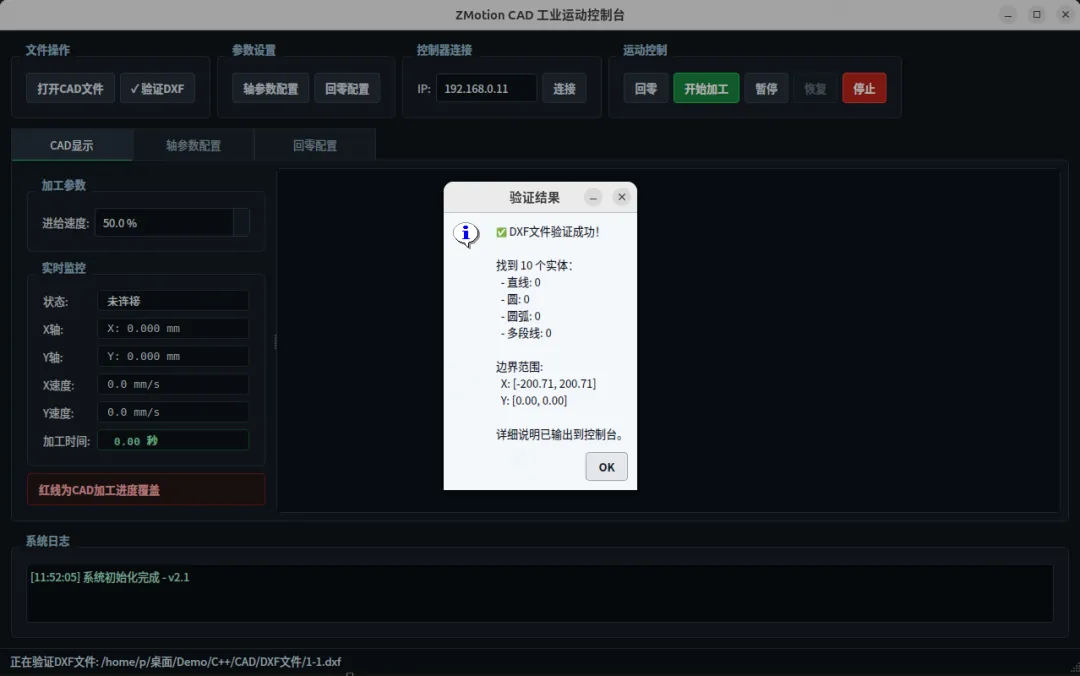
✅额外加入了一个基于dxflib的DXF验证器,用来排查导图失败问题。
CAD导入核心逻辑代码如下:
CadData CadImporter::importFile(const QString& filePath, double unit, double precision){CadData result;result.success = false;// option = 0:强制将实体转换为线段,便于后续预览和运动控制int option = 0;// 原始 precision = 0.1 时,部分 SPLINE 曲线转换效果不稳定// 调整到 0.01,提高曲线离散和导入成功率double adjustedPrecision = 0.01;Struct_ZCad_VectGroup* vectGroup = ZMotionCad3_ImportVectGraph(filePath.toUtf8().constData(),unit,option,adjustedPrecision,0);if (!vectGroup) {result.errorMessage = "导入失败:ZMotionCad3_ImportVectGraph 返回空指针";return result;}double minX = 1e9;double minY = 1e9;double maxX = -1e9;double maxY = -1e9;int layerIndex = 0;Struct_ZCad_VectGroup* currentGroup = vectGroup;while (currentGroup) {layerIndex++;Struct_ZCad_Vect* vect = currentGroup->m_pVect;while (vect) {CadEntity entity;entity.layer = layerIndex;entity.color = currentGroup->m_ColorPen;entity.isClosed = vect->IfCloseLine;// 优先读取转换后的线段数据Struct_ZCad_Seg* firstSeg = vect->m_pLineSeg;// 如果转换后的线段为空,则 fallback 到原始线数据if (!firstSeg) {firstSeg = vect->m_pLine;}if (firstSeg) {Struct_ZCad_Seg* seg = firstSeg;int segCount = 0;do {QPointF point(seg->x1, seg->y1);entity.points.append(point);minX = qMin(minX, seg->x1);minY = qMin(minY, seg->y1);maxX = qMax(maxX, seg->x1);maxY = qMax(maxY, seg->y1);seg = seg->m_pnext;segCount++;// 防止链表异常导致死循环if (segCount > 10000) {break;}} while (seg && seg != firstSeg);result.entities.append(entity);}Struct_ZCad_Vect* nextVect = (Struct_ZCad_Vect*)vect->m_pnext;if (nextVect == currentGroup->m_pVect) {break;}vect = nextVect;}Struct_ZCad_VectGroup* nextGroup =(Struct_ZCad_VectGroup*)currentGroup->m_pnext;if (nextGroup == vectGroup) {break;}currentGroup = nextGroup;}if (!result.entities.isEmpty()) {result.boundingRect = QRectF(QPointF(minX, minY), QPointF(maxX, maxY));}ZMotionCad3_DeleteChain((Struct_ZCad_Item*)vectGroup);result.success = true;return result;}
这里的关键点有两个:
1.导入时使用option=0,强制将CAD实体转换为线段,方便后续预览和运动控制。
②读取数据时不只检查m_pLineSeg,还有fallback检查m_pLine,避免库已经返回了原始线数据,但业务代码没有读取到。
这也是后面解决SPLINE样条曲线导入为空问题的关键。
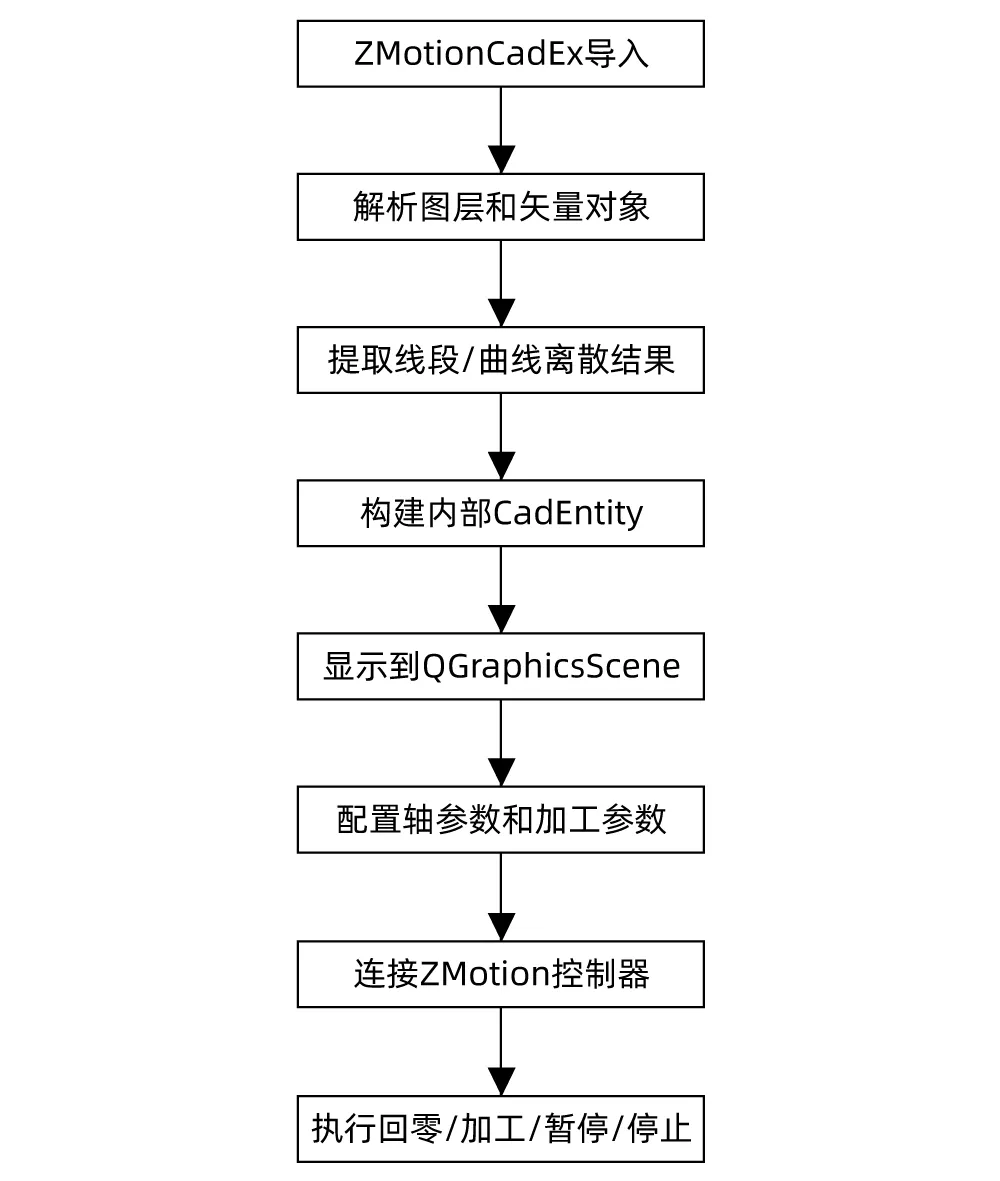
CAD文件不是简单“打开一下”,而是要经过导入库解析、图层遍历、矢量对象读取、坐标提取,最后才能进入图形预览和运动控制流程。
在实际调试中,经常会遇到一种情况:
CAD软件里能正常打开的DXF文件,导入程序后实体数却是0。
这时候不能直接判断文件坏了,也不能直接判断CAD库有问题。
更合理的做法是先把问题拆开:
✅文件里到底有没有几何实体?
✅实体类型是什么?
✅是LINE、CIRCLE、ARC、LWPOLYLINE,还是SPLINE?
✅是文件格式问题,还是导入参数问题?
✅是CAD库没有解析出来,还是业务代码没有读取到?
所以这个demo里额外加了一个基于dxflib的第三方验证器。
它不参与正式加工流程,只负责独立检查DXF文件内容。
这样可以在正运动CAD库之外,提供一个对照结果。
验证器可以帮助确认:
✅文件是否能打开。
✅是否包含有效几何实体。
✅各类实体数量是多少。
✅图形边界范围是否合理。
✅文件是否可能是格式或实体类型问题。
1.脚本里的关键检查逻辑。
DXF_FILE="$1"if [ ! -f "$DXF_FILE" ]; thenecho "错误: 文件不存在: $DXF_FILE"exit 1fiif grep -q "ENTITIES" "$DXF_FILE"; thenecho "找到 ENTITIES 段"elseecho "未找到 ENTITIES 段,文件可能不包含几何实体"fiecho "实体类型统计:"for entity_type in LINE CIRCLE ARC LWPOLYLINE SPLINE ELLIPSE TEXT DIMENSION; docount=$(grep -A1 "^0$" "$DXF_FILE" | grep -c "^${entity_type}$")if [ $count -gt 0 ]; thenprintf " %-15s %d\n" "$entity_type:" $countfidone
2.Qt验证器入口。
#include<QCoreApplication>#include<QDebug>#include"dxflibverifier.h"intmain(int argc, char *argv[]){QCoreApplication app(argc, argv);if (argc < 2) {qDebug() << "用法: ./test_verifier <dxf_file>";return 1;}QString filePath = QString::fromLocal8Bit(argv[1]);DxflibVerifier verifier;DxfVerifyResult result = verifier.verifyFile(filePath);if (result.success && result.entities.size() > 0) {qDebug() << "验证成功,找到" << result.entities.size() << "个实体";return 0;}qDebug() << "验证失败,未找到有效几何实体";return 1;}
3.验证结果数据结构。
struct DxfEntity {QVector<QPointF> points;bool isClosed;QString layer;// 0=LINE, 1=CIRCLE, 2=ARC, 3=LWPOLYLINE, 4=SPLINEint entityType;};struct DxfVerifyResult {bool success;QString errorMessage;QVector<DxfEntity> entities;int totalLines;int totalCircles;int totalArcs;int totalPolylines;int totalSplines;double minX;double minY;double maxX;double maxY;};DxfVerifyResult DxflibVerifier::verifyFile(const QString& filePath){DxfVerifyResult result;if (!parseDxfFile(filePath, result)) {result.success = false;result.errorMessage = "解析失败或文件不存在";return result;}result.success = true;printSummary(result);return result;}
4.解析DXF实体类型。
bool DxflibVerifier::parseDxfFile(const QString& filePath, DxfVerifyResult& result){QFile file(filePath);if (!file.open(QIODevice::ReadOnly | QIODevice::Text)) {return false;}QTextStream in(&file);in.setCodec("UTF-8");QStringList allCodes;QStringList allValues;// DXF 文本格式通常是“组码 + 值”成对出现while (!in.atEnd()) {QString codeLine = in.readLine().trimmed();if (in.atEnd()) break;QString valueLine = in.readLine().trimmed();if (!codeLine.isEmpty() && !valueLine.isEmpty()) {allCodes.append(codeLine);allValues.append(valueLine);}}file.close();if (allCodes.isEmpty()) {return false;}for (int i = 0; i < allCodes.size(); i++) {if (allCodes[i] != "0") {continue;}QString entityType = allValues[i].toUpper();if (entityType == "LINE") {parseLine(allCodes.mid(i), allValues.mid(i), result);} else if (entityType == "CIRCLE") {parseCircle(allCodes.mid(i), allValues.mid(i), result);} else if (entityType == "ARC") {parseArc(allCodes.mid(i), allValues.mid(i), result);} else if (entityType == "LWPOLYLINE") {parseLWPolyline(allCodes.mid(i), allValues.mid(i), result);} else if (entityType == "SPLINE") {parseSpline(allCodes.mid(i), allValues.mid(i), result);}}return true;}
加入DXF验证之后,整个排障路径会清晰很多。
如果第三方验证器能读到实体,但正运动CAD库导入为空,说明文件本身大概率不是空的。
这时候应该重点检查:
✅导入参数是否合适。
✅精度设置是否过粗。
✅是否存在 SPLINE、ELLIPSE等复杂实体。
✅是否需要将曲线转换成线段。
✅程序是否漏读了某些返回字段。
如果第三方验证器也读不到实体,那排查方向就应该回到DXF文件本身。比如:
✅文件是否为二进制DXF。
✅是否只有BLOCK定义但没有实际插入。
✅是否只有文字、标注等非几何实体。
✅是否需要另存为ASCII DXF R12/R14。
✅是否需要在CAD软件里先执行炸开或转换。
如果图形预览正常,但设备执行异常,那问题就不应该继续纠结在文件层。
这时候应该看:
✅X/Y轴脉冲当量是否正确。
✅最大速度和加速度是否合理。
✅回零速度是否匹配当前设备。
✅进给速度和主轴转速是否符合工艺。
✅控制器IP和连接状态是否正常。
✅运动控制指令是否正确执行(检查函数返回值是否为零)。
这样一来,原本模糊的“跑不了”,就可以被拆成更明确的问题类型。
教学视频:
本次,正运动技术ARM工控机Linux下从CAD图纸到运动加工(一):Qt Demo的CAD导入,就分享到这里。
更多精彩内容请关注“正运动小助手”公众号,需要相关开发环境与例程代码,请咨询正运动技术销售工程师:400-089-8936。
关于正运动技术
深圳市正运动技术有限公司成立于2013年,专注于纯国产运动控制技术研究和通用运动控制软硬件平台和产品的研发,是国家级高新技术和专精特新“小巨人”企业。
正运动技术汇集了来自华为、中兴等公司的优秀人才。力求创新,目前公司拥有专利、著作权等知识产权五十余项。在坚持自主创新的同时,积极联合各大高校和科研院所协同运动控制基础技术的研究。
正运动技术除本部研发中心外,设有中山、武汉、上海三个研发分部。为更好地服务客户,本部之外设有苏州、东莞两个区域性服务中心,设有佛山、厦门、青岛、西安、武汉、成都、天津、郑州等销售和技术服务机构。
经过众多合作伙伴多年的开发应用,正运动技术的产品广泛地应用于3C电子、半导体、新能源、机器人、包装印刷、纺织服装、激光加工、医疗制药、数控机床、传统加工等领域。
随机文章
-
 10个月宝宝每天需要喝多少奶粉?
- Python日志记录太随意?按这个配置,排查问题省一半时间
- 【体系教程】基于Python实现的深度学习技术在水文水质领域应用:Numpy/Matplotlib/TensorFlow
- AI大模型python3复习:1 复习路线图
- Python爬虫零基础实战④:Cookie与Session模拟登录,突破登录鉴权,抓取需要账号权限的网页
- Python-查看已安装的库
- 企业气候物理冲击原始数据+Python代码(1992-2025年)
- Python 函数第三课:嵌套与变量作用域
- Debian Linux实战:Python连接 MySQL|实操步骤+全场景避坑指南
- Python语言基础:27_ 面向对象编程(OOP)
- python数据可视化技巧的100个练习 -- 29. 使用 Voronoi 图可视化空间数据