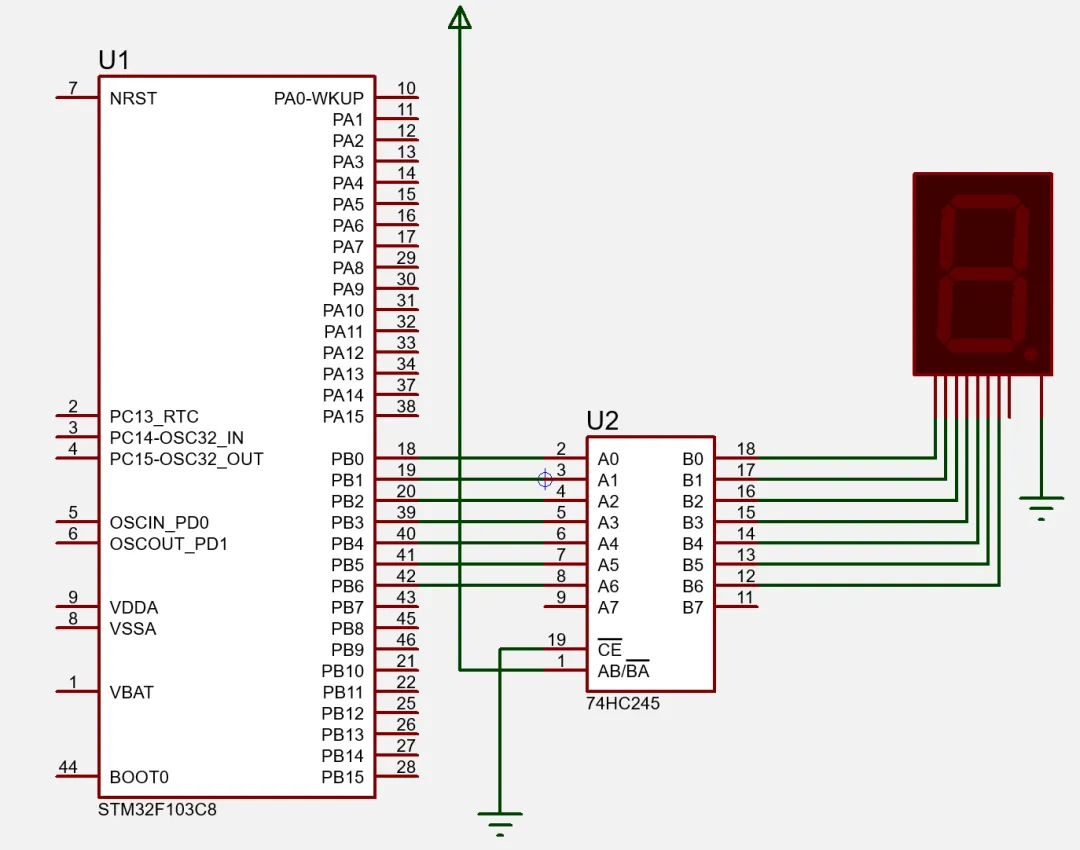
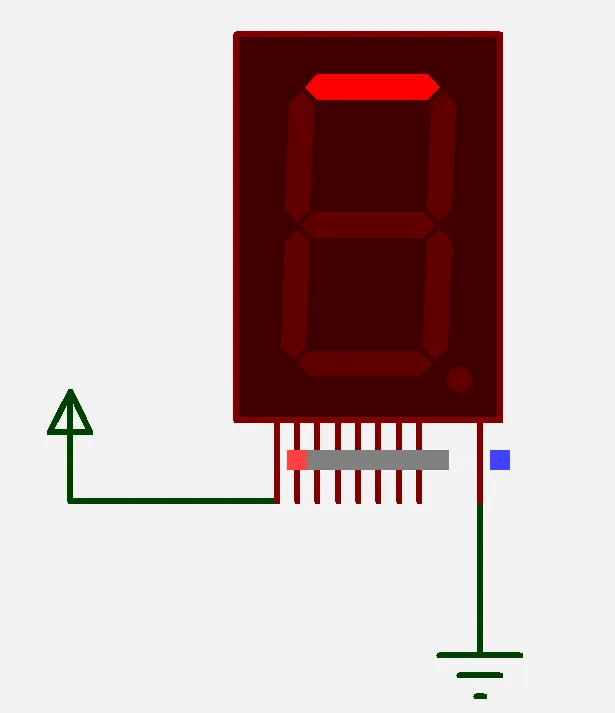
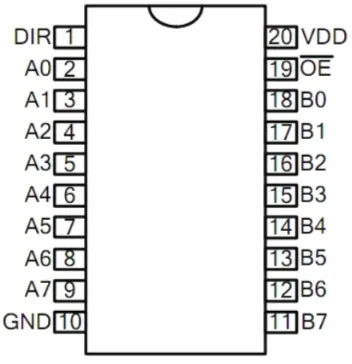
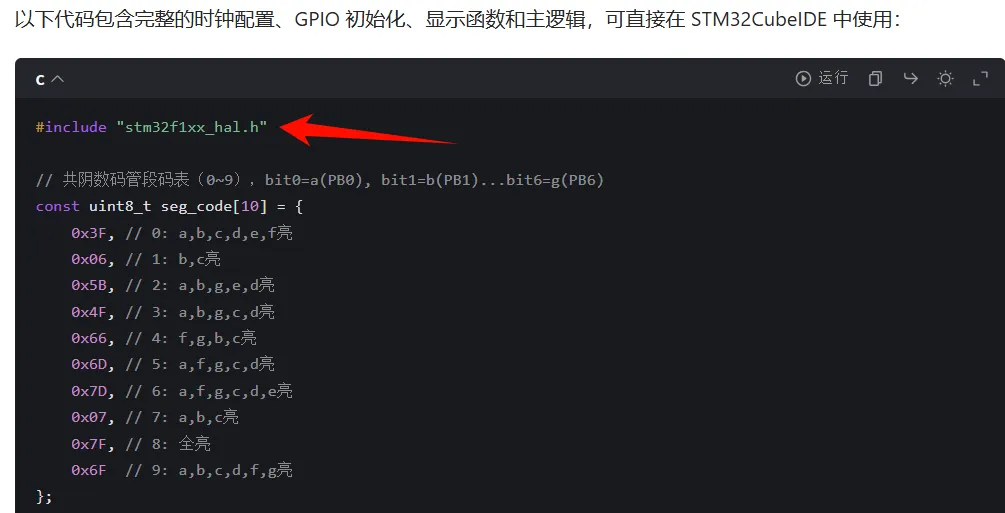
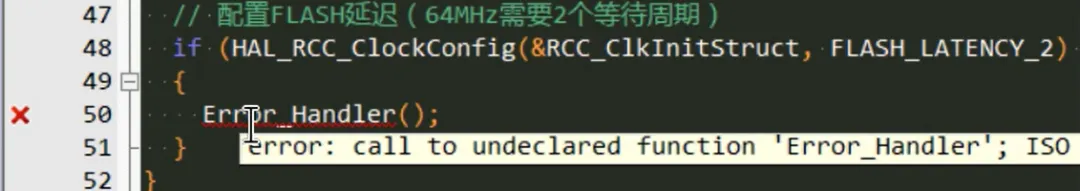
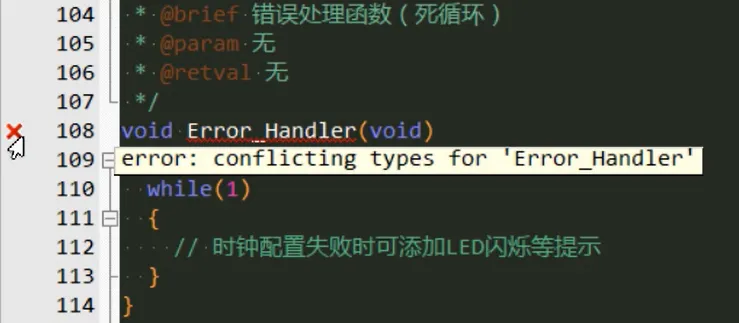
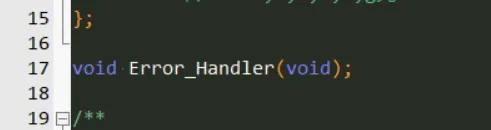
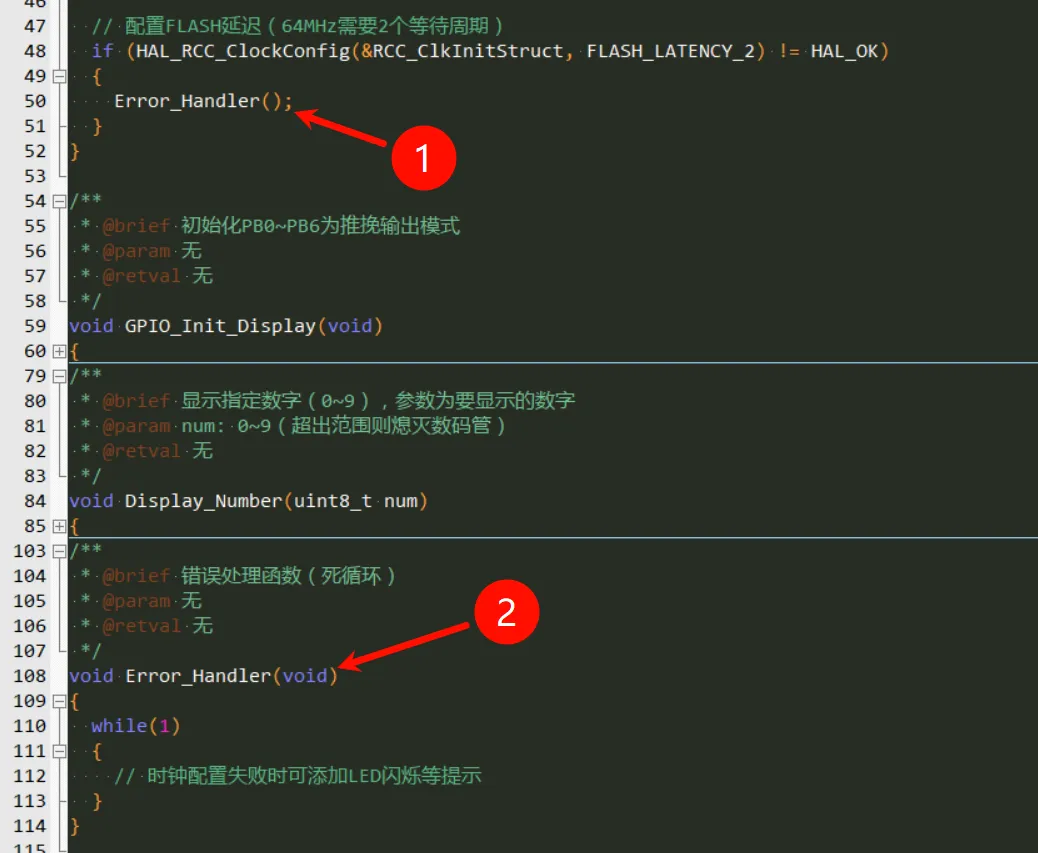
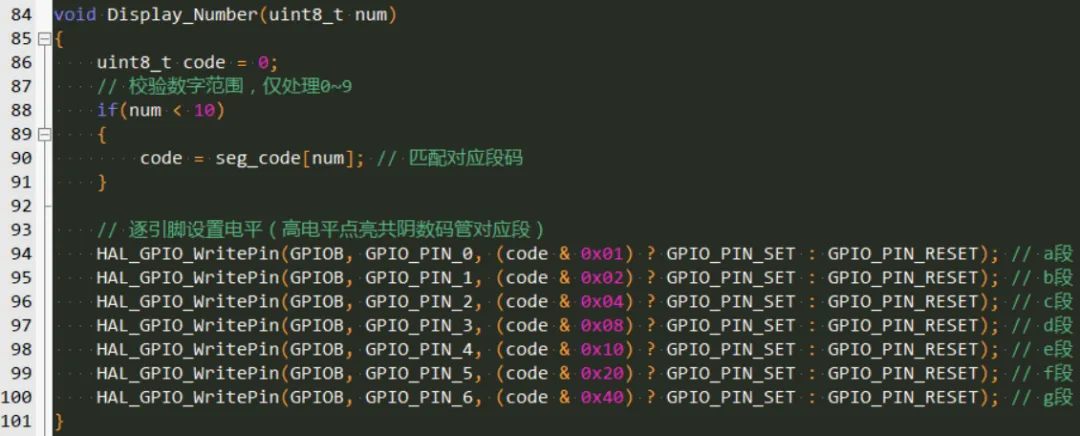
#include "main.h"// 共阴数码管段码表(0~9),bit0=a(PB0), bit1=b(PB1)...bit6=g(PB6)const uint8_t seg_code[10] = { 0x3F, // 0: a,b,c,d,e,f亮 0x06, // 1: b,c亮 0x5B, // 2: a,b,g,e,d亮 0x4F, // 3: a,b,g,c,d亮 0x66, // 4: f,g,b,c亮 0x6D, // 5: a,f,g,c,d亮 0x7D, // 6: a,f,g,c,d,e亮 0x07, // 7: a,b,c亮 0x7F, // 8: 全亮 0x6F // 9: a,b,c,d,f,g亮};/** * @brief 系统时钟配置:HSI 8MHz -> PLL 64MHz,HCLK=64MHz * @param 无 * @retval 无 */void SystemClock_Config(void){ RCC_OscInitTypeDef RCC_OscInitStruct = {0}; RCC_ClkInitTypeDef RCC_ClkInitStruct = {0}; // 配置HSI和PLL RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSI; // 使用内部HSI时钟 RCC_OscInitStruct.HSIState = RCC_HSI_ON; // 开启HSI RCC_OscInitStruct.HSICalibrationValue = RCC_HSICALIBRATION_DEFAULT; // HSI默认校准值(8MHz) RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON; // 开启PLL RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSI_DIV2; // HSI分频2(8MHz/2=4MHz)作为PLL输入 RCC_OscInitStruct.PLL.PLLMUL = RCC_PLL_MUL16; // PLL倍频16(4MHz×16=64MHz) if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK) { Error_Handler(); } // 配置系统时钟源和总线分频 RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2; RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK; // 系统时钟=PLL(64MHz) RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1; // AHB分频1 → HCLK=64MHz RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV2; // APB1分频2 → PCLK1=32MHz RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1; // APB2分频1 → PCLK2=64MHz // 配置FLASH延迟(64MHz需要2个等待周期) if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK) { Error_Handler(); }}/** * @brief 初始化PB0~PB6为推挽输出模式 * @param 无 * @retval 无 */void GPIO_Init_Display(void){ GPIO_InitTypeDef GPIO_InitStruct = {0}; // 使能GPIOB时钟(APB2总线,时钟64MHz) __HAL_RCC_GPIOB_CLK_ENABLE(); // 配置PB0~PB6为推挽输出,速度50MHz GPIO_InitStruct.Pin = GPIO_PIN_0 | GPIO_PIN_1 | GPIO_PIN_2 | GPIO_PIN_3 | GPIO_PIN_4 | GPIO_PIN_5 | GPIO_PIN_6; GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP; // 推挽输出 GPIO_InitStruct.Pull = GPIO_NOPULL; // 无上拉下拉 GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;// 高速输出 HAL_GPIO_Init(GPIOB, &GPIO_InitStruct); // 初始低电平,数码管熄灭 HAL_GPIO_WritePin(GPIOB, GPIO_PIN_0|GPIO_PIN_1|GPIO_PIN_2|GPIO_PIN_3| GPIO_PIN_4|GPIO_PIN_5|GPIO_PIN_6, GPIO_PIN_RESET);}/** * @brief 显示指定数字(0~9),参数为要显示的数字 * @param num: 0~9(超出范围则熄灭数码管) * @retval 无 */void Display_Number(uint8_t num){ uint8_t code = 0; // 校验数字范围,仅处理0~9 if(num < 10) { code = seg_code[num]; // 匹配对应段码 } // 逐引脚设置电平(高电平点亮共阴数码管对应段) HAL_GPIO_WritePin(GPIOB, GPIO_PIN_0, (code & 0x01) ? GPIO_PIN_SET : GPIO_PIN_RESET); // a段 HAL_GPIO_WritePin(GPIOB, GPIO_PIN_1, (code & 0x02) ? GPIO_PIN_SET : GPIO_PIN_RESET); // b段 HAL_GPIO_WritePin(GPIOB, GPIO_PIN_2, (code & 0x04) ? GPIO_PIN_SET : GPIO_PIN_RESET); // c段 HAL_GPIO_WritePin(GPIOB, GPIO_PIN_3, (code & 0x08) ? GPIO_PIN_SET : GPIO_PIN_RESET); // d段 HAL_GPIO_WritePin(GPIOB, GPIO_PIN_4, (code & 0x10) ? GPIO_PIN_SET : GPIO_PIN_RESET); // e段 HAL_GPIO_WritePin(GPIOB, GPIO_PIN_5, (code & 0x20) ? GPIO_PIN_SET : GPIO_PIN_RESET); // f段 HAL_GPIO_WritePin(GPIOB, GPIO_PIN_6, (code & 0x40) ? GPIO_PIN_SET : GPIO_PIN_RESET); // g段}/** * @brief 错误处理函数(死循环) * @param 无 * @retval 无 */void Error_Handler(void){ while(1) { // 时钟配置失败时可添加LED闪烁等提示 }}/** * @brief 主函数:循环显示0~9,间隔1秒 * @param 无 * @retval 无 */int main(void){ // 1. HAL库初始化(初始化SysTick,用于HAL_Delay) HAL_Init(); // 2. 配置系统时钟为HSI→64MHz SystemClock_Config(); // 3. 初始化数码管GPIO GPIO_Init_Display(); uint8_t disp_num = 0; // 显示数字变量 while(1) { Display_Number(disp_num); // 显示当前数字 HAL_Delay(1000); // 延时1秒(基于SysTick,时钟64MHz下准确) disp_num = (disp_num + 1) % 10; // 数字循环0~9 }}#ifdef USE_FULL_ASSERTvoid assert_failed(uint8_t *file, uint32_t line){ // 断言失败处理(可选)}#endif